Тема из архива сообщества MAL4X: 132 сообщения, 2014–2016. Обсуждение закрыто, ссылки и цены в сообщениях могли устареть.
Bred
Здравствуйте!
самодельный симулятор перегрузок своими руками
Если с электронно-программной частью все довольно понятно, то с механической составляющей у меня возникли проблемы, в связи с чем у меня довольно много вопросов. С механикой, в подобном ключе, никогда еще не связывался. Кресло запланировал 3х осевое, вот набросок: Скрытый текст
2 двигателя расположены в задних углах платформы, еще 1 впереди по центру. В середине платформы стойка, свободно двигающаяся вверх-вниз и пружина. Пружина, по задумке, должна компенсировать вес пассажира (до 80 кг): двигателям будет легче поднять кресло за счет пружины и легче опустить за счет веса. Предполагается крепление платформы к стойке с помощью шарнира. Таким образом платформа сможет не только отклонятся от центра, но и перемещаться вверх-вниз. Основу платформы и саму платформу хочу сделать из алюминиевого профиля.
Это все в теории. На практике же, я не знаю какие материалы, крепежи, двигатели использовать, какие размеры сделать, как все это соединять вместе, какой жесткости должна быть пружина, какой высоты стойка, какие детали использовать для соединения двигателей и платформы.
Подозреваю, что все не то. Хотелось бы максимально подходящий двигатель, безщеточный, стоимостью до 30$. Не обязательно с алиэкспресса. Так-же хотелось бы знать, какие детали понадобятся абсолютно точно, например для связи движков с платформой и помощь с их выбором. Скопом бы все заказал, чтобы потом месяц не сидеть в ожидании какой-нибудь детальки
Ale
Привет. Дизайн и задумка платформы - корректная. Сам хотел (хочу) такую... Вопрос, на самом деле, в пружине. И вопрос не очень простой, прямо скажем.
Но давай начнем с движков. В любом случае пружина всю работу выполнить не сможет, и даже в самом лучшем случае при простом наклоне платформы из-за высокого центра тяжести, не совпадающего с осью шарнира, на движках появляется нагрузка. По моим прикидкам никак не меньше 20 кг на ось (при весе седока порядка 120 кг).
Теперь очень простая прикидка:
1 - Скорость . Для автосимуляторов ось должна успевать из нижнего до верхнего положения проходить за 0.5 секунды (по опыту общения с владельцами симов). Если движок за это время делает пол оборота (что логично для симуляторов на движках с червячной передачей), то скорость движка должна быть не ниже одного оборота в секунду или 60 prm. Это первое требование к движку с редуктором.
2 - Максимальное перемещение оси. Доброй традицией у симостроителей является установка на ось редуктора рычага длиной порядка 5 см. Что дает максимальное перемещение оси порядка 10 см от нижней до верхней точки. Исходя из этого размера рычага и примерного веса, который он должен ворочать, получаем необходимый момент для работы - 20кг*5см = 100 к*см. Что, в переводе на Ньютоны даст 10 Н*м.
Так что МИНИМАЛЬНЫЕ требования, которым должен соответствовать движок. Скорость не менее 60 rpm и момент на оси редуктора не менее 10 Н*м ( 100 кг*см). Ну или можно сразу прикинуть по мощности движка. У моторов для секлоочистителей, которые реально можно купит за $30, мощность в пике примерно 50-70 Вт. Но для твоей задачи, ИМХО, нужно ориентироваться на движки мощностью не ниже 150 Вт.
Ale
Ну и вот простая формула, позволяющая ориентироваться во всем многообразии движков - связь скорости, мощности и момента. Формула подходит и для движков с редуктором (ее можно применять сразу к выходному валу редуктора с учетом КПД редуктора)
P = ( M * n ) / 9549
P - мощность двигателя (kW - киловатт) M - крутящий момент (N*m - Ньютон*метр) n - скорость вращения вала (rpm - оборот/мин )
ЗЫ: Давай прикинем мощность для варианта 60 rpm / 10 H*m P = 10*60/9549 = 0.063 кВт = 63 Вт. С учетом типичного КПД червячных редукторов = 0.6 .. 0.8 получаем необходимую мощность 90 .. 100 Вт. Ну, я предлагал с полутроным запасом
Bred
Так что МИНИМАЛЬНЫЕ требования, которым должен соответствовать движок. Скорость не менее 60 rpm и момент на оси редуктора не менее 10 Н*м ( 100 кг*см).
К такому я не был готов Движки с такими характеристиками стоят 250-300$. Однако линейные актуаторы с похожими характеристиками стоят около 100$. Может использовать их? Что о них знать нужно? Вроде для актуаторов приблизительные характеристики получаются: 200 lbs (90 кг) и скорость на нагрузке 30 мм/с
Ale
Bred писал(а):
К такому я не был готов Движки с такими характеристиками стоят 250-300$.
А вообще, может быть я сгущаю краски.. Вот яркий пример того, что я могу в прикидках ошибаться. Мужик построил 6-доф без всяких пружин на моторах стеклоочистителей ... Я думал, что этого в принципе сделать нельзя.
А если, например, в характеристиках написано 150 ватт, но крутящий момент 5N*m, а скорость 200 оборотов в минуту, на эти значения внимания не обращать и смотреть только на мощность? Или все-же подбирать, что-бы именно крутящий момент и скорость были приближены к необходимым?
Ale
Bred писал(а):
А если, например, в характеристиках написано 150 ватт, но крутящий момент 5N*m, а скорость 200 оборотов в минуту, на эти значения внимания не обращать и смотреть только на мощность? Или все-же подбирать, что-бы именно крутящий момент и скорость были приближены к необходимым?
Нет, как раз мощность - дело десятое. Скорость и момент!!! 200 rpm - очень много. 5N*m - маловато - всего 10 кг на рычаге 5 см
Bred
Я все-же актуаторы еще поизучаю. Они, как я вижу, часто прямо с датчиками позиции встроенными, да и выглядят солиднее Правда там контроллеры свои какие-то. Похоже тут не так просто, как с обычными электродвигателями, что подал ток в одну сторону, они в одну сторону крутятся, подал в другую, они в другую. Вроде с этими так не выйдет.
Ale
Bred писал(а):
Я все-же актуаторы еще поизучаю. Они, как я вижу, часто прямо с датчиками позиции встроенными, да и выглядят солиднее Правда там контроллеры свои какие-то. Похоже тут не так просто, как с обычными электродвигателями, что подал ток в одну сторону, они в одну сторону крутятся, подал в другую, они в другую. Вроде с этими так не выйдет.
Не выйдет. Под них специальный софт нужен. Управляются они с компа командами типа "задать скорость такую-то", "переместиться на такую-то дистанцию"
Bred
Не выйдет. Под них специальный софт нужен. Управляются они с компа командами типа "задать скорость такую-то", "переместиться на такую-то дистанцию"
Эх гадость Раздербанить и напрямую с моста к двигателю провода подключить
Брал мотор на 24 вольта. Так меньше ток потребления будет. Сразу скажу - переписка была долгой, мы с трудом смогли найти способ доставки. Какие-то у них там проблемы с этим были. Но оно того стоило
Они ни разу не бесщеточные несмотря на "brushless". У бесщеточного не может быть всего два входа. Это обычные коллекторные двигатели. Ну и к бесщеточным потребуется более сложная=>дорогая электроника управления, которую еще придется своими силами скрещивать с компьютером. Если бы я избавлялся от щеток, я бы взял ШД. Из обычных двигателей от стеклоочистителя я бы выбрал с этой страницы от Маза или Камаза на 50Вт.
Bred
Они ни разу не бесщеточные несмотря на "brushless". У бесщеточного не может быть всего два входа. Это обычные коллекторные двигатели. Ну и к бесщеточным потребуется более сложная=>дорогая электроника управления, которую еще придется своими силами скрещивать с компьютером.
Спасибо, что предупредил. Собственно это не принципиально, просто прочитал о преимуществах безщеточных, таких как более тихая работа и меньшее количество наводок. Решил, что такой вариант предпочтительнее. Любят китайцы приукрасить действительность.
Брал мотор на 24 вольта. Так меньше ток потребления будет. Сразу скажу - переписка была долгой, мы с трудом смогли найти способ доставки. Какие-то у них там проблемы с этим были. Но оно того стоило
Вот на таких вариантах я остановился. Что бы выбрать? )
Ale
Bred писал(а):
Вот на таких вариантах я остановился. Что бы выбрать? )
Ну так давай еще раз оцени - что ты хочешь? Если ты собираешься строить 3доф, то ты должен железно понимать, что вся нагрузка (за вычетом компенсации "пружиной") ляжет на движки. И тут уже надо отталкиваться от пружины и веса платформы. В идеале можно подобрать пружину, которая позволить "вывесить" платформу с игроком в ноль, вывести систему в равновесие. Но, для игрока с другим весом это уже не сработает... Придется подбирать другую пружину.
В общем смотри. 80 кг*см = 16 кг на рычаге 5 см. В сумме три движка будут иметь "подъемную" силу порядка 48 кг. Остальное надо компенсировать пружиной по любому.
Bred
В общем смотри. 80 кг*см = 16 кг на рычаге 5 см. В сумме три движка будут иметь "подъемную" силу порядка 48 кг. Остальное надо компенсировать пружиной по любому.
Думаю килограмм 30 сверху, можно компенсировать пружиной. Можно, например, добавить дополнительные пружины для компенсации нагрузки при отклонении платформы, как-то так: Скрытый текст
Ale
Ну смотри. Тебе решать в любом случае.
Теперь, что касается пружины. Я видел изрядно симов, где ставят жесткую пружину, практически не давая ей начальной нагрузки. Да, платформа на ней висит, но вниз ее утянуть - надо преодолевать пружину, а вверх поднимать - пружина опять не работает, потому как почти не сжата и разжиматься ей некуда.
ИМХО, рабочее состояние пружины под платформой должно быть близко к ее МАКСИМАЛЬНОМУ сжатию. Именно в этой точке небольшое отклонение платформы по вертикали (в пределах 10 см) не должно существенно сказываться на изменении "силы" пружины. Если интересно, попозже приведу выкладки с формулами и цифрами...
Bred
Если интересно, попозже приведу выкладки с формулами и цифрами...
Что касается самой пружины, на али нашел такого плана, газовая пружина, с рабочим ходом в 10 см и усилием 70кг:
Надо узнать, какое усилие выдает эта пружина при максимальном сжатии, и при максимальном "разжатии". Если она в разжатом состоянии совсем не нагружена, а при сжатии 10 см дает уже 70 кг - то это как раз тот случай, от которого я хотел тебя предостеречь.
Это означает, что при перемещении оси (читай - рычага двигателя) из верхнего положения в нижнее (как раз на 10 см макс хода мы рассчитываем) усилие от пружины изменится на 70 килограмм.
Пока ценной информации не много, но одну важную цифру я увидел - изменение усилия при полном сжатии примерно 30%
SimAl
Не могу сейчас найти, но на буржуйском симоводном форуме я видел, как чел в подобной конструкции использовал в качестве центральной пружины гидравлический домкрат. Вылил из него масло, накачал воздух и готово. У него (домкрата, не человека) внутри готовый ресивер, значит усилие более-менее стабильное, усилие можно регулировать изменением давления, продается за бесценок локально в ближайшей подворотне. Сплошной профит.
SimAl
Ale писал(а):
Пока ценной информации не много, но одну важную цифру я увидел - изменение усилия при полном сжатии примерно 30%
Если топикстартер собирается использовать двигатели от стеклоочистителя или аналогичные с кривошипным механизмом на выходе, то этим фактом в какой-то степени можно пренебречь. В этом случае чем сильнее отклонение от центрального положения, тем бОльшую силу на подъем может развить двигатель, поскольку меняется проекция вектора силы на платформу. Что-то вроде синусоидальной зависимости выйдет. Т.е. главное обеспечить нормальную работу в центральном положении и есть шанс, что все будет ОК во всем диапазоне. Но для линейных актуаторов это не сработает.
Bred
Если топикстартер собирается использовать двигатели от стеклоочистителя или аналогичные с кривошипным механизмом на выходе, то этим фактом в какой-то степени можно пренебречь.
Актуаторы интересны, конечно, но все же нет. По рекомендации Ale, буду использовать по мощнее. Пока больше всего склоняюсь к Voltage: DC 24V; No-load speed: 52r/min; Load speed: 45r/min; Output Torque: 80kg.cm; Rated current: 6.5A
Не могу сейчас найти, но на буржуйском симоводном форуме я видел, как чел в подобной конструкции использовал в качестве центральной пружины гидравлический домкрат.
Интересный способ, хотелось бы посмотреть
Ale
SimAl писал(а):
Не могу сейчас найти, но на буржуйском симоводном форуме я видел, как чел в подобной конструкции использовал в качестве центральной пружины гидравлический домкрат. Вылил из него масло, накачал воздух и готово. У него (домкрата, не человека) внутри готовый ресивер, значит усилие более-менее стабильное, усилие можно регулировать изменением давления, продается за бесценок локально в ближайшей подворотне. Сплошной профит.
Не совсем так. Одним домкратом не обойтись, к нему еще расширительный бак высокого давления литров на 15-20 надо присобачить. В самом домкрате емкость под воздух слишком маленькая. Но идея, безусловно, классная... Меня пугает только реализация - пневмобомба под задом в квартире...
Bred
Да, такими рассуждениям и до гидравлики дойти можно Хотя если из стали бункер под бак сварить...
SimAl
Ale писал(а):
Не совсем так. Одним домкратом не обойтись, к нему еще расширительный бак высокого давления литров на 15-20 надо присобачить. В самом домкрате емкость под воздух слишком маленькая. Но идея, безусловно, классная... Меня пугает только реализация - пневмобомба под задом в квартире...
У домкрата есть внутри как минимум емкость, равная рабочему объему, из которой перекачивается масло под шток. Значит в худшем случае усилие внизу будет в полтора раза больше, чем по середине хода. Я в предыдущем коменте написАл, почему это не должно быть проблемой. Так что внешний ресивер не нужен. Если взять, допустим, домкрат на 1 тонну, то давление (для 100кг усилия) будет на порядок меньше рабочего для домкрата. А он сам по себе должен быть изготовлен с запасом по прочности. Ну если все еще страшно, возьмите домкрат на 10 тонн, может 100 кратный запас успокоит. Ну и объем не большой, взрыв не страшен. Вот только желательно не смотреть на шток сверху: он внутри ничем не фиксируется, если от выпрыгнет и его поймать головой, мало не покажется. Ну и для успокоения посчитайте давление в пневмопружине выше по ссылке. У меня вышло в промежутке 26-132 атмосферы, смотря какого диаметра поршень.
Ale
SimAl писал(а):
У домкрата есть внутри как минимум емкость, равная рабочему объему, из которой перекачивается масло под шток. Значит в худшем случае усилие внизу будет в полтора раза больше, чем по середине хода.
Согласен, я об этом не подумал.
Итого что получается? Допустим мы накачали домкрат так, что в его верхней точке усилие поршня составит 80 Кгс. Тогда в нижней объем сжатого газа сократится вдвое, а давление в двое возрастет и составит 160Кгс. То есть если за исходную точку взять середину, то в ней сила поршня составит 120 кгс и будет изменяться на 40 кг в обе стороны. Вроде так? Тогда в принципе, движки должны уметь справляться с общим усилием 40 Кг в крайних положениях платформы по вертикали. На три движка по 13 ккс - цифра вполне разумная получается...
Надо подумать
Ale
SimAl писал(а):
Не могу сейчас найти, но на буржуйском симоводном форуме я видел, как чел в подобной конструкции использовал в качестве центральной пружины гидравлический домкрат. Вылил из него масло, накачал воздух и готово. У него (домкрата, не человека) внутри готовый ресивер, значит усилие более-менее стабильное, усилие можно регулировать изменением давления, продается за бесценок локально в ближайшей подворотне. Сплошной профит.
Я перерыл оба форума, не могу найти статью. Может не на форумах? Вспоминай. Я точно помню - парень показывал на фоткак как разбирал домкрат... Черт, где же это было?
SimAl
Я тут немного подумал. Аргумент про давление - тонну и 100 кг отменяется. Внешний резервуар не рассчитан на высокое давление, высокое во внутреннем. Тем не менее, должен выдержать: там металл в несколько миллиметров толщиной да еще круглого сечения. Внешний резервуар такого же объема, как и внутренний в худшем случае. Реально там масло с некоторым запасом + место под клапана (которые придется удалить для пружины) + ведущий цилиндр. Думаю объем ресивера легко может быть больше рабочего в разы.
При таких условиях (80кгс-160кгс) для объема ресивера, равного рабочему, мне кажется в центре будет 106,7кгс, там нелинейная характеристика.
SimAl
Ale писал(а):
Я перерыл оба форума, не могу найти статью. Может не на форумах? Вспоминай. Я точно помню - парень показывал на фоткак как разбирал домкрат... Черт, где же это было?
Возможно я видел это не на симовском форуме, кажется статья на французском, чтоль, была. Давно было.
электрик
Возможно это уже обсуждали. Но на просторах интернета видел разработки компенсатора для сима на банжи (резиновый шнур как на багажниках авто) и даже кто то проводил опыты с шнурами. Могу ошибаться но при растяжении метрового шнура диаметром 8мм до 1,5 метров он начинает работать линейно и на сжатие и на растяжение на расстояние 20 см и уравновешивать груз 5 кг. Установив несколько шнуров через ролики можно попробовать уравновесить платформу. Надо эксперементировать.
Ale
электрик писал(а):
Возможно это уже обсуждали. Но на просторах интернета видел разработки компенсатора для сима на банжи (резиновый шнур как на багажниках авто) и даже кто то проводил опыты с шнурами. Могу ошибаться но при растяжении метрового шнура диаметром 8мм до 1,5 метров он начинает работать линейно и на сжатие и на растяжение на расстояние 20 см и уравновешивать груз 5 кг. Установив несколько шнуров через ролики можно попробовать уравновесить платформу. Надо эксперементировать.
Да, есть такое дело. Я от этой идеи отказался как раз по нескольким причинам: много шнуров (мои 130кг попробуй вывеси ), много роликов, громоздоксть получаемой конструкции (полтора метра длины шнура тоже надо упаковать куда-то). Хотя варианты прорабатывал.
Сейчас реально подсел на домкрат. Наверное куплю и разберу. Надо будет пристроить ниппель автомобильный и покачать компрессором, посмотреть, как он воздух держит . Например "бутылочный" домкрат на 3.5 - 4 тонны имеет ход штока больше 20 см. Это значит, что в пределах 10 см подвижности, которые мне будет вполне достаточно, давление будет изменяться не на 50%, а меньше чем на 25%...
Ale
Вот какой-то навороченный сим. Там у мужика такие движки, что справились бы без пружины, и двух домкратов...
Натыкался сегодня на него, информацию искал когда. Правда не вчитывался пока, картинки посмотрел только ) Да, движки не слабые, пару киловатт поди потребляет такая конструкция
SimAl
Ale писал(а):
Вот какой-то навороченный сим. Там у мужика такие движки, что справились бы без пружины, и двух домкратов...
Мне тоже оно попадалось, но у меня по ролику сложилось впечатление, что домкраты пользуются в качестве направляющих, а не пружин. Чтобы не дать креслу вращаться вокруг вертикальной оси. Хотя ветку я не читал, возможно я и не прав.
Bred
Нашел интересный вариант конструкции
Непонятно, есть ли преимущества, по сравнению с классическим вариантом, но выглядит приятно.
электрик
При такой конструкции разгружаютя потшипники редуктора. Когда крепление, кривошипа (шатуна), с одной стороны редуктора на седло противоположного потшипника нагрузка больше. А в таком исполнении нагрузка на потшипники редуктора одинаковая. На самом деле это не столь важно если стоят хорошие потшипники в металлических седлах.
Ale
электрик писал(а):
При такой конструкции разгружаются подшипники редуктора. Когда крепление, кривошипа (шатуна), с одной стороны редуктора на седло противоположного подшипника нагрузка больше. А в таком исполнении нагрузка на подшипники редуктора одинаковая. На самом деле это не столь важно если стоят хорошие подшипники в металлических седлах.
Не только. При таких П-образных тягах автоматом убирается одна степень свободы на каждый движок - тяга может "вращаться" только в одной плоскости. Таким образом вся 3-dof конструкция становится устойчивой. Если заменить П-образные тяги на обычные, понадобятся дополнительные направляющие, что бы платформа верхняя не заваливалась...
электрик
Ale не согласен. Здесь три точки опоры платформы с шарнирами и двумя кривошипами на редуктор. Ни какой разницы нет что один шатун что два все равно на верхней части шатуна шарнир. Уменьшится только нагрузка на потшипники редуктора (на скручивание). Точнее на излом вала редуктора.
Ale
электрик писал(а):
Ale не согласен. Здесь три точки опоры платформы с шарнирами и двумя кривошипами на редуктор. Ни какой разницы нет что один шатун что два все равно на верхней части шатуна шарнир. Уменьшится только нагрузка на потшипники редуктора (на скручивание). Точнее на излом вала редуктора.
Ну, не согласен, так не согласен. Давай порассуждаем.
Первое - Шатун (тяга) П-образной формы отличается от простой тяги тем, что может вращаться (валиться) на поДшипниках ( ) только в одной плоскости. Простая тяга (штырь) на концевом наконечнике может вращаться (валиться) в любую сторону.
Три тяги П-образных по углам треугольника образуют устойчивую систему независимо от того, как к ним прикреплена платформа. Потому что плоскости "кручения" каждой тяги расположены под углом 120 гр по отношению к двум другим плоскостям.
по-моему так (с)
ЗЫ: Ну а вот как выглядит устойчивость, о которой я говорю. Платформа НЕ падает...
А теперь представь, как будет себя вести эта же платформа на трех ОБЫЧНЫХ тягах? Тут же завалится набок и всЁ
электрик
Ale Сдаюсь.
Алексей1224
Что вы думаете про газовые стойки от офисных кресел. Разобрал пару таких, вынул стойки, сел на них пятой точкой, нажал на клапан регулировки высоты. Стойки не опустились, но при прыжках на них все таки незначительно опускаются. Мой вес 70 кг. Хочу немного разгрузить платформу этими стойками и использовать их как направляющие. Если клапан не зажимать то происходит амортизация с возвращением в исходное положение.
Death_Morozz
С газ-лифтами не стоит шутить. Скрытый текст
Алексей1224
Я это уже видел. Сам этого опасался и провел краш тест одной из пружин. В тисках закрепили цилиндр и начали его сверлить(он под давлением) напротив желаемого отверстия расположили горелку охотничью. При проникновении внутрь цилиндра сверла произошел пшик и все. Газ не горючий.
null
Если идея с амортизатором не оставляет, то можно взять автомобильный(или мото). Просто подобрать жесткость попробывать. Думаю будет безопаснее.
Алексей1224
Автомобильный амортизатор устроен по другому. У него функция не удержать, а стабилизировать излишние колебания пружины. В крайнем случае забронирую металлом доступ к пятой точке.))
null
В крайнем случае забронирую металлом доступ к пятой точке.))
И это правильно . Пятая точка хоть и называется "пятая", но всего одна у человека!
Не пойму тогда, как газ патрон работать у тебя будет ....
Алексей1224
При так сказать сидение на оф кресле стойка зафиксирована перепускным клапаном. Спусти кресло до упора вниз и нажми рычаг клапана. Стул поднимется. Я сел на две стойки и открыл клапан. Стойки не опустились. Я подпрыгнул на них и они опустились где то на 50% от хода штока. То есть при моем весе я могу перемещаться вверх/вниз оставаясь в равновесии. Это чтоб нагрузки на моторы ослабить т.к. хочу чтоб сим передвигал платформу с креслом вверх и вниз. Стойки будут помогать вайперам делать это вверх, а вниз это будет делать мой вес+сима со мной.У моих стоек ход 15 см. Надо чтоб рабочее положение сима было где то 7 см. Т.е. чтоб было перемещение вверх и вниз по 7 см от состояния покоя.
Ale
Алексей1224 писал(а):
При так сказать сидение на оф кресле стойка зафиксирована перепускным клапаном. Спусти кресло до упора вниз и нажми рычаг клапана. Стул поднимется. Я сел на две стойки и открыл клапан. Стойки не опустились. Я подпрыгнул на них и они опустились где то на 50% от хода штока. То есть при моем весе я могу перемещаться вверх/вниз оставаясь в равновесии. Это чтоб нагрузки на моторы ослабить т.к. хочу чтоб сим передвигал платформу с креслом вверх и вниз. Стойки будут помогать вайперам делать это вверх, а вниз это будет делать мой вес+сима со мной.
Преднапряженная газовая пружина. При достаточно большом ходе штока усилие пружины меняется незначительно...
Алексей1224
Ale писал(а):
Алексей1224 писал(а):
При так сказать сидение на оф кресле стойка зафиксирована перепускным клапаном. Спусти кресло до упора вниз и нажми рычаг клапана. Стул поднимется. Я сел на две стойки и открыл клапан. Стойки не опустились. Я подпрыгнул на них и они опустились где то на 50% от хода штока. То есть при моем весе я могу перемещаться вверх/вниз оставаясь в равновесии. Это чтоб нагрузки на моторы ослабить т.к. хочу чтоб сим передвигал платформу с креслом вверх и вниз. Стойки будут помогать вайперам делать это вверх, а вниз это будет делать мой вес+сима со мной.
Преднапряженная газовая пружина. При достаточно большом ходе штока усилие пружины меняется незначительно...
Именно это мне и надо. У обычной пружины сила меняется в зависимости от сжатия и меняется значительно в сторону увеличения.
Алексей1224
Как можно измерить силу этих стоек опытным путем?
qwerty79
Приветствую всех! Достаточно насмотрелся в сети на множество реализаций симов и конечно же загорелся сам. Спокойно невозможно смотреть на это! Особенно в восторг приходишь от реализаций сим + okulus rift!
Мне лично по душе реализация вот этого проекта.
Собственно встал вопрос подбора мотор-редуктора. Я так понял, что мне необходим двигатель с питанием желательно 24 В. Связка мотор-редуктор должна выдавать вращение что-то около 70-75 оборотов без нагрузки, с нагрузкой 60-65. А можно больше? Ну и самое важное мощность двигателя. Достаточно ли будет 150 Вт? Предварительно прошелся по рунету - цена от 10 тысяч и еще надо уточнять. Не хилый ценник однако. Вес седока ~90 кг плюс стойка с рулем и педалями, пусть еще 20-30 кг. Итого около 120 кг.
электрик
Приветствую на форуме. Задавайте вопросы форумчане помогу.
SimAl
На правах бреда. Меня периодически посещают мысли вида "из чего бы сделать клевый симулятор". Так вот в качестве двигателей я бы взял такое: http://ru.aliexpress.com/store/product/ ... 06721.html Редуктор стОит около $30 http://ru.aliexpress.com/item/NRV30-9/1 ... 4.html?s=p Это все в Китае, естественно. Но с такими двигателями возникнет проблема управления: адруиновские прошивки сообщество пилит под коллекторники, а это BLDC - придется писАть свою прошивку.
qwerty79
SimAl писал(а):
На правах бреда. Меня периодически посещают мысли вида "из чего бы сделать клевый симулятор". Так вот в качестве двигателей я бы взял такое: http://ru.aliexpress.com/store/product/ ... 06721.html Редуктор стОит около $30 http://ru.aliexpress.com/item/NRV30-9/1 ... 4.html?s=p Это все в Китае, естественно. Но с такими двигателями возникнет проблема управления: адруиновские прошивки сообщество пилит под коллекторники, а это BLDC - придется писАть свою прошивку.
Спасибо за наводку! Только я не пойму этот двигатель шаговый? Что-то как-то много проводов у него и драйвер к нему прилагается. Не усложнит ли это все? Если бы кто-нибудь расписал преимущества использования различных двигателей. Для меня чем проще тем лучше. Я бы вообще взял сразу связку мотор-редуктор, полностью подогнанную. Мощности в 150-180 Вт достаточно будет для моего проекта, как рассчитать не подскажете? На зарубежных форумах смотрю, народ не экономит на двигателях.
Ale
qwerty79 писал(а):
Мощности в 150-180 Вт достаточно будет для моего проекта, как рассчитать не подскажете? На зарубежных форумах смотрю, народ не экономит на двигателях.
Я понимаю, что инфы на форуме много, не сразу осилишь. Но есть специальный FAQ, в котором мы стараемся делать "выжимки" информации. И его прочесть можно за один присест.
Так вот там есть специальный пункт про моторы, взаимозависимость мощности, крутящего момента и скорости вращения вала. Простая формула. Кстати, и в этой ветку мы обсуждали подобные вопросы. https://mal4x.ru/post8847.html#p8847
Остается добавить, как тебе определить необходимый крутящий момент для твоей конфигурации. Очень просто - на три движка будет приходиться вес всей платформы с седоком - 120 кг. Соответственно на один движок - 40 кг (что примерно равно 400 Ньютонам). А дальше задавайся длинной рычага-кривошипа, посаженного на вал двигателя. Если длина рычага = 5 см (0.05 м), тогда движок на ВЫХОДЕ РЕДУКТОРА должен развивать момент 0.05*400 = 20 Н*м. С учетом КПД червячных редукторов на уровне 0.6 сам движок должен выдавать крутящий момент порядка 34 Н*м.
Так что даже при длине кривошипа 5 см (что маловато для твоей конфигурации) и скорости вращения вала хотя бы 60 оборотов в минуту движки должны иметь мощность никак не меньше 200 Ватт.
Однако, как я не раз уже отмечал, далеко не всегда чистая теория "бьется" с практикой. На буржуйском форуме видел проект (прототип), где полная 6-dof платформа Стюарта таскала игрока (правда щуплого, никак не тяжелее 70-80 кг) на шести вайперах. А вайперы по определению не бывают мощнее 40-60 Вт (по крайне мере я не находил в интернете).
Так что все равно теорию придется поверять практикой.
электрик
Опять парадокс из школьной физики 1вт=1Нм/с.Берем мотор стеклоочистителя 40-60Вт Даже если КПД червячного редуктора 50% то на выходе у нас 20-30 Вт по идеи это 20-30Нм/с. На практике этими ньютонами и не пахнет. Подозреваю что у нас не все так гладко с управлением, мосты и моторы сильно греются-огромные динамические потери.
Ale
электрик писал(а):
Опять парадокс из школьной физики 1вт=1Нм/с.Берем мотор стеклоочистителя 40-60Вт Даже если КПД червячного редуктора 50% то на выходе у нас 20-30 Вт по идеи это 20-30Нм/с. На практике этими ньютонами и не пахнет. Подозреваю что у нас не все так гладко с управлением, мосты и моторы сильно греются-огромные динамические потери.
При этом потери в электродвигатели обусловлены: электрическими потерями - в виде тепла в результате нагрева проводников с током; магнитными потерями - потери на перемагничивание сердечника: потери на вихревые токи, на гистерезис и на магнитное последействие; механическими потерями - потери на трение в подшипниках, на вентиляцию, на щетках (при их наличии); дополнительными потерями - потери вызванные высшими гармониками магнитных полей, возникающих из-за зубчатого строения статора, ротора и наличия высших гармоник магнитодвижущей силы обмоток. КПД электродвигателя может варьироваться от 10 до 99% в зависимости от типа и конструкции.
SimAl
qwerty79 писал(а):
Спасибо за наводку! Только я не пойму этот двигатель шаговый? Что-то как-то много проводов у него и драйвер к нему прилагается. Не усложнит ли это все? Если бы кто-нибудь расписал преимущества использования различных двигателей. Для меня чем проще тем лучше. Я бы вообще взял сразу связку мотор-редуктор, полностью подогнанную.
Если чем проще, тем лучше, то однозначно коллекторный двигатель. Много разных прошивок, драйверов и гайдов всех мастей.
Это BLDC по смыслу похоже на шаговый, но только не шаговый. Идея в том, что по сравнению с шаговым - больше оборотов, соответственно выше мощность, не пропускает шаги, поскольку есть датчик ОС. По сравнению с коллекторным по-идее надежнее, если это критично.
Вообще у меня есть простая конструкция (но на шаговых двигателях, я где-то здесь видео выкладывал) под такой двигатель: удлиняется вал двигателя, сАдится на подшипники, на него (вал) наматывается стальной тонкий трос (вообще я хотел найти кевларовый, но для тестов сойдет стальной) и этот трос таскает что нужно. Допустим линейную направляющую, получится линейный актуатор.
Применительно к этому двигателю: У него установившейся момент 0,8 Н*м при 3000 об/мин, пиковый 2,4 Н*м. Если сделать вал диаметром 1см, момент на тросе составит 160Н (16,3кгс) при скорости 157см/с. Просится редуктор где-то 1:10, т.к. на скорости 157см/с не сложно головой попортить потолок. И будет 163кгс при 15см/с При этом пиковый момент составит 500 кгс - достаточно, чтобы перемолоть в фарш зазевавшегося игрока. В качестве редуктора у меня была идея использовать редуктор скутера. Там как раз около 1:10, хотя изменением диаметра вала для намотки троса параметры легко варьировать. Я даже в приступе шопоголизма прикупил такой редуктор от убитого скутера. Профит в том, что шестерни дешевые, т.к. массовые, находятся в масляной ванне, для наших целей неубиваемый. Фатальный недостаток - нужно фрезеровать свой корпус, поскольку родной корпус редуктора это одна деталь с картером двигателя, т.е. здоровая дура.
Vadim.Pryagko
Добрый день, хочу собрать кресло 3 dof, по схеме, как на 3й странице в этой теме. http://content.screencast.com/users/Bre ... 2_2251.png Без центральной пружины. Хотел проконсультироваться перед изготовлением деталей, достаточно ли будет рычага 7 см и соответствует ли мощность двигателей: мотор-редуктор Transtecno ECM 180/30 24 Вольта, 250 Ватт, 60 об/мин, 21 н/м ? Драйвер заказал 2 шт. таких: http://www.aliexpress.com/item/new-3-36 ... 52522.html Блок питания 3 шт таких: http://www.aliexpress.com/item/EL3416-D ... 77727.html Второй вопрос: на каком расстоянии от "центра" верхней платформы (на которой кресло) устанавливать 3 крепления шарниров? Очевидно, что чем ближе к центру, тем сильнее углы наклона, но могут приводы перегрузиться. ALE, ваша прошивка для Ардуино x-sim_arduino_uno_v3_57600_by_Ale.hex поддерживает 3 dof? На какие пины подключать драйвер третьего двигателя?
Ale
Vadim.Pryagko писал(а):
ALE, ваша прошивка для Ардуино x-sim_arduino_uno_v3_57600_by_Ale.hex поддерживает 3 dof? На какие пины подключать драйвер третьего двигателя?
Насколько я помню, и старая прошивка, и новая рассчитана на управление только двумя моторами. Но пишется прошивка для 4-х... Скоро выложу
Vadim.Pryagko
Спасибо, буду ждать. А по остальным моментам не подскажете?
Ale
Vadim.Pryagko писал(а):
Спасибо, буду ждать. А по остальным моментам не подскажете?
Математика тут довольно простая. Начнем с момента и длины рычагов. Напоминаю, что 1 ньютон примерно равен 0.1 кгс (килограмм-сила)
Собственно значение 21 н/м говорит о том, что на расстоянии 1 метр от оси мотор может развить усилие = 21 ньютон (примерно 2 кгс). Соответственно при длине рычага = 10 см (0.1 м) мотор в состоянии таскать груз = 20 кг... (21 н/м делим на 0.1 метр получаем 210 ньютонов или 20 кгс). Теперь ты сам можешь рассчитать, какой длинны нужны рычаги, что бы таскать платформу с седоком, учитывая, что при правильной балансировке вес равномерно будет распределяться на три рычага.
Что касается дистанции между центром платформы и шарнирами, то тут математика сложнее, поскольку при наклоне платформы нужно учитывать отклонение центра масс от вертикальной оси, а так же расстояние от плоскости платформы до центра масс системы с седоком. Насколько я помню, я прикидывал, какая допнагрузка на моторы возникает при отклонении платформы от горизонтали на угол 10-12 градусов при весе седока 120 кг. Так вот при наклоне платформы возникает допнагрузка порядка 20 кг на тот мотор, в сторону которого платформа наклоняется.
В общем, надо конечно считать. Но я бы располагал шарниры в вершинах треугольника со стороной порядка 60 см. Тогда при длине рычага порядка 6 см ты получишь максимальный угол наклона платформы как раз порядка 12 градусов.
Но лучше сам посчитай, там геометрия прямоугольного треугольника, максимум - синус косинус надо вспомнить...
SimAl
Кстати говоря, на этот двигатель есть вот такой документ: http://wexon.ru/sites/default/files/tuotekuvat_pdf/ec1801.pdf На второй странице в нем есть интересные графики. Ток, обороты, момент. Можно посчитать КПД. В принципе, там и на самом графике есть некий "Eff" (efficiency?), возможно это он и есть, доходит до 0,85.
Spirit
Ale писал(а):
Что касается дистанции между центром платформы и шарнирами, то тут математика сложнее, поскольку при наклоне платформы нужно учитывать отклонение центра масс от вертикальной оси, а так же расстояние от плоскости платформы до центра масс системы с седоком. Насколько я помню, я прикидывал, какая допнагрузка на моторы возникает при отклонении платформы от горизонтали на угол 10-12 градусов при весе седока 120 кг. Так вот при наклоне платформы возникает допнагрузка порядка 20 кг на тот мотор, в сторону которого платформа наклоняется.
А вот здесь можно подробней? Я почему-то считал, что вес (нагрузка) распределяется равномерно на три точки опоры. Допустим при весе платформы в 120 кг, на каждую опору приходится по 40 кг, при условии, что кресло установлено в центре масс треугольника, а опоры равноудалены. Почему вес должен перераспределяться при наклоне? Кресло не смещается при наклонах, игрок не имеет свойства жидкости. Я допускаю, что центр масс кресла с игроком не находиться на одной оси с платформой... но откуда возьмется аж 20 дополнительных кг?
Ale
Spirit писал(а):
А вот здесь можно подробней? Я почему-то считал, что вес (нагрузка) распределяется равномерно на три точки опоры. Допустим при весе платформы в 120 кг, на каждую опору приходится по 40 кг, при условии, что кресло установлено в центре масс треугольника, а опоры равноудалены. Почему вес должен перераспределяться при наклоне? Кресло не смещается при наклонах, игрок не имеет свойства жидкости. Я допускаю, что центр масс кресла с игроком не находиться на одной оси с платформой... но откуда возьмется аж 20 дополнительных кг?
Давай я приведу пример расчета для ДВУХ моторов (и плоской двумерной платформы). В нем я показываю, что изменение нагрузки на 20 кгс при угле наклона 15 градусов не такая уж фантастика...
Изменение распределения нагрузки на двигатели при наклоне платформы (при условии расположения центра масс системы над платформой)
1 - платформа расположена горизонтально и проекция цента масс на платформу равноудалена от краев ( b = c )
2 - платформа наклонилась на угол alpha. Проекция центра масс сдвинулась в сторону наклона на расстояние d = a*sin(alpha). Нагрузка на двигатели изменилась пропорционально отношению расстояний b/c.
Расчеты: - пусть длина платформы b+c = 60 см. В нормальном положении b=c=30 см. - пусть расстояние от центра масс до плоскости платформы a = 38 см. - угол наклона платформы alpha = 15°, sin(15°) = 0.26
тогда смещение d = a * sin(alpha) = 38*0.26 = 10 (см). изменились расстояния до краев платформы b=40, c=20. Пропорционально изменится и распределение нагрузки на моторы. Для заданных условий нагрузка на правый мотор увеличится на 20 кгс, а на левый - уменьшится на 20 кгс.
ЗЫ: Естественно для ТРЕХ моторов картинка получше, но все равно при подобных начальных условиях изменение будет порядка 13 кгс, ну а если угол наклона взять побольше, или расстояния между шарнирами поменьше....
Spirit
Спасибо Але, ты как всегда все разложил по полочкам. Я в своих расчетах планировал размещать центр тяжести как можно ниже... в идеале на оси платформы и не рассчитывал на дополнительную нагрузку да еще и такой величины. Вот и задумался. Меня вот что еще волнует. Как влияет на нагрузку (на момент прикладываемый к оси редуктора) угол alpha между кривошипом и шатуном? Влияет ли как-то на момент длина шатуна (L)? Другими словами не суммируется ли длина кривошипа и шатуна в определенных положениях тем самым увеличивая плечо?
А если сместить центр (O2) кривошипа относительно точки присоединения шатуна к балке?
Правильно ли я понимаю, что плечо увеличиться на величину равную проекции шатуна к оси кривошипа (фиолетовый цвет)?
Vadim.Pryagko
Спасибо ALE, очень доступно объяснили.
Конструктив решил сделать максимально близко к этому http://www.motionsystems.eu/motion-plat ... s-3tm-550/ Думаю, как при таком варианте надежно установить потенциометр. Одеть на вал редуктора и потенциометра большие пластиковые шестерни?
Я так понимаю, добавлять центральный амортизатор (пружину) надо в случае недостатка мощности двигателей? Вот в паспорте у меня указано 21 нм. Это, думаю, номинал. Если нагрузка окажется больше, двигатель остановится? Или все же там есть запас?
По вашему опыту, 12 градусов достаточный угол для симулятора? Или стоит стремится к большему (20, например)?
SimAl
Вот это психанули! Охренеть, сколько болтов! Видимо директор болтяной фабрики проектировал. Можно по фотографии сказать, какие станки у ребят есть: плазменной резки, листогибочный, токарный и под вопросом сверлильный.
Spirit
Да психанули зачетно , тоже такая мысль посетила. Там если по сайту полазить, видно, что пока они шли к такому "идеалу", было много кустарных конструкций испробовано. Мне нравится, только вот цена за готовое изделие зашкаливает.
Vadim.Pryagko
Пришли моторы. Номинальный ток 15 А. Блока питания DC 24V 360W 15A хватит? Или больше надо ?
SimAl
С виду клевые движки. На фото не хватает спичечного коробка для понимания масштаба. По чем?
Vadim.Pryagko писал(а):
Пришли моторы. Номинальный ток 15 А. Блока питания DC 24V 360W 15A хватит? Или больше надо ?
Зависит от того, как ты их будешь запускать. Если прошивка умеет плавный пуск (а скорее всего не умеет), может и хватит. Но вообще я бы взял БП на ток, раза в полтора-два больше номинального тока двигателя, поскольку пусковой ток может быть намного выше номинального.
Hitman
Использовал подобные моторы, только с редукторами - 1:30 и напряжением 12В. Тоже хотел взять 1:50, но консультант посоветовал выбрать модель с параметром sf - 1 и больше, т.к. этот параметр отвечает за эфективность при долговременном использвании.
Использовал в связке с Monster Moto Shield. Первоначально был блок питания 12В - 47А и ограниченный максимальный ШИМ, расчитывал на математику 250/12 = 20А, 20А+20А меньше 47А. Однако очень быстро пришел к выводу, что 47А не хватит. При резких движениях блок питания уходил в защиту.
Поставил блок питания 86А, никаких проблем.
Vadim.Pryagko
SimAl писал(а):
На фото не хватает спичечного коробка для понимания масштаба. По чем?
Там пачка есть она 85 мм. Цена - по $180
Hitman писал(а):
но консультант посоветовал выбрать модель с параметром sf - 1 и больше,
То же советовал, но либо редуктор дороже значительно либо меньше передаточное число. Я подумал им же не круглосуточно работать как на производстве - для дома может хватит 0,7...
Hitman писал(а):
Использовал подобные моторы
Ресурс не подвел?
Hitman писал(а):
При резких движениях блок питания уходил в защиту
Похоже, с БП поторопился. Надо искать на 25-30А.
А Большой Железный Трансформатор на 1300 Вт с выпрямителем и конденсатором пойдет? Или лучше импульсный все-таки?
Hitman
Vadim.Pryagko писал(а):
Ресурс не подвел?
Устраивал нагрузочное тестирование, практически 3 дня бесперерывной работы под различной нагрузкой. Движки показали себя с отличной стороны, после многочасового использования оставались лишь теплыми, чего не скажешь про радиаторы Monster Moto, к которым невозможно было дотронуться. Только надо учитывать, что у меня 2DOF система, т.е. нагрузка была несравнимо меньше, чем в 3DOF.
Vadim.Pryagko писал(а):
А Большой Железный Трансформатор на 1300 Вт с выпрямителем и конденсатором пойдет? Или лучше импульсный все-таки?
Я использую серверные БП после небольшого моддинга. За качество отвечает HP или DELL
Vadim.Pryagko
Hitman писал(а):
Я использую серверные БП
Как бы их найти... Общепромышленные на эти мощности слишком дорогие.
Как бы их найти... Общепромышленные на эти мощности слишком дорогие.
Я на olx искал
SimAl
Hitman У тебя эти двигатели работают через Monster Moto Shield? OMG! И вопрос номер два: ты в Украине эти движки покупал? Где, если не секрет?
Hitman
SimAl писал(а):
Hitman У тебя эти двигатели работают через Monster Moto Shield? OMG!
Почему? Использую на каждый двигателей по отдельному шилду. Некоторые 2 шилда умудряются на один движок поцепить
SimAl писал(а):
И вопрос номер два: ты в Украине эти движки покупал? Где, если не секрет?
СВ Альтера, у них есть представительства во многих городах.
SimAl
Узнал в svaltera: $200 за 100Вт, 93об/мин, 9Н*м. Для самоделки негуманно как-то. Хотя для коммерческого использования нормально, наверное.
Vadim.Pryagko
Тут почитал http://www.xsimulator.net, и как я понял для эффекта "подбрасывания" 3 dof систем надо применять асинхронные движки с частотником. Вроде как с коллекторным движком и обычным драйвером ускорений не будет. Я правильно понял?
Ale
Vadim.Pryagko писал(а):
Тут почитал http://www.xsimulator.net, и как я понял для эффекта "подбрасывания" 3 dof систем надо применять асинхронные движки с частотником. Вроде как с коллекторным движком и обычным драйвером ускорений не будет. Я правильно понял?
Ну, это зависит от того, ЧТО ты понял. Ни чем принципиальным коллекторный двиг от асинхронного ТОЙ ЖЕ мощности не отличается.
Вот только для 3 DOF нужны довольно мощные движки. Поэтому многие используют асинхронники, для которых мощность 1000 ватт и больше - не проблема (в отличии от коллекторников и их драйверов).
SimAl
Vadim.Pryagko писал(а):
Тут почитал http://www.xsimulator.net, и как я понял для эффекта "подбрасывания" 3 dof систем надо применять асинхронные движки с частотником. Вроде как с коллекторным движком и обычным драйвером ускорений не будет. Я правильно понял?
У асинхронного пусковой момент низкий (хотя, может каким-то заумным управлением это можно исправить), а он как раз нужен высокий. Так что лучше коллекторный или синхронный - BLDC, например.
Vadim.Pryagko
Ale писал(а):
Ну, это зависит от того, ЧТО ты понял
Написано так: Why using AC motors for simulators ? -To get your body up in the air and give you the special Heave effect " The Action Effect "... The Heave effect is the most difficult and the most amazing joyful up and down feeling while playing [ changing your Altitude ]. As other effects can be produced easily with cheap motor and DIY motor driver without effecting it's timing or force accuracy on your body ... And most Simulators in simple or complicated designs have the ability to roll, pitch ...
SimAl писал(а):
Вот только для 3 DOF нужны довольно мощные движки
Как вы думаете, 3х 250 Вт, 21 н/м, 60 об/мин, 6 см. рычаг для ездока 75 кг будет достаточно, или меня будет облом ждать?
Попрошу небольшой ликбез: в системах с частотниками+асинхронниками используется точно такой же контроллер, с такой же обратной связью через потенциометры/энкодеры, а вместо ШИМ на выходе контроллера аналоговый сигнал 0-10В для задачи частоты вращения? Какие-то особенные сигналы ускорение/торможение не передаются через цифровые интерфейсы?
Ale
Vadim.Pryagko писал(а):
Написано так:
Ну, в этой фразе ключевые слова "with cheap motor and DIY motor driver". Да, по сравнению с дешевыми моторами стеклоочистителей (мощность которых не превышает 30..50 Вт) и дешевыми самодельными драйверами типа моста Таноса, любой асинхронник будет выгоднее, потому что мощнее...
Vadim.Pryagko писал(а):
Как вы думаете, 3х 250 Вт, 21 н/м, 60 об/мин, 6 см. рычаг для ездока 75 кг будет достаточно, или меня будет облом ждать?
Ну я же приводил формулы. Или мне за тебя (извини, что на "ты", но как-то на форумах не принято "выкать" ) посчитать? Только учти, что к 75 кг надо прибавить вес платформы с креслом... Если нагрузка на моторы не превысит их номинального момента, то они теоретически (с запасом, поскольку максимальный момент раза в полтора больше) смогут тебя качать вверх/вниз. Естественно при хорошем источнике питания.
Vadim.Pryagko
Ale писал(а):
Ну я же приводил формулы. Или мне за тебя посчитать?
По формулам я, конечно, посчитал. При плавном перемещении все вроде ок. А спрашивал мнение потому, что там же действует еще куча всяких сил, моментов, инерций и .т.д. когда оно быстро меняет положение. Не хотелось бы зря утомлять, просто дорогие достаточно все эти компоненты, а при неправильном изначальном понимании они окажутся мусором.
Ale
Vadim.Pryagko писал(а):
Ale писал(а):
Ну я же приводил формулы. Или мне за тебя посчитать?
По формулам я, конечно, посчитал. При плавном перемещении все вроде ок. А спрашивал мнение потому, что там же действует еще куча всяких сил, моментов, инерций и .т.д. когда оно быстро меняет положение. Не хотелось бы зря утомлять, просто дорогие достаточно все эти компоненты, а при неправильном изначальном понимании они окажутся мусором.
У мотора есть максимальная скорость на которой он должен обеспечить номинальный момент при номинальном питании. У тебя 60 оборотов в минуту на валу редуктора, значит 1 оборот в секунду, пол оборота (180 градусов) за пол секунды. Обычно используют для перемещения не 180 градусов сектор, а 120 (или даже 90), что увеличивает линейность системы. То есть при рабочем ходе редуктора 90 градусов поворот от верхней до нижней точки займет 1/4 секунды. Это что касается скоростей. По идее на такую скорость и можно рассчитывать. Быстрее не будет. Конечно на торможение и разгон до макс скорости тоже уйдет время тем большее, чем массивней ротор мотора. Но тут по цифрам я ничего сказать не могу.
Ну а по мощностям и моментам мы уже обсудили.
И последнее - все это теоретические выкладки. Практические советы надо спрашивать у владельцев живых симуляторов (коим я пока не являюсь).
Hitman
SimAl писал(а):
Узнал в svaltera: $200 за 100Вт, 93об/мин, 9Н*м. Для самоделки негуманно как-то.
К сожалению в Украине не нашел ничего лучше вайперов от Ланоса. А из Китая везти 89ZYT или 90ZYT обойдется в 220-230 долларов за штуку
Spirit
Hitman писал(а):
SimAl писал(а):
Узнал в svaltera: $200 за 100Вт, 93об/мин, 9Н*м. Для самоделки негуманно как-то.
К сожалению в Украине не нашел ничего лучше вайперов от Ланоса. А из Китая везти 89ZYT или 90ZYT обойдется в 220-230 долларов за штуку
Я тоже писал Китайцам по поводу этих двигателей. Если везти сразу 4-ре двигателя, каждый обойдется порядка 145-155. А за 250-260 можно заказать 110zyt с редукторо 050-м.
Hitman
Spirit писал(а):
каждый обойдется порядка 145-155.
Это с редукторами?
SimAl
Spirit писал(а):
Я тоже писал Китайцам по поводу этих двигателей. Если везти сразу 4-ре двигателя, каждый обойдется порядка 145-155. А за 250-260 можно заказать 110zyt с редукторо 050-м.
Если кому интересно, Интайм возит из Китая по $9/кг, но по-моему это не сильно отличается от почтовых тарифов.
Spirit
Hitman писал(а):
Spirit писал(а):
каждый обойдется порядка 145-155.
Это с редукторами?
Да мотор в сборе с редуктором. Мотор как у Ale.
Hitman
Странно, а вы оговаривали доставку? Просто мне предложили только DHL
Spirit
Да, я попросил, чтоб они уменьшили стоимость доставки. Они подумали и выкатили такую цену. Если это как-то поможет я поищу контакты менеджера с которым я переписывался.
Hitman
Я был бы очень благодарен.
Spirit
Вот:Скрытый текст
10 июня 2015, в 11:26, sophia <sophia@longwaymotor.com> написал(а):
Dear Alex , If your address is not remote area , the freight cost as belows:
2PCS Unit price :usd 89/pcs Freight cost (About 10kg):USD 165
Меня смущает только размер редуктора. Если его использовать в конфигурации без дополнительных опор, которые бы разгрузили платформу, он наверно долго не проходит.
Я пока не разобрался: как мне представляется,в 3доф симуляторе для подъема-опускания должны работать 3 двигателя синхронно, для наклона вправо-влево - 2 боковых в противофазе, для наклона вперед-назад - два боковых вместе, передний в противофазе им. Вот это все обеспечивается настройкой прошивки контроллера, или программой SimTools? В программе настройке по ссылке выше я таких настроек не нашел. Только ПИД и ограничения. Ale, твоя планируемая прошивка 4 доф для Ардуино работает только с 4 мя моторами, или 3мя то же?
Ale
Vadim.Pryagko писал(а):
Я пока не разобрался: как мне представляется,в 3доф симуляторе для подъема-опускания должны работать 3 двигателя синхронно, для наклона вправо-влево - 2 боковых в противофазе, для наклона вперед-назад - два боковых вместе, передний в противофазе им. Вот это все обеспечивается настройкой прошивки контроллера, или программой SimTools? В программе настройке по ссылке выше я таких настроек не нашел. Только ПИД и ограничения. Ale, твоя планируемая прошивка 4 доф для Ардуино работает только с 4 мя моторами, или 3мя то же?
Все настройки логики работы - в SimTools. Контроллер только получает данные для каждого двигателя и перемещает двигатель в соответсвующую позицию. Контроллер может работать с любым количеством моторов, не превышающим максимального. Так что если прошивка 2-доф, то максимум - два мотора, минимум - 1. Прошивка 4-доф должна обеспечивать работу с одним, двумя, тремя или четырьмя моторами. Даже если протоколом обмена между компьютером и контроллером не предусмотрено уменьшение кол-ва моторов, можно просто не подключать лишние моторы...
Vadim.Pryagko
По поводу блока питания 24В: У меня есть промышленный 24В 20А - но при старте 2х моторов одновременно - несколько раз срабатывает защита. Хочу использовать свой старый самодельный импульсный 24В 60А (расчетный). Но там после импульсного трансформатора только выпрямитель и фильтр. Как вы думаете, можно после БП для ограничения броска тока при старте (чтоб мост не сгорел) использовать мощный источник тока ~50А, типа такого ? http://static.electro-tech-online.com/i ... ce-sch.png Есть ли у такого решения недостатки?
Spirit
Vadim.Pryagko писал(а):
Хочу использовать свой старый самодельный импульсный 24В 60А (расчетный). Но там после импульсного трансформатора только выпрямитель и фильтр.
А, что еще двигателю надо... Мощности у тебя предостаточно, почему ты сразу его не стал использовать?
Vadim.Pryagko
Spirit писал(а):
почему ты сразу его не стал использовать
Там нет никаких защит. Считаю, что мост сгорит... Сопротивление обмотки 0,3 Ома. Ток при реверсировании больше 80А получается. (это я так посчитал)
qwerty79
Всех приветствую! Я потихоньку продвигаюсь вперед, несмотря на удорожание компонентов ( Очень медленно продвигаюсь. Нехватка времени, семья, работа и т.п., как у любого взрослого человека ) В общем делаю 4DOF на актуаторах. Опытный образец актуатора почти готов. Обязательно поделюсь опытом немного позже. Мне нужна подсказка, нужно выбрать потенциометр для обратной связи, многооборотный. Какой порекомендуете, какой номинал сопротивления желательно выбрать?
SimAl
Что за актуаторы? Обычные моторы с червячным редуктором или может линейные какие-то?
Если используется Ардуино, то по даташиту рекомендуется сопротивление до 10кОм. Соответственно имеет смысл взять 20кОм или меньше. Но сопротивление в разумных пределах не имеет значения, можешь использовать от 1кОм до 100кОм.
Актуаторы линейные на основе винтовой пары, не ШВП.
И от чего вращение передается на потенциометр? Думается, что если вращение винта, то оборотов у резистора не хватит. Или там резьба с огромным шагом и/или парой-тройкой витков?
qwerty79 писал(а):
По сопротивлению понятно, спасибо! А производитель? Обыкновенный китай до 500 рублей подойдет?
По производителю не подскажу, многооборотные не использую. Использую самые дешевые. Умерло пару штук, но от того, что я вымыл из них смазку, а новой не набил - просто механически заклинили, а в остальном никаких проблем.
qwerty79 писал(а):
К примеру вот этот http://www.ebay.com/itm/1K-5K-10K-20K-5 ... 3a9fc3d977. В его характеристиках указывают, что он рассчитан до 1 000 000 оборотов, неплохо однако.
Надо полагать это количество раз, которое токосъемник (контактор, или ХЗ как это устройство назвать) проходит по одному и тому же месту в резисторе. Допустим в районе центра, где наиболее интенсивный износ, этот съемник проходит раз в секунду (вообще при какой-то тряске чаще, при затяжных разгонах/торможениях реже). Тогда потенциометр умрет через 1000000 / 3600 = 277 часов, что не так уж и много.
qwerty79
вращение будет от штока, т.е. он сам не вращается, а будет менять движение из поступательного во вращательное. Проще показать, но это позже ) А как идут дела с реализацией поддержки энкодеров в прошивке, может она уже появилась в ней? По резисторам спасибо, доходчиво.
Vadim.Pryagko
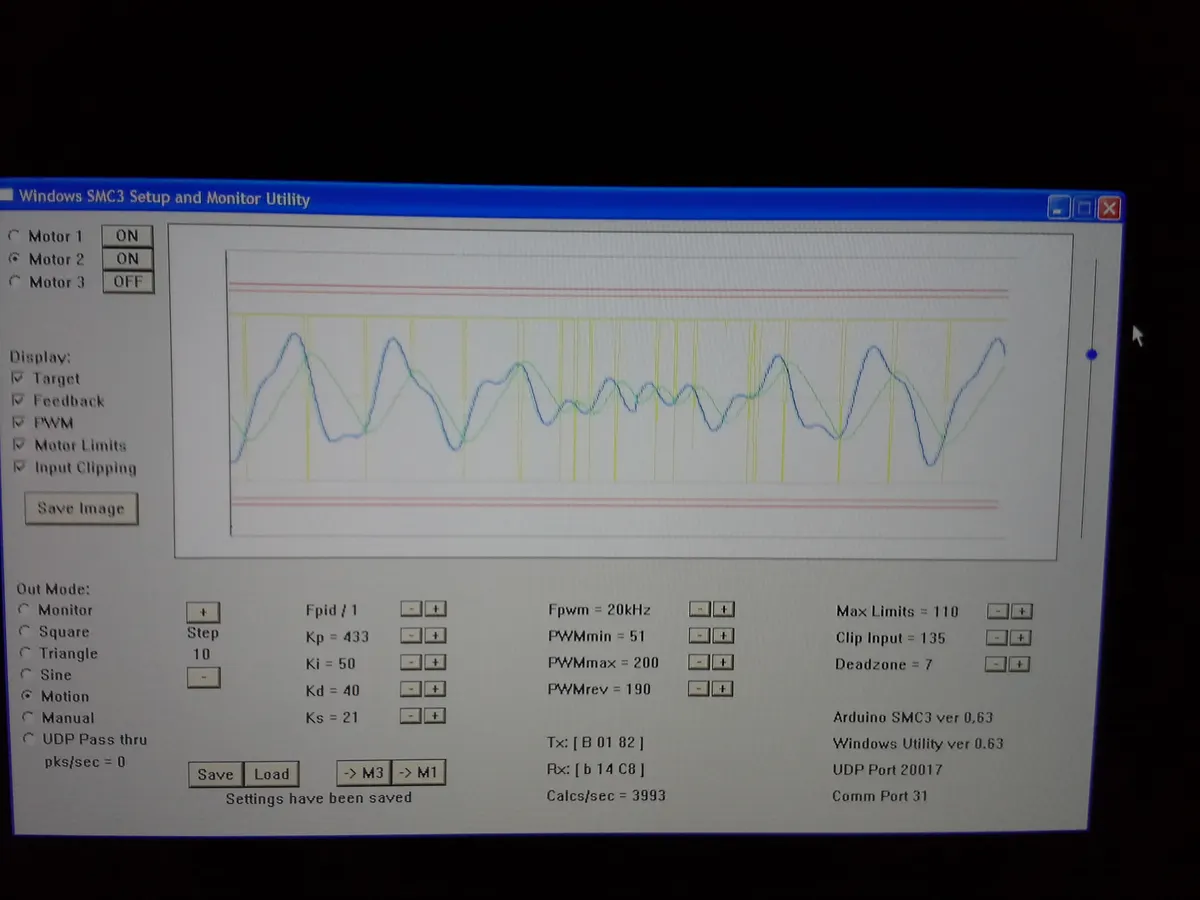
Начал первое тестирование, возникло несколько вопросов: 1) При работе китайского моста часто зависает ардуино, пришлось изготовить мосты с опторазвякой из темы на форуме. У кого-то были такие проблемы? 2) На графиках сильно отстает обратная связь от целевого сигнала. Менял коэффициенты, не помогает. Как можно настроить точность положения? 3) На драйвере из темы на форуме при движении горят всегда оба светодиода направления. Хотя мотор двигается правильно. Это нормально?
Ale
Vadim.Pryagko писал(а):
1) При работе китайского моста часто зависает ардуино, пришлось изготовить мосты с опторазвякой из темы на форуме. У кого-то были такие проблемы?
Были. Именно поэтому и рекомендуется опторазвязка.
Vadim.Pryagko писал(а):
2) На графиках сильно отстает обратная связь от целевого сигнала. Менял коэффициенты, не помогает. Как можно настроить точность положения?
А вот это уже не программная ,а механическая проблема . Никаких лишних программных задержек нет, это ты видишь РЕАЛЬНОЕ отставание мотора в ответ на управляющий сигнал. Обрати внимание, как ведет себя ШИМ (желтый график). Он практически из одного крайнего положения переключается в другое крайнее. А наклон на графике положения показывает МАКСИМАЛЬНУЮ скорость мотора.
Vadim.Pryagko
Ale писал(а):
механическая проблема
Точно, я сразу и не сообразил У меня не установлен стабилизатор на 12 вольт для питания драйверов, по-этому при первом тесте подключил 12 вольтовый аккумулятор к 24 вольтовым моторам. Вот они и отстают.
dabbuger
читал читал, конечно не всю тему, но начало и конец прочёл, не понимаю что это за проект, для чего это кресло. Что бы играть в гонки? а зачем в гонках какое-то кресло? ускорение всё равно не передашь. В чем прикол тогда?
SimAl
Ты абсолютно прав. ХЗ, чем эти все люди здесь занимаются. На мой взгляд тоже достаточно клавы чтобы стоя в НФС на сплитскрине рубиться. А рули, кресла и окулусы это детство все.
Ale
dabbuger писал(а):
читал читал, конечно не всю тему, но начало и конец прочёл, не понимаю что это за проект, для чего это кресло. Что бы играть в гонки? а зачем в гонках какое-то кресло? ускорение всё равно не передашь. В чем прикол тогда?
На чем зиждется такая уверенность?
Death_Morozz
dabbuger писал(а):
не понимаю что это за проект, для чего это кресло.
Кресло как-раз и есть симулятор перегрузок.
Я когда тестировал симулятор у null чуть не улетел в телевизор в момент торможения при симуляции, боковые заносы тоже неплохо нагружают и ускорение. В этой теме обсуждают вопрос, как добиться максимальной эффективности механики при выполнении такого рода задач.
На Кикстартере не взлетела. Хотя собрала ~26000 евро. Сама платформа от 1662 евро, если кому интересно.
Vadim.Pryagko
Какие они двигатели используют? Вроде, работает димамично, и размер двигателей небольшой.
Spirit
Vadim.Pryagko писал(а):
Начал первое тестирование, возникло несколько вопросов: 1) При работе китайского моста часто зависает ардуино, пришлось изготовить мосты с опторазвякой из темы на форуме. У кого-то были такие проблемы? 2) На графиках сильно отстает обратная связь от целевого сигнала. Менял коэффициенты, не помогает. Как можно настроить точность положения? 3) На драйвере из темы на форуме при движении горят всегда оба светодиода направления. Хотя мотор двигается правильно. Это нормально?
Вадим привет. Стою перед выбором еще двух двигателей. Смотрел документацию на двигатели Transcento, судя по фото ты их используеш в конфигурации 3DoF. Интересует твое мнение, тянут нормально? Как нагрев? Ты взял модель EC250 или 350? Редуктор с каким передаточным числом?
Vadim.Pryagko
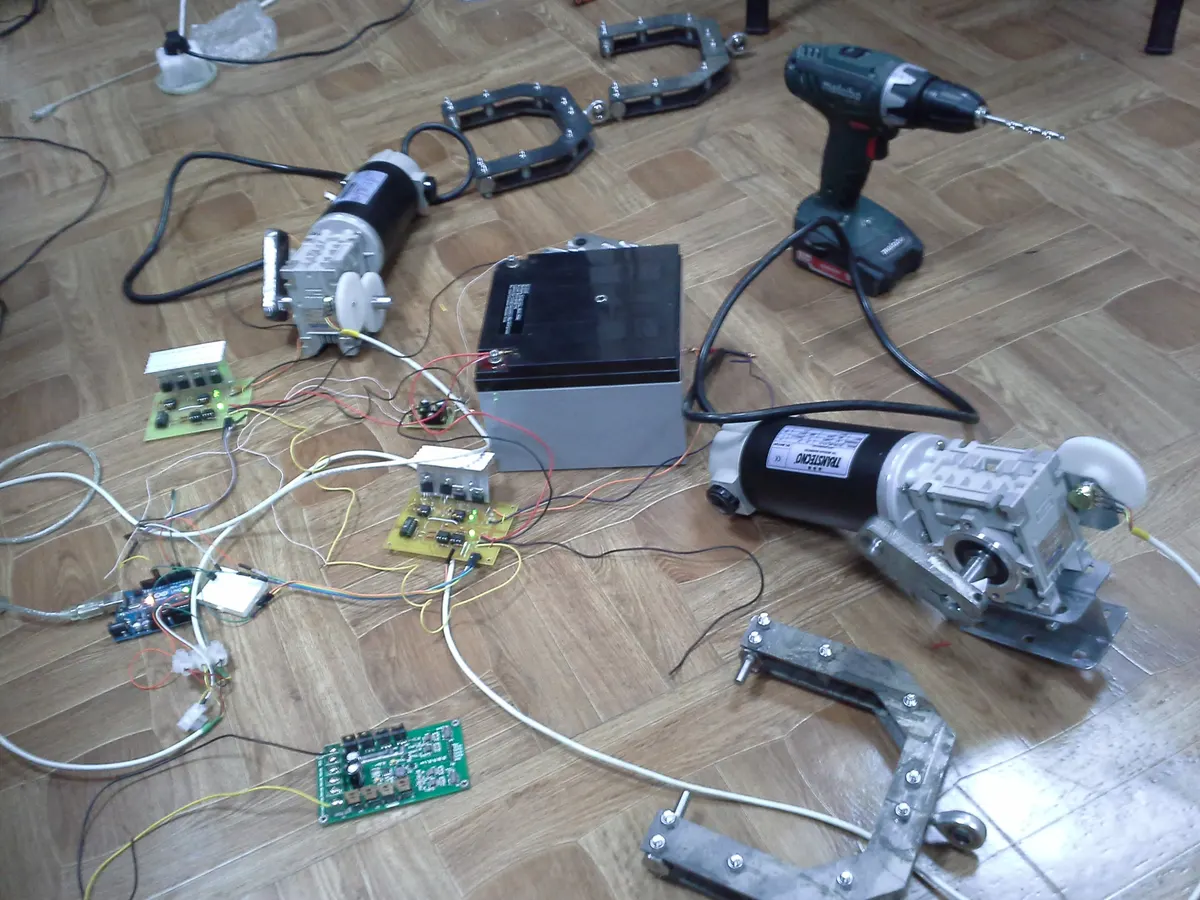
Привет. Я раму нормальную пока не доделал - времени не хватает. Макет собирал, испытывал своеобразно - садился на край платформы и включал один двигатель в режиме синусоиды. Мой вес 75 кг. Минуты две покатался, и сгорел мост Двигатель не успел нагреться. Сварю раму, починю мост и еще попробую погонять. Модель ECM250/030U60 передаточное 60
SimAl
Если синусоида с большим периодом это не очень показательно, тем более, если без изменения направления. В обычной работе в игре двигатель двигается в разные стороны, трясется. В таком режиме токи могут быть в разы выше.
Spirit
Vadim.Pryagko писал(а):
Макет собирал, испытывал своеобразно - садился на край платформы и включал один двигатель в режиме синусоиды. Мой вес 75 кг.
Я правильно понял... ты сел на край платформы в месте где присоединен один из двигателей? Получается - нагрузил на один двигатель почти все 75 Кг и он при этом нормально тебя поднимал? А как с шумом - писк или свист от обмоток под нагрузкой ?
Vadim.Pryagko
Вот сколхозил макет, пока собираю на третий двигатель, хотелось бы сделать "разгрузку центра" Нужно усилие 50-60 кг и работа в диапазоне 160 - 280 мм Варианты, что пришли на ум: 1) Гидродомкрат без масла с пружиной внутри 2) Пмевмоцилинтр от стула 3) Амортизатор задний от велосипеда 4) Шар/мяч/ резиновый цилиндр с воздухом (типа как на машинах ставят пневмоподвеску) 5) Просто прижина широкой навивки как на качеле (фото внизу) 6) Изготовить и рассчитать с нуля конструцию со штоком и пружиной
У кого-то были успехи в этом деле? Хотел бы увидеть какое-то более-менее проверенное решение...
Vadim.Pryagko
Продаются на авторынке пневмоподушки (пневмобаллоны) в пружины по 10-15$. На первый взгляд должны подойти. Только некую пружину из проволоки 4 мм надо, думаю, изготовить. Чтоб был бондаж.
Spirit
Еще варианты... 7. Пневмо домкрат как на шиномонтажке; 8. Амортизаторы от мебели, крышки багажника или капота по углам.
Vadim.Pryagko
Еще некоторые мысли по нагрузкам моторов:
внизу график влияния нагрузки на обороты какого-то коллекторного мотора. Его паспортный момент 12,6 мНм. Но до его блокирования нужна нагрузка почти в 3 раза больше. Есть предположение, что при качании платформы можно пренебречь кратковременными нагрузками при смещении центра масс и брать в расчет силу, необходимую для поднятия/опускания "статичной" нагрузки. Разве что на динамичности как-то скажется. Я к тому, что слишком дорого о получаются моторы со всеми запасами.
Spirit
Учитывай то, что твои моторы не всегда будут работать на полную мощность. Пример малое смещение (небольшие углы наклона дороги в игре) для которого контроллер будет формировать малый ШИМ. Если мотор работает на пределе мощности, он банально не может сдвинуть ось - пищит, свистит и тужится . Да можно установить значение minPWM побольше, но тогда забудь про плавность, получается что-то вроде шагового двигателя, что не всегда реалистично. Я за избыток З.Ы. Кстати в той ссылке которую я тебе кидал, есть график именно для твоего мотора.
Nur
dabbuger писал(а):
читал читал, конечно не всю тему, но начало и конец прочёл, не понимаю что это за проект, для чего это кресло. Что бы играть в гонки? а зачем в гонках какое-то кресло? ускорение всё равно не передашь. В чем прикол тогда?
Ты ни когда не был в 5D кинотеатрах?
Vadim.Pryagko
Нравится компоновка. Центральный упор в виде рычага с пружиной внутри.
Здравствуйте! самодельный симулятор перегрузок своими руками Если с электронно-программной частью все довольно понятно, то с механической составляющей у меня возникли проблемы, в связи с чем у меня довольно много вопросов. С механикой, в подобном ключе, никогда еще не связывался. Кресло запланировал 3х осевое, вот…
Кто участвовал в обсуждении?
В архиве сохранилось 132 сообщения (с 26 сентября 2014 по 22 апреля 2016). Больше всего писали: Ale, SimAl, Vadim.Pryagko. Тема закрыта, новые ответы не принимаются.
Что такое X-Sim и SimTools?
Программы, которые берут телеметрию из игры (ускорения, крен, тангаж, рысканье) и превращают её в команды для приводов платформы движения. X-Sim — более старый и гибкий конструктор, SimTools проще в настройке и поддерживает много игр через плагины.
Сколько степеней свободы нужно для домашнего симулятора?
Для авто- и авиасимов чаще всего хватает 2DOF (крен и тангаж): это два мотора и простая механика. 3DOF добавляет рысканье или вертикаль, 6DOF (платформа Стюарта) даёт полную свободу, но требует шести приводов, жёсткой рамы и точной настройки.