Тема из архива сообщества MAL4X: 254 сообщения, 2015–2019. Обсуждение закрыто, ссылки и цены в сообщениях могли устареть.
Ale
Дабы не растекаться по разным темам открываю еще один топик. Будет посвящен очередной "реинкарнации" прошивки контроллера.
Первый вопрос - ЗАЧЕМ? Ответ простой - меня все еще не удовлетворяет работа разных версий... А поскольку и мой сим ( о Боже!!!) вроде как уже на подходе, и много новых мыслей в голове, таки решил...
Второй вопрос - ДЛЯ ЧЕГО? (в смысле - для какого железа). Ответ - платформа Arduino. Более того, решил отказаться от CVAvr и попробовать собрать прошивку непосредственно в IDE Arduino, дабы облегчить ее переносимость внутри семейства, а так же отдать пользователю на растерзание. И что бы не тянуть совершенно ненужный шлейф настроек через интерфейс.
Планирую все настройки определить в виде констант в проекте (вплоть до ножек контроллера), что бы любой пользователь смог под свой проект настроить, скомпилировать и прошить. Опять же побудить уважаемых коллег к программированию и совместному допиливанию сабжа
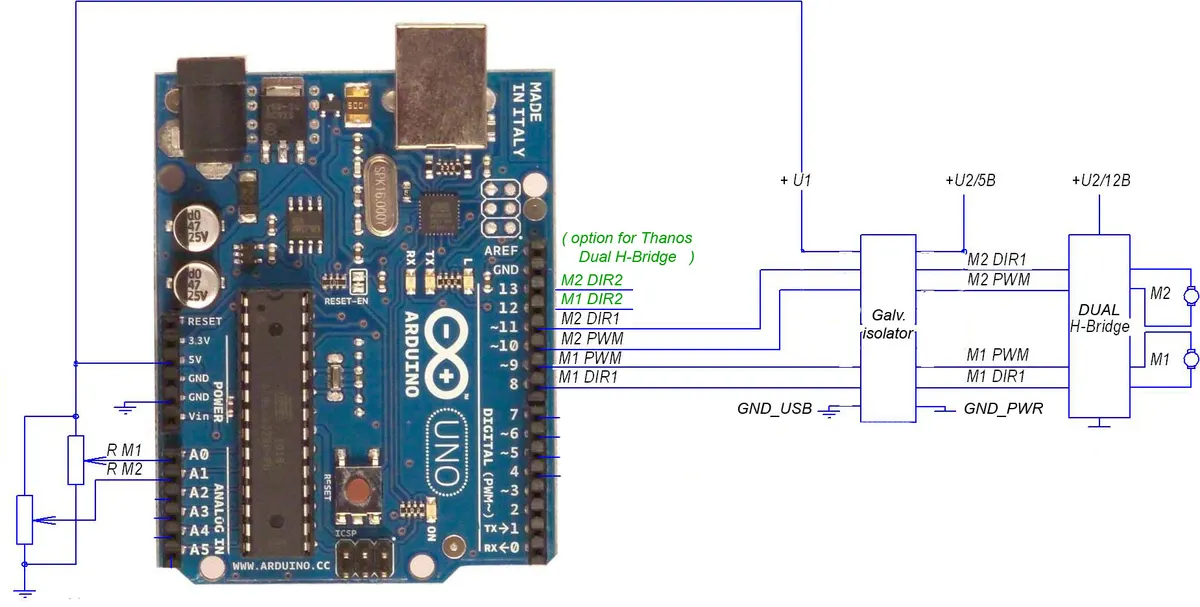
Ну и само собой будут охвачены все возможные мосты, начиная с совместимости по пинам с MonsterMotor Shield.
Третий вопрос - В ЧЕМ ОТЛИЧИЕ ОТ ПРЕДЫДУЩИЙ ВЕРСИЙ? Мы тут довольно долго в ветке "Чем и как управлять" обсуждали всякие алгоритмы управления. В предыдущей версии (которая так и осталась на стадии ранней "альфа") я надеялся реализовать полный PID контроллер, но что-то толку особого не получилось. Потом стремился увеличить скорость обработки (период цикла PID-регулирования). Только это не привело к улучшению работы. И вот примерно с год назад наткнулся на статью, в которой вполне аргументировано показывалось, что выгоднее нашими моторами управлять "импульсно" - давать полный газ на некоторое время, а потом паузу. Утверждалось, что в таком режиме динамика мотора гораздо меньше зависит от переменной нагрузки. И вот эту идею я и хочу реализовать (после обсуждения с электриком и SimAl)
В общем - в этой ветке следите за прогрессом и давайте обсуждать...
В следующем посте напишу еще про то - чем собственно будем управлять... Хочу управлять СКОРОСТЬЮ мотора, а не его положением...
Death_Morozz
Ale писал(а):
В общем - в этой ветке следите за прогрессом и давайте обсуждать...
Что мне нравится, - что разработчик сам себе тех.задание нарисовал.
SimAl
Ale писал(а):
Второй вопрос - ДЛЯ ЧЕГО? (в смысле - для какого железа). Ответ - платформа Arduino. Более того, решил отказаться от CVAvr и попробовать собрать прошивку непосредственно в IDE Arduino, дабы облегчить ее переносимость внутри семейства, а так же отдать пользователю на растерзание. И что бы не тянуть совершенно ненужный шлейф настроек через интерфейс.
Есть такая штука Visual Мicro. Она, вроде, позволяет редактировать ардуиновские скетчи в нормальной IDE - Amtel Studio или Visual Studio. У меня, правда не взлетела, но я и хотел от нее немного другого - скомпилировать адруиновский скетч без ардуиновского загрузчика.
Ale
SimAl писал(а):
Ale писал(а):
Второй вопрос - ДЛЯ ЧЕГО? (в смысле - для какого железа). Ответ - платформа Arduino. Более того, решил отказаться от CVAvr и попробовать собрать прошивку непосредственно в IDE Arduino, дабы облегчить ее переносимость внутри семейства, а так же отдать пользователю на растерзание. И что бы не тянуть совершенно ненужный шлейф настроек через интерфейс.
Есть такая штука Visual Мicro. Она, вроде, позволяет редактировать ардуиновские скетчи в нормальной IDE - Amtel Studio или Visual Studio. У меня, правда не взлетела, но я и хотел от нее немного другого - скомпилировать адруиновский скетч без ардуиновского загрузчика.
А зачем скетч Ардуино компилить без ардуино IDE? Я в свое время просто отказался от IDE и писал на CodeVisionAVR C . Мог бы и на ассемблере, да уже обленился. Потому как люблю все держать под контролем (вплоть до такта).
SimAl
Затем, что Arduino IDE какая-то ущербная. В xxx Studio есть вкладки, автозавершение, нормальная навигация по проекту, рефакторинг, системы контроля версий (хотя я ими и не пользуюсь, а надо бы). Удобнее просто. Вот сейчас попробовал, Arduino IDE даже не открывает *c, *.cpp файлы, как можно все исходники прошивки запихнуть в один *.ino файл? Для конечных пользователей результат будет нормально собраться под Arduino IDE. В моем случае я вынужденно переползал под Atmel Studio. У меня есть AVRDRAGON, в нем есть дебаг на реальном устройстве, хтелось его заюзать, но он работает только в студии.
Ale
SimAl писал(а):
Затем, что Arduino IDE какая-то ущербная. В xxx Studio есть вкладки, автозавершение, нормальная навигация по проекту, рефакторинг, системы контроля версий (хотя я ими и не пользуюсь, а надо бы). Удобнее просто. Вот сейчас попробовал, Arduino IDE даже не открывает *c, *.cpp файлы, как можно все исходники прошивки запихнуть в один *.ino файл? Для конечных пользователей результат будет нормально собраться под Arduino IDE. В моем случае я вынужденно переползал под Atmel Studio. У меня есть AVRDRAGON, в нем есть дебаг на реальном устройстве, хтелось его заюзать, но он работает только в студии.
Тогда вообще не понятно, зачем тебе скетчи? Пользуй любой тулчейн, который выдает HEX файл на выходе. И прошивай его в ардуину Я же сейчас хочу сделать прогу на 100 строк кода максимум. Надеюсь не запутаться. Отлажу либо в протеусе, либо на контроллере непосредственно.
Ale
От блинство. Лежал в загашнике шилд от sparcfun. Думал потестить прошивку, так одно плечо в одну сторону не открывается, зарраза
В общем - в первом приближении прошивка готова. По осциллографу и в протеусе работает. Можно потестить, а я пока подготовлю софт для графического отображения (адаптирую свой xSimCtrl)
Я старался написать комментарии прямо в файле прошивки. Но естественно будем тут описывать тонкости. Да, сейчас она на схему MonsterMotor Shield по ногам настроена.
Ale
Два слова про то - что и как регулируется прошивке.
Еще раз напомню, что прошивка заточена под медленный ШИМ. Cейчас период ШИМ всего 100 Гц. То есть он сравним со скоростью поступления данных из игры. Раз так, нет возможности (и необходимости) в П-регулировании (в том смысле, что нечего регулировать "постфактум", отрабатывать (так сказать) новое положение мотора).
Отсюда возникла следующая схема регулирования - С частотой 100 Гц вычисляем:
1) - "скорость" мотора на предыдущем шаге (speedOLD) - то есть считываем показание потенциометра и вычитаем из него предыдущее (полученное 10 мс назад). Фактически это изменение позиции мотора за один шаг (за 10 мс), но поскольку время шага фиксированo, то вполне можно говорить о скорости, просто я не делю изменение позиции на время.
2) - необходимую "скорость" для достижения новой заданной позиции (speedCUR) - то есть высчитываем разницу между новой позицией (полученной по интерфейсу из игры) и текущей позицией (показанием потенциометра)
3) - вычисляем разницу этих двух скоростей (speedGAP). И пропорционально этой разнице устанавливаем длительность импульса ШИМ.
4) - Если текущая позиция совпадает с заданной с точностью до ширины мертвой зоны, то импульс ШИМ не формируется.
Вот примерно так сейчас организован алгоритм регулирования.
И да - в качестве параметров для настройки - ширина мертвой зоны, минимальный и максимальный уровень ШИМ.
Ale
Вот свежий вариант - уже комплект. Прошивка получает и передает данные программе. Для отладки, короче... После подсоединения arduino к компу и (затем) запуска программы настройте ком-порт (57600, 8, 1 , без паритета)
Сейчас отдельно поработаю над задержкой при переключении направления
электрик
Але оболдеть какая скорость Супер Это я про написание софта.
Ale
электрик писал(а):
Але оболдеть какая скорость Супер Это я про написание софта.
Ну да, практически в прямом эфире )) Хотя софт для компа я всего лишь адаптировал под новую прошивку.
Вот с установленным DeadTime (500 мкс) при переключении направления. Проверил по осциллографу. При желании можешь поправить константу.
В общем, пока притормаживаю. До начала тестирования и обсуждения.
электрик
Ок супер. Завтра поставлю на стенд с мостом ir2104 12v, ir2104 24v, VNH3SP30. Ночером будем разбираться с ардуиной.
Ale
Собрал в протеусе схему с сервомотором, что-то прошивка не правильно реагирует, разбираюсь
UPD. Опана!!! Не устанавливайте версию 1.6 IDE Arduino. В ней мой скетч не работает, пришлось откатиться на версию 1.5.5
Ale
Ну вот, симулирую в протеусе. Мотор крутится на с перерегулированием. Но это моделирование БЕЗ нагрузки. В этом случае просто нужно уменьшить максимальный ШИМ в прошивке... В общем - работает, вроде.
Ale
Поигрался с возможностью настройки прошивки. Пока на эмулятора (протеус)
Вот константы, которыми можно настраивать поведение двигателя
#define TIMER_FREQ_HZ 1000 // частота основного таймера (timer2) #define TIMER_PERIOD 10 // делитель для основного таймера, #define PWM_MAXW 9 // максимальная скважность ШИМ меньше чем TIMER_PERIOD #define PWM_MINW 1 // минимальная скважность ШИМ
В общем, поставил 700, 7, 7, 1 - перелеты пропали. Неплохо работают 1000, 10, 10, 1 Вообще то я в прошивке указал в комментариях, что PWM_MAXW должна быть хотя бы на 1 меньше TIMER_PRIOD. Но видимо округление в процедуре map() позволяет выставлять и одинаковыми эти значения. Хотя лучше все таки предохраняться и не ставить эти величины одинаковыми.
электрик
AleПотестил с маленьким мотором и VNH3SP30 в дефолттовых настройках #define TIMER_FREQ_HZ 2000 // частота основного таймера (timer2) #define TIMER_PERIOD 20 // делитель для основного таймера, в результате частота ШИМ будет 2000/20 = 100 Гц #define PWM_MAXW 19 // максимальная скважность ШИМ = 19/20 (95%)!!! Обязательно хотя бы на 1 меньше чем TIMER_PERIOD #define PWM_MINW 3 Крутится и меняет направление. когда поменял на настройки из последнего поста моторчик подпевать начал. Но опять не показатель, завтра на большом моторе попробую.
Ale
Погонял прошивку на эмуляторе сервомотора (60 RPM, с потенциометром обратной связи)... Блин, надо думать. Думать над ПИД. Или ПИ, на худой конец. потому как отклик на "скачок" позиции меня совершенно не удовлетворяет. Ввел опять П регулирование - классика, так сказать. И ведет себя классически - то перелетает, то вяленько подъезжает...
Ale
Во, собрал виртуальный тестовый стенд
В протеусе - эмулятор arduino, сервомотор, и виртуальный компорт, на который я с программы ardSimCtrl посылаю сигналы (и принимаю)
Единственная сложность - протеус не может в реальном времени симулировать мотор и микроконтроллер, поэтому отклик примерно раз в 5 медленнее, чем с реального устройства.
электрик
Вчера не успел собрать стенд, иногда и работу работать надо Сегодня постараюсь.
электрик
Как и обещал собрал по быстрому стенд 24в, мост ir2104. При настройках #define TIMER_FREQ_HZ 1000 // частота основного таймера (timer2) #define TIMER_PERIOD 10 // делитель для основного таймера, #define PWM_MAXW 9 // максимальная скважность ШИМ меньше чем TIMER_PERIOD #define PWM_MINW 1 // минимальная скважность ШИМ Мотор еле заметно дергается. Поменял на настройки #define TIMER_CLOCK_FREQ 125000.0 // частота (после прескалера) на таймере (timer2) #define TIMER_FREQ_HZ 2000 // частота основного таймера (timer2) #define TIMER_PERIOD 20 // делитель для основного таймера, в результате частота ШИМ будет 2000/20 = 100 Гц #define PWM_MAXW 19 // максимальная скважность ШИМ = 19/20 (95%)!!! Обязательно хотя бы на 1 меньше чем TIMER_PERIOD #define PWM_MINW 3 // минимальная скважность ШИМ = 3/20 - сразу запускает мотор порезвее )) Мотор начал вращаться но очень медленно.
Ale писал(а):
Единственная сложность - протеус не может в реальном времени симулировать мотор и микроконтроллер, поэтому отклик примерно раз в 5 медленнее, чем с реального устройства.
Возможно это не протеус виноват. Качество видео не ахти затер стеклышко на телефоне, И ОТКЛЮЧИТЕ ЗВУК
В общем, поставил 700, 7, 7, 1 - перелеты пропали.
так и при 2000,10,9,1 - еле двигается мотор, мост не греется
Ale
электрик писал(а):
Ale писал(а):
В общем, поставил 700, 7, 7, 1 - перелеты пропали.
так и при 2000,10,9,1 - еле двигается мотор, мост не греется
Поставь 2000,20,19,10 (последняя цифра - это минимальный ШИМ, ей можно играть (но не больше чем максимальный шим) Я сейчас над новой прогой работаю... есть идеи...
электрик
Да немного веселей пошло но все равно очень медленно.
Ale
электрик писал(а):
Да немного веселей пошло но все равно очень медленно.
Осциллограф есть? ШИМ можешь посмотреть? Скважность и вообще? и поставь 2000,20,19,18 Даже интересно
электрик
Теперь только завтра, осциллограф дома. Хотя если получится то попозже вечером посмотрю.Отпишусь.
Ale
А у тебя на видео это именно звук мотора? он так на 100 Гц поет?
Я тут подумал - а чего мы не используем динамический тормоз, который как правило мостами реализуется (просто коротятся обмотки при установки обоих пинов DIR в одинаковый уровень. Ведь при этом мотор должен тормозиться?
Сейчас вот решил попробовать разгонять мотор (с макс скоростью) и потом (если скорость мотора превышает определенный порог) врубать тормоз не достигая конечной точки, что бы движок успел к ней затормозиться.
Есть прошивка на "попробовать"
электрик
День добрый. Я тут приболел малех. Через пару дней из больницы приеду продолжим. А звук это у меня на работе в мастеской компрессор 50кВт так орет.
Ale
электрик писал(а):
День добрый. Я тут приболел малех. Через пару дней из больницы приеду продолжим. А звук это у меня на работе в мастеской компрессор 50кВт так орет.
Выздоравливай.
А у меня вроде есть прогресс. Мне удалось завести не просто П, но ПД (пропорционально-дифференциальное) регулирование. Тут ведь обычная проблема в том, что при наших скоростях и наших временах диф-составляющую довольно сложно отловить - мотор практически не успевает переместиться за 10 мс... Так вот я ввел кольцевой буфер с суммированием на 8 отсчетов, и в результате теперь диф составляющая (читай - "скорость") вполне разумно определяется и может участвовать в расчетах
Собственно теперь формула регулирования следующая
pwm = (error*Kp - speed*Kd);
Причем если скорость слагаемое speed*Kd по модулю больше чем error*Kp , то еще до достижения конечной точки мотор врубается в ОБРАТНОМ направлении - активно тормозится.
Поэтому в принципе коэффициент пропорционального регулирования Kp может быть достаточно большим (для чувствительной реакции на маленькие возмущения), при этом при больших возмущениях начинает работать Kd на активное торможение, исключая перелет.
Хотелось бы конечно более быстрого торможения... Но в любом случае надо пробовать то что есть... А дальше будем думать еще
Ale
Ну воот. Хотел свой большой моторчик через IBT-2 покрутить. Подключил так - R_EN и L_EN объединил и подал туда "медленный" шим, а на ноги LPWM и RPWM - сигналы направления.
Мотор проехал четверть оборота и все, бок питания в защите. Звоню мост - короткое по силовым ногам...
В общем - я неприятно удивлен и весьма озадачен. Никакие защиты не сработали... Похоже пусковым током выжгло.
Надо было с лампочки начинать. С другой стороны вчера 12В моторчик через шилд покрутил - ничего не горело.
Ale
По следам погибшего моста - думаю, надо наверное опрашивать ноги моста, на которые выедены токовые сенсоры. И самим в прошивке организовывать защиту, программную. Поскольку аппаратной там нет.
Кстати, и у шилда есть токовые сенсоры. Тоже хорошо бы использовать... Так что вот...
Ale
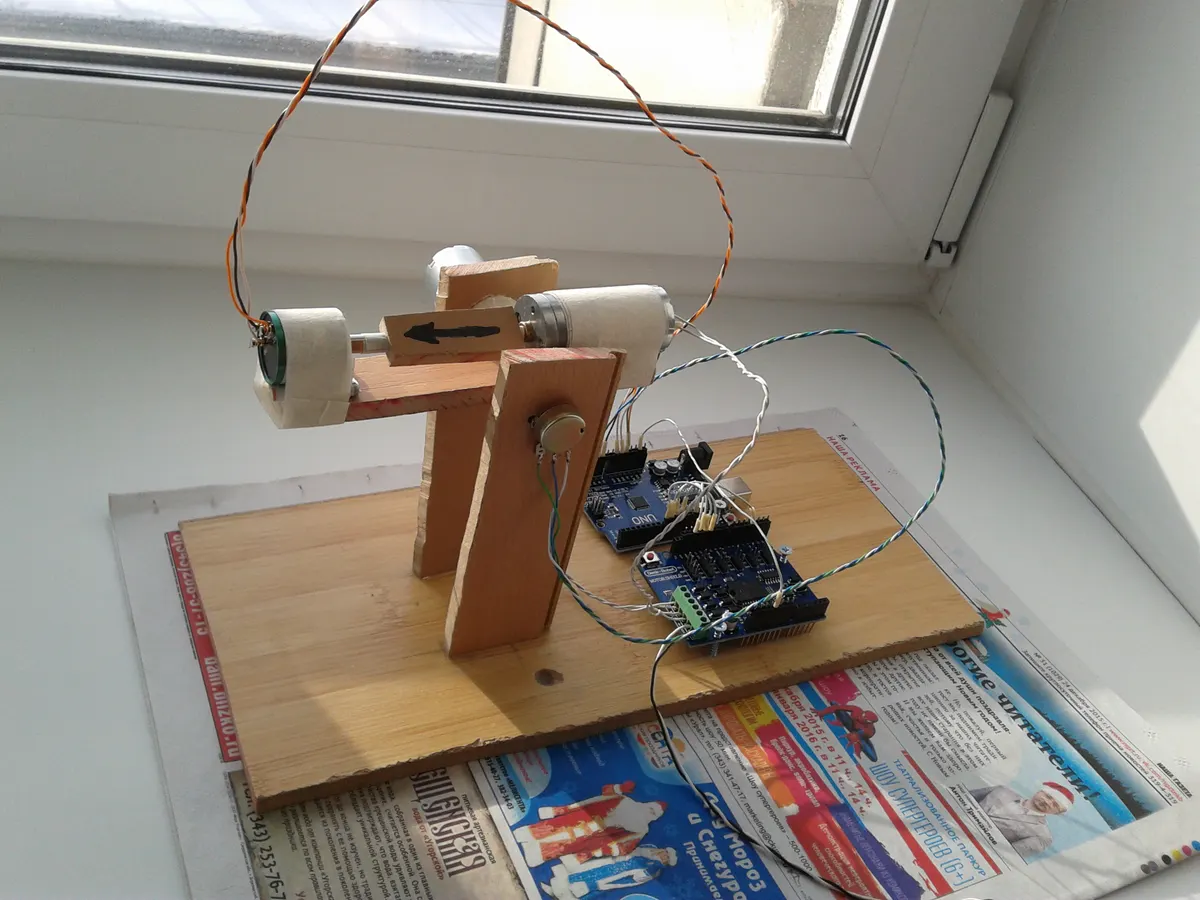
Пока не удалось собрать полноценный стенд (дома нет места, на работу не могу пронести железки - потом не вынесу) отлаживаю софт на эмуляторе
К сожалению пока не знаю - может ли протеус моделировать "нагрузку" на ось двигателя, поэтому пока мотор как бы не нагружен. Но все равно результат довольно показателен
Вот отработка "ступеньки" при простом "П" регуляторе (коэффициент Kp большой, поэтому быстро доезжаем но есть перерегулирование
Вот отработка "ступеньки" при простом "П" регуляторе (коэффициент Kp маленький, медленно доезжаем)
А вот отработка настроенным "ПД" регулятором
Есть еще мелкие доделки прошивки. Иногда залипает в крайних положениях. Допилю и опубликую...
Fox-48
Ale писал(а):
Ну воот. Хотел свой большой моторчик через IBT-2 покрутить. Подключил так - R_EN и L_EN объединил и подал туда "медленный" шим, а на ноги LPWM и RPWM - сигналы направления.
Мотор проехал четверть оборота и все, бок питания в защите. Звоню мост - короткое по силовым ногам...
В общем - я неприятно удивлен и весьма озадачен. Никакие защиты не сработали... Похоже пусковым током выжгло.
Надо было с лампочки начинать. С другой стороны вчера 12В моторчик через шилд покрутил - ничего не горело.
Привет. Я, похоже, точно так же спалил новый мост. В одну сторону крутит, в другую поет. Где, говоришь, звонить надо?
P.S. Нет, у меня другая история... Я случайно замкнул корпус блока питания с корпусом двигателя через опорную раму моего сима. И на этот раз, похоже, вылетели оба моста. Пойду свечку поставлю, а то не везет мне что-то...
Fox-48
В дополнение к предыдущему посту: целы мосты. Устранил замыкание и мосты оказались рабочими. Свечка помогла
Ale
Блин, не могу понять - чего у меня мост сгорел. IBT-2... Читаю даташит - у него вроде встроенная защита от всего... А у меня движок только дернулся и ага, моста нет...
Fox-48
Ale писал(а):
Блин, не могу понять - чего у меня мост сгорел. IBT-2... Читаю даташит - у него вроде встроенная защита от всего... А у меня движок только дернулся и ага, моста нет...
Я так понял, у тебя такой же мост, что и у меня? Может сам мост бракованый попался? У меня все работает на них, сегодня около часа "катался" - все хорошо. Если надо, могу схему нарисовать как у меня подключено.
Spirit
С интересом слежу за веткой... жаль половины информации пока не понимаю , ну да ладно со временем разберусь. Я хотел уточнить- Вы ШИМ подаете на вход INH (3 нога BT79xx), а направление на вход IN? Судя по таблице из даташита, если подавать на INH ШИМ, то драйвер будет постоянно выключаться при 0. Почему Вы не подключаете так как указано в даташите... тобиш ШИМ на вх. IN, лог. еденицн - на INH, а направление задавать логикой - переключая ШИМ между входами IN 1 и 2 ключа? Или я что-то не правильно понял из описания?
Еще вопрос к Але по поводу ваших моторов. Я долго и безрезультатно пытался выбить у Китайцев график зависимости потребляемого тока от нагрузки. Они к сожалению не говорят, какую мощность они указали в даташите. 350 Вт - это выходная мощность или потребляемая. номинальная или максимальная. Если 350Вт это все же номинальная выходная, то судя по графикам аналогичных моторов других производителей, потребляемая может легко переваливать за 1 кВт... а рассчитан ли на такие нагрузки этот мост?
Ale
Fox-48 писал(а):
Я так понял, у тебя такой же мост, что и у меня? Может сам мост бракованый попался? У меня все работает на них, сегодня около часа "катался" - все хорошо. Если надо, могу схему нарисовать как у меня подключено.
Как я понял, у тебя 12В движки? На какую мощность рассчитаны?
Spirit писал(а):
С интересом слежу за веткой... жаль половины информации пока не понимаю , ну да ладно со временем разберусь. Я хотел уточнить- Вы ШИМ подаете на вход INH (3 нога BT79xx), а направление на вход IN? Судя по таблице из даташита, если подавать на INH ШИМ, то драйвер будет постоянно выключаться при 0. Почему Вы не подключаете так как указано в даташите... тобиш ШИМ на вх. IN, лог. еденицн - на INH, а направление задавать логикой - переключая ШИМ между входами IN 1 и 2 ключа? Или я что-то не правильно понял из описания?
Давай на "ты"? Все ты правильно понял. Просто при стандартном управлении для IBT-2 потребуется четыре ноги управления (и два канала ШИМ). А при нестандартном - три (при этом схема управления становится как раз "классической" - один ШИМ и два пина направления).
В даташите на BTS7960 написано, что подача "лог 0" на ногу INH драйвера приводит к ВЫКЛЮЧЕНИЮ обоих силовых ключей (верхнего и нижнего). А вот при подаче "лог 1" на эту ногу один из ключей включается (какой именно зависит от сигнала на ноге IN драйвера). Отсюда и возник альтернативный способ управления (описанный, кстати, в даташите на IBT-2) - подавать ШИМ на объединенные ноги INH обоих драйверов, а направление задавать установкой ног PWM. Тогда при "лог 0" на ШИМ все 4 силовых ключа должны быть выключены, а при "лог 1" включаются два драйвера, а вот верхний или нижний ключи зависит от уровней сигналов на ногах IN (PWM) моста.
Но что-то пошло не так
Spirit писал(а):
Еще вопрос к Але по поводу ваших моторов. Я долго и безрезультатно пытался выбить у Китайцев график зависимости потребляемого тока от нагрузки. Они к сожалению не говорят, какую мощность они указали в даташите. 350 Вт - это выходная мощность или потребляемая. номинальная или максимальная. Если 350Вт это все же номинальная выходная, то судя по графикам аналогичных моторов других производителей, потребляемая может легко переваливать за 1 кВт... а рассчитан ли на такие нагрузки этот мост?
В спецификации на мой мотор, которую дали китайцы, указан еще ток - 25А. Но в таком случае мощность электрическая должна быть равна 24В * 25А = 600Вт. В общем, непонятки пока. Нужно будет самому измерить. Я пока для себя решил, что 600Вт это подводимая мощность, а 350Вт как раз полезная, что в общем укладывается в теорию... Но даже если мост и не рассчитан на такие нагрузки (хотя он по паспорту до 43А, а кратковременно до 60А), должна сработать защита по перегрузке. А он просто сгорел. Вот что удручает.
Fox-48
Ale писал(а):
Как я понял, у тебя 12В движки? На какую мощность рассчитаны?
Да, на 12. Про мощьность что-то не знаю, не смотрел. Движки от ВАЗ 2110, на второй скорости пишут, что ток 5А.
Ale писал(а):
В спецификации на мой мотор, которую дали китайцы, указан еще ток - 25А. Но в таком случае мощность электрическая должна быть равна 24В * 25А = 600Вт. В общем, непонятки пока. Нужно будет самому измерить. Я пока для себя решил, что 600Вт это подводимая мощность, а 350Вт как раз полезная, что в общем укладывается в теорию... Но даже если мост и не рассчитан на такие нагрузки (хотя он по паспорту до 43А, а кратковременно до 60А), должна сработать защита по перегрузке. А он просто сгорел. Вот что удручает.
На моем первом мосту тоже защита не сработала, правда у меня там по-другому получилось, но плечо выгорело.
Spirit
Ale писал(а):
В даташите на BTS7960 написано, что подача "лог 0" на ногу INH драйвера приводит к ВЫКЛЮЧЕНИЮ обоих силовых ключей (верхнего и нижнего). А вот при подаче "лог 1" на эту ногу один из ключей включается (какой именно зависит от сигнала на ноге IN драйвера). Отсюда и возник альтернативный способ управления (описанный, кстати, в даташите на IBT-2) - подавать ШИМ на объединенные ноги INH обоих драйверов, а направление задавать установкой ног PWM. Тогда при "лог 0" на ШИМ все 4 силовых ключа должны быть выключены, а при "лог 1" включаются два драйвера, а вот верхний или нижний ключи зависит от уровней сигналов на ногах IN (PWM) моста.
Спасибо за подробный ответ, теперь все разложилось по полочкам. А если по какой-то случайности на оба пина одновременно попадет "лог.1" драйвер это нормально воспримет?
Ale писал(а):
В спецификации на мой мотор, которую дали китайцы, указан еще ток - 25А. Но в таком случае мощность электрическая должна быть равна 24В * 25А = 600Вт. В общем, непонятки пока. Нужно будет самому измерить. Я пока для себя решил, что 600Вт это подводимая мощность, а 350Вт как раз полезная, что в общем укладывается в теорию... Но даже если мост и не рассчитан на такие нагрузки (хотя он по паспорту до 43А, а кратковременно до 60А), должна сработать защита по перегрузке. А он просто сгорел. Вот что удручает.
Я так понял, что 25А, - это номинальный ток и его при старте можно смело умножать на 3. Судя по графику аналогичного двигателя, он может тягать достаточный вес, правда вне зоны эффективности.
Но ты же без нагрузки двигатель запускал... Странно, что защита не сработала. Может китайцы просто при сборке где-то накосячили? Я после получения моста убирал шарики припоя между ногами BTN . Китайцы не удосужились помыть плату.
Ale
Spirit писал(а):
Спасибо за подробный ответ, теперь все разложилось по полочкам. А если по какой-то случайности на оба пина одновременно попадет "лог.1" драйвер это нормально воспримет?
При одинаковых сигналах на ногах IN обоих драйверов моста и при "лог1" на ногах INH обоих драйверов мотор будет должен по идее находиться в режиме "динамического" торможения, поскольку оба конца его обмотки будут подключены либо к силовой "земле" (если на ногах IN "лог0", или к силовому питанию. И тут конечно вопрос щекотливый - по сути обмотка через какие-то милиОмы получается закороченная... Я не очень представляю, к чему приводит попытка закоротить обмотки раскрученного мотора. Обычно для "динамического" торможения обмотки не закорачиваются, а подключаются к тормозному резистору...
SimAl
Ale писал(а):
Блин, не могу понять - чего у меня мост сгорел. IBT-2... Читаю даташит - у него вроде встроенная защита от всего... А у меня движок только дернулся и ага, моста нет...
По поводу токовой защиты там написано "•Linear current limiter". Хз, что это значит, но вполне возможно, что это защита не от пикового тока, а от постоянного. Можно попробовать ставить в параллель с мотором низкоомный резистор порядка 0,1Ом. Он понизит высокий (пусковой) ток, но не сильно будет влиять на низкий. Если это следствие повышенного тока, конечно, а не обратного напряжения или еще чего-то.
Upd. Это я про VNH2SP30. Что такое IBT-2... я не знаю.
Ale
SimAl писал(а):
Upd. Это я про VNH2SP30. Что такое IBT-2... я не знаю.
IBT-2 - это полный мост на двух BTS7960 Вот тут автор не заморачивается, а управляет всего по ДВУМ ножкам - два ШИМ подает (строго по очереди - если одни ШИМ включен - другой выход = 0) А остальные ноги управления прямо от источника питания притягивает на +5 В http://www.hessmer.org/blog/2013/12/28/ibt-2-h-bridge-with-arduino/
Ale
В общем - вот прошивка для Arduino и MonsterMotor Shield (ноги ардуины соответствуют ногам шилда). Как там пишут буржуи - используйте ее на свой страх и риск, изменяйте как хотите. Я ни за что не отвечаю
Особенности прошивки: 1 - управление - передача данных формате "LXXRXX" , где XX - 16-ричное предствление байта задаваемой позиции.
2 - В прошивке реализовано PD регулирование. Соответственно коэффициенты Kp и Kd. Можно перед компиляцией в тексте программы править, а можно и в процессе отладки, послав по интерфейсу команду (по три символа на коэффициент). Формат:
"PXX" - установка параметра Kp (XX - 16-ричное число) для коэффициента Kp "DXX" - установка параметра Kd
Так же предлагаю программу для настройки и визуализации.
Death_Morozz
Ale А ПИД регулирование планируется?
Ale
Death_Morozz писал(а):
Ale А ПИД регулирование планируется?
Дед, А зачем? Для СИМа полный ПИД не нужен (ИМХО). Но теперь я примерно представляю как его сделать. Если поймем, что действительно нужен. Собственно "I" составляющая просто минимизирует ошибки регулирования - позволяет МЕДЛЕННО доехать до точной позиции. Нужно ли это для СИМа? Давай обсудим.
SimAl
Ale писал(а):
Дед, А зачем? Для СИМа полный ПИД не нужен (ИМХО). Но теперь я примерно представляю как его сделать. Если поймем, что действительно нужен. Собственно "I" составляющая просто минимизирует ошибки регулирования - позволяет МЕДЛЕННО доехать до точной позиции. Нужно ли это для СИМа? Давай обсудим.
Во время игры от нее толку не будет. Но какой-то профит может быть, например после игры, когда симулятор должен остановится ровно, а он остановится с перекосом из-за дедзон. Интегральная часть потихоньку вырулит. Или, возможно в каких-то медленных играх, где сильно не трясет, например авиасимуляторы. С другой стороны, если реализован Д регулятор, значит регулятор уже вызывается через равные промежутки времени, а значит добавить И можно буквально парой строк.
Ale
SimAl писал(а):
Ale писал(а):
Дед, А зачем? Для СИМа полный ПИД не нужен (ИМХО). Но теперь я примерно представляю как его сделать. Если поймем, что действительно нужен. Собственно "I" составляющая просто минимизирует ошибки регулирования - позволяет МЕДЛЕННО доехать до точной позиции. Нужно ли это для СИМа? Давай обсудим.
Во время игры от нее толку не будет. Но какой-то профит может быть, например после игры, когда симулятор должен остановится ровно, а он остановится с перекосом из-за дедзон. Интегральная часть потихоньку вырулит. Или, возможно в каких-то медленных играх, где сильно не трясет, например авиасимуляторы. С другой стороны, если реализован Д регулятор, значит регулятор уже вызывается через равные промежутки времени, а значит добавить И можно буквально парой строк.
В принципе сделать полный ПИД - дело чисто техническое. Да, в программе нужно заводить накопитель (интегратор) с проверкой на переполнение, да, коэффициент Ki должен быть совсем маленьким - поэтому возникнет сложность при реализации в целых числах. Но можно.
Попробую и посмотрю - будет ли толк.
Spirit
Ale писал(а):
SimAl писал(а):
Upd. Это я про VNH2SP30. Что такое IBT-2... я не знаю.
IBT-2 - это полный мост на двух BTS7960 Вот тут автор не заморачивается, а управляет всего по ДВУМ ножкам - два ШИМ подает (строго по очереди - если одни ШИМ включен - другой выход = 0) А остальные ноги управления прямо от источника питания притягивает на +5 В http://www.hessmer.org/blog/2013/12/28/ibt-2-h-bridge-with-arduino/
Вот так я себе и представлял подключение изначально, но мне не понятно - как в таком случае происходит обесточивание двигателя... допустим для торможения или холостого хода. Получается прошивка должна подавать на оба входа IN: лог 0 для холостого хода и 100 ШИМ (лог1) для торможения закорачиванием обмотки? Правильно? 100 ШИМ - это лог.1?.
Spirit
Еще вопрос. Как реализована подача сигнал DIR: - с контроллера идет строго "1" или "земля"; или - "1" и "отсутствие сигнала" (ножка висит в воздухе)? Я чего спрашиваю, если у меня на входе моста стоит опторазвязка на 6n137, подав ШИМ на аноды, а DIRы на катоды, я получу одновременное свечение двух каналов в противофазе или все же свечение только одного диода на катоде которого будет земля, второй предположительно в это время катодом висит в воздухе?
Ale
Spirit писал(а):
Еще вопрос. Как реализована подача сигнал DIR: - с контроллера идет строго "1" или "земля"; или - "1" и "отсутствие сигнала" (ножка висит в воздухе)? Я чего спрашиваю, если у меня на входе моста стоит опторазвязка на 6n137, подав ШИМ на аноды, а DIRы на катоды, я получу одновременное свечение двух каналов в противофазе или все же свечение только одного диода на катоде которого будет земля, второй предположительно в это время катодом висит в воздухе?
Не понял, как ты включаешь опторазвязку? По сигналам - у контроллера по умолчанию после включения питания все ноги настроены на вход ("висят в воздухе") до момента их инициализации в прошивке. Потом все управляющие ноги становятся включенными на выход, и на них строгие сигналы 0 и 1 ("земля" и "питание"). Время от включения до инициализации совсем небольшое (несколько микросекунд), но об этом нужно помнить.
Spirit
Ale писал(а):
Spirit писал(а):
Еще вопрос. Как реализована подача сигнал DIR: - с контроллера идет строго "1" или "земля"; или - "1" и "отсутствие сигнала" (ножка висит в воздухе)? Я чего спрашиваю, если у меня на входе моста стоит опторазвязка на 6n137, подав ШИМ на аноды, а DIRы на катоды, я получу одновременное свечение двух каналов в противофазе или все же свечение только одного диода на катоде которого будет земля, второй предположительно в это время катодом висит в воздухе?
Не понял, как ты включаешь опторазвязку? По сигналам - у контроллера по умолчанию после включения питания все ноги настроены на вход ("висят в воздухе") до момента их инициализации в прошивке. Потом все управляющие ноги становятся включенными на выход, и на них строгие сигналы 0 и 1 ("земля" и "питание"). Время от включения до инициализации совсем небольшое (несколько микросекунд), но об этом нужно помнить.
Понял, спасибо. Мост купил в такой схеме, переделаю когда буду подключать.
SimAl
Ale писал(а):
Время от включения до инициализации совсем небольшое (несколько микросекунд), но об этом нужно помнить.
В случае Ардуино там больше гораздо. В голом контроллере во фьюзах прошивается по несколько миллисекунд. Плюс к этому в случае Ардуино добавляется еще бутлоадер, который ждет передачи по УАРТ, вероятно около секунды. При прошивке вообще несколько секунд ноги болтаются.
Ale
SimAl писал(а):
Ale писал(а):
Время от включения до инициализации совсем небольшое (несколько микросекунд), но об этом нужно помнить.
В случае Ардуино там больше гораздо. В голом контроллере во фьюзах прошивается по несколько миллисекунд. Плюс к этому в случае Ардуино добавляется еще бутлоадер, который ждет передачи по УАРТ, вероятно около секунды. При прошивке вообще несколько секунд ноги болтаются.
Согласен, не подумал пробутлодер ардуины. В общем я всегда рекомендую входные ноги моста притягивать к земле через резисторы 2..10 КОм. В таком случае можно быть уверенным в том, что до инициализации ног контроллера мост будет железно выключен.
Ale
Spirit писал(а):
Понял, спасибо. Мост купил в такой схеме, переделаю когда буду подключать.
Обрати внимание, что опто-изоляторы ИНВЕРТИРУЮТ сигнал. Это означает, что когда на выходе контроллера "лог0" - после изолятора на входе моста будет "лог1". Так что лучше после изоляторов включить еще инвертор типа 74(xx)04
Spirit
Ale писал(а):
Spirit писал(а):
Понял, спасибо. Мост купил в такой схеме, переделаю когда буду подключать.
Обрати внимание, что опто-изоляторы ИНВЕРТИРУЮТ сигнал. Это означает, что когда на выходе контроллера "лог0" - после изолятора на входе моста будет "лог1". Так что лучше после изоляторов включить еще инвертор типа 74(xx)04
Инвертор видел на схеме 6N137, но в данном случае используется A2630, она вроде без инвертора. А прошивка может менять уровни DIR принудительно? Если на одном выходе появилась "лог. 1", то на втором принудительно выставлялся "0". Или это надо логикой реализовывать? Получается, что если не использовать режим динамического торможения, достаточно только ШИМ+DIR. В любом случае спасибо за предупреждение, проверю перед подключением, где бы вот только осциллограф найти.
Ale
Spirit писал(а):
Понял, спасибо. Мост купил в такой схеме, переделаю когда буду подключать.
Погоди переделывать. Я не понял - у тебя уже готовый мост с изолятором? Схема откуда? Может ничего переделывать и не надо - надо повнимательней на схему взглянуть... Входные ноги только не видны...
Spirit писал(а):
Инвертор видел на схеме 6N137, но в данном случае используется A2630, она вроде без инвертора.
Посмотри на таблицу состояний - колонки input и output - первые две строчки.
SimAl
Там по выходу подтяжка есть: R3, R4, правда низкоомная какая-то. По входу ее ставить бессмысленно, т.к. может быть просто отключен кабель, а значит нет питания и она не сработает. Вопрос только в том, правильно ли она на выходе установлена. Я не знаю какой там сигнал нужен, но думаю правильно: кто-то же ее там для чего-то воткнул.
Чет я не понял этой таблицы истинности. Что такое "Enable"? На счет "Input" я еще могу предположить и то, не уверен.
Ale
SimAl писал(а):
Там по выходу подтяжка есть: R3, R4, правда низкоомная какая-то. По входу ее ставить бессмысленно, т.к. может быть просто отключен кабель, а значит нет питания и она не сработает. Вопрос только в том, правильно ли она на выходе установлена. Я не знаю какой там сигнал нужен, но думаю правильно: кто-то же ее там для чего-то воткнул.
Чет я не понял этой таблицы истинности. Что такое "Enable"? На счет "Input" я еще могу предположить и то, не уверен.
По выходу - это не подтяжка. Это коллекторная нагрузка транзисторов. Низкоомная - для скорострельности. Ну и по входу тут действительно ничего подтягивать не нужно. Ток через входные диоды и так течь не будет...
Spirit
Ale писал(а):
Spirit писал(а):
Понял, спасибо. Мост купил в такой схеме, переделаю когда буду подключать.
Погоди переделывать. Я не понял - у тебя уже готовый мост с изолятором? Схема откуда? Может ничего переделывать и не надо - надо повнимательней на схему взглянуть... Входные ноги только не видны...
Spirit писал(а):
Инвертор видел на схеме 6N137, но в данном случае используется A2630, она вроде без инвертора.
Посмотри на таблицу состояний - колонки input и output - первые две строчки.
Эээ... обрезал схемы сознательно так как картинка на форум не влезала. Да мост купил готовый, схема выше от него. В случае с оптоизолятором там рядом обрезана схема для 6N173, в ней нарисован инвертор, думаю таблица его касается. Столбец ENABLE, скорее всего указывает на состояние вх. Ve, если я не ошибаюсь. Вот переделал:
По схеме моста:
P1 - вход 24В, P2 - выход
P3.1 (+ от контроллера на аноды светодиодов) - подключу ШИМ. P3.2 (- на катод) - предположил, что DIRы всегда находяться в противофазе, поэтому подключу тот выход DIR у которого "лог.0" при прямом вращении; P3.3 (- на катод) - подключу тот выход DIR у которого "лог.0" при обратном вращении.
Не знаю только как воспримет диод смену полярности в случае когда на ШИМе (анод) будет лог.0, а DIR выдаст лог.1. По идее на то он и диод, чтоб пропускать ток в одном направлении.
Ale
Spirit писал(а):
Эээ... обрезал схемы сознательно так как картинка на форум не влезала. Да мост купил готовый, схема выше от него. В случае с оптоизолятором там рядом обрезана схема для 6N173, в ней нарисован инвертор, думаю таблица его касается. Столбец ENABLE, скорее всего указывает на состояние вх. Ve, если я не ошибаюсь.
Таблица касается обоих типов оптоизолятора. То есть и 6N137, и HCPL2630 ИНВЕРТИРУЮТ сигнал.
Когда через светодиод ток не течет - выходной транзистор закрыт и его коллектор притянут через резистор R3 к шине питания. Когда ток через светодиод потечет - выходной транзистор открывается и его коллектор притягивается к "земле".
Spirit писал(а):
P3.1 (+ от контроллера на аноды светодиодов) - подключу ШИМ. P3.2 (- на катод) - предположил, что DIRы всегда находяться в противофазе, поэтому подключу тот выход DIR у которого "лог.0" при прямом вращении; P3.3 (- на катод) - подключу тот выход DIR у которого "лог.0" при обратном вращении.
Будь внимательней - не схеме ножки разъема иначе подсоединены. P3.3 идет на аноды.
Spirit
Spirit писал(а):
P3.1 (+ от контроллера на аноды светодиодов) - подключу ШИМ. P3.2 (- на катод) - предположил, что DIRы всегда находяться в противофазе, поэтому подключу тот выход DIR у которого "лог.0" при прямом вращении; P3.3 (- на катод) - подключу тот выход DIR у которого "лог.0" при обратном вращении.
Будь внимательней - не схеме ножки разъема иначе подсоединены. P3.3 идет на аноды.
Точно , поторопился. Скачал datasheet других производителей, в некоторых схемах действительно стоят инверторы
Правильно ли я понимаю, что для инвертирования сигналов на выходах, в прошивке достаточно установить знак "-" в строках, отвечающих за вывод pinDIR и pinPWM?
Во первых не понятно, почему ты говоришь про " обратную" полярность если в даташите речь идет о "прямом" падении напяжения 1.8в?
А во вторых - это означает, что когда через диод течет ток в прямом направлении (диод светит), то на диоде будет падать макс 1.8 вольта. Соответсвенно остаток (5 - 1.8 = 3.2 В) будет падать на токозадающем резисторе, который ОБЯЗАТЕЛЬНО должен быть включен последователтно с диодом. На твоей схеме (естественно) есть эти резисторы. А поскольку обратное напрядение по даташиту 5В ,можешь подавать на вход схемы логические уровни совершенно спокойно.
Ale
Spirit писал(а):
Правильно ли я понимаю, что для инвертирования сигналов на выходах, в прошивке достаточно установить знак "-" в строках, отвечающих за вывод pinDIR и pinPWM?
Нет. Установка уровней на ножках контроллера Arduino осуществляется процедурой digitalWrite(pin, HIGHT) для установки лог 1 и digitalWrite(pin,LOW) для установки лог 0. Никаких знаков плюс/минус не предусмотрено.
Spirit
Нет, не значит.
Во первых не понятно, почему ты говоришь про " обратную" полярность если в даташите речь идет о "прямом" падении напяжения 1.8в?
А во вторых - это означает, что когда через диод течет ток в прямом направлении (диод светит), то на диоде будет падать макс 1.8 вольта. Соответсвенно остаток (5 - 1.8 = 3.2 В) будет падать на токозадающем резисторе, который ОБЯЗАТЕЛЬНО должен быть включен последователтно с диодом. На твоей схеме (естественно) есть эти резисторы. А поскольку обратное напрядение по даташиту 5В ,можешь подавать на вход схемы логические уровни совершенно спокойно.
Спасибо за подробные объяснения.
Ale писал(а):
Spirit писал(а):
Правильно ли я понимаю, что для инвертирования сигналов на выходах, в прошивке достаточно установить знак "-" в строках, отвечающих за вывод pinDIR и pinPWM?
Нет. Установка уровней на ножках контроллера Arduino осуществляется процедурой digitalWrite(pin, HIGHT) для установки лог 1 и digitalWrite(pin,LOW) для установки лог 0. Никаких знаков плюс/минус не предусмотрено.
А как организован вывод уровней на pinPWM? Как на нем програмно инвертировать сигнал?
Ale
Так, вот подправленная прошивка 2DOF для ардуино. Теперь появилась возможность выбирать частоту ШИМ из трех = 100, 200 (по умолчанию) и 400 Гц Режим работы - 2 пина направления + 1 пин ШИМ на каждый мотор. Стандарт подключения - как для MotorMonster Shield
В общем... Пока стенд все таки не получается собрать. Так что жду тестеров.
Fox-48
Ale писал(а):
Так что жду тестеров.
Завтра попробую попробовать Правда с моим левым мотором не знаю получится ли объективный тест, но за одно и мотор проверю.
Spirit
Ale, подскажи пожалуйста как в прошивке инвертировать сигнал ШИМа, если это возможно и не сложно. Не хочеться курочить мост, если можно программно решить вопрос. Я тоже смогу потестировать прошивку, правда пока на макете, с моторами я так и не определился пока.
Ale
Spirit писал(а):
Ale, подскажи пожалуйста как в прошивке инвертировать сигнал ШИМа, если это возможно и не сложно. Не хочеться курочить мост, если можно программно решить вопрос. Я тоже смогу потестировать прошивку, правда пока на макете, с моторами я так и не определился пока.
Spirit, я думаю, что сбил тебя с толку. Да, оптоизоляторы инвертируют сигнал. Но давай посмотрим, как это влияет на работу моста и стоит ли искусственно инвертировать входные сигналы.
Давай нарисуем "таблицу истинности" для твоего моста. Оценим сигналы на входных и выходных (на моторе) контактах моста.
Только одно предварительное замечание - в твоем мосте пины INH драйверов BTN7970 заведены на шину питания VIN. Это означает, что мы не можем перевести драйверы в "sleep" режим, когда все силовые ключи отключены и выходные контакты драйверов "висят в воздухе". При подаче питания на твой мост контакты OUT обоих драйверов ОБЯЗАТЕЛЬНО будут через внутренние ключи подключены либо к земле, либо к питанию.
Теперь рисуем таблицу для того, что бы увидеть, какое напряжение будет на контактах, к которым подключается мотор (Motor-H - выход верхнего по схеме драйвера, Motor-L - выход нижнего драйвера). VO1 и VO2 - это выходные пины опторазвязки с учетом инверсии.
PWM(P3.3) .. DIRA(P3.2) .. DIRB(P3.1) ..... VO1 ......... VO2 ......... Motor-H ........ Motor-L .... L ............. L ............. L ............. H ............. H ............. VIN ............. VIN ----- тормоз на VIN .... H ............. L ............. L ............. L ............. L ............. GND ............ GND ---- тормоз на GND .... L ............. H ............. L ............. H ............. H ............. VIN ............. VIN ----- тормоз на VIN .... L ............. L ............. H ............. H ............. H ............. VIN ............. VIN ----- тормоз на VIN .... H ............. H ............. L ............. H ............. L ............. VIN ............. GND ---- вращение ВВЕРХ .... H ............. L ............. H ............. L ............. H ............. GND ............. VIN ---- вращение ВНИЗ
как видно из таблицы мост будет выполнять свои функции без инвертирования входных сигналов. Если на пине PWM будет высокий уровень а на одном из пинов направления - низкий, то мотор будет вращаться. Скорость вращения будет определяться скважностью ШИМ на пине PWM.
Ну а в прошивке, тем не менее, имеется возможность инвертировать управляющие сигналы, остаточно подправить вот эти строчки
//====================================================================================
//======= определяем УРОВНИ для сигналов (тут можно инвертировать при необходимости ==

#define   PWM_LOW    LOW
#define   PWM_HIGH   HIGH
#define   DIR_LOW    LOW
#define   DIR_HIGH   HIGH
Вообще в тексте прошивке все написано. Читайте и изучайте.
PS: Возможно не совсем понятны строки таблицы 4 и 5. Вроде как на пинах отдельных DIR есть высокий уровень, а мотор все равно не будет крутиться. Тут как раз стоит вспомнить о том, что входные пины - это фактически выводы светодиода опторазвязки. И комбинация уровней, когда на катоде (-) светодиода напряжение выше, чем на аноде (+) приводит к тому, что ток через светодиод все равно не течет, и он остается "погашенным"...
PSS: Еще раз обращаю внимание - прошивка сырая, а мосты с моторами - вещь хрупкая. Я один раз уже насоветовал человеку, он мост сходу и сжег. Да и у меня вот выгорел, так и не понял - почему.
Процесс включения системы должен идти ОЧЕНЬ постепенно. Желательно с осциллографом. Сначала прошиваем ардуину, подключаем потенциометры и убеждаемся, что есть связь с программой на компьютере, и данные с АЦП передаются. Потом включаем мост без мотора, и на светодиодах с резисторами, подключенных к выходу вместо мотора убеждаемся в адекватности работы моста и прошивки. Потом подключаем мотор (без закрепленного на оси резистора) и просто крутим его в разные стороны поворачивая ручку резистора. Тут, кстати, и нужно убедиться, что мотор и резистор (после его закрепления) будут "в фазе" . Потому что есть вероятность 50 на 50, что надо перебросить либо концы мотора либо концы резистора, что бы система слежения прошивки не пускалась в разнос...
Spirit
Я ранее смотрел тестером выходы а2630, они инвертируют сигнал как ты и говорил. На входы драйверов при подаче питания подается лог 1. Может я не правильно понимаю работу ШИМ... я думал, что ксли на выходе ардуины скважность 10% то после инверсии на опторазвязке я получу скважность 90%. (при условии, что катод на земле, а шим подается на анод). Я пытался сам разобраться в прошивке, но моих знаний пока не хватило. Теперь же все ясно. Спасибо. У меня есть маленькие моторчики на 12В, попробую с нимим потестировать. Поэтапно, как ты расписал. А с осциллографом пока сложно, пытался сделать программный, который включается на вх. Звуковой карты, но он не показывает уровень напряжения, только всплески. Я отпишусь по результатам.
Ale
Spirit писал(а):
Я ранее смотрел тестером выходы а2630, они инвертируют сигнал как ты и говорил. На входы драйверов при подаче питания подается лог 1. Может я не правильно понимаю работу ШИМ... я думал, что ксли на выходе ардуины скважность 10% то после инверсии на опторазвязке я получу скважность 90%. (при условии, что катод на земле, а шим подается на анод).
Насколько я понимаю, для твоего моста не страшен 100% ШИМ. Поэтому он может работать как бы "зеркально" - то есть что на драйверах низкий уровень на входах IN, что высокий - логика работы от этого не меняется. Если на входах IN обоих драйверов высокий уровень - мотор обоими концами подключен к +Питания ( режим динамического торможения). Если на обоих входах IN драйверов низкий уровень - мотор обоими концами подключен к Земле питания - тот же режим динамического торможения.
Вообще требования не превышать 95% ШИМ относится к схемам мостов, где есть специальная цепь подзарядки импульсным напряжением для надежного запирания верхнего ключа моста (bootstrap конденсатор). Но в твоей схеме его нет (да он вроде для этих драйверов и не нужен).
Как-то так.
Spirit
Собрал я макет с маленьким двигателем и немного понаблюдал за работой прошивки. Осциллографом обзавестись не удалось, мерял выходное напряжение тестером. В моем понимании все вроде работает хорошо, но лично для меня остались непонятными такие моменты:
1. Потенциометр на валу не крепил, наблюдал как ведет себя двигатель в зависимости от положения ручки потенциометра. При положении потенциометра в значениях от 0 до 7, ШИМ плавно снижается в значениях с 212 до 142, в положении 8 - ШИМ достигает 127 (0%), а уже в положении 9 резкий скачек ШИМ на значении 227 (95%)... далее 95% держиться вплоть до условной середины. Пройдя середину до положения 135, ШИМ плавно увеличиваятся до 27 (теже 95% ШИМа) и держиться на 95% до положения ручки потенциометра в значении 246, далее следует снова бросок на 0% ШИМа и дальнейшее увеличение до 95% ШИМ в положении ручки 255. Вопрос - это так задумано?
2. С программной сменой инверсии PIN PWM получается совсем не то, что я думал... напряжение в рабочем диапазоне (значения положения от 9 до 245) колеблются в пределах от -1,53 до 1,53В, но в зоне 0..8 и 246..255 получаем регулирование вплоть до 12В. Но наверно, это не существенно, так как в стандартном режиме все работает (правда логика подсказывает, что в моем случае сигнал ШИМа надо инвертировать , так как он искажается пройдя опторазвязку.)
Прочитал написанное- понять сложно, присоединю табличку и видео.
Прочитал написанное- понять сложно, присоединю табличку и видео.
Странно... попробуй вот с этой прошивкой ... Не должен появляться ноль шима при близких к краю положениях потенциометра..
Кстати - из программы ardSimCtrl можно устанавливать коэффициенты Kp и Kd - пропорционального и дифференциального регулирования.
Вот тут (на картинке) есть поле ввода в котором можно написать строку, которая по нажатию на кнопку "SEND" будет передана на ардуину. Для установки Kp нужно передать строку типа PXX ( где XX - 16-ричное значение коэффициента)
Соответственно для установки Kd - DXX
Строку можно формировать сразу для двух коэффициентов, что и показано на картинке
Коэффициенты запоминаются в EEPROM (энергонезависимой памяти) ардуины.
Spirit
Ale писал(а):
Spirit писал(а):
Прочитал написанное- понять сложно, присоединю табличку и видео.
Странно... попробуй вот с этой прошивкой ... Не должен появляться ноль шима при близких к краю положениях потенциометра..
Ale_2DOF_Arduino_code_PD_11_07_15.rar
Ну по моему мнению получилось именно то, чего ты добивался. Поздравляю. Прошивка работает в моем понимании отлично. Коэффициенты не настраивал - пока не разбирался, что на что влияет. Тестировал в стандартной конфигурации.
Стенд: В качестве нагрузки был двигатель 12В 90Вт. Если получиться достать в ближайшее время двигатель 300 Вт 24В , тест повторю. Питание бралось от замученного аккумулятора - тобиш 12в на нем было первые 5 минут, далее напряжение опустилось до 10-9В. В основном гонял на холостом ходу, пару раз придерживал вал, чтоб увеличить потребляемый ток.
Напомню, что у меня на выходе опторазвязки при отсутствии упр. сигнала на обоих драйверах "лог.1", что приводит к динамическому торможению (замыкание обмотки через +). Так вот драйвер при таком подключении даже и не думал нагреваться в таких режимах, мотор собственно тоже.
На вход подавал как синусоиду так и меандр. На маленьких значениях мотор плавно раскручивается и плавно тормозит. На больших включается полный ШИМ. ШИМ следует за амплитудой, не перелетая.
В данной версии провалов по потенциометру не замечено во всем диапазоне.
Вопрос на будущее: прошивка 4/6DoF планируется на базе этой версии или отдается на самостоятельную доработку ?
Ale
Spirit писал(а):
Вопрос на будущее: прошивка 4/6DoF планируется на базе этой версии или отдается на самостоятельную доработку ?
Для 6-dof наверное Arduino Mega понадобится - ножек у Arduino Uno не хватит. Но попробую сделать со временем. 4-dof сделаю. Но не возбраняется и самому поэкспериментировать. Там все довольно просто.
Speedy
Ale писал(а):
Для 6-dof наверное Arduino Mega понадобится - ножек у Arduino Uno не хватит. Но попробую сделать со временем. 4-dof сделаю. Но не возбраняется и самому поэкспериментировать. Там все довольно просто.
Hey Ale ... that's a very good idea ... I may add to it doing a DIY PCB opto-coupler shield with TC's for DC/AC motors too ... something like this photo .
Что подключено к ардуине? Потенциометры? Мост? Пожалуйста, пиши подробней.
Я где-то упоминал, что по неизвестным мне причинам версия 1.6.х Arduino IDE НЕ ПРАВИЛЬНО КОМПИЛИРУЕТ мой скетч. Скачай и установи версию 1.5.х
Spirit
Ale писал(а):
Для 6-dof наверное Arduino Mega понадобится - ножек у Arduino Uno не хватит. Но попробую сделать со временем. 4-dof сделаю. Но не возбраняется и самому поэкспериментировать. Там все довольно просто.
А если обрабатывать одной Arduino Mega все 6-ть осей, это не приведет к увеличению задержки? Имеется ввиду реакция сима на управляющий сигнал?
Nur
Ale писал(а):
Я где-то упоминал, что по неизвестным мне причинам версия 1.6.х Arduino IDE НЕ ПРАВИЛЬНО КОМПИЛИРУЕТ мой скетч. Скачай и установи версию 1.5.х
Не увидел, прошу прошения. Установил версию 1.5, заработало.
Ко второму каналу потенциометр не подключен, как я вижу? Так что его вход "ловит" сигнал с первого канала (за счет входной емкости коммутатора АЦП контроллера) + пятьдесят герц сетевой наводки. Поэтому лучше притянуть неиспользуемый вход АЦП к "земле" через любой резистор номиналом до 100 ком.
А вот почему шумит первый канал? Вообще то хорошо бы от датчика сигнал на контроллер подводить экраннированным проводом. Ну или хотя бы скрученным. Ну и попробуй (если есть возможность) поставить не 10 ком, а 1 ком потенциометр. И попробуй заземлить корпус потенциометра.
Nur
Тест на 24 вольт. Не знаю правильно ли ведет себя при регулировке положение оси.. короче кручу потенциометр до упора в одну сторону горит в другую сторону до упора тухнет. Вот видео качество не очень
Нет не правильно... тухнуть должна в середине (50%), а в крайних положениях должна светить. И как-то странно она у тебя отрабатывает - с очень большой инерцией. Есть возможность посмотреть, что на выходе ардуины идет нормальный сигнал?
Nur
Spirit писал(а):
тухнуть должна в середине (50%), а в крайних положениях должна светить.
я тоже так и думаю, только не понятно как это сделать.
Spirit писал(а):
с очень большой инерцией.
?????
Nur
Spirit писал(а):
Есть возможность посмотреть, что на выходе ардуины идет нормальный сигнал?
Это как надо смотреть?
Spirit
Осцилограф, тестер? Я имею ввиду убедиться, что выходной сигнал с ардуины идет адекватный... странно как-то твоя лампа светит.
Spirit
На видео не видно, какой ШИМ дает программа, поставь галочку. Сними видео в большем разрешении и более плавно, а то ничего не понятно
Nur
Spirit писал(а):
Я имею ввиду убедиться, что выходной сигнал с ардуины идет адекватный... странно как-то твоя лампа светит.
Ответ:
Ale писал(а):
А вот почему шумит первый канал? Вообще то хорошо бы от датчика сигнал на контроллер подводить экраннированным проводом. Ну или хотя бы скрученным. Ну и попробуй (если есть возможность) поставить не 10 ком, а 1 ком потенциометр. И попробуй заземлить корпус потенциометра.
Nur
Spirit писал(а):
Сними видео в большем разрешении
Камеры с большим разрешением нету. Пока что есть!
Nur
Nur писал(а):
кручу потенциометр до упора в одну сторону горит в другую сторону до упора тухнет
Шим отрабатывается правильно. Просто по умолчанию стоит БОЛЬШОЙ коэффициент Kp, поэтому при малых отклонениях сразу ШИМ уходит в зашкал. Попробуй задать Kp поменьше , например такой строкой "P04D00" - означает Kp = 4, Kd = 0... Тогда ШИМ будет намного плавнее.
Ну и лампочка должна гаснуть , когда ШИМ на графике в середине экрана = 127
Nur
Шим стал плавнее и лампочка тухнет на середине. Только вот лампочка реагирует только на одну сторону.
Ale
Nur писал(а):
Шим стал плавнее и лампочка тухнет на середине. Только вот лампочка реагирует только на одну сторону.
Схема подключения: Пот. R A4 R_PWM 6 - EN R_DIRA 4 - LPWM R_DIRB 9 - RPWM
Nur
Оказался мост не работает. Подключил второй мост и все пошло нормально. Пробовал мотор 24 в от камаза вроде норм, завтра попробую с китайскими моторами
CraCk
Здравствуйте. Хотел протестировать прошивку с Arduino NANO на USB контролере ch340g. Скетч залил без ошибок. Но когда запустил SimCTRL получил синий экран смерти. Пробовал несколько раз, и на других ОС ХР тоже самое. Когда контролер отключен при запущенном SimCTRL смерти нет, как только подключаю получаю синий экран 00007B и ребут. С контролером Arduino Mega такого нет.
Ale
CraCk писал(а):
Здравствуйте. Хотел протестировать прошивку с Arduino NANO на USB контролере ch340g. Скетч залил без ошибок. Но когда запустил SimCTRL получил синий экран смерти. Пробовал несколько раз, и на других ОС ХР тоже самое. Когда контролер отключен при запущенном SimCTRL смерти нет, как только подключаю получаю синий экран 00007B и ребут. С контролером Arduino Mega такого нет.
Странно Думаю какая-то фигня с контроллером, потому что поток данных там существенный со стороны ардуины на компьютер... А что за ch340g я даже пока не представляю. Поищу нану и попробую потестировать
SimAl
CraCk писал(а):
Здравствуйте. Хотел протестировать прошивку с Arduino NANO на USB контролере ch340g. Скетч залил без ошибок. Но когда запустил SimCTRL получил синий экран смерти. Пробовал несколько раз, и на других ОС ХР тоже самое. Когда контролер отключен при запущенном SimCTRL смерти нет, как только подключаю получаю синий экран 00007B и ребут. С контролером Arduino Mega такого нет.
В теории приложение, которое не обращается непосредственно к железу, не может вызывать BSOD (хотя в реальной жизни бывает разное). Вероятно для XP кривые драйвера для ch340, или их вообще нет, и ты поствил драйвера от вин7. Я бы копал в сторону других драйверов.
Хотя странно, что залился скетч, он заливается по тому же порту. Ты заливал его на том же компьютере? Тогда стОит попробовать другую скорость обмена.
Ale, у меня есть некоторые сложности с работой прошивки в SimTools... точнее не работой:
Особенности прошивки: 1 - управление - передача данных формате "LXXRXX" , где XX - 16-ричное предствление байта задаваемой позиции.
Строка в SimTols должна выглядеть как L<Axis1>R<Axis2> или нужны еще какие-либо символы? Скоросто 57600?
2 - В прошивке реализовано PD регулирование. Соответственно коэффициенты Kp и Kd. Можно перед компиляцией в тексте программы править, а можно и в процессе отладки, послав по интерфейсу команду (по три символа на коэффициент). Формат:
"PXX" - установка параметра Kp (XX - 16-ричное число) для коэффициента Kp "DXX" - установка параметра Kd
Под нагрузкой двигатель не всегда может доехать до крайнего положения... доезжая он сбрасывает скорость, но на последних пару градусов мощности импульсов уже не достаточно, чтобы плавно доехать до конечной точки и зафиксироваться в этом положении - у двигателя начинается истерика - думаю это победить подбором коэфициента Kd, пусть лучше немного перелетает.
Еще есть некоторые наблюдения - иногда контролер в процессе работы начинает генерировать какой-то дерганный ШИМ, это лечиться принудительной повторной отсылкой коэфициентов.
Скажи, а есть ли какя-либо разница в том, через какое окно (верхнее или нижнее) посылать сигнал управления на контролер? Почему спрашиваю - я до сих пор не могу словить в чем проблема. Тестируя под нагрузкой связку БП1 + ДВ1 - имею некоторые результаты (момент при определенной нагрузке, сбои, включение защиты при перегрузке), далее подключаю БП2 + ДВ1, БП1+ДВ2 и БП2+ДВ1. Но когда возвращаюсь к ранее стабильно работающей связке БП1+ДВ1 - получаю грабли, которых не было в первом эксперименте - обратил внимание что поменялась только окно, в котором задавал параметры... хотя может это просто стечение обстоятельств.
Ale
Spirit писал(а):
Строка в SimTols должна выглядеть как L<Axis1>R<Axis2> или нужны еще какие-либо символы? Скоросто 57600?
Никаких символов больше не надо. Просто в самой настройке пакета SimTools надо указать, что формат посылки - HEX 8 бит.
null
Честно говоря стыдно такое писать , но новая прошивка у меня совсем не реагирует на потенциометр. Т.е. управляющая программа показывает небольшой шум и всё. potL и potR менял. Перетыкал руками аналоговые входы с 0 по 5 безрезультатно. Среда 1.5.8, плата arduino duemilanove. Где копать?
Также есть вопрос по xsimctrl. Куда делись из окна прекраснейшие параметры SensLo и SensHi. Было очень удобно
null
null писал(а):
Честно говоря стыдно такое писать , но новая прошивка у меня совсем не реагирует на потенциометр. Т.е. управляющая программа показывает небольшой шум и всё. potL и potR менял. Перетыкал руками аналоговые входы с 0 по 5 безрезультатно. Среда 1.5.8, плата arduino duemilanove. Где копать?
Откопал . Утверждение, что версия среды разработки должна быть 1.5.x не верно. 1.5.8 не работает. Под рукой была версия 1.0.3 - все норм.
Вопрос про SensLo и SensHi остается
Ale
null писал(а):
Честно говоря стыдно такое писать , но новая прошивка у меня совсем не реагирует на потенциометр. Т.е. управляющая программа показывает небольшой шум и всё. potL и potR менял. Перетыкал руками аналоговые входы с 0 по 5 безрезультатно. Среда 1.5.8, плата arduino duemilanove. Где копать?
Также есть вопрос по xsimctrl. Куда делись из окна прекраснейшие параметры SensLo и SensHi. Было очень удобно
null, надеюсь тестером потенциометры пощупал? Сигнал аналоговый меняется, а программа не показывает? Фигня какая-то. Попробую проверить еще раз. У меня среда 1.5.5, попробую найти 1.5.8
Что касается SensLo и SensHi, то сейчас границы задаются константами в программе (диапазон 0..1023) . Пока общими... Вроде нет необходимости выносить в дистанционную настройку, так как перекомпилмть прошивку с новыми константами и залить в ардуину - совсем просто.
// defining the range of potentiometer's rotation const int potMini=208; const int potMaxi=815;
null
Ale писал(а):
null, надеюсь тестером потенциометры пощупал? Сигнал аналоговый меняется, а программа не показывает?
Обижаете
Ale писал(а):
Что касается SensLo и SensHi, то сейчас границы задаются константами в программе (диапазон 0..1023) . Пока общими... Вроде нет необходимости выносить в дистанционную настройку, так как перекомпилмть прошивку с новыми константами и залить в ардуину - совсем просто.
Необходимость есть при использовании всяких самопальных датчиков положения. Я довольно точно мог настроить ограничения прямо на лету .... нравилось Для каждого по отдельности тоже смысл есть - в природе нет ничего идеального
Ale
null писал(а):
Ale писал(а):
null, надеюсь тестером потенциометры пощупал? Сигнал аналоговый меняется, а программа не показывает?
Обижаете
Ale писал(а):
Что касается SensLo и SensHi, то сейчас границы задаются константами в программе (диапазон 0..1023) . Пока общими... Вроде нет необходимости выносить в дистанционную настройку, так как перекомпилмть прошивку с новыми константами и залить в ардуину - совсем просто.
Необходимость есть при использовании всяких самопальных датчиков положения. Я довольно точно мог настроить ограничения прямо на лету .... нравилось Для каждого по отдельности тоже смысл есть - в природе нет ничего идеального
Ок, подумаю по обоим пунктам ))
null
Ale писал(а):
Что касается SensLo и SensHi, то сейчас границы задаются константами в программе (диапазон 0..1023) . Пока общими...
Поправил это, надеюсь Главный Разработчик не против Раздельная установка диапазона левого и правого потенциометров.
// defining the range of left and right potentiometer's rotation
const int potMinR=208;
const int potMaxR=815;
const int potMinL=208;
const int potMaxL=815;
...
sensorL  = map(posL,potMinL,potMaxL,0,255); // отмасштабировали в диапазон 0..255
...
sensorR  = map(posR,potMinR,potMaxR,0,255); // отмасштабировали в диапазон 0..255
...
Больше ничего не трогал.
null
Ну вот, на 200гц гальваническая развязка отлично успевает. На осциллографе сигнал после нее.
Хотелось бы увеличить заполнение ШИМ немного больше 95%. Ale Где это можно подправить? На мой страх и риск
Ale
null писал(а):
Ну вот, на 200гц гальваническая развязка отлично успевает. На осциллографе сигнал после нее.
Хотелось бы увеличить заполнение ШИМ немного больше 95%. Ale Где это можно подправить? На мой страх и риск
Видео твое с ограничением... Я посмотреть не могу.
Что касается максимального шима, то если у тебя стоят в настройках уже прописано вот так
#define TIMER_PERIOD 20 // делитель для основного таймера, в результате частота ШИМ #define PWM_MAXW 20 // максимальная скважность ШИМ = PWM_MAXW/TIMER_PERIOD. (
то пока больше заполнение ШИМ сделать нельзя.
Тут вот какая ситуация. В прошивке молотит таймер-2 процессора с частотой срабатывания 4000 кгц. В его обработчике ISR(TIMER2_OVF_vect) я собственно инкрементирую счетчик и сравниваю с заданной шириной импульса для каждого канала. И если ширина достигнута (даже максимальная), то я прямо в обработчике прерывания таймера СБРАСЫВАЮ пины ШИМ контроллера. А устанавливаю их уже в основном цикле программы после вычисления новых значений ШИМ. Вот время, потраченное на эти вычисления и есть время "принудительного" отключения сигнала ШИМ. Оно пока никак не нормировано и изменить его можно только изменив последовательность вычисления величины ШИМ для следующего шага.
При данной настройке следующий шаг ШИМ вычисляется с частотой 4000/TIMER_PERIOD = 200 гц. И максимальный период ШИМ тоже задан 20. Если бы я не отключал пин ШИМ в прерывании от таймера, то ты имел бы 100% максимальный ШИМ.
Но я подумаю над этим.
null
Ale писал(а):
Видео твое с ограничением... Я посмотреть не могу.
Поправил.
Ale писал(а):
Но я подумаю над этим.
Спасибо! А то там все таки примерно 0,5В теряется ... Жалко
Ale
null писал(а):
Спасибо! А то там все таки примерно 0,5В теряется ... Жалко
Откопал . Утверждение, что версия среды разработки должна быть 1.5.x не верно. 1.5.8 не работает. Под рукой была версия 1.0.3 - все норм.
Ale
Вообще надо смотреть, что такое с версиями компилятора?
null
Ну вот и заботы нашлись
Ale
null, вот попробуй эту прошивку. Сначала без моста, по осциллографу. Два изменения:
1) - должна компилироваться в среде старше моей 1.5.5. По крайней мере у меня на 1.6.5 вроде заработала.
2) - установил минимальный возможный защитный интервал, в течении которого пин ШИМ принудительно выключается. Интервал порядка 80 мкс. Таким образом для периода ШИМ = 200 гц максимальный ШИМ получается порядка 98.4%
Ale_2DOF_Arduino_PD_28_10_15.rar
Spirit
Ale писал(а):
Spirit писал(а):
Строка в SimTols должна выглядеть как L<Axis1>R<Axis2> или нужны еще какие-либо символы? Скоросто 57600?
Никаких символов больше не надо. Просто в самой настройке пакета SimTools надо указать, что формат посылки - HEX 8 бит.
Посмотри, все вроде правильно установлено, не пойму чего ему не хватает. А изменение частоты в прошивке могло как-то повлиять на скорость передачи или другие параметры? Null, а ты запускал СимТул с этой прошивкой?
ЗЫ. Запускал Game Engine без прав администратора, может в этом проблема, попробую завтра еще раз.
null
Ale писал(а):
null, вот попробуй эту прошивку. Сначала без моста, по осциллографу.
Без осциллографа я теперь никуда и мост у меня один всего
Ale писал(а):
должна компилироваться в среде старше моей 1.5.5. По крайней мере у меня на 1.6.5 вроде заработала.
Буду пробовать на 1.5.8, немного позже сообщу что вышло.
Ale писал(а):
2) - установил минимальный возможный защитный интервал, в течении которого пин ШИМ принудительно выключается. Интервал порядка 80 мкс. Таким образом для периода ШИМ = 200 гц максимальный ШИМ получается порядка 98.4%
Не ожидал, что будет так скоро. Спасибо, всё проверю!
Spirit писал(а):
Null, а ты запускал СимТул с этой прошивкой?
Нет, я по старинке x-sim пользую. Как сим запущу видно будет.
Ale
Spirit писал(а):
Посмотри, все вроде правильно установлено, не пойму чего ему не хватает.
Все вроде правильно. Сегодня вечером попробую еще раз проверить на своем комплекте. Хотя, естественно, я уже проверял раньше.
Всё хорошо вроде. Кстати желтый луч это сигнал до развязки. На вид даже хуже чем после неё Версия 1.5.8
null
Рассказываю о дальнейшем тестировании. Подключил небольшой моторчик - всё отлично в обе стороны. Воодушевившись успехом решил перейти к взрослым тестам. Начал с настроек P04D00. Мотор медленно перемещался и менял направление в зависимости от положения потенциометра. При этом издавал гул, меняющийся по чистоте. Отправил из проги по дефолту P20D2F. Несколько раз при помощи потенциометра изменил направление мотора(мотор резво отзывался) после чего все закончилось. Дымовых/звуковых/световых и прочих эффектов не было, но судя по светодиоду при этом просело напряжение на 5В регуляторе. В итоге ардуино и развязка живы, мост - нет. Полевики вроде целы. При подключении питания 5В к мосту, он делает бзззз Кстати у старого моста симптомы те же. Маркировки на микросхемах обоих мостов стерты. С какой стороны к нему подходить пока не знаю. В общем печаль пока что ...
Spirit
А емкость по выходу питания была? У меня тоже два моста приказали долго жить, сейчас поставил емкости по 33000 мкф - все живет. Хотя может это результат 98% ШИМа в твоем случае
Spirit
Ale писал(а):
Spirit писал(а):
Посмотри, все вроде правильно установлено, не пойму чего ему не хватает.
Все вроде правильно. Сегодня вечером попробую еще раз проверить на своем комплекте. Хотя, естественно, я уже проверял раньше.
Попробовал запустить SimTools Engine от имени администратора - результата нет. Однажды рычаг сместился и на этом все. Ардуинка начинает получать от SimToolsа какие-то данные, но переварить не может.
Проверь пожалуйста, ранее этот СимТулз, на этом же компе с маленьким макетом работал нормально. xSimCtrl управляет двигателями без проблем. Можно как-то мониторить что именно бегает в ком порте?
null
Spirit писал(а):
А емкость по выходу питания была?
Нет
Spirit писал(а):
Хот я может это 98% ШИМа в твоем случае
При менее агрессивных настройках ПД всё работало. А вообще на прошлых прошивках он и не такое выдерживал.
Причины сейчас не так интересуют, как ремонт данного изделия. Заменить его нечем. Паять свой не хочется. IBT-2 раньше привлекали, но у Ale вроде не поехал он.
null
Spirit писал(а):
Можно как-то мониторить что именно бегает в ком порте?
free serial port monitor
Spirit
null писал(а):
Spirit писал(а):
А емкость по выходу питания была?
Нет
Spirit писал(а):
Хот я может это 98% ШИМа в твоем случае
При менее агрессивных настройках ПД всё работало. А вообще на прошлых прошивках он и не такое выдерживал.
Причины сейчас не так интересуют, как ремонт данного изделия. Заменить его нечем. Паять свой не хочется. IBT-2 раньше привлекали, но у Ale вроде не поехал он.
У Але вроде он тоже без емкости сразу сгорел. У меня сейчас как раз IBT2 стоят, после установки емкости и суппресоров работают нормально, единственное я их долго не гонял, максимум минут по 10-15
Ale
null писал(а):
Причины сейчас не так интересуют, как ремонт данного изделия. Заменить его нечем. Паять свой не хочется. IBT-2 раньше привлекали, но у Ale вроде не поехал он.
Блин. Что за х-ня... Давай так - я тут получил емкости наконец то, 22000 на 63 вольта, из поднебесной. Соберу стенд (постараюсь на выходных), поаробую поднять свой IBT-2. И отпишусь, полетит или нет.
Что касается маркировки на китайском мосте - то я тут его схему выкладывал. У меня не стерты маркировки. Драйвера там L6384 стоят
Spirit
Вот так идет передача из xSimCtrl - Lxx xx xx Rxx xx xx , новая строка, Lxx xx xx Rxx xx xx
А из SimToolS пердача в одну строку и через время обрывается
Але можно изменить формат приема данных в прошивке или это не принципиально? ПС. Пробелы добавил потом.
null
Ale писал(а):
Что касается маркировки на китайском мосте - то я тут его схему выкладывал. У меня не стерты маркировки. Драйвера там L6384 стоят
Вот так идет передача из xSimCtrl - Lxx xx xx Rxx xx xx , новая строка, Lxx xx xx Rxx xx xx
А из SimToolS пердача в одну строку и через время обрывается
Не верно. В формате Lxx xx xx Rxx xx xx идут данные ОТ АРДУИНЫ в программу xSimCtrl для отображения на экране. А из xSimCtrl так же как и из SimTools идут посылки формата LxxRxx.
Вот я еще раз проверил на своей ардуине. Все работает, данные из SimTools поступают. Естественно при этом программа xSimCtrl закрыта.
В результате ходовых испытаний IBT-2 с пожарами и прочими безобразиями на нашем форуме , а так же в результате обсуждений, складывается следующая картина: Если мост с движком запитывается от цифрового источника питания, схема которого не предусматривает "прием" импульсов тока самоиндукции от мотора, то мост выгорает.
Для предотвращения подобного нехорошего поведения необходимо обеспечить цепь для "стекания" этого тока. Один из выходов - включить конденсаторы приличной мощности на линию питания, которые будут поглощать паразитный ток, пуская его на свою зарядку.
Кроме того есть предложение защитить мост от превышения напряжения по входу с помощью супрессоров.
Spirit
ЗЫ: Попробую еще и с Arduino Mega протестировать.
Спасибо Ale. Попробую методом исключения... запущу сим тулз с другого компьютера, залью прошивку другой версией IDE
Диоды включены встречно параллельно. Соответственно два вывода всего у пары диодов. Включал между 5-й и 8-й ногой. То есть видно, что меняется направление (по крайней мере на одном пине) и ШИМ.
Если у тебя ардуина с прошивкой управляется от xSimCtrl, то значит компилятор нормальный код скомпилил, и проблема не в прошивке.
null
Ale писал(а):
Для предотвращения подобного нехорошего поведения необходимо обеспечить цепь для "стекания" этого тока. Один из выходов - включить конденсаторы приличной мощности на линию питания, которые будут поглощать паразитный ток, пуская его на свою зарядку.
Имеется в виду конденсаторы между БП и мостом?
Ale писал(а):
Кроме того есть предложение защитить мост от превышения напряжения по входу с помощью супрессоров.
Ткните носом плиз, где почитать
ЗЫ сорри за всякие глупые вопросы, но значительный перерыв очистил слегка голову ....
Ale
null писал(а):
Ale писал(а):
Для предотвращения подобного нехорошего поведения необходимо обеспечить цепь для "стекания" этого тока. Один из выходов - включить конденсаторы приличной мощности на линию питания, которые будут поглощать паразитный ток, пуская его на свою зарядку.
Имеется в виду конденсаторы между БП и мостом?
Ale писал(а):
Кроме того есть предложение защитить мост от превышения напряжения по входу с помощью супрессоров.
Ткните носом плиз, где почитать
ЗЫ сорри за всякие глупые вопросы, но значительный перерыв очистил слегка голову ....
Я в итоге оставил только 1 емкость 33000 мкф на выходе БП и супрессоры на выходе моста.
Ale
Spirit писал(а):
Я в итоге оставил только 1 емкость 33000 мкф на выходе БП и супрессоры на выходе моста.
Для полной ясности можешь хоть эскизно схемку соединений набросать?
Spirit
Вот
null
Спасибо, только правильнее было бы написать 1.5KE33CA
Spirit
ЗЫ: Попробую еще и с Arduino Mega протестировать.
Алексей, проверь пожалуйста прошивку на Меге2560. Я перепробовал уже разные варианты, результат тот-же: - из xSimCTRl моторы управляются нормально, а на SimTools не реагируют. Точнее реагируют с какой-то огромной задержкой и единоразово. Ранее на этой же конфигурации (ноут, ардуинка и СимТулз) запускал макет на сервах.
Скажи пожалуйста, где задается формат получения данных в прошивке, а именно четность и стоповые биты?
Также пытался локализировать проблему методом исключения, но без результата.
- Симтулз запускал на 3 разных ноутбуках; - на последнем установил чистую Винду; - залил последнюю выложенную прошивку; - компилировал через последний IDE 1.6.5.
К сожалению результата нет. Куда копать, чем смотреть какие данные получает ардуина от СимТулза?
Spirit
Попробовал изменять скорость обмена в прошивке: вот эту строку; // serial initialization Serial.begin(57600);
Если установить Serial.begin(9600); двигатели начинают вращаться очень медленно... уменьшая скорость обмена, мы уменьшаем скорость цикла всей Ардуины?
Ale
Spirit писал(а):
Алексей, проверь пожалуйста прошивку на Меге2560.
Попробуй закомментировать строчку в прошивке
//#define SEND_DATA // если установлен флаг - высылаем данные на компьютер
То есть надо при использовании SimTools отключит посылку данных от Arduino на компьютер. Надеюсь - поможет.
Spirit
Да, отключил отправку данных и все заработало. Спасибо!
Spirit
Я собрал полноразмерный макет из подручных материалов, начал тестировать, вот накопилось немного наблюдений и вопросов, поделюсь ими.
Ale, ты не мог бы более детально объяснить как и на что именно влияет частота ШИМ в данной прошивке? Коэфициенты? Как можно повысить амплитуду напряжения? Я пытался добиться от прошивки плавного и мощного отклика двигателей. Пока к сожалению получается или плавно но слабо, или мощно, но с сильными рывками. Почему плавного... как выяснилось 40 об.мин - это перебор для автосима, реакции получаются далеко не реалистичными, дергаными и резкими, я бы сказал ударными, что не очень похоже на авто, пусть даже с зажатой подвеской. Поэтому хотелось бы сгладиь их не в ущерб мощности.
Собственно мои баги: 1. Есть зависимость мощности двигателей от установленной частоты. При частотах 100 и 200 Гц моторы работают значительно резвее, но при этом часто, но хаотично, срабатывает защита БП... закономерность определить пока не смог, так как в один день, при одинаковой нагрузке, этот баг может проявляться или не проявляться на разных двигателях. По этой проблеме в БП уменьшил сопротивление токового сенсора на ОС ШИМ задающего контролера в 3 раза, стало лучше, но не на много. 2. Если частоту установить 400 Гц и поэксперементировать с коэфициентами, то отклик получается намного плавнее, защита не срабатывает (если не перегружать двигатели) но силы плавно сдвинуть рычаг из среднего положения в ряде случаев не хватает, двигатель просто упирается и "пищит, звенит, орет". У меня это сильно проявляется почему-то на одном из двух двигателей. Я даже подумал, что он бракованый или проблема с питанием. БП, драйверы, пины контроллера менял местами. Двигатель разобрал и сделал ревизию, связался с производителем... но как выяснилось если снизить частоту до 200 Гц - то этот двигатель начинает работать бодрее, но дергано, коэфициенты для каждой новой частоты надо подбирать другие. Кстати не хватает раздельной регулировки параметров для каждого двигателя. Хотелось бы компенсировать погрешность в параметрах двигателей, хотя-бы выровнять скорости вращения двигателей. Если прошивка будет дальше дорабатываться, может можно реализовать этот ф-ункционал в дальнейших версиях? Может для начала сделать возможность раздельного определения коэффициентов Kp и Kd для каждого двигателя...
3. Иногда после перепрошивки в коэфициентах вместо значений Kp=20 Kd=2F - находится что-то иное, проявляется это в диком дергании двигателей, шим на графике становиться слишком дискретным, лечиться принудительной отсылкой коэффициентов повторно.
4. Когда собрал на одной поверхности БП, драйвера и контролер - увеличились наводки на входы потенциометров. Пока подключил каждый контакт отдельно витой парой в кабеле FTP 5е, но экран не подключен. Двигатели подергиваються. Не знаю как правильно выполнить подключение и куда цеплять экран, чтоб убрать помехи. Кстати, пробовал уменьшить мертвую зону в прошивке - дребезг в игре начал положительно сказываться на игровом процессе - нет времени когда двигатели простаивают и замолкают, оставляя симулятор "пустым", он находится в постоянном движении как при работающем двигателе авто, но есть обратная сторона - это дикий нагрев двигателей от такой мелкой "дрожи".
Ale
Spirit писал(а):
Я собрал полноразмерный макет из подручных материалов, начал тестировать, вот накопилось немного наблюдений и вопросов, поделюсь ими.
Отлично!!!
Spirit писал(а):
Ale, ты не мог бы более детально объяснить как и на что именно влияет частота ШИМ в данной прошивке? Коэфициенты? Как можно повысить амплитуду напряжения? Я пытался добиться от прошивки плавного и мощного отклика двигателей. Пока к сожалению получается или плавно но слабо, или мощно, но с сильными рывками. Почему плавного... как выяснилось 40 об.мин - это перебор для автосима, реакции получаются далеко не реалистичными, дергаными и резкими, я бы сказал ударными, что не очень похоже на авто, пусть даже с зажатой подвеской. Поэтому хотелось бы сгладить их не в ущерб мощности.
Дело в том, что в обычном коллекторном двигателе постоянного тока напряжение питания не задает, строго говоря, частоту вращения. От напряжения питания зависит лишь ток в обмотках двигателя, сила тока будет определять величину крутящего момента на его валу, а уже от крутящего момента будет зависеть частота вращения.
Поэтому регулирование частоты вращения двигателя (или же скорости движения конструкции, если речь идет о ходовых двигателях) может быть связано с определенными сложностями, особенно если речь идет о малых, по отношению к номинальной, скоростях.
Предположим на вашем роботе установлены ходовые двигатели с номинальным напряжением 10В и при подаче номинального напряжения он имеет скорость 10 см/сек. Так вот, если вам нужно получить скорость в 1 см/сек, это совсем не означает, что вам надо подать на двигатель напряжение в 1В! Более того, даже если вам удасться подобрать напряжение, при котором модель будет двигаться со скоростью 10% от номинальной, эта скорость, скорее всего, значительно изменится даже при незначительном изменении условий движения.
Одним из возможных решений этой проблемы (помимо использования систем автоматического регулирования, конечно) является включение двигателя на полную мощность, но на короткое время. Модель начнет двигаться небольшими рывками, которые можно сделать практически незаметными, правильно подобрав частоту и длительность импульсов.
Этим способом можно заставить модель устойчиво двигаться с любой скоростью от 0 до максимальной, причем скорость будет оставаться постоянной в достаточно широком диапазоне нагрузок.
Так вот, получается что при низкой частоте регулирования (порядка сотни ГЦ) мотор начинает вести себя как "шаговый" привод, приобретая приемистость на низких скоростях. Это я и хотел проверить в новой прошивке.
Spirit писал(а):
1. Есть зависимость мощности двигателей от установленной частоты. При частотах 100 и 200 Гц моторы работают значительно резвее, но при этом часто, но хаотично, срабатывает защита БП... закономерность определить пока не смог, так как в один день, при одинаковой нагрузке, этот баг может проявляться или не проявляться на разных двигателях. По этой проблеме в БП уменьшил сопротивление токового сенсора на ОС ШИМ задающего контролера в 3 раза, стало лучше, но не на много.
При низкой частоте либо емкости заряжаются больше положенного, либо ток в обмотке двигателя за имульс ШИМа успевает разогнаться... Не знаю.
Spirit писал(а):
2. Если частоту установить 400 Гц и поэксперементировать с коэфициентами, то отклик получается намного плавнее, защита не срабатывает (если не перегружать двигатели) но силы плавно сдвинуть рычаг из среднего положения в ряде случаев не хватает, двигатель просто упирается и "пищит, звенит, орет". У меня это сильно проявляется почему-то на одном из двух двигателей. Я даже подумал, что он бракованый или проблема с питанием. БП, драйверы, пины контроллера менял местами. Двигатель разобрал и сделал ревизию, связался с производителем... но как выяснилось если снизить частоту до 200 Гц - то этот двигатель начинает работать бодрее, но дергано, коэфициенты для каждой новой частоты надо подбирать другие. Кстати не хватает раздельной регулировки параметров для каждого двигателя. Хотелось бы компенсировать погрешность в параметрах двигателей, хотя-бы выровнять скорости вращения двигателей. Если прошивка будет дальше дорабатываться, может можно реализовать этот ф-ункционал в дальнейших версиях? Может для начала сделать возможность раздельного определения коэффициентов Kp и Kd для каждого двигателя...
Отдельные коэффициенты сделаем, не вопрос. Конечно, из все равно придется подбирать по ощущениям. Может быть придется вводить еще интегральную составляющую, посмотрим. Что бы мотор начинал движение даже при малых сигналах, попробуй увеличить в прошивке значение "PWM_MINW". Это значение ШИМ, которое сразу будет подаваться на мотор даже при очень малом сигнале, что, по идее, должно его сталкивать с "мертвой" точки.
Spirit писал(а):
3. Иногда после перепрошивки в коэфициентах вместо значений Kp=20 Kd=2F - находится что-то иное, проявляется это в диком дергании двигателей, шим на графике становиться слишком дискретным, лечиться принудительной отсылкой коэффициентов повторно.
Я пытаюсь сохранять в EEPROM настройки коэффициентов, но при перепрошивке они портятся. В принципе в SimTools есть возможность передавать на контроллер одну строчку данных ДО начала движения. В нее и можно внести настройку коэффициентов.
Spirit писал(а):
4. Когда собрал на одной поверхности БП, драйвера и контролер - увеличились наводки на входы потенциометров. Пока подключил каждый контакт отдельно витой парой в кабеле FTP 5е, но экран не подключен. Двигатели подергиваються. Не знаю как правильно выполнить подключение и куда цеплять экран, чтоб убрать помехи. Кстати, пробовал уменьшить мертвую зону в прошивке - дребезг в игре начал положительно сказываться на игровом процессе - нет времени когда двигатели простаивают и замолкают, оставляя симулятор "пустым", он находится в постоянном движении как при работающем двигателе авто, но есть обратная сторона - это дикий нагрев двигателей от такой мелкой "дрожи".
Попробуй экран соединить с "землей" ардуины. При этом не соединять с сигнальной "землей" на потенциометре.
SimAl
Из цитаты следует, что проблема не в моменте двигагателя как такового при низком напряжении, а в том что сложно подобрать подходящее напряжение. "Одним из возможных решений этой проблемы (помимо использования систем автоматического регулирования, конечно) является включение двигателя на полную мощность, но на короткое время." Собственно у нас есть обратная связь и автоматическое управление, которое решает эту проблему.
null
Ale Отдельное спасибо за развернутый ответ по поводу низкочастотной прошивки. Кроме того на низких частотах проще работать всей электронике, включая мост. Spirit, не стоит заморачиваться только на коэффициентах ПИД и прочих железяках. Думаю на этом этапе уже можно обратить внимание обработке данных между игрой и контроллером. Я совсем не пробовал настраивать simtools, но знаю точно что в xsim я убил не один час на профили. Причем писал отдельные профили не только для разных игр, но и для классов машин. Т.е. кузова это одно, open wheels это другое. Там есть что покрутить.
ЗЫ с тестированием продолжу на этой неделе. Симулятор на работе не всегда совмещается с самой работой
Ale
SimAl писал(а):
Из цитаты следует, что проблема не в моменте двигагателя как такового при низком напряжении, а в том что сложно подобрать подходящее напряжение. "Одним из возможных решений этой проблемы (помимо использования систем автоматического регулирования, конечно) является включение двигателя на полную мощность, но на короткое время." Собственно у нас есть обратная связь и автоматическое управление, которое решает эту проблему.
Ну, мне все таки захотелось "пощупать" медленный ШИМ При этом, безусловно, упор делается и на ПД регулирование. Возможно введем еще и интегральный канал, но я пока не уверен в его необходимости. Фактически он влияет только на конечную точность позиционирования, если я правильно понимаю...
null писал(а):
Spirit, не стоит заморачиваться только на коэффициентах ПИД и прочих железяках. Думаю на этом этапе уже можно обратить внимание обработке данных между игрой и контроллером. Я совсем не пробовал настраивать simtools, но знаю точно что в xsim я убил не один час на профили. Причем писал отдельные профили не только для разных игр, но и для классов машин. Т.е. кузова это одно, open wheels это другое. Там есть что покрутить.
Безусловно, настройка профиля для игры - не менее важная задача...
Spirit
Сегодня получилось еще немного "поганять" прошивку... правда словить или понять закономерность глюков так и не удалось. \ Если вкратце, то я последовал советам и все вроде заработало получше - моторы начали синхронно поднимать груз, хотя вчера еще один мотор отставал. После хорошего прогрева моторы снова начали выдавать глюки, но теперь с точностью до наоборот - проблемный мотор, который ранее упирался при нагрузке работал без замечаний, а безпроблемный мотор начал в некоторых режимах тупить. Из подключений ничего не менял схематически, только подкинул провода большего сечения. В целом результат меня порадовал. Моторы выровнялись в скорости и мощности. Когда пытался найти отимальные коэффициенты - пришел к выводу, что не плохо было бы иметь возможность задавать отдельно коэфициент Kp при подъеме и опускании рычага. А в идеале иметь возможность динамической регулировки под разную амплитуду. (Как карта впрыска или зажигания в автомобильном ЭБУ) - такое навернуть возможно? или это я уже загнул? Суть такова, что для ускорения реакции (под нагрузкой) при движения рычага вверх Kp желательно увеличить до 40, но вот при движении вниз начинается "дергатня" - контролер пытается тормозить. Если же установить Кр=90, мы получаем очень плавный спуск. Все это справедливо для амплитуды =100, а вот при уменьшении амплитуды в 2, 4 раза нужны другие коэффициенты.
Что сделал и как это повлияло на поведение сима: 1. Вернулся на частоту 400. Установил MinPWM сначала 3, потом 4 - разницы не почуствовал, просто сим начал вести себя более адекватно. 2. Поставил частоту 200. MinPWM в 1. Начала срабатывать защита - очень зависит от Kp. 3. Поставил частоту 100. MinPWM 3. Движения очень дерганые, защита срабатывает часто. 4. Хочу посмотреть на поведение моторов при частоте повыше... например 800 и средней для моего случая =300 Мгц, думаю при такой частоте можно будет добиться минимума срабатывания защиты и адекватной реакции на нагрузку. 5. Заказал 500 Вт БП как у NUR, по идее он сделан на контролере NCP1216, надеюсь будет работать получше - проверим.
ЗЫ. Пробовал менять Kd но как-то он мало дает изменений под нагрузкой. Может интегральная составляющая и не нужна?
Spirit
ЗЫ. Пробовал менять Kd но как-то он мало дает изменений под нагрузкой. Может интегральная составляющая и не нужна?
Сегодня пытался подобрать коэффициенты так, чтоб при спуске рычага не было рывков, а при подъеме уменьшились поддергивания от "шагового" режима. При Kp>20, меня встречает защита БП . Как влияет Kd пока толком не разобрался. Пока остановился на значениях Kp20Kd17. На Кp=10..15 эффекта "шагового" двигателя почти не чувствуется, но сильно увеличивается инерция и "слабость" на малых перемещениях. В профиле к игре почти для каждой силы пришлось включать сглаживание порядка 10..20%, а амплитуду уменьшать. Добиться совсем правдоподобных ощущений конечно не удалось, надеюсь пока... но очень близко к реальному авто. Это что касается каждой силы в отдельности, еще не успел откатать все силы. Включать все вместе не стал... в прошлый раз попытка была не очень удачной, получился "винигрет" - реакции смешались и размазались.
Ale опиши пожалуйста в двух словах как ты задумывал регулировку коэффициентами. В каком-то посте я встречал описание, но где именно не могу вспомнить. Как каждый коэффициент должен влиять на управляющий сигнал? Еще есть мысль о улучшении прошивки: было бы хорошо коэффициенты задавать в 10 ричной системе, в 16 - мозг сопротивляется.
ЗЫ. сегодня прямо в игре почему-то слетели коэффициенты... прописал их в СимТулз, после этого час гонял без сбоев. Еще двигатели греются нормально... выключил, когда температура достигла 85 градусов - буду думать над охлаждением, (вроде 70 градусов - это их норма)
Spirit
Ale. В прошивке стабильно вылазит баг во время игры, причем вызывается очень просто - достаточно на большой скорости влететь в препятствие так, чтоб двигатели отработали максимальную амплитуду по нескольким силам... проявляется это в том, что двигатели начинают истерически дергаться - сильно дрожать при движении. Лечиться только повторной отправкой коэффициентов. Очень похоже на то, что коэффициенты устанавливаются в произвольное значение.
Ale
Spirit писал(а):
Ale. В прошивке стабильно вылазит баг во время игры, причем вызывается очень просто - достаточно на большой скорости влететь в препятствие так, чтоб двигатели отработали максимальную амплитуду по нескольким силам... проявляется это в том, что двигатели начинают истерически дергаться - сильно дрожать при движении. Лечиться только повторной отправкой коэффициентов. Очень похоже на то, что коэффициенты устанавливаются в произвольное значение.
Очень странный баг. Скорее связан не с прошивкой, а с рестартом ардуины при перенапряжениях по питанию. Я, конечно, буду посмотреть. Но когда - не знаю. Уезжаю на две недели с хором в турне. Если завтра выкрою время, попробую разнести настройки для разных моторов.
Кстати- приветствуется совместное допиливание прошивки. Пробуйте себя в прграммировании.
Spirit
Ale писал(а):
Очень странный баг. Скорее связан не с прошивкой, а с рестартом ардуины при перенапряжениях по питанию. Я, конечно, буду посмотреть. Но когда - не знаю. Уезжаю на две недели с хором в турне.
Кстати да. Я припоминаю, что еще во время запуска макетика с RC, ардуинку иногда начинало "колбасить" без отдельного питания. С твоей прошивкой такого не наблюдалось и питание я отрубил. Попробую не отключать питание от ардуины, по результатам отпишу. Вспомнил... Если после бага отключить ЮСБ (питания отдельного не было), а потом снова включить, то дергатня продолжается, тобиш просто сброс ардуины не помогает, только повторная отсылка коэффициентов. Похожую реакцию наблюдал если установить очень большие значения Kd. И еще одно наблюдение... я конечно не уверен, но помоему руль тоже от ЮСБ отвалился в тот момент. Игра перестала реагировать на управление - все это относится к LFS. Другие игры попробую.
Ale писал(а):
Кстати- приветствуется совместное допиливание прошивки. Пробуйте себя в прграммировании.
Я б с удовольствием, но знаний не хватает. Пока могу только тестировать. PS. Хорошей поездки
Spirit
Spirit писал(а):
Кстати да. Я припоминаю, что еще во время запуска макетика с RC, ардуинку иногда начинало "колбасить" без отдельного питания. С твоей прошивкой такого не наблюдалось и питание я отрубил. Попробую не отключать питание от ардуины, по результатам отпишу.
Подключение отдельного питания не помогло.
Spirit писал(а):
И еще одно наблюдение... я конечно не уверен, но помоему руль тоже от ЮСБ отвалился в тот момент. Игра перестала реагировать на управление - все это относится к LFS. Другие игры попробую.
Игра была в окне, если выбрать другое активное окно - игра перестает реагировать на управление - скорее всего я переключился в то время на другое окно.
Сегодня решил после глюка доехать трассу, через минуту в таком режиме умер один из мостов Завтра посмотрю что именно сдохло. Думал, что возможно глючит СимТулз, но если после глюка запустить xSimCtrl, то пока не отправишь заново коэффициенты двигатель продолжает "колбасить". Скоро появится доступ к осцилографу, попробую посмотреть что на входе и выходе в нормальном режиме и во время глюка.
Странно, у меня ШИМ вот так выглядел без нагрузки, Ale скажи, правильно контроллер ШИМ генерирует?
Отвечаю на вопрос в "профильной" ветке
Прежде всего небольшое вступление - для чего нужен PID (в нашем случае - PD) регулятор? Для того, что бы двигатель как можно более точно отрабатывал задание. Так же напомню, что в одном из своих постов о новой прошивке я писал:
Ale писал(а):
Собственно теперь формула регулирования следующая
pwm = (error*Kp - speed*Kd);
Причем если скорость слагаемое speed*Kd по модулю больше чем error*Kp , то еще до достижения конечной точки мотор врубается в ОБРАТНОМ направлении - активно тормозится.
Собственно имея ДВА слагаемых при расчете ШИМ можно задачу точной отработки мотором задания решить двояко. 1 - можно уменьшать (или совсем выключить) дифференциальный коэффициент, тогда останется только пропорциональная составляющая формулы. Но при этом возникают сложности с настройкой отклика на одновременно слабые амплитуды (типа езды по поребрикам) и на большие (типа прыжков с трамплина) . Собственно, уже неоднократно такой метод регулирования был опробован, и всегда он вызывал нарекания. 2 - для хорошего (динамичного) отклика на слабые отклонения необходимо увеличивать пропорциональный коэффициент. Но это почти неизбежно приводит к "перелетам" на больших амплитудах. Что бы как-то найти выход из этого противоречия в формулу регулирования добавлен дифференциальный коэффициент, с помощью которого есть возможность "притормаживать" мотор при превышении им заданной скорости.
Отсюда вывод - если сильно задран коэффициент P, то увеличив коэффициент D можно уложить движение мотора в норму, но оно будет "дерганным" - с постоянными разгонами и торможениями. Что вы и наблюдаете на графиках ШИМ, когда он вдруг меняет знак (переходить через нулевую линию графика)
В принципе если бы не нагрев мотора и не доп нагрузка на мост - и фиг бы с ним, ведь задача решена. Но, ИМХО, все таки нужно поиграть с коэффициентами и постараться убрать излишние переключения. Но совсем избавиться от них не получится - это принцип PD регулирования, когда "пропорциональный" коэффициент работает на разгон мотора, а "дифференциальный" - на его торможение. Так получается быстрое и четкое перемещение мотора на большие дистанции.
ЗЫ: Воможно надо мне в прошивке попробовать интегрировать скорость на бОльшем временном отрезке. Что должно привести к уменьшению шума при диф составляющей. но и к задержке регулирования. Посмотрим.
Nur
Spirit писал(а):
В прошивке стабильно вылазит баг во время игры, причем вызывается очень просто - достаточно на большой скорости влететь в препятствие так, чтоб двигатели отработали максимальную амплитуду по нескольким силам... проявляется это в том, что двигатели начинают истерически дергаться - сильно дрожать при движении. Лечиться только повторной отправкой коэффициентов.
Сегодня у меня случилось тоже самое. Spirit ты не нашел еще причину?
Spirit
Ale писал(а):
1 - можно уменьшать (или совсем выключить) дифференциальный коэффициент, тогда останется только пропорциональная составляющая формулы. Но при этом возникают сложности с настройкой отклика на одновременно слабые амплитуды (типа езды по поребрикам) и на большие (типа прыжков с трамплина) . Собственно, уже неоднократно такой метод регулирования был опробован, и всегда он вызывал нарекания. 2 - для хорошего (динамичного) отклика на слабые отклонения необходимо увеличивать пропорциональный коэффициент. Но это почти неизбежно приводит к "перелетам" на больших амплитудах. Что бы как-то найти выход из этого противоречия в формулу регулирования добавлен дифференциальный коэффициент, с помощью которого есть возможность "притормаживать" мотор при превышении им заданной скорости.
В принципе я методом подбора к такому выводу и пришел. Дифференциальная составляющая мешает только при движении рычага вниз. Если можно разделить Kd на два коэффициента, для двух диапазонов положения потенциометра (0-127) и (128-255) то думаю настроить можно более точно. Добиться рекации на мелкие неровности у меня не получилось - выезжая на траву ничего не происходит, в сим тулз бегунок пляшет, а моторы мелкую тряску фильтруют. Удары, перескакивание через поребрики и остальные эффекты отрабатываются нормально.
Spirit
Nur писал(а):
Spirit писал(а):
В прошивке стабильно вылазит баг во время игры, причем вызывается очень просто - достаточно на большой скорости влететь в препятствие так, чтоб двигатели отработали максимальную амплитуду по нескольким силам... проявляется это в том, что двигатели начинают истерически дергаться - сильно дрожать при движении. Лечиться только повторной отправкой коэффициентов.
Сегодня у меня случилось тоже самое. Spirit ты не нашел еще причину?
Этот баг очень напрягает. Я так понимаю, для начала надо выловить причину и момент его возникновения. Я еще не достаточно поэксперементировал. Так же он вроде проявляется и без аварий, просто после прошествия некоторого времени. Тут надо участие Ale. Ale, может через какое-то время сбивается таймер, который задает частоту ШИМа? Я прописывал коэффициенты в прошивке как константу - баг все равно проявляется.
Ale
Spirit писал(а):
Nur писал(а):
Spirit писал(а):
В прошивке стабильно вылазит баг во время игры, причем вызывается очень просто - достаточно на большой скорости влететь в препятствие так, чтоб двигатели отработали максимальную амплитуду по нескольким силам... проявляется это в том, что двигатели начинают истерически дергаться - сильно дрожать при движении. Лечиться только повторной отправкой коэффициентов.
Сегодня у меня случилось тоже самое. Spirit ты не нашел еще причину?
Этот баг очень напрягает. Я так понимаю, для этого надо выловить причину его возникновения. Ale, может через какое-то время сбивается таймер, который задает частоту ШИМа? Я прописывал коэффициенты в прошивке как константу - баг все равно проявляется.
Я пока не представляю, в чем там дело. Варианта два - каким-то образом именно коэффициенты затираются в памяти (что вряд ли, странно иначе), или алгоритм вычисления ШИМ дурит. Ну или сбивается синхронизация потока данных (что тоже вряд ли). Допускаю, что может ресетиться микроконтроллер (при перегрузках по силовому пританию) и не восстанавливать коэффициенты при этом. Короче - для начала задайте в программе подобранные заранее коэффициенты в виде констант.
Вот в этой версии прошивки можно задать ключ #define CONST_COEFF
и определить коэффициенты как константы вот тут (снаружи их уже поправить нельзя будет, так что настраивайте, затем прописывайте в прошивке и перепрошивайте).
А как правильно менять коэффициенты: допустим Kp=3A? #define Kp 0x3AL так? Что значит буква L после значения?
Делитель PD_DIV будет как-то влиять на коэффициент в данном случае?
Да.
Я на всякий случай ставлю суффикс "L". Насколько я помню, это надо для определения "длинных" чисел (Long), важно, что бы компилятор не воспринял константу как один байт.
PD_Div включается в работу уже после вычислений, так что его это не заденет.
Spirit
Чего то прошивка не компилируется...
//========== PD регулятор ===================
#ifdef CONST_COEFF #define Kp 0x10L #define Kd 0x08L #else int Kp ; // будет делиться на PD_DIV int Kd ; // будет делиться на PD_DIV int KCS; // чексумма для проверки целостности #endif
Коеффициенты надо два раза прописывать?
#ifdef CONST_COEFF
#else // если не испольшзуем константные коэффициенты ПИД Kp = EEPROM.read(0); // читаем из EEPROM коэффициенты Kd = EEPROM.read(1); KCS= EEPROM.read(2); cs = (Kp+Kd) & 0x00FF ; // вычисляем сумму и берем от нее только младший байт
if (KCS != cs) // если чексумма не совпадает { Kp = 0x10; // иициализируем константами (тут можно на всякий случай уже настроенные коэффициенты вписать Kd = 0x08; EEPROM.write(0,Kp); EEPROM.write(1,Kd); KCS = (Kp+Kd) & 0x00FF ; // вычисляем сумму и берем от нее только младший байт EEPROM.write(2,KCS); } #endif
Ale
Spirit писал(а):
Чего то прошивка не компилируется...
Буду проверять, у меня под 1.5.3 компилируется
Spirit писал(а):
Коеффициенты надо два раза прописывать?
Зачем? Там же оператор условной компиляции. Текст
#ifdef CONST_COEFF #define Kp 0x10L #define Kd 0x08L #else int Kp ; // будет делиться на PD_DIV int Kd ; // будет делиться на PD_DIV int KCS; // чексумма для проверки целостности #endif
надо понимать так - если определен ключ CONST_COEFF, тогда коэффициенты берем как константы (#define), Если нет, то как переменные типа int, которые потом в порограмме будут считываться из EEPROM
Spirit
Зачем эти строки в коде? Здесь задается начальное значение для переменных из EEPROM, которые будут браться при первичной инициализации? Kp = 0x10; // иициализируем константами (тут можно на всякий случай уже настроенные коэффициенты вписать Kd = 0x08; UPD
Буду проверять, у меня под 1.5.3 компилируется
Поставил 1.5.3 - скомпилировалось
Ale
Spirit писал(а):
Зачем эти строки в коде?
Пытаюсь проверить идею, что портятся ЗНАЧЕНИЯ коэффициентов. Поскольку Kp и Kd - переменные, то есть ячейки памяти, теоретически есть возможность их испортить. Вот я и пытаюсь проверить это заменив "переменные" константами (#define).
Еще раз - расколбас регулирования может возникать либо при НЕПРАВИЛЬНЫХ (ИСПОРЧЕННЫХ) коэффициентах регулирования ПД, либо при ошибках в алгоритме расчета. Так вот, заменив "переменные" коэффициенты константами (#defnie) мы можем проверить первое предположение.
PS: Достаточно закомментировать строку #define CONST_COEFF и прошивка опять будет считывать коэффициенты из EEPROM и будет возможность их редактировать из xSimCtrl
Spirit
Ale писал(а):
Пытаюсь проверить идею, что портятся ЗНАЧЕНИЯ коэффициентов. Поскольку Kp и Kd - переменные, то есть ячейки памяти, теоретически есть возможность их испортить. Вот я и пытаюсь проверить это заменив "переменные" константами (#define).
Глюк пропал, спокойно проехал трассу с кучей аварий.
Ale писал(а):
PS: Достаточно закомментировать строку #define CONST_COEFF и прошивка опять будет считывать коэффициенты из EEPROM и будет возможность их редактировать из xSimCtrl
Это все понятно. Я не понял зачем в прошивке второй раз определяються коэфициенты - это начальные значения для режима, когда значения беруться из EEPROM, когда #define CONST_COEFF закоментирована?
Ale
Spirit писал(а):
Это все понятно. Я не понял зачем в прошивке второй раз определяються коэфициенты - это начальные значения для режима, когда значения беруться из EEPROM, когда #define CONST_COEFF закоментирована?
Да.
Spirit писал(а):
Глюк пропал, спокойно проехал трассу с кучей аварий.
Попробуй закомментировать #define CONST_COEFF и посмотреть на предмет глюков. Я немного усовершенствовал процедуру сохранения и чтения коэффициентов.
Spirit
Ale писал(а):
Попробуй закомментировать #define CONST_COEFF и посмотреть на предмет глюков. Я немного усовершенствовал процедуру сохранения и чтения коэффициентов.
Ок, завтра попробую.
Spirit
Spirit писал(а):
Ale писал(а):
Попробуй закомментировать #define CONST_COEFF и посмотреть на предмет глюков. Я немного усовершенствовал процедуру сохранения и чтения коэффициентов.
Ок, завтра попробую.
Проверил, не работает... значения так-же сбиваются по прошествии какого-то времени.
null
Ale Пора тебе свой сим заводить уже
SimAl
Там же в прошивке есть вывод текущих значений коэффициентов. Включите этот вывод, и когда пойдут глюки, отключите симтулз и включите терминал - увидите текущие значения. А так вы ищите непонятно что. Учитывая, что это происходит при резкой смене направлений, ставлю на то, что ардуино виснет или сбрасывается.
Death_Morozz
SimAl писал(а):
Учитывая, что это происходит при резкой смене направлений, ставлю на то, что ардуино виснет или сбрасывается.
IMHO, - так и было.
Spirit
SimAl писал(а):
Там же в прошивке есть вывод текущих значений коэффициентов. Включите этот вывод, и когда пойдут глюки, отключите симтулз и включите терминал - увидите текущие значения. А так вы ищите непонятно что. Учитывая, что это происходит при резкой смене направлений, ставлю на то, что ардуино виснет или сбрасывается.
Эта прошивка почему-то не работает с СимТулз, если включена передача данных от ардуины в ком. Похоже, что глюк вылазит не от резкой смены направлений, а просто по истечении какого-то промежутка времени.
Spirit
Ale есть вопрос по xSimCTRL - у меня после каких-то манипуляций не отображается ШИМ, а "0" графика сместился вниз. Такое произошло уже на втором компьютере. Где я что-то напортачил?
Ale
Spirit писал(а):
Ale есть вопрос по xSimCTRL - у меня после каких-то манипуляций не отображается ШИМ, а "0" графика сместился вниз. Такое произошло уже на втором компьютере. Где я что-то напортачил?
??? Не понял...
Графиком можно мышкой управлять. Зажатая правая кнопка мыши позволяет двигать график мышью. При зажатой левой кнопке можно масштабировать, рисуя "прямоугольник" на графике. При этом, если "прямоугольник" зума рисовать перемещая курсор справа налево, то после отпускания левой кнопки мыши график восстанавливает свой исходный масштаб.
Spirit
Ale писал(а):
??? Не понял...
Выглядит это так. Данные не отображаются. #define SEND_DATA расскоментирована.
Ale
Spirit писал(а):
Выглядит это так.
Скорость обмена точно настроена? Ты говоришь - на второй машине такая фигня. И? Как начались проблемы - так и продолжаются?
Spirit
Скорость в настройках компорта и в ini файле установлена 56700. На двух компах одинаково. Я точно не помню, но вроде раньше периодически то работало, то нет. Потом я что-то сделал и вот результат...
Ale
Spirit писал(а):
Скорость в настройках компорта и в ini файле установлена 56700. На двух компах одинаково. Я точно не помню, но вроде раньше периодически то работало, то нет. Потом я что-то сделал и вот результат...
Проблема явно в интерфейсе. Попробуй удалить ini файл и потом запустить ardSimCtrl и заново настроить порт.
Spirit
Ale писал(а):
Spirit писал(а):
Скорость в настройках компорта и в ini файле установлена 56700. На двух компах одинаково. Я точно не помню, но вроде раньше периодически то работало, то нет. Потом я что-то сделал и вот результат...
Проблема явно в интерфейсе. Попробуй удалить ini файл и потом запустить ardSimCtrl и заново настроить порт.
Не, это не помогло...
Есть еще один непонятный нюанс. Я недавно получил новый БП 800Вт. Он хорошо тянет сразу оба мотора, но очень фонит. Для того чтоб моторы не дергались приходится устанавливать мертвую зону в значение 12, а на прошлых стояло 5. Это приводит к отсутствию мелких воздействий и рывкам. Скрытый текст
Пришлось побороть свою лень и подключить экраны кабелей к земле контролера - в итоге фон уже почти не влияет на моторы, но вылезло следующее - моторы начали пищать и жужать при малейшей нагрузке, еще мне показалось что усилие на моторах падает в разы, но это субъективно. Если при отсутствии подключения экрана к земле мотор воет только на 400Гц , пока не доведет потенциометр в 0, то сейчас не помогает и 100 Гц - малейшее смещение потенциометра вызывает дикий вой. Скрытый текст
Ранее нормальный режим достигался при 200 Гц и минПВМ 5, были небольшие поддергивания и толчки, но не критичные. При подключении земли не помогает даже минПВМ10 и увеличение Kp и Kd, это только ухудшает плавность, но не прибавляет начального усилия (момента), чтобы преодолеть начальное смещение. Есть мысли в чем может быть проблема или как это победить?
Пины другие прописал, так как распаял сначала под прошивку "xsim_arduino_uno_v3_by_Ale_SimToolsCompatible", а перепаивать не хотелось. Константы 0-1016 подобрал чтобы после масштабирования в прошивке получился диапазон 0-255 и был плавный переход из 255 в 0. Но прошивка не расчитана полный оборот 360 градусов и при переходе через ноль происходят незапланированные движения. Можно ли как то адаптировать прошивку для корректной обработки полного оборота 360 градусов?
Можно ли как то адаптировать прошивку для корректной обработки полного оборота 360 градусов?
Надо подумать...
mds3d
Vladimir писал(а):
В общем смастерил я быстренько его модельку из куска ламината.
- я немного не понял, вы планируете моторчик напрямую подключить, без редуктора ? а какой груз вы планируете вращать-то ?
На одной оси датчик холла 360гр., а на другой потенциометр 10 кОм.
- как вариант многооборотистый резистор на 10кОм не рассматривали ? - в соседних ветках мы как-то уже обсуждали варианты использования энкодеров а так-же гироскопа, ваше мнение по этому вопросу интересно было бы узнать...
Vladimir
mds3d писал(а):
- я немного не понял, вы планируете моторчик напрямую подключить, без редуктора ? а какой груз вы планируете вращать-то ?
Это просто модель для отработки программного обеспечения и визуализации, никакой груз она вращать не будет. И редуктор в этих моторчиках есть. А то воплощу я свою задумку в большом железе, а окажется то прошивка не работает, то плагин кривой, то версия игры не та и тд.. Если с программной частью вопросов не будет, тогда и можно думать о постройке симулятора.
mds3d писал(а):
- как вариант многооборотистый резистор на 10кОм не рассматривали ? - в соседних ветках мы как-то уже обсуждали варианты использования энкодеров а так-же гироскопа, ваше мнение по этому вопросу интересно было бы узнать...
- многооборотный резистор я не представляю как практически можно использовать, - под энкодер нужна нужна специальная прошивка, калибровка при включении, - с гироскопом еще больше проблем: прошивка, сопряжение с контроллером и не факт, что он будет работать как нужно. В случае с датчиком холла 360 градусов уже есть почти все: прошивка с ним работает, он точно выдает положение в пространстве. Единственная проблема, корректная обработка перехода через ноль. Надеюсь эта задача решаема.
mds3d
Vladimir писал(а):
- многооборотный резистор я не представляю как практически можно использовать, - под энкодер нужна нужна специальная прошивка, калибровка при включении
- многооборотистый резистор практически то-же самое что и обыкновенный, а амплитуду движений и скорость можно менять уже на уровне софта выставив амплитуду и ШИМ методом научного тыка исходя из конструкции вашей модели - датчик Холла практически тот-же самый энкодер... так-как на практике пока-что еще не использовал, поясните пожалуйста схему подключения и взаимодействие с прошивкой....
Спасибо.
Vladimir
mds3d писал(а):
- многооборотистый резистор практически то-же самое что и обыкновенный, а амплитуду движений и скорость можно менять уже на уровне софта выставив амплитуду и ШИМ методом научного тыка исходя из конструкции вашей модели
Что из себя представляет многооборотный резистор я знаю, но не представляю как можно его использовать для обратной связи оси не имеющей ограничения во вращении. Вот например для контроля выдвижения штока гидроцилиндра он подойдет, в конструкции на основе строительной рулетки.
mds3d писал(а):
- датчик Холла практически тот-же самый энкодер... так-как на практике пока-что еще не использовал, поясните пожалуйста схему подключения и взаимодействие с прошивкой....
Датчик холла и энкодер принципиально различаются. И применяется датчик холла в конструкциях симуляторов повсеместно. Если мне не изменяет память Ale себе тоже датчики холла купил, только на 180 градусов. А подключается он к прошивке вместо переменного резистора.
Доброе время суток старожилам форума ! - здесь с одним проектом решил поэкспериментировать,(собрал у себя на заводе буквально из подручных материалов (если кому интересно могу поделится опытом)), настало время подключения..., вроде ни чего сложного на первый взгляд, но все-таки есть одно "НО" - как бы вы посоветовали подключить такое устройство, чтобы можно было "переназначить" вращение платформы либо на педали, либо на руль (в зависимости от запускаемой игры)
- как бы вы посоветовали подключить такое устройство, чтобы можно было "переназначить" вращение платформы либо на педали, либо на руль (в зависимости от запускаемой игры)
Наверное самый простой способ, это написать плагин под SimTools для перехвата команд различных USB устройств управления (если это возможно). В противном случае надо писать свою программу для этих целей.
Vladimir
Кстати вспомнил что попадалось мне что-то для джойстика среди плагинов, и точно-есть Joystick_Plugin. Попробовал, работает у меня с джойстиком Defender Cobra M5, геймпадом Xbox 360 и с рулем Logitech Driving Force GT. Нужно установить плагин и запустить программу SimTools_Joystick из архива, чтобы SimTools увидел джойстик.
mds3d
Vladimir писал(а):
....Переназначил пины, разделил обработку осей. В общем одна ось 360 градусов, а другая 180
Привет! - немного непонятно относительно пина N-13,
int inBpin[2] = {
  12, 13}; // INB: Counter-clockwise input
- во время торможения первого двигателя (либо смены направления вращения второго двигателя) начинает моргать пин N-13 и оба мотора останавливаются буквально на пару секунд во время моргания..... - это происходит не каждый раз..., в частности непонятен алгоритм срабатывания пина-13....,(проверял на ардуино-МЕГА-2560) Спасибо.
Vladimir
mds3d писал(а):
- во время торможения первого двигателя (либо смены направления вращения второго двигателя) начинает моргать пин N-13 и оба мотора останавливаются буквально на пару секунд во время моргания..... - это происходит не каждый раз..., в частности непонятен алгоритм срабатывания пина-13....,(проверял на ардуино-МЕГА-2560)
Я подключал по схеме на рисунке. Причем пины 12 и 13 не использовал. И не обратил внимание на строку:
int statpin = 13; //not explained by Sparkfun
Можно изменить в ней 13 на другой неиспользуемый пин, например 7. Либо попробовать прописать пины как было в оригинальной прошивке:
Здравствуйте форумчане! Хотелось бы узнать как Вы преодолеваете "шарнирный замок" для управляющих креслом узлов?
SimAl
maximag писал(а):
Здравствуйте форумчане! Хотелось бы узнать как Вы преодолеваете "шарнирный замок" для управляющих креслом узлов?
Никак, откуда ему возникнуть? Во-первых для этого нужно 3 оси для вращения, что большая редкость. Во-вторых ампитуда как минимум 90 градусов, что очень большая редкость. В-третьих он там принципиально возникнуть не может, поскольку это явление относится к гироскопу, т.е. когда усилие направлено изнутри подвеса, а в нашем случае оно направлено снаружи, так что никакими глобальными проблемами не грозило бы.
Ztas
Приветствую. Такая проблемка - на слабом ноутбуке с ХР протестил сим отлично. Все двигается и вполне адекватно. Игры только не запустишь. После подключил к компу - идет огромная задержка. Передвинул курсор положения оси - ось отработала через секунду. В чем может быть причина?
Жэка
всем привет можно ли в прошивке изменить писк для моторов, тоесть тональность ?, плата ардуино уно
CraCk
Привет Предлагаю добавить в прошивку датчик тока ACS712. Зачем? 1) Можно поставить ограничение тока. Если ток будет превышен тогда движение останавливается. Что защитит мост и конечности человека если случайно туда попадут. 2) А еще если добавить в SimCTRL прорисовку графика по току, тогда можно практически увидеть все недочеты конструкции и балансировки сима.
Кто за. Голосуйте за пост.
Вот небольшое видео. Вместо моста использую реле, датчик тока 20А. Джойстиком вверх/вниз выставляю максимальный ток при котором мотор останавливается, джойстик вправо/влево изменяю направление движения мотора. При увеличение тока мотор уже невозможно остановить рукой, только уже полная блокировка ломом остановит движение.
В монстрах датчик тока заведен на аналоговые пины (если бутербродом установлен). Можно юзать не отходя от кассы, не нужен внешний датчик. Для других мостов варианты другие будут, конечно.
Spirit
Жэка писал(а):
всем привет можно ли в прошивке изменить писк для моторов, тоесть тональность ?, плата ардуино уно
Тональность зависит от частоты, поидее если поднять частоту за порог 20KHz, то писк мы не услышим. Но частоту специально опустили по ряду причин (момент, время на переключение транзисторов).
SimAl
Spirit писал(а):
Жэка писал(а):
всем привет можно ли в прошивке изменить писк для моторов, тоесть тональность ?, плата ардуино уно
Тональность зависит от частоты, поидее если поднять частоту за порог 20KHz, то писк мы не услышим. Но частоту специально опустили по ряду причин (момент, время на переключение транзисторов).
Либо наоборот, понизить. Проблема в том, что в Ардуино по-дефолту частота ШИМ'ов 1кГц. Ее можно поменять через регистры, но, в случае если МонстрШилд в бутерброде, он хардварно привязан к таймеру 0. Тут возниакают две проблемы: во-первых на таймере 0 нельзя задать адекватную частоту - в лучшем случае получается около 5кГц; во-вторых на этом таймере вообще нельзя менять частоту, поскольку на нем же висит системный таймер, и Ардуино накроется тазом.
Myk_
Мужики, утро доброго Вам. Спасите мой мозг. Начну с начала, желание собрать какой-никакой но 2dof, купил arduino uno r3 ch340, купил L298N, и пошла вода по трубам, впитывать Ваш форум ) Вроде все по инструкции сделал. 1. Дрова поставит на ch340 2. Моторчики проверку в программаторе проходят, все крутит отлично. 3. Прошил arduino Ale_2DOF_Arduino_code_PD_11_07_15 4. И SimTools вроде настроил (под демо версию lfs)
Но вот в чем вся проблема =( когда дохидит дело до ручной проверки моторов в out testing ничерта не работает =( в чем ошибка, можно мудрые жители этого форума подскажите мне? (( очень буду признателен и продолжу свое обучение дальше )
Заранее огромное спасибо
Myk_
После прошивки эти надо данные вписывать? startup - outut L7FR7F interface - output L<Axis1>R<Axis2> 20ms shutdown - output L7FR7F
или может в этом что-то не так?
Ale
Myk_ писал(а):
После прошивки эти надо данные вписывать? startup - outut L7FR7F interface - output L<Axis1>R<Axis2> 20ms shutdown - output L7FR7F
или может в этом что-то не так?
Ты com-порт в SimTools как настроил? Там нужно указывать формат данных "Output type" HEX, ну и скорость 57600... Тут на ветке есть и экран настройки... И может для начала попробуешь связку с ardSimCtrl?
Myk_
Я настраивал как Sen, так в инструкции было написано Спасибо попробую. А на счёт artSimCntr, у меня порт с arduino com 11, а там всего 8мь... Тут тоже загвостка получилась
Spirit
Напомню, что в этой прошивке надо закоментировать строку sendata, без этого симтулз данные не воспринимает.
Myk_
Все правильно было, как ты и говорил, просто уже голова не варит ( Все ровно не работает И когда включаю тест, на плате тускло начинает гореть XT (T перевёрнутая)
Ale
Myk_ писал(а):
Я настраивал как Sen, так в инструкции было написано Спасибо попробую. А на счёт artSimCntr, у меня порт с arduino com 11, а там всего 8мь... Тут тоже загвостка получилась
Спокойно можно изменить номер порта arduino - в диспетчере устройств надо найти этот ком-порт (виртуальный), и в его дополнительных свойствах изменить номер порта... Так что попробуй все таки сначала к ardSimCtrl подключиться и поуправлять вручную...
CraCk
Ale привет! Такой вопрос. Возможно ли перенести прошывку в формат программы FLprog? В С я так и научиться программировать, неверное уже и ни научусь. А в FLprog можно создавать сложные проекты. По этому хочется вносить модификации в прошивку своими силами.
SimAl
CraCk писал(а):
Ale привет! Такой вопрос. Возможно ли перенести прошывку в формат программы FLprog? В С я так и научиться программировать, неверное уже и ни научусь. А в FLprog можно создавать сложные проекты. По этому хочется вносить модификации в прошивку своими силами.
Не знал про такую штуку, прикольная. Вопрос был не ко мне, но... Сомневаюсь, что существует конвертер с "С" на FLprog, поэтому вряд ли возможно прошивку портировать. По сути, придется ее написать заново. Не то, чтобы это было непосильной задачей, но тем не менее.
CraCk
SimAl писал(а):
Сомневаюсь, что существует конвертер с "С" на FLprog
Там все просто для программистов. Берем любой рабочий код на С. Вносим в программу, прописываем входы/выходи и получаем готовый блок. Который можно обвязывать разной логикой и тд. Например в прошивке есть ПИД алгоритм который будет сложно реализовать готовыми блоками FBD программы. По етому создаем свой блок на С и потом уже подключаем сигналы управления. https://geektimes.ru/company/flprog/blog/270862/ https://www.youtube.com/watch?v=tYRF1fHWtEg
Myk_
Ale писал(а):
Myk_ писал(а):
Я настраивал как Sen, так в инструкции было написано Спасибо попробую. А на счёт artSimCntr, у меня порт с arduino com 11, а там всего 8мь... Тут тоже загвостка получилась
Спокойно можно изменить номер порта arduino - в диспетчере устройств надо найти этот ком-порт (виртуальный), и в его дополнительных свойствах изменить номер порта... Так что попробуй все таки сначала к ardSimCtrl подключиться и поуправлять вручную...
В итоге: 1. Ни чего понять не могу, вчера прошив ардуинку Ale_2DOF_Arduino_code_PD_11_07_15 моторы не работали. 2. Сегодня в ветке нашел Ale_2DOF_Ard_PD_30_11_15 и поставил ее, и изучив прошивку понял что пины у меня и в прошивке стоят по разному, сделал все как в прошивке. 3. После заливки моторы начинаю сразу работать. То затухают, то крутятся. Не могу понять. 4. Так и должно быть? 5. И еще не понял как работать с adrSimCTRL, ее открывать уже после заливки прошивки? Хотя пробовал и после и до, но ни какой информации программа мне не выдает, включаю передачу и запись, но все ровно ни какого результата. 6.Порт настраиваю, скорость 57600, data bits 8. Какое значение должно быть в Set parity? И какое значение в свойства > параметры порта > управление потоком???
Ale
Myk_ писал(а):
В итоге: 1. Ни чего понять не могу, вчера прошив ардуинку Ale_2DOF_Arduino_code_PD_11_07_15 моторы не работали. 2. Сегодня в ветке нашел Ale_2DOF_Ard_PD_30_11_15 и поставил ее, и изучив прошивку понял что пины у меня и в прошивке стоят по разному, сделал все как в прошивке. 3. После заливки моторы начинаю сразу работать. То затухают, то крутятся. Не могу понять. 4. Так и должно быть? 5. И еще не понял как работать с adrSimCTRL, ее открывать уже после заливки прошивки? Хотя пробовал и после и до, но ни какой информации программа мне не выдает, включаю передачу и запись, но все ровно ни какого результата. 6.Порт настраиваю, скорость 57600, data bits 8. Какое значение должно быть в Set parity? И какое значение в свойства > параметры порта > управление потоком???
Если к Ардуине не подключены потенциометры обратной связи, то контроллер может ловить помехи и вращать моторы. Что касается настройки порта - то в системе в виндах никакой настройки делать не нужно, настраиваем только в программе ardSimCtrl. - скорость 57600, 8 бит, 1 стоп и паритет - No. Естественно программа должна запускаться после того, как прошивка залита и Ардуина подключена к порту компьютера.
Myk_
Ale писал(а):
Myk_ писал(а):
В итоге: 1. Ни чего понять не могу, вчера прошив ардуинку Ale_2DOF_Arduino_code_PD_11_07_15 моторы не работали. 2. Сегодня в ветке нашел Ale_2DOF_Ard_PD_30_11_15 и поставил ее, и изучив прошивку понял что пины у меня и в прошивке стоят по разному, сделал все как в прошивке. 3. После заливки моторы начинаю сразу работать. То затухают, то крутятся. Не могу понять. 4. Так и должно быть? 5. И еще не понял как работать с adrSimCTRL, ее открывать уже после заливки прошивки? Хотя пробовал и после и до, но ни какой информации программа мне не выдает, включаю передачу и запись, но все ровно ни какого результата. 6.Порт настраиваю, скорость 57600, data bits 8. Какое значение должно быть в Set parity? И какое значение в свойства > параметры порта > управление потоком???
Если к Ардуине не подключены потенциометры обратной связи, то контроллер может ловить помехи и вращать моторы. Что касается настройки порта - то в системе в виндах никакой настройки делать не нужно, настраиваем только в программе ardSimCtrl. - скорость 57600, 8 бит, 1 стоп и паритет - No. Естественно программа должна запускаться после того, как прошивка залита и Ардуина подключена к порту компьютера.
Прости конечно, но что такое потенциометры? ) Это и есть ardsimctrl? При настройках порта по умолчанию скорость пишет там 9600. Просто сразу после прошивки, моторы начинают работать, и разницы нет, захожу я в ardsimctrl, нажимаю передачу и запись, они все ровно работают... ((
Ale
Myk_ писал(а):
Прости конечно, но что такое потенциометры? ) Это и есть ardsimctrl? При настройках порта по умолчанию скорость пишет там 9600. Просто сразу после прошивки, моторы начинают работать, и разницы нет, захожу я в ardsimctrl, нажимаю передачу и запись, они все ровно работают... ((
Уууу, как все запущено
Давай тогда так - открывай ветку своего проекта, представляй там хотя бы схему соединений, что бы было понятно, что ты собираешься делать. Тогда я попробую помочь. Потому что вопрос про "потенциометры" наводит на мысль, что ты не совсем понимаешь, что хочешь сделать. В таком случае рекомендую почитать хотя бы ФАК на форуме, и найти ветки ГОТОВЫХ и РЕАЛИЗОВАННЫХ проектов. В них, как правило, приводятся схемы, конструкции и обсуждения...
Более того, меня заводит в тупик фраза
При настройках порта по умолчанию скорость пишет там 9600.
Потому что не понимаю, где именно при настройках порта... Настойки есть и в системе, и в каждой программе, которая порт использует. Например в ardSimCtrl в меню есть настройки - и выбор порта, и настройки его скорости и прочих вещей, которые я уже описал в предыдущем посте. Надо именно настроить, а не использовать "по умолчанию"...
ЗЫ: А потенциометры - это второе название переменных резисторов, которые в симуляторах обычно используются в качестве датчика положения оси редуктора мотора. И подключаются они к аналоговым входам Ардуины, которые тоже определены в прошивке. Если их не подключать, то поведение мотора будет зависеть от помех на этих пинах Ардуины
Ale
CraCk писал(а):
Ale привет! Такой вопрос. Возможно ли перенести прошывку в формат программы FLprog? В С я так и научиться программировать, неверное уже и ни научусь. А в FLprog можно создавать сложные проекты. По этому хочется вносить модификации в прошивку своими силами.
К сожалению я совершенно не знаю FLprog. То, что успел посмотреть, не вдохновило. По моему это система не для приложений типа контроллер моторов. Но даже если так - это мне нужно ее изучить, а потом на ней заново собирать проект.
CraCk
Ale писал(а):
По моему это система не для приложений типа контроллер моторов.
Если появиться желание переносить. Помогу чем смогу.
Просто попробуй собрать проект, который принимает данные от порта и управляет двумя моторами с периодом, допустим, 1 мс... То есть считывает показания двух АЦП, вычисляет ПИД и отдает на два мотора. Собственно это и есть прошивка...
CraCk
Ale писал(а):
Просто попробуй собрать проект, который принимает данные от порта
В каком формате данные поступают в МК string, byte или char? В FLprog только в таких форматах принимает данные. И как выглядит форма посылки например для одного мотора?
grachevmikh
Привет всем, сделал небольшой тестовый стенд, вроде бы все работает, но вот ardSimCtrl не работает, при ее запуске комп просто перезагружается. все это происходит на win 7 x64 pro
SimAl
Я бы предположил предположил, что это какой-то косяк с дровами для Ардуино (например для ch340). Систему крашить приложение, по-идее, не может.
grachevmikh
SimAl писал(а):
Систему крашить приложение, по-идее, не может.
согласен. но другие драйвера что то особого результата не дают
DmRaF
Здравствуйте! Имею систему АрдуиноУно+МотоМонстр. Залил пошивку с данной темы Ale_2DOF_Ard_PD_30_11_15.rar. Проверил все в SimCTRL все норм. В сим толсе на проверке осей когда тащу ползунок от -88% до +100% все хорошо, но вот от -88% до -100% проблема происходит на обоих движках ровно на -88%.В играх на сильных поворотах тоже это сказывается. Подскажите пожалуйста в чем может быть проблема. И заодно звук писка двигателей как можно потише сделать? Прикрепляю видео.
Не знаю какой там формат сообщений, но я бы предположил, что это неправильная обработка контроллером входящего сообщения в случае, если число представляет из себя одну цифру. Т.е. пока приходят числа от 10 до FF - прошивка обрабатывает их правильно, а когда приходит одной цифрой от 0 до F, то прошивка добавляет 0 в конце и интерпретирует как 00, 10, ... E0, F0, с соответствующей реакцией. Мне где-то в комментариях к какой-то прошивке попадалось, что такой баг исправлен. Видимо в данную прошивку это исправление не перенесли. Сам исправь, проси автора чтобы исправил, либо ставь другую прошивку.
SimAl
По поводу писка - простой ответ "нет". Сложный ответ: в среде ардуино ШИМ тактируется 1кГц, на этой частоте и делают управление моторами, поэтому они так пищат. Кроме того, нулевой таймер, на который разведен монстр шилд, не поддерживает не пищащих подходящих частот. Поэтому народ не заморачивается и использует беруши. Хотя если немного подумать, то от этой проблемы можно избавиться.
DmRaF
Спасибо! Но сам не осилю Так получается SimCTRL и SimTools разные данные отправляют на Ардуино . В SimCTRL все 180 градусов норм проходит. А против писка моторов использую наушники
SimAl
Simctrl это тулза для настройки? Ну, видимо, разные. Скорее всего эта утилита отправляет всегда значения двумя цифрами - добавляет ноль впереди при необходимости, т.е. 01, 02 ... 0F, 10... FF. А симтулз первый, ничего не значащий ноль опускает: 0, 1 ... F,10...FF. По смыслу это одно и то же, но отсутствие нуля вводит ардуино в ступор.
lm890405
DmRaF писал(а):
А против писка моторов использую наушники
вот прошивка которая не пищит
/*
 Arduino code for dynamic playseat 2DOF
 Created 24 May 2011 by Jim Lindblom   SparkFun Electronics https://www.sparkfun.com/products/10182 "Example Code"
 Created 24 Apr 2012 by Jean David SEDRUE Version betatest26 - 24042012 http://www.gamoover.net/Forums/index.php?topic=25907
 Updated 20 May 2013 by Mathieu RIVIER in english http://www.xsimulator.net/2dof-wiper-motor-playseat/ in french : http://www.gamoover.net/Forums/index.php?topic=27617
 Updated 30 April 2014 by RacingMat (bug for value below 16 corrected)
 Updated 1 June 2014 by RacingMat: implementation of Ultrasonic PWM (don't stack the motomonster! follow the new pinout!)
 results in video here : https://www.youtube.com/watch?v=FzhUga64fJs
 */

#define BRAKEVCC 0
#define RV  2 //beware it's depending on your hardware wiring
#define FW  1 //beware it's depending on your hardware wiring
#define STOP 0
#define BRAKEGND 3

////////////////////////////////////////////////////////////////////////////////
#define pwmMax 255 // or less than 255, if you want to lower the maximum motor's speed
#define pwmMini 150

// defining the range of potentiometer's rotation 0 <-> 1024
const int potMini=200;
const int potMaxi=800;

////////////////////////////////////////////////////////////////////////////////
#define motLeft 1
#define motRight 0
#define potL A0
#define potR A1

////////////////////////////////////////////////////////////////////////////////
//  DECLARATIONS
////////////////////////////////////////////////////////////////////////////////
/*  VNH2SP30 pin definitions
 // with 20kHz PWM pinout is changed, you CANNOT stack the motomonster anymore!
 Arduino /..Motomonster1
 ......GND <-> GND pin
 ........5V <-> 5V
 .....pin 4 <-> pin 4 inA motor1
 .....pin 5 <-> pin 9 inB motor2
 .....pin 6 <-> xxxx
 .....pin 7 <-> pin 7 inA motor2
 .....pin 8 <-> pin 8 inB motor1
 .....pin 9 <-> pin 5 pwm motor1
 .....pin 10 <-> pin 6 pwm motor2 */

int inApin[2] = {
  7, 4};  // INA: Clockwise input
int inBpin[2] = {
  8, 5}; // INB: Counter-clockwise input
int pwmpin[2] = {
  9, 10}; // PWM input
/* init position value at startup */
int DataValueL=512; //middle position 0-1024
int DataValueR=512; //middle position 0-1024

int sensorL,sensorR;
////////////////////////////////////////////////////////////////////////////////
// INITIALIZATION
////////////////////////////////////////////////////////////////////////////////
void analogWriteSAH_Init( void )
{
  // Stop the timer while we muck with it

  TCCR1B = (0 << ICNC1) | (0 << ICES1) | (0 << WGM13) | (0 << WGM12) | (0 << CS12) | (0 << CS11) | (0 << CS10);

  // Set the timer to mode 14...
  //
  // Mode  WGM13  WGM12  WGM11  WGM10  Timer/Counter Mode of Operation  TOP   Update of OCR1x at TOV1  Flag Set on
  //              CTC1   PWM11  PWM10
  // ----  -----  -----  -----  -----  -------------------------------  ----  -----------------------  -----------
  // 14    1      1      1      0      Fast PWM                         ICR1  BOTTOM                   TOP

  // Set output on Channel A and B to...
  //
  // COM1z1  COM1z0  Description
  // ------  ------  -----------------------------------------------------------
  // 1       0       Clear OC1A/OC1B on Compare Match (Set output to low level).

  TCCR1A =
    (1 << COM1A1) | (0 << COM1A0) |   // COM1A1, COM1A0 = 1, 0
  (1 << COM1B1) | (0 << COM1B0) |
    (1 << WGM11) | (0 << WGM10);      // WGM11, WGM10 = 1, 0

    // Set TOP to...
  //
  // fclk_I/O = 16000000
  // N        = 1
  // TOP      = 799
  //
  // fOCnxPWM = fclk_I/O / (N * (1 + TOP))
  // fOCnxPWM = 16000000 / (1 * (1 + 799))
  // fOCnxPWM = 16000000 / 800
  // fOCnxPWM = 20000

    ICR1 = 799;

  // Ensure the first slope is complete

  TCNT1 = 0;

  // Ensure Channel A and B start at zero / off

  OCR1A = 0;
  OCR1B = 0;

  // We don't need no stinkin interrupts

  TIMSK1 = (0 << ICIE1) | (0 << OCIE1B) | (0 << OCIE1A) | (0 << TOIE1);

  // Ensure the Channel A and B pins are configured for output
  DDRB |= (1 << DDB1);
  DDRB |= (1 << DDB2);

  // Start the timer...
  //
  // CS12  CS11  CS10  Description
  // ----  ----  ----  ------------------------
  // 0     0     1     clkI/O/1 (No prescaling)

  TCCR1B =
    (0 << ICNC1) | (0 << ICES1) |
    (1 << WGM13) | (1 << WGM12) |              // WGM13, WGM12 = 1, 1
  (0 << CS12) | (0 << CS11) | (1 << CS10);
}

void analogWriteUltrasonic255( uint8_t motor, uint16_t value )
{
  //  My variable value varies from 0 to 255
  //  but awaited range in OCR1A is from 0 to 799 and nothing else!
  switch (motor) {
  case 0:
    OCR1A=constrain(map(value, 0, 255, 0, 799), 0, 799); //D9
    break;
  case 1:
    OCR1B=constrain(map(value, 0, 255, 0, 799), 0, 799); //D10
    break;
  }
}


////////////////////////////////////////////////////////////////////////////////
////////////////////////////////////////////////////////////////////////////////
void setup()
{
  analogWriteSAH_Init();
  // serial initialization
  Serial.begin(115200);

  // initialization of Arduino's pins

  for (int i=0; i<2; i++)
  {
    pinMode(inApin[i], OUTPUT);
    pinMode(inBpin[i], OUTPUT);
    pinMode(pwmpin[i], OUTPUT);
  }
  // Initialize braked for motor
  for (int i=0; i<2; i++)
  {
    digitalWrite(inApin[i], LOW);
    digitalWrite(inBpin[i], LOW);
  }

}
////////////////////////////////////////////////////////////////////////////////
///////////////////////////////// Main Loop ////////////////////////////////////
////////////////////////////////////////////////////////////////////////////////

void loop()
{
  while (1==1) // to get the fastest loop possible
{

  readSerialData();   // DataValueR & L contain the last order received (if there is no newer received, the last is kept)
  // the previous order will still be used by the PID regulation MotorMotion Function

  sensorR = analogRead(potR);  // range 0-1024
  sensorL = analogRead(potL);  // range 0-1024

  motorMotion(motRight,sensorR,DataValueR);
  motorMotion(motLeft,sensorL,DataValueL);
}}
////////////////////////////////////////////////////////////////////////////////
// Procedure: wait for complete trame
////////////////////////////////////////////////////////////////////////////////
void readSerialData()
{
  byte Data[3]={
    '0','0','0'                };
  // keep this function short, because the loop has to be short to keep the control over the motors

  if (Serial.available()>2){
    //parse the buffer : test if the byte is the first of the order "R"
    Data[0]=Serial.read();
    if (Data[0]=='L'){
      Data[1]=Serial.read();
      Data[2]=Serial.read();
      //  call the function that converts the hexa in decimal and that maps the range
      DataValueR=NormalizeData(Data);
    }
    if (Data[0]=='R'){
      Data[1]=Serial.read();
      Data[2]=Serial.read();
      //  call the function that converts the hexa in decimal and maps the range
      DataValueL=NormalizeData(Data);

    }
  }
  if (Serial.available()>16) Serial.flush();
}
////////////////////////////////////////////////////////
void motorMotion(int numMot,int actualPos,int targetPos)
////////////////////////////////////////////////////////
{
  int Tol=20; // no order to move will be sent to the motor if the target is close to the actual position
  // this prevents short jittering moves
  //could be a parameter read from a pot on an analogic pin
  // the highest value, the calmest the simulator would be (less moves)

  int gap;
  int pwm;
  int brakingDistance=30;

  // security concern : targetPos has to be within the mechanically authorized range
  targetPos=constrain(targetPos,potMini+brakingDistance,potMaxi-brakingDistance);

  gap=abs(targetPos-actualPos); // 0 <-> 1024

  if (gap<= Tol) {
        analogWriteUltrasonic255(numMot,0); //too near to move : stop -> pwm=0
  }
  else {
    // PID : P only as it calculates speed according to distance
    // smooth growing of speed
    //pwm=pwmMini+((255-pwmMini)/(100-Tol))*(gap-Tol);
        pwm=195;
        if (gap>50)   pwm=215;
        if (gap>75)   pwm=235;
        if (gap>100)  pwm=255;
    pwm=map(pwm, 0, 255, 0, pwmMax);  //adjust the value according to pwmMax for global sensitivity !

    // if motor is outside from the range, send motor back to the limit !
    // go forward (up)
    if ((actualPos<potMini) || (actualPos<targetPos))
    {
      digitalWrite(inApin[numMot], HIGH);
      digitalWrite(inBpin[numMot], LOW);
    }
    // go reverse (down)
    if ((actualPos>potMaxi) || (actualPos>targetPos))
    {
      digitalWrite(inApin[numMot], LOW);
      digitalWrite(inBpin[numMot], HIGH);
    }
    analogWriteUltrasonic255(numMot,pwm);
  }
}

////////////////////////////////////////////////////////////////////////////////
// Function: convert Hex to Dec
////////////////////////////////////////////////////////////////////////////////
int NormalizeData(byte x[3])
////////////////////////////////////////////////////////////////////////////////
{
  int result;

  if ((x[2]==13) || (x[2]=='R') || (x[2]=='L'))  //only a LSB and Carrier Return or 'L' or 'R' in case of value below 16 (ie one CHAR and not 2)
  {
    x[2]=x[1];  //move MSB to LSB
    x[1]='0';     //clear MSB
  }
  for (int i=1; i<3; i++)
  {
    if (x[i]>47 && x[i]<58 ){//for xA to xF
      x[i]=x[i]-48;
    }
    if (  x[i]>64 && x[i]<71 ){//for x0 to x9
      x[i]=x[i]-55;
    }
  }
  // map the range from game telemetry which is sent between (0 <-> 255) to the mechanically authorized range (potMini <-> potMaxi) (0<->1024)
  result=map((x[1]*16+x[2]),0,255,potMini,potMaxi);
  return result;
}
SimAl
lm890405 писал(а):
вот прошивка которая не пищит
Да, тут не нулевой таймер используется, а первый. Он позволяет задать произвольную частоту, соответственно можно избавиться от писка. Но на Ардуино с такой прошивкой монстр не станет бутербродом - потребуются либо хардварные модификации, либо соединять соплями.
Spirit
Возможно этот глюк поправили в Simtools 2, если проверишь - отпишись пожалуйста. Чтобы избавиться от писка надо установить частоты повыше, SMC3 может помочь.
deadlymanager
Извиняюсь за глупый вопрос, можно ли подключить к ардуино с вашей прошивкой 86HSE8N BC38 Closed loop stepper motor, шаговик с энкодером.
Ale
deadlymanager писал(а):
Извиняюсь за глупый вопрос, можно ли подключить к ардуино с вашей прошивкой 86HSE8N BC38 Closed loop stepper motor, шаговик с энкодером.
Вопрос интересный. Насколько я понял, это фактически готовый серво на базе шаговика и энкодера. По управлению он все равно - шаговик, т.к. управляется по входам DIR и PULSE.
Другое дело, что петля регулирования у него встроенная, а прошивка имеет свою "программную" петлю регулирования с обязательным наличием датчика положения. Можно, конечно, и к этому мотору прикрутить снаружи потенциометр и концевики, и использовать его как простой шаговик, но это, как-то, "масло масленое" будет.
deadlymanager
Ale Жду драйвера к ним, буду смотреть может они по ШИМ работать могут. Заработает поделюсь. Во всяком случае спасибо. Тут вопрос в цене. 8 Н/м момент нужен, сервопривод с такими параметрами ну дофига стоит + драйвер, в моем варианте выходит раза в три дешевле. И грузоподъемность около 200 кг.
deadlymanager
Подключил к ардуинно мега 2560. Отрабатывает на ура. Мож кому понадобится. Вот такой код. Изменений не много, за основу взял код от Ale.
#include <AccelStepper.h>
#define MOTOR1_DIR_PIN  3
#define MOTOR1_STEP_PIN 2
#define MOTOR1_ENABLE_PIN 4
#define MOTOR1_SPR 400  // Кол-во шагов на 1 оборот вала двигателя
int DataValueR=0; //middle position 0-255
int DataValueL=0;

AccelStepper stpMotor1(AccelStepper::DRIVER, MOTOR1_STEP_PIN, MOTOR1_DIR_PIN);
void setup()
{
  Serial.begin(57600);
  phInit();
  }

void phInit()
{
    pinMode(MOTOR1_DIR_PIN, OUTPUT);
    pinMode(MOTOR1_STEP_PIN, OUTPUT);
    stpMotor1.setAcceleration(10000);
    stpMotor1.setMaxSpeed(100000);
    stpMotor1.setCurrentPosition(DataValueR);


    return;
}

////////////////////////////////////////////////////////////////////////////////
// Procedure: wait for complete trame
////////////////////////////////////////////////////////////////////////////////
void readSerialData()
{
  char Data[3]={
    '0','0','0'          };
  // keep this function short, because the loop has to be short to keep the control over the motors

  if (Serial.available()>2){
    //parse the buffer : test if the byte is the first of the order "R"
    Data[0]=Serial.read();
      if (Data[0]=='R'){
      Data[1]=Serial.read();
      Data[2]=Serial.read();
      //  call the function that converts the hexa in decimal and maps the range
      DataValueR=hex_to_uchar(Data);
      }
       if (Data[0]=='L'){
      Data[1]=Serial.read();
      Data[2]=Serial.read();
      //  call the function that converts the hexa in decimal and maps the range
      DataValueL=hex_to_uchar(Data);
    }
  }
  if (Serial.available()>16)  Serial.flush();
}

////////////////////////////////////////////////////////////////////////////////
// Function: convert Hex to Dec
////////////////////////////////////////////////////////////////////////////////
unsigned char hex_to_uchar(char x[3])
{
register unsigned char uc1,uc2;
    uc1=(x[1] - '0');
    if (uc1>9) uc1-=7;
    uc2=(x[2] - '0');
    if (uc2>9) uc2-=7;
    return ((uc1<<4) | uc2 );
}

static char tab[] = "0123456789ABCDEF";
char *byte_to_hex(byte b)
{
  char ss[3];

  ss[0]= tab[b>>4];
  ss[1]= tab[b & 0x0F];
  ss[2]= 0;
  return ss;
}


void loop() {
 readSerialData();
 stpMotor1.moveTo(DataValueR*20);
stpMotor1.run();
}
Пока кручу один двигатель. SimTools отрабатывает на 5 баллов. Двигатели имеют замкнутую петлю. То есть двигатель в принципе шаги не пропускает, комплектный драйвер имеет выходы для считывания данных в контроллер с энкодера. Я его не задействовал вообще. Хотя можно. В программе stpMotor1.moveTo(DataValueR*20); 20 - это коэффициент редуктора.
deadlymanager
Еще вопрос. Скажите люди знающие, где можно найти норм описание SimTools. Я уже башку сломал как ее настроить. Нормальной инструкции видимо в природе нет. Ну или объясните мне тупому, как 6 осей прописать и куда?
green
Задачка еще та. Мне его сделать было проще, чем настраивать. Ищи похожий по кинематике и смотри, как у них, но лучше сразу системно разобраться в принципах. Чтоб абы-как дергался-не вопрос, а вот чтоб похоже на реал стало(особенно, под чьи-то субьективные требования) - там повозится прийдется. ЗЫ. Юзер мануал в пдф на английском, качать, переводить. Там по осям достаточно https://simtools.us/wp-content/uploads/ ... l-v2.4.pdf
Death_Morozz
deadlymanager писал(а):
Еще вопрос. Скажите люди знающие, где можно найти норм описание SimTools. Я уже башку сломал как ее настроить. Нормальной инструкции видимо в природе нет.
Ну на форуме же есть документация на русском!
deadlymanager
Death_Morozz писал(а):
deadlymanager писал(а):
Еще вопрос. Скажите люди знающие, где можно найти норм описание SimTools. Я уже башку сломал как ее настроить. Нормальной инструкции видимо в природе нет.
Ну на форуме же есть документация на русском!
Я прочитал этот краткий мануальчик, всё что там написано я уже опытным путем изучил. А вот English вариант - вот то что надо. Спасибо.
deadlymanager
Как картинку вставить в текст, забыл что-то. Хотел показать процесс
Вот так идет процесс. Запрограммировал обратную кинематику. Теперь в зависимости от данных, получаемых из SimTools, редуктора шести моторов поворачиваются на рассчитанный угол. Скорость обработки одного цикла расчета 3 миллисекунды на все 6 моторов. Ход плеча 110 градусов. Arduino Mega это реально МЕГА!!!
Spirit
Крутототень А как на этих двигателях ощущается движение платформы при плавных перемещениях, чувствуются ли шаги?
Spirit
Как реализована обратная кинематика?
deadlymanager
Spirit писал(а):
Как реализована обратная кинематика?
Обратная кинематика рассчитывается ардуиной. Заданы параметры плечей и тяг до верхней платформы. Изначально проверяли средствами T-Flex CAD на чертеже. При установке 400 шагов на оборот шаги чувствовались. Когда заменил на 1600 - прям песня. Скорости вполне хватает.
Работа перед установкой сиденья и органов управления. https://youtu.be/wbhxZw_RHFY Решили отказаться от Симтулз. Написали на Делфи свою программу выдергивающую, обрабатывающую инверсную кинематику и выдающую строку для парсинга ардуиной, в которой выдаются готовые углы поворота оси шаговиков. Соберу до конца выложу еще. Пока софт ловит данные из DCS и XPlane 11. Редукторы можно было поставить и помощнее 1:30 или 1:40. Вполне хватает скорости. Сейчас 1:20. Софт выложу скоро.
deadlymanager
#include <AccelStepper.h>

#define MOTORS_ENABLE_PIN 8 // ENABLED установлен для всех моторов на PIN8
/////////////////////////////////// Первый двигатель//////////////////////////
#define MOTOR1_DIR_PIN  50
#define MOTOR1_STEP_PIN 46
/////////////////////////////////// Второй двигатель///////////////////////////
#define MOTOR2_DIR_PIN  44
#define MOTOR2_STEP_PIN 40
/////////////////////////////////// Третий двигатель///////////////////////////
#define MOTOR3_DIR_PIN  26
#define MOTOR3_STEP_PIN 22
/////////////////////////////////// Четвертый двигатель////////////////////////
#define MOTOR4_DIR_PIN  32
#define MOTOR4_STEP_PIN 28
/////////////////////////////////// Пятый двигатель///////////////////////////
#define MOTOR5_DIR_PIN  38
#define MOTOR5_STEP_PIN 34
/////////////////////////////////// Шестой двигатель///////////////////////////
#define MOTOR6_DIR_PIN  4
#define MOTOR6_STEP_PIN 2
#define PARSE_AMOUNT 6
//MultiStepper steppers;

 int intData[PARSE_AMOUNT];     // массив численных значений после парсинга
  boolean recievedFlag;
  boolean getStarted;
  byte index;
  String string_convert = "";
double MaxSpeed = 4500;
double Acceleration = 800;

int Motor1 = 0;
int Motor2 = 0;
int Motor3 = 0;
int Motor4 = 0;
int Motor5 = 0;
int Motor6 = 0;
////////////////////////Подключаем моторы к библиотеке////////
AccelStepper stpMotor1(AccelStepper::DRIVER, MOTOR1_STEP_PIN, MOTOR1_DIR_PIN);
AccelStepper stpMotor2(AccelStepper::DRIVER, MOTOR2_STEP_PIN, MOTOR2_DIR_PIN);
AccelStepper stpMotor3(AccelStepper::DRIVER, MOTOR3_STEP_PIN, MOTOR3_DIR_PIN);
AccelStepper stpMotor4(AccelStepper::DRIVER, MOTOR4_STEP_PIN, MOTOR4_DIR_PIN);
AccelStepper stpMotor5(AccelStepper::DRIVER, MOTOR5_STEP_PIN, MOTOR5_DIR_PIN);
AccelStepper stpMotor6(AccelStepper::DRIVER, MOTOR6_STEP_PIN, MOTOR6_DIR_PIN);


void setup() {
  phInit();
  Serial.begin(115200);
  }

void phInit()
{
  digitalWrite(MOTORS_ENABLE_PIN, LOW);
  //delay(5000);
  //////////////////////////////////////////Параметры первого двигателя//////////
  pinMode(MOTOR1_DIR_PIN, OUTPUT);
  pinMode(MOTOR1_STEP_PIN, OUTPUT);
  //////////////////////////////////////////Параметры второго двигателя//////////
  pinMode(MOTOR2_DIR_PIN, OUTPUT);
  pinMode(MOTOR2_STEP_PIN, OUTPUT);
  //////////////////////////////////////////Параметры третьего двигателя//////////
  pinMode(MOTOR3_DIR_PIN, OUTPUT);
  pinMode(MOTOR3_STEP_PIN, OUTPUT);
  //////////////////////////////////////////Параметры четвертого двигателя////////
  pinMode(MOTOR4_DIR_PIN, OUTPUT);
  pinMode(MOTOR4_STEP_PIN, OUTPUT);
  //////////////////////////////////////////Параметры пятого двигателя////////
  pinMode(MOTOR5_DIR_PIN, OUTPUT);
  pinMode(MOTOR5_STEP_PIN, OUTPUT);
  //////////////////////////////////////////Параметры шестого двигателя////////
  pinMode(MOTOR6_DIR_PIN, OUTPUT);
  pinMode(MOTOR6_STEP_PIN, OUTPUT);

  digitalWrite(MOTORS_ENABLE_PIN, HIGH);
}

void parsing() {

    if (Serial.available() > 0) {
      char incomingByte = Serial.read();        // обязательно ЧИТАЕМ входящий символ
      if (getStarted) {                         // если приняли начальный символ (парсинг разрешён)
        if (incomingByte != '/' && incomingByte != '>') {   // если это не пробел И не конец
          string_convert += incomingByte;       // складываем в строку
        } else {                                // если это пробел или ; конец пакета
          intData[index] = string_convert.toInt();  // преобразуем строку в int и кладём в массив
          string_convert = "";                  // очищаем строку
          index++;                              // переходим к парсингу следующего элемента массива
        }
      }
      if (incomingByte == '<') {                // если это $
        getStarted = true;                      // поднимаем флаг, что можно парсить
        index = 0;                              // сбрасываем индекс
        string_convert = "";                    // очищаем строку
      }
      if (incomingByte == '>') {                // если таки приняли ; - конец парсинга
        getStarted = false;                     // сброс
        recievedFlag = true;                    // флаг на принятие
      }
    }
}

void loop() {

parsing();       // функция парсинга
    if (recievedFlag) {                           // если получены данные
      recievedFlag = false;
    Motor1 = intData[0];
    Motor2 = intData[1];
    Motor3 = intData[2];
    Motor4 = intData[3];
    Motor5 = intData[4];
    Motor6 = intData[5];
    }
    //Serial.println(String(Motor1) + '/' + String(Motor2) + '/' + String(Motor3) + '/' + String(Motor4) + '/' +
 String(Motor5) + '/' + String(Motor6));
  stpMotor1.setMaxSpeed(MaxSpeed);
  stpMotor2.setMaxSpeed(MaxSpeed);
  stpMotor3.setMaxSpeed(MaxSpeed);
  stpMotor4.setMaxSpeed(MaxSpeed);
  stpMotor5.setMaxSpeed(MaxSpeed);
  stpMotor6.setMaxSpeed(MaxSpeed);

  stpMotor1.setAcceleration(Acceleration);
  stpMotor2.setAcceleration(Acceleration);
  stpMotor3.setAcceleration(Acceleration);
  stpMotor4.setAcceleration(Acceleration);
  stpMotor5.setAcceleration(Acceleration);
  stpMotor6.setAcceleration(Acceleration);

  stpMotor1.moveTo(Motor1);
  stpMotor2.moveTo(Motor2);
  stpMotor3.moveTo(Motor3);
  stpMotor4.moveTo(Motor4);
  stpMotor5.moveTo(Motor5);
  stpMotor6.moveTo(Motor6);

  stpMotor1.run();
  stpMotor4.run();
  stpMotor2.run();
  stpMotor5.run();
  stpMotor3.run();
  stpMotor6.run();

}
Вот софт для Arduino Mega, думаю что на других ардуинах тоже будет работать без проблем.
https://www.youtube.com/watch?v=n2bndS4mIpE вот так отрабатывают шаговики. Проверяем нагрузки. Остались довольны.
Красиво
kulibin2
Здравствуте. Хотел попробовать вашу прошивку, не получилось На выходах не вижу сигналов степ/дир. Прошиваю Мега 2560. Может в Game Engine чего не так. Параметры порта соответствуют. Как остальные правильно прописать? Помогите пожалуйста. Заранее благодарен
Ale
kulibin2 писал(а):
Здравствуте. Хотел попробовать вашу прошивку, не получилось На выходах не вижу сигналов степ/дир. Прошиваю Мега 2560. Может в Game Engine чего не так. Параметры порта соответствуют. Как остальные правильно прописать? Помогите пожалуйста. Заранее благодарен
Какую именно прошивку (файл)? С какой версией СимТулс? Какие настройки устанавливаешь? Пока информации ноль...
deadlymanager
Итак, всё работает прекрасно, заменили редукторы на 1:50. Написали драйвер под шаговики, свой, отрабатыват за 35 микросекунд! Написали свой парсер в виде библиотек. Ну и основную программу тоже под них пришлось менять. Все присутствующие библиотеки для шаговиков какие то убогие.
#include "TParser.h"
#include "TDrivers.h"

///////////////////////////////////////////////////////////////////////////////
// НАСТРОЙКИ
///////////////////////////////////////////////////////////////////////////////

word Speed = 1600;    // Максимальная скорость
word Accel = 2000;    // Ускорение
bool SendData = false;
byte ResetPin = 8;

///////////////////////////////////////////////////////////////////////////////
// VARIABLES
///////////////////////////////////////////////////////////////////////////////

TParser Parser;
TDrivers DRV;

long DT;
long mDT;
long xx;
long Time;
bool Send=false;

///////////////////////////////////////////////////////////////////////////////
// SETUP
///////////////////////////////////////////////////////////////////////////////

void setup() {

  // Serial setup
  Serial.setTimeout(50);
  Serial.begin(115200);

  // Drivers setup
  DRV.Create(Speed,Accel);
  DRV.SetStepPins(46,40,22,28,34,2);
  DRV.SetDirPins(50,44,26,32,38,4);
  DRV.SetPendPins(48,42,24,30,36,3);
  // RESET Setup
  pinMode(ResetPin,OUTPUT);
  pinMode(8,OUTPUT);
  digitalWrite(8,LOW);
}

///////////////////////////////////////////////////////////////////////////////
// LOOP
///////////////////////////////////////////////////////////////////////////////

void loop() {

xx = micros();
///////////////////

  Parser.Read();
  if (Parser.Parsed()) {
    if (Parser.ToPosition) {
       DRV.NEWPOS[0] = Parser.Val[0];
       DRV.NEWPOS[1] = Parser.Val[1];
       DRV.NEWPOS[2] = Parser.Val[2];
       DRV.NEWPOS[3] = Parser.Val[3];
       DRV.NEWPOS[4] = Parser.Val[4];
       DRV.NEWPOS[5] = Parser.Val[5];
    }
    if (Parser.MoveUp) {
       DRV.VEL[0] = Parser.Val[0];
       DRV.VEL[1] = Parser.Val[1];
       DRV.VEL[2] = Parser.Val[2];
       DRV.VEL[3] = Parser.Val[3];
       DRV.VEL[4] = Parser.Val[4];
       DRV.VEL[5] = Parser.Val[5];
    }
    if (Parser.MoveDown) {
       DRV.VEL[0] = Parser.Val[0];
       DRV.VEL[1] = Parser.Val[1];
       DRV.VEL[2] = Parser.Val[2];
       DRV.VEL[3] = Parser.Val[3];
       DRV.VEL[4] = Parser.Val[4];
       DRV.VEL[5] = Parser.Val[5];
    }
    if (Parser.SetParams) {
       SendData=false;
       Speed = Parser.Val[0];
       Accel = Parser.Val[1];
       if (Parser.Val[2]>0) SendData=true;
       DRV.SetParams(Speed,Accel);
    }
    if (SendData)  Send = true;
  }
  if (Parser.ToPosition) DRV.Run();  // ~552 мкс
  if (Parser.MoveUp) {
     DRV.VDIR = true;
     DRV.RunVel();
  }
  if (Parser.MoveDown) {
     DRV.VDIR = false;
     DRV.RunVel();
  }
  if (Parser.Reset) {
     if (DRV.POS[0]==0 && DRV.POS[1]==0 && DRV.POS[2]==0 && DRV.POS[3]==0 && DRV.POS[4]==0 && DRV.POS[5]==0) {
        // RESET
        digitalWrite(ResetPin,LOW);
     }
  }
//////////////////
xx = micros()-xx;
if (xx>DT) DT = xx;

if (Send) {
       mDT = DT;
       Serial.write('[');
       Serial.print(micros()/1000000, DEC);
       Serial.write('/');
       Serial.print(DT, DEC);
       Serial.write(']');
       if (millis()-Time>200) {
         DT = 0;
         Time = millis();
       }
       Send = false;
}

}

///////////////////////////////////////////////////////////////////////////////
// END
///////////////////////////////////////////////////////////////////////////////
Парсер и драйвер пока не дам. Думаю комерциализировать. Надо ж как то стоимость отбивать. Всем спасибо за участие. Если что надо спрашивайте. Буду рад подсказать и посоветовать. Софтина на делфи уже вытягивает данные из DCS Word, X-Plane 11, WarThunder
deadlymanager
Забыл сказать экономия на шаговиках+ардуино(вместо таноса)+софт(вместо симтулз) составила около 1300 ойро. Интерфейсная программа полностью совместима с FlyPT(но не оптимизирована под него) Драйвер шаговиков отрабатывает все шесть двигателей с ускорением и замедлением, ускорения и скорости можно изменять в интерфейсной программе на лету. Но еще планируем разделить сигнал на 3 ардуины. Стабильность и скорость обработки должна возрасти в разы.
deadlymanager
Ale писал(а):
kulibin2 писал(а):
Здравствуте. Хотел попробовать вашу прошивку, не получилось На выходах не вижу сигналов степ/дир. Прошиваю Мега 2560. Может в Game Engine чего не так. Параметры порта соответствуют. Как остальные правильно прописать? Помогите пожалуйста. Заранее благодарен
Какую именно прошивку (файл)? С какой версией СимТулс? Какие настройки устанавливаешь? Пока информации ноль...
Я так понял Вы пытаетесь мою прошивку подружить с СимТулз? Ничего у вас не получится. Пробуйте поставить FlyPT. Моя прошивка работает с собственной интерфейсной программой.
deadlymanager
И собственно в программе пропишите пины на степ/дир. Может у вас не совпадают.
Дабы не растекаться по разным темам открываю еще один топик. Будет посвящен очередной "реинкарнации" прошивки контроллера. Первый вопрос - ЗАЧЕМ? Ответ простой - меня все еще не удовлетворяет работа разных версий... А поскольку и мой сим ( о Боже!!!) вроде как уже на подходе, и много новых мыслей в голове, таки…
Кто участвовал в обсуждении?
В архиве сохранилось 254 сообщения (с 22 июня 2015 по 29 декабря 2019). Больше всего писали: Ale, Spirit, SimAl. Тема закрыта, новые ответы не принимаются.
Что такое X-Sim и SimTools?
Программы, которые берут телеметрию из игры (ускорения, крен, тангаж, рысканье) и превращают её в команды для приводов платформы движения. X-Sim — более старый и гибкий конструктор, SimTools проще в настройке и поддерживает много игр через плагины.
Сколько степеней свободы нужно для домашнего симулятора?
Для авто- и авиасимов чаще всего хватает 2DOF (крен и тангаж): это два мотора и простая механика. 3DOF добавляет рысканье или вертикаль, 6DOF (платформа Стюарта) даёт полную свободу, но требует шести приводов, жёсткой рамы и точной настройки.