Тема из архива сообщества MAL4X: 290 сообщений, 2014–2017. Обсуждение закрыто, ссылки и цены в сообщениях могли устареть.
skobanev
Добрый вечер всем.
Побывал на морях наших и пойгрался в тамошнюю X-DOF (http://xdof.ru/). Конечно масса эмоций, Начал смотреть что и сколько стоит. После просмотров понял что не потяну. Ну и постепенно нашел и германский сайт и Данный. Понял что для дома (для Начала) Хватит и DIY, Тем более что можно сделать практически все самому. Руки растут в принципе откуда надо, С компами дружу уже давно, Но в от с Электроникой я перестал дружить лет так 20 назад, так что смотрю уже как баран на новые ворота.
После долгого изучения понял, что я уже ничего не понял и легче спросить, чем засорять себе мозг окончательно.
Изначально : 2-DOF
Из того, что я примерно понял как делать: • Раму • Моторику (Первое что я начал изучать)
Остальное придется спрашивать. Я решил не рисковать и не стараться заниматься Гемором - Купить контроллер и H-BRIDGE.
• Сколько контроллеров, H-BRIDGE надо ? • Если у кого будет 3 мин и чистый лист бумаги, Можете примерно навоять блок схему Всех блоков Электроники ? Мне так легче будет разобраться.
В принципе по началу (подготовке) - Это все. Заранее Спасибо за ответы.
Ale
Привет. Вариантов реализации - вагон. Вот для примера два варианта электроники
- Arduino + Motor Monster Shield (можно один двойной мост на обе оси использовать, а не так, как на рисунке)
Для ардуины нужна спец-прошивка. Тут простор для творчества. Есть и готовые уже.
- JRK (вариантов много) один контроллер на одну ось (двигатель)
JRK имеет собственный протокол обмена, который изменить уже сложно...
skobanev
Огромное спасибо, буду дальше уже разбираться.
Ale
skobanev писал(а):
Огромное спасибо, буду дальше уже разбираться.
Удачи. Будут вопросы - не стесняйся...
skobanev
За мной не заржавеет ))))))
Ale
skobanev писал(а):
Подскажите пож, Данное чудо подойдет ? (Гальваническая развязка) Либо подскажите что подойдет
Это чудо - два реле силовых с гальваноразвязкой. Оно тебе надо?
http://c2n.me/iQK5vn Я Надеюсь из Электроники это все. Если что еще нужно, чтобы все это запустить - Прошу подсказать. Сначала как тестовый вариант сделаю на газелевских движках. Да простят тут меня Гуру за это. Потом по мере разростания - Буду переделывать. Жаль мой лазер не может резать металл, а то можно было бы газелевские торсионы переделать.
Ale
Источник питания надо обязательно. Один на два мотора, ватт на 300-400, и напряжением порядка 13-15 вольт. Вайперы номинально 12-и вольтовые, но для увеличения момента можно их повышенным напряжением запитывать. При этом подумать систему их охлаждения...
skobanev
Да, источник я попозже добил в корзину, Хотя для начала и старый акк пойдет. Запущу на нем, а дальше буду докупать по необходимости. Пока есть время (Отпуск), гулял сегодня по базару. Помучал продавцов. Хорошо помучал ). Нашел пару интересных железок для главной оси. Вот в принципе одна из них. http://clip2net.com/s/iQZXoT Промежуточный Вал от Ваза отлично подойдет и для запуска тестового варианта и для создания уже рабочей модели. Стоимость на нашем рынке - 3000 р. На Опте по 2500 можно поторговаться. Тут же вспомнилось что на даче валяется старое крутящееся компьютерное кресло. Вот как раз уже есть практически и идея сборки тестового варианта. Кстати Вчера когда лазел по фооруму видел опторазвязку для ардуино. Сегодня постараюсь найти и тоже включить. Пока на Электронику выходит около 3к.р. (Без доставки)
Death_Morozz
газелевский мотор описан в faq в разделе моторы.
skobanev
Ты о том, что его категорически нельзя использовать ?
Death_Morozz
категорически не рекомендуются в первую очередь из-за электромеханических составляющих, а также качества сборки.
skobanev
Я конечно на 100% с тобой согласен, сам люблю чтобы был запас можности минимум в 2 раза, но для коленного варианта со стулом вполне подойдет. Тем более я потом всю механику буду переделывать. А вот когда буду собирать основной вариант, вот тогда уже можно будет покупать достойные моторы с достойными редукторами. Прекрасно понимаю, что пластмасса мои 80 кг не выдержит.
Я сначала все соберу воедино в коленном варианте, может на дощечках и дсп, помозгую с рамой, моторикой, Однозначно наткнусь на какие нить грабли. Исходя из Этого уже буду варить раму, крепления итд итп.
Просто за годы работы, пока весь процесс в голове не уложится, пока не будешь знать основные грабли и как их можно избежать, лучше не делать выставочные образцы.
Death_Morozz
Согласен, у каждого свои грабли
p.s.: Надеюсь, faq в этом вопросе станет информативнее.
skobanev
Вообще, у меня пока 3 задачи. 1. Тестовая сборка. (Коленный вариант) - Изучение граблей. 2. Сборка рабочей версии 2-DOF. 3. Тестовая сборка для изучения механики и подключения маленькой платформы для создания (Не знаю как правильно назвать, уж простите) движения по кругу как показано тут: http://www.youtube.com/watch?v=wAOtNbphc24#t=56 Однозначно граблей тут масса по электронике и механике, Так что не буду городить огород, пригодятся старые запчасти. Дальше забегать не буду, так как уже итак много задач.
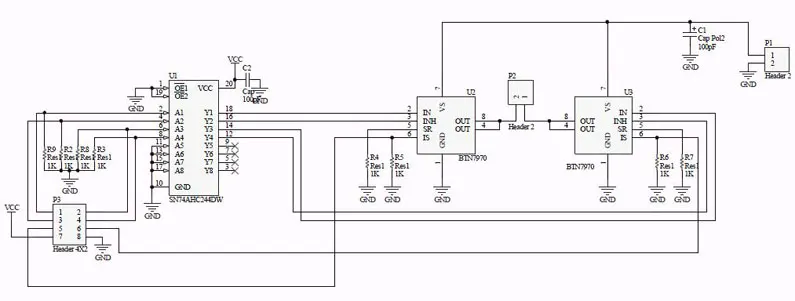
Дело в том, что мост имеет по 4 управляющих сигнала на один канал (посмотри внимательно схему) INA, INB, PWM, ENA Итого 8 сигналов, которые надо бы развязать изоляторами. А ты собираешься заказать два двухканальных изолятора. Этого мало.
Но важнее другое - плата (шилд) моста по разъемам полностью совпадает с разъемами ардуины. И должна просто на нее надеваться. Что в принципе делает невозможным расположение изолятора между ардуиной и мостом (без дополнительной переходной платы). Поэтому практичнее будет расположить развязку не между ардуиной и мостом, а между компьютером и ардуиной. А именно - оптоизолировать канал USB.
Вот как-то так. По крайней мере я купил себе именно USB изолятор.
Теперь остается надеятся на то, что все что приедет - будет работать. Как я раньше говорил, я в электронике не силен, Да и разбираться у меня нет времени и сил, поэтому у меня будет просьба все это собрать (на бумаге). В принципе, я тут много спрашиваю, что таких как я много, и многие просто не знают с какого бока подступиться. Чем больше информации выложу, тем больше может появится симуляторов, новые идеи и решения.
Может получится даже собрать работающий starter-kit для новичков.
SimAl
skobanev писал(а):
Пока есть время (Отпуск), гулял сегодня по базару. Помучал продавцов. Хорошо помучал ). Нашел пару интересных железок для главной оси. Вот в принципе одна из них. http://clip2net.com/s/iQZXoT Промежуточный Вал от Ваза отлично подойдет и для запуска тестового варианта и для создания уже рабочей модели. Стоимость на нашем рынке - 3000 р. На Опте по 2500 можно поторговаться.
Вы эту штуку собираетесь в качестве шарнира использовать? Почему? ИМХО она будет туговато поворачиваться. Я бы порекомендовал две таких штуки по $6 и крестовина $3. У меня в симе так. Либо любой ШРУС, лучше Б/У, поскольку новые тугие.
Hitman
Ale писал(а):
Но важнее другое - плата (шилд) моста по разъемам полностью совпадает с разъемами ардуины. И должна просто на нее надеваться. Что в принципе делает невозможным расположение изолятора между ардуиной и мостом (без дополнительной переходной платы).
К сожалению все схемы которые я встречал, с Вашей прошивкой (xsim_arduino_uno_v3_by_Ale_SimToolsCompatible), исключали возможность надевания монтр мото шилда на ардуино. Или Ваша прошивка всё же разрешает одевать? Потому как в схеме от RacingMan'a можно надевать.
Остановился на Вашей прошивке, т.к. есть софт для подстройки и тестирования, но возможность надеть шилд на ардуино тоже очень хороший бонус.
Ale
Hitman писал(а):
Остановился на Вашей прошивке, т.к. есть софт для подстройки и тестирования, но возможность надеть шилд на ардуино тоже очень хороший бонус.
Честное пионерское - сделаю прошивку для шилда. Совместимую по ногам.
skobanev
SimAl писал(а):
Вы эту штуку собираетесь в качестве шарнира использовать? Почему? ИМХО она будет туговато поворачиваться. Я бы порекомендовал две таких штуки по $6 и крестовина $3. У меня в симе так. Либо любой ШРУС, лучше Б/У, поскольку новые тугие.
Я его руками проворачивал. Да, туговато по началу, но вполне, если учесть массу обвеса + массу тела то волне достойно получится, да и запас прочности там уж точно гарантирован. Можно в принципе потом еще присмотреть гранату от 9-ки, если уж совсем туго будет. (Думаю такую бесплатно найти можно.) Тут есть еще один нюанс почему кардановскую крестовину не хочу использовать: Угол поворота крестовины - Примерно 10 Градусов. Мне же хочется немного раскачать амплитуду.
Hitman
Ale писал(а):
Hitman писал(а):
Остановился на Вашей прошивке, т.к. есть софт для подстройки и тестирования, но возможность надеть шилд на ардуино тоже очень хороший бонус.
Честное пионерское - сделаю прошивку для шилда. Совместимую по ногам.
Это было бы супер
skobanev
Народ, дайте пож какой нить норм мануал для настройки simtools. Пока время есть - Хоть постараюсь настроить без чипов. Насколько я понял Это возможно.
Все, разобрался. Извините за беспокойство. Терь буду мучать моторику.
Ale
skobanev писал(а):
Народ, дайте пож какой нить норм мануал для настройки simtools. Пока время есть - Хоть постараюсь настроить без чипов. Насколько я понял Это возможно.
Все, разобрался. Извините за беспокойство. Терь буду мучать моторику.
Никак руки не доходят перевести мануал по SimTools.
skobanev
По мне так x-sim больше по душе. Только там плагина под NFS нет ((( Но ниче, постараюсь че нить придумать. )))
skobanev
Эх, нужен 2-й ключ. А пока ниче не покажешь, и тя на 3 стр не обсудят - Говорить не о чем )))) либо 30 Евров.
Ale
skobanev писал(а):
По мне так x-sim больше по душе. Только там плагина под NFS нет ((( Но ниче, постараюсь че нить придумать. )))
skobanev писал(а):
Эх, нужен 2-й ключ. А пока ниче не покажешь, и тя на 3 стр не обсудят - Говорить не о чем )))) либо 30 Евров.
По мне - сильно перегружен x-sim. Тяжеловат. Ну и как-то не сошлись мы в вопросах "ключей и оплаты" с автором. Поэтому подключился к команде SimTools. С удовольствием (в свободное время) занимаюсь плагинами (NFS - один из них) Они, правда, тоже немного усложнили своими "виртуальными" монетками доступ к софту. Но это я могу понять...
skobanev
Зато там есть граф плагин, который реально ускоряет процесс настройки. Я пока не дошел к подключению реальных устройств. Может граф плагин и реальные движки буду работать совершенно по разному, Но буду надеется на лучшее. В Общем жду Электронику.
Ale
skobanev писал(а):
Зато там есть граф плагин, который реально ускоряет процесс настройки. Я пока не дошел к подключению реальных устройств. Может граф плагин и реальные движки буду работать совершенно по разному, Но буду надеется на лучшее. В Общем жду Электронику.
Пока ждешь, допишу я граф-плагин
skobanev
Ну с меня тогда большая бутылка пива )
skobanev
что то активность снизилась. быстрее бы получить электронику
Ale
skobanev писал(а):
что то активность снизилась. быстрее бы получить электронику
Да, активность не очень. Ну да и нас тут совсем не много, к сожалению. Ну а я вот над очередным плагином закончил работу - BeamNG.drive. Игра с интересной физикой, но пока существует только в виде альфа версии, без какого либо геймплея.
skobanev
вот еще список burnout paradise плагин под джойстик
skobanev
если будет возможность. сделай плиз
Hitman
Давно играл в Burnout paradise, но игра действительно шедевральна, как и flatout 1-2-3
skobanev
Единственные гонки которые у меня в дистрибутах лежат на больную голову иногда самое то прокатиться.
skobanev
ну все. началось. все модули начали поступать по одному. и по ходу растянутся это может на долго. лол в общем.
Nur
Что с проектом?
skobanev
Всем привет, извините долго не появлялся. Был ДР . В общем модули потихоньку приходят. Обзавелся сваркой. Так что на месте не стоим ))))
Вернее ждем ))))
Ale
skobanev писал(а):
Всем привет, извините долго не появлялся. Был ДР . В общем модули потихоньку приходят. Обзавелся сваркой. Так что на месте не стоим ))))
Вот именно так и собираюсь сделать. Слушай, а с прошивкой проблем не возникнет, а то есть мнение, что под этот мост не подойдет та, что на форуме.
электрик
Я чего то не понимаю или одно из двух это как с прошивкой Ale рабоает?
Ale
Fox-48 писал(а):
Вот именно так и собираюсь сделать. Слушай, а с прошивкой проблем не возникнет, а то есть мнение, что под этот мост не подойдет та, что на форуме.
На видео работает моя (prilad - это мой ник на буржуйком форуме) прошивка для ардуины. Разработана и протестирована на форуме А где "есть такое мнение"?
электрик
Что написано я вижу, что Prilad это Ale в русской реинкарнации я знаю, а вот как работает этот не полу мост не понимаю. Але колитесь вы писали прошивку под полный мост?
Ale
электрик писал(а):
Что написано я вижу, что Prilad это Ale в русской реинкарнации я знаю, а вот как работает этот не полу мост не понимаю. Але колитесь вы писали прошивку под полный мост?
Ну, по сути между ПОЛУ и ПОЛНЫМ мостом для управления движками разница несущественная. А этим мостом управлять просто - объединить сигналы LPWM и RPWM в один - подавать на них ШИМ. Ну а на два выхода управления соответствующие сигналы управления. "По моему так" (с)
электрик
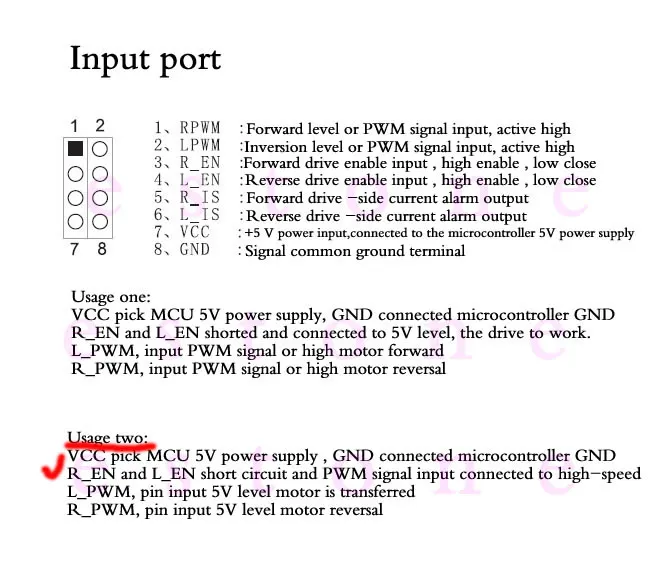
http://www.hessmer.org/blog/2013/12/28/ibt-2-h-bridge-with-arduino/ и на скриншоте выше написано что R_EN и L_EN цепляем к +5в. А на LPWM и RPWM подаем сигналы - то есть для реверса 2 шима. И второй вариант это R_EN L_EN закоротить (а тут не понял) и подключить к high speed. А на LPWM и RPWM подавать 5 вольт для смены направление вращения. НА видео все эти сигналы подключены отдельными проводами и на отдельные пины дуни. Как в мультике "Ни чего не понимаю"
Ale
электрик писал(а):
http://www.hessmer.org/blog/2013/12/28/ibt-2-h-bridge-with-arduino/ и на скриншоте выше написано что R_EN и L_EN цепляем к +5в. А на LPWM и RPWM подаем сигналы - то есть для реверса 2 шима. И второй вариант это R_EN L_EN закоротить (а тут не понял) и подключить к high speed. А на LPWM и RPWM подавать 5 вольт для смены направление вращения. НА видео все эти сигналы подключены отдельными проводами и на отдельные пины дуни. Как в мультике "Ни чего не понимаю"
Ну или так - R_EN+L_EN - объединяем и подаем на них ШИМ. А как раз сигналы LPWM и RPWM используем для управления направлением. Но в любом случае прошивка "стандартная" - один сигнал ШИМ + два сигнала направления для одного двигателя.
электрик
ОК. Примим за истину. Возможно кто то из форумчан оттестирует эти мосты. И по аналогии тогда к нашим контроллерам можно подключить любые мосты? Где то , у нас, на форуме, это обсуждалось и вердикт был - нет пока такой прошивки . АЛЕ писал топик "H-Bridge-строительство" страница 11
Это вовсе не H-bridge а как раз полный мост, и на него надо подавать ДВА сигнала ШИМ, по отдельности на каждую ногу управления -LPWM и RPWM. Так что для включения в наши схемы его необходимо дорабатывать. Хорошей новостью является то, что мы все равно будем делать плату изоляторов, и доработку можно с ней совместить
Ale
электрик писал(а):
ОК. Примим за истину. Возможно кто то из форумчан оттестирует эти мосты. И по аналогии тогда к нашим контроллерам можно подключить любые мосты? Где то , у нас, на форуме, это обсуждалось и вердикт был - нет пока такой прошивки . АЛЕ писал топик "H-Bridge-строительство" страница 11
Это вовсе не H-bridge а как раз полный мост, и на него надо подавать ДВА сигнала ШИМ, по отдельности на каждую ногу управления -LPWM и RPWM. Так что для включения в наши схемы его необходимо дорабатывать. Хорошей новостью является то, что мы все равно будем делать плату изоляторов, и доработку можно с ней совместить
Не отказываюсь Я не знал, что мосты можно так хитро подключать к полумостовому управлению. Век живи - век учись. А за истину принимать не надо. Надо проверять
null
Кстати, я на эти мосты давно посматривал, даже в корзину забросил.
Fox-48
Ale писал(а):
А где "есть такое мнение"?
Не буду его выдавать, тем более, что он сам уже отписался В общем, я так понял, что лучше с ними пока не связываться? А как на счет этого? http://www.ebay.com/itm/301320807480
электрик
Почему не выдавать. Я это в личку писал, просто начали обсуждать мост не в том посте об этом написал и свое мнение о мосте высказал.
40 оборотов в минуту это очень нало. Нужно минимум 60. Иначе могут быть запаздывания в реакции сима. Тебе потребуются очень мощные мосты т.к. в пике на моторе 50 ампер. При резкой смене направления вращения оси двигателя под нагрузкой этих пиков будет много. Ссылка на неплохие двигатели есть в моей теме в первом сообщении. Свяжись с ними и попроси моторы 24vbc 320w. У них ценник 95 баксов и примерно так же за доставку.
На мой взгляд мотор немного медленный, 40 RPM. И излишне мощный - 600Вт и 90 НМ (90 кг на 10 сантиметровом шатуне). На таких 6 доф платформу хорошо делать Не знаю, чисто технически на нем можно 2 доф сделать, если подобрать соответствующий блок питания и мост.
Nur
Хочю подключить по этой схеме только не знаю куда подключить гольваническую розвязку
Движки норм. У меня похожие, только на 24 вольта (соответственно меньше ток) Что касается moto-monster, внимательно почитай спецификацию - сможет ли мост обеспечить необходимый для двигателя ток. Развязку ставят обычно между контроллером и мостом. Но я буду пробовать установить развязку между компьютером и контроллером - изолятор USB.
Nur, ты хоть знаки вопроса ставь, а то не понятно - спрашиваешь ты или утверждаешь.
Что касается меня (предупреждаю, это только мое мнение и оно пока опытом не подтверждено), то именно такой USB изолятор я себе приобрел и надеюсь с его помощью решить все проблемы по изоляции силовых цепей от управляющих. При этом, сам контроллер будет сидеть уже не на земле компьютера, а на силовой земле.
Ну а по мостам и движкам, ну уже давай включайся сам. Видишь спецификацию двигателя? В ней указан ток 75А (другое дело, что это как-то не похоже на правду, уж больно большой... но возможно это максимальный а не рабочий ток написан). Теперь посмотри на спецификацию MonsterMoto. Видишь там максимальный допустимый ток 30А? Ну вот и делай вывод. Тут даже в электротехнике разбираться не надо, ясно, что при максимальном токе 30А мост не обеспечит необходимые движку 75А.
Ale спасибо вам! Прошу прошения что достаю вас тупыми вопросами.
Ale
Nur писал(а):
Ale спасибо вам! Прошу прошения что достаю вас тупыми вопросами.
Да нет проблем. Просто если ты хочешь делать хоть что-то, связанное с электротехникой, то надо знать хотя бы элементарные законы. Например: мощность (Вт) = ток (А) * напряжение (В). Вот глядя на спецификацию движка у меня сразу возникают сомнения. Мощность заявленная 350 Вт. А перемножив заявленный ток 75А на напряжение питания 12В получаем аж 900Вт . Вопрос - кто врЁт?
Ответов может быть несколько.
1) самый простой ответ - наши китайские друзья просто ошиблись в какой-то цифре. Хорошо бы еще узнать, в какой.
2) копнем глубже - мощность движка различается на потребляемую и полезную. То есть можно допустить, что КПД системы ДВИГАТЕЛЬ+РЕДУКТОР всего 40% (что, кстати, вполне реальная цифра). Тогда при потребляемой электрической мощности 900Вт полезную работу движок будет выдавать только на 350Вт. Ну а разница (900-350 = 550Вт) пойдет на нагрев помещения. Можем ли мы проверить это предположение? Можем, поскольку имеем еще одну цифру - момент на валу редуктора = 22 Н*м. Вот тут я приводил формулу связи между мощностью, моментом и скоростью вращения вала.
P = ( M * n ) / 9549 Давай прикинем. (22.5 * 50)/9549 = 0.118 КВт = 118 Вт. Вот и не сходятся цифры. 350 Вт и 118 Вт. Как это объяснить? Трудно. Можно, но трудно...
Именно поэтому я и писал, что сомневаюсь в цифре тока = 75А... Остальные цифры выглядят вполне правдоподобно.
электрик
Было тут уже обсуждение китайских ватт. Але прав однозначного ответа нет. На мой взгляд у китайцев продолжается та же ерунда что и с акустикой, когда писали на колонках нелепые мощности, так вот они писали правильные цифры эта мощность при которой сгорит проводник - пожарная нагрузка. Бывает три типа мощности 1.Номинальная, 2.Пиковая 3. "Пожарная" PMPO (Peak Maximum Power Output) И производители имеют полное право ставить любую. А вот как перевести в нормальные ватт по СИ я так и не нашел..
CraCk
Ale писал(а):
Да нет проблем. Просто если ты хочешь делать хоть что-то, связанное с электротехникой, то надо знать хотя бы элементарные законы. Например: мощность (Вт) = ток (А) * напряжение (В).Вот глядя на спецификацию движка у меня сразу возникают сомнения. Мощность заявленная 350 Вт. А перемножив заявленный ток 75А на напряжение питания 12В получаем аж 900Вт . Вопрос - кто врЁт? Ответов может быть несколько.1) самый простой ответ - наши китайские друзья просто ошиблись в какой-то цифре. Хорошо бы еще узнать, в какой.2) копнем глубже - мощность движка различается на потребляемую и полезную. То есть можно допустить, что КПД системы ДВИГАТЕЛЬ+РЕДУКТОР всего 40% (что, кстати, вполне реальная цифра). Тогда при потребляемой электрической мощности 900Вт полезную работу движок будет выдавать только на 350Вт. Ну а разница (900-350 = 550Вт) пойдет на нагрев помещения. Можем ли мы проверить это предположение? Можем, поскольку имеем еще одну цифру - момент на валу редуктора = 22 Н*м. Вот тут я приводил формулу связи между мощностью, моментом и скоростью вращения вала.post8847.html#p8847P = ( M * n ) / 9549 Давай прикинем. (22.5 * 50)/9549 = 0.118 КВт = 118 Вт.Вот и не сходятся цифры. 350 Вт и 118 Вт. Как это объяснить? Трудно. Можно, но трудно... Именно поэтому я и писал, что сомневаюсь в цифре тока = 75А... Остальные цифры выглядят вполне правдоподобно.
ОФФТОП После прочтение удалите. Такие вещи как расчет питания, крутные момент, и просто расчети которые относятся к нашему делу лучше добавить в ФАК. Интересные вещи раскиданы по всем форуму. Иногда приходится перелопатить куча страниц. Сделайте все нужное в одном месте.
электрик
Боюсь для фаг надо что то конкретное а у нас формульные значения с реальными не сходятся
Может у кого есть идеи как это чудо вместо потенциометра приспособить? И вообще, как думаете, это реально?
Датчик, основанный на измерении угла (гироскоп) можно приспособить для 2-доф сима. По крайней мере - теоретически. Поскольку в симе как раз существуют только углы наклона относительно неподвижного карданного подвеса.
Проблема только в том, что углы наклона не очень большие, и сигнал от такого датчика будет весьма мал. Что неизбежно приведет к возрастанию ошибок регулирования...
Можно, конечно, придумать механизм тяг и пристроить по одной такой плате на каждую ось. Вопрос - есть ли в этом смысл?
Fox-48
Ale писал(а):
Вопрос - есть ли в этом смысл?
Ну смысл один - долговечность. Есть еще один любопытный вариант: датчики MaRS. Правда их применение я пока наблюдал в джойстиках и рулях фирмы ВКБ. Да вот и он сам: http://forum.vkb-sim.pro/viewtopic.php?f=13&t=1579 Плюсы налицо: бесконтактные - долговечные, очень точные, легко вмонтировать в конструкцию сима. Проблема с интерфейсом, в данном датчике он цифровой. Хотя, может для кого-то это совсем и не проблема.
CraCk
Если хочеш неординарности тогда попробуй ултразвуковие датчики протестировать. Дешовые, доступные надежные.
Fox-48
CraCk писал(а):
Если хочеш неординарности тогда попробуй ултразвуковие датчики протестировать. Дешовые, доступные надежные.
При чем здесь неординарность? Я варианты предлагаю. Лично я бы поставил себе именно MaRS. Вопрос как их подключить к ардуине... Прошивка сделана под аналоговые линии обратной связи, а здесь интерфейс цифровой. Если обычные потенциометры достаточно долговечны, то нужно бы сообщить участникам сообщества, что это так. Я вот, например, опыта не имею, поэтому спрашиваю у практиков. На счет ультразвуковых датчиков моё мнение, что они очень уж не точные, да и, опять же, вопрос совместимости.
CraCk
Fox-48 писал(а):
Я варианты предлагаю. Лично я бы поставил себе именно MaRS.
Давай так. Какие преимущества использовать магниторезистивный против датчиков Холла. И на сколько они важны для использования в обратной связи? Если достоинств много тогда можно продолжать, а если нет тогда зачем усложнять себе жизнь? Она итак сложная.
Fox-48
CraCk писал(а):
Давай так. Какие преимущества использовать магниторезистивный против датчиков Холла. И на сколько они важны для использования в обратной связи? Если достоинств много тогда можно продолжать, а если нет тогда зачем усложнять себе жизнь? Она итак сложная.
На счет датчиков Холла как раз на этом форуме где-то писали, что тяжело установить с маленьким магнитом. В смысле точности центровки. Если это не так, то наврное продолжать нет смысла. Хотя, на мой субъективный взгляд, получить цифровые точные данные о положении платформы было бы совсем-таки не плохо.
Ale
Fox-48 писал(а):
CraCk писал(а):
Давай так. Какие преимущества использовать магниторезистивный против датчиков Холла. И на сколько они важны для использования в обратной связи? Если достоинств много тогда можно продолжать, а если нет тогда зачем усложнять себе жизнь? Она итак сложная.
На счет датчиков Холла как раз на этом форуме где-то писали, что тяжело установить с маленьким магнитом. В смысле точности центровки. Если это не так, то наврное продолжать нет смысла. Хотя, на мой субъективный взгляд, получить цифровые точные данные о положении платформы было бы совсем-таки не плохо.
Ок, Fox-48, прикинь тогда, на сколько будет изменяться цифровой код при наклоне платформы от максимума до минимума? Я не вникал пока в спецификацию (предлагаю это тебе сделать) но для МАРСА заявлена точность 0.02 градуса. Что в общем - совсем не плохо, учитывая что углы наклона платформы находятся обычно в пределах +/- 10 градусов. То есть можно получить порядка 1000 отсчетов на всю шкалу.
CraCk писал(а):
Если хочеш неординарности тогда попробуй ултразвуковие датчики протестировать. Дешовые, доступные надежные.
У коллеги mds3d на его 6-доф платформе как раз установлены 6 ультрасоников в качестве датчиков положения
электрик
Извините что влазию в ваш спор Разговор о точности датчиков не идет, нужна долговечность. Все переходят на датчики холла из за того что "нет трущихся деталей" - ерунда это, там тоже вал датчика ходит во втулке, вроде как подшипник скольжения, на жестком соединении он тоже истирается от времени. Возможно я не прав но на мой взгляд разницы нет что резистор что датчик холла что оптические датчики, точность будет одна и та же. Инерция все равно ни куда не девается и мотор что с прецизионным датчиком что с резистором будет отрабатывать одинаково. Что касается долговечности, на первом симе стоят резисторы и когда мудрил как их зацепить к платформе из поломок было сворачивание головы, месяца 3 наладок, настроек, экспериментов и нормально установленные резисторы оставались живы. Единственное что подкупает при использовании самодельных датчиков на ss495 так это то что можно использовать весь диапазон от 0-5 вольт, на резисторе это сложно, большая вероятность снести голову, на покупном холле - выйти за границу измерений. PS Предвосхищаю события 1. Пока нет ни одного сима с мотором который имеет запас по мощности. Из за этого точность датчика не особо влияет 2. Все конструкции обратной связи так или иначе привязаны к платформе, за исключением переделанных моторов.(из за чего механическая нагрузка на валу датчика.)
CraCk
Ale писал(а):
У коллеги mds3d на его 6-доф платформе как раз установлены 6 ультрасоников в качестве датчиков положения
И прошивку 6 dof использует?
Fox-48
электрик писал(а):
Все переходят на датчики холла из за того что "нет трущихся деталей" - ерунда это, там тоже вал датчика ходит во втулке, вроде как подшипник скольжения, на жестком соединении он тоже истирается от времени.
Если приклеить магнит на вал редуктора, а МАРС закрепить жестко напротив, то трущиеся детали будут только в двигателе. О его долговечности говорить думаю смысла нет. Если ты считаешь, что ресурса резисторов вполне хватит, то, пожалуй, я к тебе прислушаюсь и перестану искать что-то более долговечное. Тем более я уже заказал вот такие Сложности возникают только с ценой ($13) и цифровым интерфейсом. С моими знаниями Arduino - это проблема.
Ale писал(а):
Ок, Fox-48, прикинь тогда, на сколько будет изменяться цифровой код при наклоне платформы от максимума до минимума? Я не вникал пока в спецификацию (предлагаю это тебе сделать) но для МАРСА заявлена точность 0.02 градуса. Что в общем - совсем не плохо, учитывая что углы наклона платформы находятся обычно в пределах +/- 10 градусов. То есть можно получить порядка 1000 отсчетов на всю шкалу.
10 градусов, это если замерять положение самой платформы. А если положение вала редуктора, то мы получим почти 180. В моем джойстике стоят такие датчики, программа калибровки показывает цифры от 0 до 65535. То есть задействованы в считывании 2 байта или 16 бит. Но это данные контроллера NJoy32, который стоит в джое, угол поворота там примерно 45 градусов получается. Как подключить его к ардуине - не представляю, где найти его спецификацию - тоже. Так что, поскольку никого, кроме меня, МАРСы не заинтересовали, предлагаю багополучно о них забыть.
Ale
Fox-48 писал(а):
Так что, поскольку никого, кроме меня, МАРСы не заинтересовали, предлагаю багополучно о них забыть.
Видимо не заинтересовали. Я лично прикупил датчики холла.
А вот потенциометр, который ты заказал, у меня вызывает вопрос - зачем тебе 10-оборотный потенциометр?
Fox-48
Ale писал(а):
... - зачем тебе 10-оборотный потенциометр?
Подкупил ресурс, все-таки Rotational Life:1,000,000 RMP, точность тоже неплохая. В крайнем случае, как начнут врать, можно повернуть на нестертую область. Кроме того, есть у меня одна идея, сделать привод не кулачковый (маятниковый), а подвесить платформу на тросе с помощью шкивов и подшипников.
Fox-48
Парни, еще вопрос есть один: БП от компьютера подойдут/потянут? Ватт так на 400 на каждый движок. Какой-нибудь б/у. В спецификации указано, что номинальный максимальный ток при 12В - 20-25А, в зависимости от фирмы.
электрик
У тебя моторы по 75А на каждый.
Fox-48
электрик писал(а):
У тебя моторы по 75А на каждый.
Если вопрос ко мне, то от нивы. Про плохое качество не говорите, знаю сам а что делать?
электрик
Fox-48 Перепутал с сообщениями от Nur. Блок питания от ПК использовать, теоретически, можно но надо учесть что ток на шинах написан импульсный(продолжительность не более 20сек), а рабочий будет 25% от него. В импульсном режиме 400Вт БП держит 14А вот и отними 25% от 14А это и будет рабочий ток БП. Мое мнение о моторах - даже на сайте нивоводов есть целая ветка о смене штатных редукторов на ваз2110 и даже Москвичь. И если уж москвичевский МР лучше штатного Нивского я бы 10 раз подумал, да и медленные они (пишут на форуме)
Fox-48
электрик писал(а):
Fox-48 ...я бы 10 раз подумал, да и медленные они (пишут на форуме)
За не имением горничной... Тем более достались на халяву, так что попробую, а там поменять не долго. БП, кстати, тоже есть в наличии. Думаю поставить, а потом уж решать, что делать, что менять. Спасибо за советы. Сейчас жду мосты, а пока жду, попробую доделать механику. Хочу сделать регулирумым, что бы и я мог сидеть комфортно, и сын (5 лет) до педалей и руля доставал. Если будут фотки - поделюсь.
Fox-48
электрик писал(а):
...Блок питания от ПК использовать, теоретически, можно но надо учесть что ток на шинах написан импульсный(продолжительность не более 20сек), а рабочий будет 25% от него. В импульсном режиме 400Вт БП держит 14А вот и отними 25% от 14А это и будет рабочий ток БП...
Кстати, обдумываю еще вариант использовать автомобильный аккумулятор с зарядным. Аккум будет как буфер, а зарядка сделает так, что бы он не разряжался. Что думаешь?
SimAl
Fox-48 писал(а):
Кстати, обдумываю еще вариант использовать автомобильный аккумулятор с зарядным. Аккум будет как буфер, а зарядка сделает так, что бы он не разряжался. Что думаешь?
Я, пока небыло БП, запитывал от автомобильного аккумулятора, но без зарядки. Так и не посадил. Если у тебя умная зарядка, она может не понять твоей идеи, если безмозглая -- вполне годный вариант.
mds3d
Fox-48 писал(а):
CraCk писал(а):
Если хочеш неординарности тогда попробуй ултразвуковие датчики протестировать. Дешовые, доступные надежные.
На счет ультразвуковых датчиков моё мнение, что они очень уж не точные, да и, опять же, вопрос совместимости.
- я не понимаю, говоря о точности.... какой диапазон расстояния вы планируете контролировать ? сколько миллиметров (сантиметров) дают погрешность в точности ?
электрик
Я думаю стоит покурить форумы. На старом форуме кто то пытался использовать буферный АКБ но на сколько я помню скорость заряда не совпадает со скоростью разряда и держать кислотный аккум дома да еще и заряжать его, на любителя А если всем этим пренебречь и использовать полностью заряженный аккум то часов эдак на 4-5 55А\ч АКБ хватит а потом 8 часов зарядки. Во время работы сима, даже с учетом, самой хреновой зарядки у которой нет защит по току и напряжению ты будешь заряжать АКБ 1\10 от номинального тока тоесть 55 Акб 5.5А ты кушаешь 5-12 ампер и заряжаешь 5А. Долго этот АКБ не послужит. А так всегда есть варианты пробуй большой транс на киловат к нему выпрямитель, реле регулятор от генератора. Лет 15 назад был форум толи РОБОфорум то ли QRZ я там топик открывал по поводу подвижной платформы (в армии тренажеров насмотрелся) так меня там на смех такой подняли ВАУ а через 10 лет люди уже на них катались. Так что ничего не возможного нет. У америкосов хабл в шатл не влез а там лучшие умы мира
Fox-48
mds3d писал(а):
- я не понимаю, говоря о точности.... какой диапазон расстояния вы планируете контролировать ? сколько миллиметров (сантиметров) дают погрешность в точности ?
Если учесть, что ход платформы будет сотавлять максимум 10 см, то погрешность в 2 см будет ощутимой. И вообще, внесу ясность. Не скажу за всех, скажу за себя: лично я планирую построить симулятор таким, что бы была плавность хода, ну все в машине ездили - понимают о чем речь. Если кому-нибудь покажется, что я не прав и в гоночном болиде пилот не вылетает только потому, что пристегнут ремнями, то скажу, что мне этого не нужно, ну не хочу я играть в игру и бояться прикусить язык или сколоть зуб Лично я жду от своего сима именно ощущение дороги, неровности, а не отбойного молотка под задницей. Он мне нужен как помощник в деле ощущения авто, а не непонятных скачков по ухабам. Как-то так в общем.
электрик, в цифрах все хорошо и понятно, но почему-то без АКБ при включении дальнего света почти всегда сгорает генератор, а с АКБ - ничего, горит и даже не разряжается. Не знаю как с этим на современных машинах, не экспериментировал, но на старой копейке именно так все и было, лампы дальнего на 100Вт генератор не выдерживал. Буфер -большое дело, хотя может в этом я и ошибаюсь, не готов спорить с электриками В общем все по порядку, сначала механика, потом электрика, потом софт. Что подвернется (мир не без добрых людей), то и буду использовать. Лишь бы уж совсем грубых ошибок не допустить.
Ale
Fox-48 писал(а):
Ale писал(а):
... - зачем тебе 10-оборотный потенциометр?
Подкупил ресурс, все-таки Rotational Life:1,000,000 RMP, точность тоже неплохая. В крайнем случае, как начнут врать, можно повернуть на нестертую область. Кроме того, есть у меня одна идея, сделать привод не кулачковый (маятниковый), а подвесить платформу на тросе с помощью шкивов и подшипников.
Я пока не знаю, как ты собираешься крепить датчик, но если по классической схеме - на вал выходного редуктора, то рабочий ход (180 градусов) будет составлять всего 1/20 часть шкалы ацп контроллера. О какой точности ты говоришь?
электрик
Fox-48 Я и SimAi хором написали если использовать тупую зарядку, без контроля тока и напряжения, то АКБ вполне реально заряжать во время работы сима, если умная зарядка то ничего не получится. Что касается генератора так на копейке он ват 65 помоему, у меня сейчас в машине штатный гена на 1,5 кВт. Плавность хода можно отрегулировать програмно а вот резкую отработку надо добиваться конструктивно. Можно поиметь детскую колыбельку в место автосимулятора.
mds3d
Fox-48 писал(а):
mds3d писал(а):
- я не понимаю, говоря о точности.... какой диапазон расстояния вы планируете контролировать ? сколько миллиметров (сантиметров) дают погрешность в точности ?
Если учесть, что ход платформы будет сотавлять максимум 10 см, то погрешность в 2 см будет ощутимой.
- У меня длинна выдвижного штока 650мм, ультрасоники работают в диапазоне 0-500мм (это по озвученным данным) а так из 6-ти три работают в диапазане 650мм, прошивка так написанна что симулятор начинает плясать от среднего положения платформы, соответственно когда едешь по неровной дороге вибрация ощущается, правда не знаю относительно точности диапазона 20мм (2см) здесь есть специалисты которые знают как работает прошивка с ультрасоником
Fox-48 писал(а):
... лично я планирую построить симулятор таким, что бы была плавность хода, ну все в машине ездили - понимают о чем речь. Если кому-нибудь покажется, что я не прав и в гоночном болиде пилот не вылетает только потому, что пристегнут ремнями, то скажу, что мне этого не нужно, ну не хочу я играть в игру и бояться прикусить язык или сколоть зуб
- я не понимаю, а в чем проблема вообще ? например в насстройках подрегулировать и выставить ШИМ под свою платформу
Fox-48
mds3d писал(а):
- У меня длинна выдвижного штока 650мм
Ну вот, 650 не 100. Нужно покурить вопрос, может и хороший вариант будет для моей платформы. Тем более, что стоят они не дорого. Кстати, хотел давно спросить, почему у всех симеров, у кого 2 DOF симулятор, моторы стоят сзади? Просто так решили или что-то в этом есть особенное? Я вот думаю сделать приводы наоборот, в передней части, под ногами. Рычаг увеличиться, нагрузка уменьшиться. Правда скорость перемещения упадет, но для меня это не критично. А вообще,'всем спасибо за советы.
электрик
Fox-48
почему у всех симеров, у кого 2 DOF симулятор, моторы стоят сзади?
посмотри в FAG там как раз два сима с передним расположением моторов. А с чего это ты взял что скорость упадет и рычаг увеличится? Скорость мотора что сзади что спереди одинаковая Рычаг можно увеличивать до бесконечности. Симеры ищут оптимальную длинну рычага - нагрузка на кривошип и ход платформы, а так как в основном у всех форма сима прямоугольная (это для 2dof) то и рычаг по длинне и ширине равны.Можно сделать платформу шире и отодвинуть моторы дальше - рычаг увеличится ход платформы уменьшится габариты увеличатся, зато моторам легче.
Fox-48
электрик писал(а):
А с чего это ты взял что скорость упадет и рычаг увеличится? Скорость мотора что сзади что спереди одинаковая
Ну я же не про рычаг кривошипа, ты ж понял. К примеру у нас одинаковые кривошипы и одинаковая скорость вращения вала. Где будет нагрузка на кривошип меньше, там где рычаг платформы длиннее или короче? Очевидно же. Скорость вращения вала одинакова, а скорость перемещения платформы - разная. Или ты это так пошутил?
Ale
Fox-48 писал(а):
электрик писал(а):
А с чего это ты взял что скорость упадет и рычаг увеличится? Скорость мотора что сзади что спереди одинаковая
Ну я же не про рычаг кривошипа, ты ж понял. К примеру у нас одинаковые кривошипы и одинаковая скорость вращения вала. Где будет нагрузка на кривошип меньше, там где рычаг платформы длиннее или короче? Очевидно же. Скорость вращения вала одинакова, а скорость перемещения платформы - разная. Или ты это так пошутил?
Fox-48 писал(а):
Я вот думаю сделать приводы наоборот, в передней части, под ногами. Рычаг увеличиться, нагрузка уменьшиться.
Для меня, кстати, тоже не очевидно твое утверждение, что если движки спереди платформы, то рычаг обязательно длиннее А так да, ты прав, чем длиннее рычаг от кардана до крепления тяги, тем легче движку и тем меньше скорость и дистанция перемещения платформы при одинаковом кривошипе.
Fox-48
Я может в другую вселенную забрел? но давайте вспомним, где у нас центр масс. Под пятой точкой обычно, так? Никто,обычно, просто так не старается удлинять платформу(назовем сим так), так? Отсюда вывод: там, где ноги, там длиннее рычаг. Расстояние от центра масс до кривошипа. Или я не прав, где?
Ale
Fox-48 писал(а):
Я может в другую вселенную забрел? но давайте вспомним, где у нас центр масс. Под пятой точкой обычно, так? Никто,обычно, просто так не старается удлинять платформу(назовем сим так), так? Отсюда вывод: там, где ноги, там длиннее рычаг. Расстояние от центра масс до кривошипа. Или я не прав, где?
И где ты видел "обычные" приводы сзади под сидушкой? Обычно сзади приводы делаются по типу "frex" платформы - то есть тяга от кривошипа крепится к креслу в районе плечевого пояса игрока. А это совсем другой рычаг. И даже (обычно) длиннее, чем при расположении моторов спереди. Вот два примера:
Frex от коллеги null http://mal4x.ru/viewtopic.php?p=5584
Ты не обижайся. Но правда лично для меня было не очевидно утверждение, что сзади обязательно короче рычаги.
Fox-48
Ale писал(а):
И где ты видел "обычные" приводы сзади под сидушкой? Обычно сзади приводы делаются по типу "frex" платформы - то есть тяга от кривошипа крепится к креслу в районе плечевого пояса игрока. А это совсем другой рычаг. И даже (обычно) длиннее, чем при расположении моторов спереди. Вот два примера:
Frex от коллеги null http://mal4x.ru/viewtopic.php?p=5584
Ты не обижайся. Но правда лично для меня было не очевидно утверждение, что сзади обязательно короче рычаги.
Да я не обижаюсь, просто может быть я не достаточно точно выразился, нужно было указать места крепления более конкретно. В данных примерах рычаг действительно одинаковый. Но у Deriy Sato приводы расположены слишком близко, я же хочу установить под ногами, поэтому рычаг будет существенно длиннее.
электрик
Fox-48
где у нас центр масс. Под пятой точкой обычно, так
Обычно нет. Центр масс находится экспериментально или математически но он редко попадает ровно под попу. Центр масс зависит даже от формы кресла а так же от веса игрока.
Fox-48
электрик писал(а):
Fox-48
где у нас центр масс. Под пятой точкой обычно, так
Обычно нет. Центр масс находится экспериментально или математически но он редко попадает ровно под попу. Центр масс зависит даже от формы кресла а так же от веса игрока.
Блин, ну я же примерно. Согласись, что не под ногами.
электрик
Ну тогда тут разговор слепого с глухим. Нарисуй хоть эскиз платформы которую ты хочешь делать.
mds3d
электрик писал(а):
Ну тогда тут разговор слепого с глухим. Нарисуй хоть эскиз платформы которую ты хочешь делать.
- дорогие друзья, я не понимаю вообще о чем спор идет ??? - есть такое понятие как "center of gravity" давайте начнем плясать отсюда? и не важно где стоят моторы ! ..... далее о рычагах поговорим
электрик
mds3d В твоем случае да А когда разговор идет от редукторах в 20-25 ватт это ух как критично. Один мотор от нивы или газели с трудом тянет 20-25 кг. Тут ох как важна балансировка(положение сидока так как он самый тяжелый)
mds3d
электрик писал(а):
mds3d В твоем случае да А когда разговор идет от редукторах в 20-25 ватт это ух как критично. Один мотор от нивы или газели с трудом тянет 20-25 кг. Тут ох как важна балансировка(положение сидока так как он самый тяжелый)
- я 2ДОФ никогда не делал, даже и в голову не приходило..... но рассуждая теоретически могу предположить что вес "седока" расположен не на самих моторах а на крестовине опорного вала , верно ? а моторчики двигают только второстепенный вес на который "заваливается" игрок..... - правильно сформулированный вопрос уже является ответом
электрик
Человек штука не квадратная, за редким исключением , а понимать седок будет на платформе с ногами, рулем, педалями или только попа на кресле а ноги на полу и стойка с рулем то же на полу это разные вещи и вес распределяться по разному будет. Я и написал чтоб Fox-48 накидал эскизик того что планирует делать в первом случае (с ногами на платформе) расположение моторов предпологается спереди, во втором случае расположение сзади и с упором тяг в спинку кресла лучше и проще.
PS кстати говоря наши форумчане обе конструкции делали NULL моторы сзади, CraCk моторы спереди.
mds3d
электрик писал(а):
Человек штука не квадратная, за редким исключением , а понимать седок будет на платформе с ногами, рулем, педалями или только попа на кресле а ноги на полу и стойка с рулем то же на полу это разные вещи и вес распределяться по разному будет.
- когда-то давным давно, вроде на занятиях по ГТО, преподователь привел один пример, сказав что переносить на руках человека который в чувствах на много легче чем который без сознания..... а трупа практически невозможно поднять на руки...., - так-как человек живой он как бы "балансирует" свой вес, сам того не подозревая !!!
ЗЫ. тему "левитации" оставим на десерт
Fox-48
электрик писал(а):
Ну тогда тут разговор слепого с глухим. Нарисуй хоть эскиз платформы которую ты хочешь делать.
Завтра попробую накидать свою схемку, но что-то похожее на вот это. Скрытый текст
Правда у меня не будет задних стоек (за спинкой кресла) и нижняя платформа будет по длине такая же, как верхняя и верхняя будет несколько сдвинута назад.
электрик
Fox-48Взгляни на мой топик, я то же оригинальностья не блеснул, и делаю платформу на таком же принципе как в твоей ссылке. Только в моем случае нижняя часть будет как ящик для всей механики и электроники, туда еще и слабенький пк запихну. Навеяло от блю тайгера. А балансировку я планирую с помощью банжи сделать и моторы от камаза.
Fox-48
Я что-то не вкурил. Обязательно нужно два компа что ли? Это особенность программы что ли такая?
SimAl
Если ты о SimTools или X-Sim, то не нужно, а можно. Существует возможность запустить программу, которая ведет расчеты и управляет симулятором на отдельном компьютере, при этом часть, которая забирает данные из игры запускается на компе с игрой. Якобы чтобы не тормозить игру расчетами и наоборот. ХЗ кому и зачем это может понадобиться, можно подумать там ядерный синтез просчитывается.
электрик
Якобы чтобы не тормозить игру расчетами и наоборот. ХЗ кому и зачем это может понадобиться, можно подумать там ядерный синтез просчитывается
На самом деле не для этого. Одна из плюшек этого метода не висеть на одном мониторе в оконном режиме а иметь, грубо, отдельно терминал для настройки и отдельно терминал для игр. На мой взгляд используя 2 ПК мы получаем готовое устройство на котором есть все настройки. С учетом того что комп для сима можно купить за тысячу рублей или собрать из хлама, запихнуть в него весь проект по сборке чертежи, мануалы, резервные копии плагинов да и вообще всю информацию о постройке. Почему бы и не использовать 2 ПК. По личному опыту могу доказать, была у меня папка с архивами по постройке первого сима в ней был архивчик X-sim2089beta.zip, старожила наверное помнят, так вот зараза антивирус потер все содержимое в zipе вместе с чертежами и мануалами, хорошо что архив продублирован на жестком диске от первого сима. PS Для тех кто имеет всего один проект, только постройка сима то эта писанина не актуальна. Для меня так удобно, да и разработчики софта то же наверное не просто так разделили программу на 2 части. А
Якобы чтобы не тормозить игру
с нынешними многоядерными процессорами и терабайтами оперативки это не актуально
PSPS Что можно к одному пк подключить несколько мониторов и вывести окно настройки сим тулз на отдельный монитор всем понятно (это я предвосхищаю продолжение темы)
mds3d
электрик писал(а):
Якобы чтобы не тормозить игру расчетами и наоборот. ХЗ кому и зачем это может понадобиться, можно подумать там ядерный синтез просчитывается
На самом деле не для этого. Одна из плюшек этого метода не висеть на одном мониторе в оконном режиме а иметь, грубо, отдельно терминал для настройки и отдельно терминал для игр. На мой взгляд используя 2 ПК мы получаем готовое устройство на котором есть все настройки.
с нынешними многоядерными процессорами и терабайтами оперативки это не актуально
PSPS Что можно к одному пк подключить несколько мониторов и вывести окно настройки сим тулз на отдельный монитор всем понятно (это я предвосхищаю продолжение темы)
- ага, подключив отдельный монитор на второй выход видеокарты НВИДИА обратил внимание что там еще есть третий HDMI -выход, про три монитора промолчим, про многоядерный процессор тоже промолчим...... совсем не понятно для чего СИМ-ТУЛС под два компа заточен ????
Ale
mds3d писал(а):
- ага, подключив отдельный монитор на второй выход видеокарты НВИДИА обратил внимание что там еще есть третий HDMI -выход, про три монитора промолчим, про многоядерный процессор тоже промолчим...... совсем не понятно для чего СИМ-ТУЛС под два компа заточен ????
Просто сама задумка самодельного сима и форум буржуйчкий родились в те далекие времена, (почти былинные ), когда ХОРОШАЯ графика и КАЧЕСТВЕННАЯ физика в симуляторе отнимала колоссальное процессорное время. Поэтому и родилась идея разделить компы... На одном игра и извлечение данных, на другом формирование сигналов управления на симулятор...
mds3d
Ale писал(а):
mds3d писал(а):
- ага, подключив отдельный монитор на второй выход видеокарты НВИДИА обратил внимание что там еще есть третий HDMI -выход, про три монитора промолчим, про многоядерный процессор тоже промолчим...... совсем не понятно для чего СИМ-ТУЛС под два компа заточен ????
Просто сама задумка самодельного сима и форум буржуйчкий родились в те далекие времена, (почти былинные ), когда ХОРОШАЯ графика и КАЧЕСТВЕННАЯ физика в симуляторе отнимала колоссальное процессорное время. Поэтому и родилась идея разделить компы... На одном игра и извлечение данных, на другом формирование сигналов управления на симулятор...
- опять таки вопрос навязывается сам собой....... - если игрушки СТАЛКЕР, DOOM-3, CALL OF DUTY, ГРАФИКА ПРАКТИЧЕСКИ ИДЕАЛЬНАЯ...... почему на MFS-X графика (текстуры) на уровне пентиум-2 ??? - какой ПО и графикой пользуются авиасимуляторы на которых тренируются пилоты в аэропортах ???
ЗЫ, saitek flight
Ale
Ну, все таки шутеры имеют вполне ограниченную карту, в отличии от симов самолетных. Ну и задачи перед создателями разные стоят, наверное...
электрик
Могу с полной ответственностью заявить что 5 лет назад программа X-sim2089beta совместно с играми LFS, RFactor, работали на одном ноутбуке на базе AMD 1,6 Ггц 512 оперативки без тормозов, SimTools даже в проекте не было. Так что я думаю что 2 пк нужен для мобильности. Можно подключить к симу с двумя пк любой компьютер с игрой и Game manager и начать играть.В том случае если к симу покупается игровой ПК специально для него то конечно второй пк не нужен но если игровой пк по совместительству еще и рабочий и на нем выполняются какие нибудь другие проекты+он еще и медиа сервер то 2 пк это вариант, На компе сима все настройки контроллера плагины для игр (можно дистрибутивы игр) подключаем любой ноут, комп и минимальными настройками начинаем пользовать сим.
Fox-48
Спаибо всем за разъяснение, теперь все понятно. Собираюсь делать на ардуине, не совсем понятно, как подключать датчики Холла. Может кто подскажет? Вот эти же подойдут? http://pages.ebay.com/link/?nav=item.vi ... 0680693941 И еще, какой же все-таки лучше софт использовать? А то я смотрю тут варианты есть.
CraCk
Fox-48 писал(а):
Спаибо всем за разъяснение, теперь все понятно. Собираюсь делать на ардуине, не совсем понятно, как подключать датчики Холла. Может кто подскажет?Вот эти же подойдут?
Да. У меня такие
Підключення давачів Холла.jpg
Fox-48 писал(а):
И еще, какой же все-таки лучше софт использовать? А то я смотрю тут варианты есть.
X-sim - более гибкий в настройке, платный, мало плагинов для игр, нагружает ОС систему. SimTools - простой в настройке, нет графиков, бесплатен, много плагинов для игр, не востребован к ресурсам пк. Ну ты понял
Fox-48
CraCk писал(а):
Ну ты понял
Я понял) А к ардуине его как цеплять, учитывая прошивку? И вообще, где бы почитать какие данные передает sim-tools на com порт? Или это гостайна?)
mds3d
Ale писал(а):
Ну, все таки шутеры имеют вполне ограниченную карту, в отличии от симов самолетных. Ну и задачи перед создателями разные стоят, наверное...
чтобы заработать бабки нужно вложится........, на данном этапе идея заключается в том чтобы вложится по полной программе в програмное обеспечение (графика) а так-же в кабинку пилотов...... я имею в виду тот факт что на рынке летный симулятор стоит не дешевле одного ляма килобаксов...... может есть шанс реализовать данную идею ? поделюсь со всеми на форуме
ЗЫ..... посмотрите железки https://www.google.jo/search?q=saitek+f ... d=0CCYQsAQ http://www.youtube.com/watch?v=ji3tteqy1pM зы2 - так-же меня раздражают те м*даки типа Паши и Александра кто не платит за разработку технологий и кто имея поверхностное понятие думает что владеют миром посему у меня вопрос к администраторам форума, отделить коммерческие проекты от общего обсуждения халявщиков - один м*дак сказал мне; - на *** ты мне нужен? я это без тебя знал......спрашивается какого *** ты меня нанял на работу и не заплатил ?
молодым поможем, не вопрос!!! - профессиональных халявщиков поставим к стенке!!!
электрик
Fox-48 A0 - A1 на OUT холла. Ну питание сам найдешь.
Fox-48
Парни, а как думаете, получится сделать так, что бы сим отрабатывал только эволюции подвески? Имею ввиду без наклона во время поворота и разгона с торможением. Пусть мой вопрос не покажется странным, но я покатался тут на 6DOF симе, на гидравлике, мне не понравилось. Не понравились именно наклоны. Они сбивают с толка. Ну, то есть, когда сиденье наклонено, да, создается иллюзия центробежной силы, но вот сам момент, когда оно наклоняется, создает обратный эффект. Короче мне не понравилось. Если есть идеи, поделитесь пожалуйста.
null
Fox-48 писал(а):
Не понравились именно наклоны. Они сбивают с толка. Ну, то есть, когда сиденье наклонено, да, создается иллюзия центробежной силы, но вот сам момент, когда оно наклоняется, создает обратный эффект. Короче мне не понравилось. Если есть идеи, поделитесь пожалуйста.
Летом катался на 3доф с большим ходом платформы. Ощущения похожи на твои. В общем тоже не понравилось. Выходы здесь есть. Во первых настройкой софта - можно сделать. Второе, я остаюсь пока ещё поклонником frex и поэтому рекомендую посмотреть в его сторону.
Fox-48
null писал(а):
...остаюсь пока ещё поклонником frex и поэтому рекомендую посмотреть в его сторону.
С этого места поподробнее)
null
Тут нечего особо подробнее)) Это конфигурация сима, когда ноги с педалями стоят на земле, а перемещается только кресло. Frex потому, что были одноименные симуляторы от японцев. Погугли, у них есть сайт.
Fox-48
null писал(а):
Это конфигурация сима, когда ноги с педалями стоят на земле, а перемещается только кресло.
Аа, тогда понятно) Я просто не знал, что это frex. Не, когда зад отдельно от ног, тоже как-то паталогично)) В общем говоришь, что софтом решаемо, да? Тогда подождем запчасти и будем достраивать) вроде все будет. Единственное, может посоветует кто, чем лучше и как вообще шлицы сделать на маятнике.
null
Fox-48 писал(а):
Не, когда зад отдельно от ног, тоже как-то паталогично))
Спорить и навязывать не буду, но останусь при своем Здесь много писал об этом ... С картинками даже Я попробовал и то, и другое. Просто показалось, что под твои запросы это подходит больше.
Ale
Fox-48 писал(а):
Парни, а как думаете, получится сделать так, что бы сим отрабатывал только эволюции подвески? Имею ввиду без наклона во время поворота и разгона с торможением. Пусть мой вопрос не покажется странным, но я покатался тут на 6DOF симе, на гидравлике, мне не понравилось. Не понравились именно наклоны. Они сбивают с толка. Ну, то есть, когда сиденье наклонено, да, создается иллюзия центробежной силы, но вот сам момент, когда оно наклоняется, создает обратный эффект. Короче мне не понравилось. Если есть идеи, поделитесь пожалуйста.
Вообще то это вопрос не простой. Меня он давно волнует, как теоретика . Мы вроде даже обсуждали на форуме, но уже не вспомню. Дело в том, что наклон может имитировать ускорение только в статике, то есть когда кресло УЖЕ наклонилось. Тогда у пользователя будет ощущение бокового или продольного ускорения (торможение, разгон). Но вот сам процесс наклона в обычных симах вызывает прямо противоположные воздействия на тело (и голову) игрока.
Простой пример - торможение должно выталкивать ездока вперед из кресла (и голову то же). А вот наклон вперед, который должен имитировать торможение приводит к тому, что голову сначала закидывает назад (сила инерции) и только после окончания наклона кидает вперед (уже сила тяжести).
Идеальным был бы сим, отрабатывающий продольно-поперечные ускорения именно за счет ускорений в горизонтальной плоскости...
null
Ale писал(а):
Идеальным был бы сим, отрабатывающий продольно-поперечные ускорения именно за счет ускорений в горизонтальной плоскости...
Да, да) кстати, какой-то ученый опыты ставил такие - вагонетку по рельсам разгонял, а потом резко останавливал. Пределы возможностей человеческого организма пытался выяснить. Когда все отказались в опытах учавствовать - он сам продолжил. Так и крякнул кажется от повреждения внутренних органов. Вот такая блин наука
SimAl
Fox-48 писал(а):
Пусть мой вопрос не покажется странным, но я покатался тут на 6DOF симе, на гидравлике, мне не понравилось. Не понравились именно наклоны. Они сбивают с толка. Ну, то есть, когда сиденье наклонено, да, создается иллюзия центробежной силы, но вот сам момент, когда оно наклоняется, создает обратный эффект. Короче мне не понравилось. Если есть идеи, поделитесь пожалуйста.
Вообще-то на 6dof это решаемо софтом. Для этого центр вращения должен быть выше головы. Т.е., например, при торможении платформа должна не только наклонятся вперед, но и отъезжать назад, описывая окружность вокруг точки выше головы. Так вектор ускорения будет направлен относительно вестибулярного аппарата в одну сторону (по крайней мере не будет меняться на противоположный). Но для этого нужен сим с довольно большой амплитудой. Есть еще один потенциальный косяк: после торможения часто следует удар, а т.к. сим к этому времени уже находится в крайнем заднем положении, его не получится нормально отработать. Но пока я это писал, уже придумал хак к этому багу.
Я было даже думал над 2dof механикой для такого расклада, но выходит сложновато.
Вообще то это вопрос не простой. Меня он давно волнует, как теоретика . Мы вроде даже обсуждали на форуме, но уже не вспомню. Дело в том, что наклон может имитировать ускорение только в статике, то есть когда кресло УЖЕ наклонилось. Тогда у пользователя будет ощущение бокового или продольного ускорения (торможение, разгон). Но вот сам процесс наклона в обычных симах вызывает прямо противоположные воздействия на тело (и голову) игрока.
Простой пример - торможение должно выталкивать ездока вперед из кресла (и голову то же). А вот наклон вперед, который должен имитировать торможение приводит к тому, что голову сначала закидывает назад (сила инерции) и только после окончания наклона кидает вперед (уже сила тяжести).
Идеальным был бы сим, отрабатывающий продольно-поперечные ускорения именно за счет ускорений в горизонтальной плоскости...
На самом деле есть один способ сымитировать и продольное и поперечное ускорение за счет одновременного сдвига платформы и её наклона. Ну то есть таким образом изменить положение, что бы сила инерции плавно переросла в силу гравитации. На примере правого поворота это будет выглядеть так: сначала сдвиг платформа вправо и, не дожидаясь его завершения, наклон влево. Таким образом седок ощутит нечто похожее на центробежную силу. Но такое возможно только на 6dof платформах и почему-то не используется. Но есть минус: вестибюлярный аппарат свою лепту внесет и игрок ощутит вместе со смещением и перегрузкой ещё и вращение, что серьезно сбивает с толку. Так что тут все сугубо индивидуально. Кому-то это покажется офигительно круто, а кому-то, вроде меня , не погружением в процесс игры, а выдергиванием из него
Fox-48
SimAl писал(а):
Но пока я это писал, уже придумал хак к этому багу. Я было даже думал над 2dof механикой для такого расклада, но выходит сложновато.
Ну, примерно это же, я описал в предыдущем посте. А вот натсчет 2dof ну ка, ну ка! Интересно, какие соображения? Прям заинтриговал
SimAl
Fox-48 писал(а):
А вот натсчет 2dof ну ка, ну ка! Интересно, какие соображения? Прям заинтриговал
Как-то так:
2dof.png
Анфас вид точно такой же. Получается четыре стойки. Синие - стойки, красные - шаровые опоры. На одной из стоек вместо шаровых опор - карданы чтобы предотвратить вращение вокруг вертикальной оси. Подобрав A и B можно добиться необходимого эффекта. Очевидно A < B.
Ale
SimAl писал(а):
Анфас вид точно такой же. Получается четыре стойки. Синие - стойки, красные - шаровые опоры. На одной из стоек вместо шаровых опор - карданы чтобы предотвратить вращение вокруг вертикальной оси. Подобрав A и B можно добиться необходимого эффекта. Очевидно A < B.
По моему система изначально НЕУСТОЙЧИВА. Кресло не будет находиться по своей воле в горизонтальном положении, обязательно кивнет и пара стоек лягут на платформу.
SimAl
Ale писал(а):
По моему система изначально НЕУСТОЙЧИВА. Кресло не будет находиться по своей воле в горизонтальном положении, обязательно кивнет и пара стоек лягут на платформу.
Да, неустойчива. Классическая конструкция с одним карданом тоже неустойчива. Двигатели и пружины спасают ситуацию. В принципе, если сильно хочется, можно сделать так:
2dof_.png
Конструкция станет устойчивой, но ее станет сложнее сдвинуть с места. Придется ставить пружины в другую сторону.
Ale
SimAl писал(а):
Конструкция станет устойчивой, но ее станет сложнее сдвинуть с места. Придется ставить пружины в другую сторону.
Нет. Пока центр тяжести выше верхних шаровых - такая конструкция тоже неустойчива. И будет сваливаться до "прилипания" любой пары стоек к вертикальным стенкам центральной "коробки".
Конструкция с карданом имеет ограничение степеней свободы до ДВУХ (наклоны по двум углам). И на эти две степени свободы ставят два движка. Всё зажато. Приведенная тобой конструкция вообще не имеет ограничений... Потому и неустойчива.
SimAl
Ale писал(а):
Нет. Пока центр тяжести выше верхних шаровых - такая конструкция тоже неустойчива. И будет сваливаться до "прилипания" любой пары стоек к вертикальным стенкам центральной "коробки".
Дело не в том, где находится центр массы относительно шаровой. Дело в том, что энергетически выгоднее. Если в результате движения центр масс движется вниз (система теряет энергию), значит движение будет продолжатся, пока не центр массы не достигнет некоторого локального минимума. Если же при движении центр масс смещается вверх, значит нужно где-то взять энергию на это перемещение, а раз ее нет, значит она будет находится в равновесном состоянии. Отсюда вопрос: куда в каждом случае будет двигаться центр масс? Вторая конструкция устойчива по крайней мере если A==B, т.к. центр массы по-любому идет вверх при смещении от центра. Я думаю и при всех A<B. Легко смоделировать, подвесив спичечный коробок за веревочки. Хотя это не особо важно, для движения есть двигатель.
Ale писал(а):
Конструкция с карданом имеет ограничение степеней свободы до ДВУХ (наклоны по двум углам). И на эти две степени свободы ставят два движка. Всё зажато. Приведенная тобой конструкция вообще не имеет ограничений... Потому и неустойчива.
Я же написал: на одной стойке вместо шаровых опор два кардана. Те же две степени свободы. Система точно так же может двигаться (вперед+наклон назад) и (назад+наклон вперед). И эти движения точно так же должны быть ограничены двумя двигателями.
Fox-48
Согласен с Ale. Конструкция неустойчива. Хоть кардан, хоть шаровая, если есть возможность согнутся, то стул завалится.
электрик
Есть идея по этому вопросу. Нам же нужно смещать кресло вперед-назад, в лево-право не обязательно. Так для смещения вперед, возможно, подойдет бутерброд - Если взять конструкцию как у меня и к ней добавить еще одну верхнюю площадку с рельсами на подшипниках как в ЧПУ, а уже на нее ставить кресло. Двигаться она будет по инерции или третьим мотором, если по инерции то в центральное положение ее можно возвращать или пружинами или шнурами "Банджи" Эту конструкцию пробовал ua6aak... у него была подвеска на пружинах, но на мой взгляд кроме раскачивания из стороны в сторону она ни чего не давала. Это просто идея PS Если интересно то вечером эскиз набросаю.
Ale
SimAl писал(а):
Вторая конструкция устойчива по крайней мере если A==B, т.к. центр массы по-любому идет вверх при смещении от центра. Я думаю и при всех A<B. Легко смоделировать, подвесив спичечный коробок за веревочки. Хотя это не особо важно, для движения есть двигатель.
Пожалуйста, смоделируй. И опубликуй здесь результат. Это важно. По крайней мере для меня, потому что я в упор не понимаю, как такая система может быть устойчивой.
SimAl писал(а):
Я же написал: на одной стойке вместо шаровых опор два кардана. Те же две степени свободы. Система точно так же может двигаться (вперед+наклон назад) и (назад+наклон вперед). И эти движения точно так же должны быть ограничены двумя двигателями.
Два кардана на одной стойке? Стойка будет падать на нижнем кардане неконтролируемо, так же как и на шаровой опоре. От вращения ты защитился, от падения (наклона) - нет.
ЗЫ: Еще раз мое мнение: Пока центр масс выше опор в твоей конструкции, она будет заваливаться, если не предусмотреть ограничители.
SimAl
Ale писал(а):
Пожалуйста, смоделируй. И опубликуй здесь результат. Это важно. По крайней мере для меня, потому что я в упор не понимаю, как такая система может быть устойчивой.
Видимо здесь все по-разному понимают "устойчив". Без двигателей первая конструкция в центре рабочего хода держатся не будет, в этом смысле она не устойчива, вторая будет. Но ни в том, ни в другом случае это не важно, движение/торможение обеспечат двигатели. Далее, если под "устойчивостью" подразумевается, что два двигателя не смогут однозначно зафиксировать положение: если бы в стойках были все шаровые опоры, был бы 3dof: (вперед+наклон), (назад+наклон), (поворот вокруг вертикальной оси + изменение высоты). Благодаря карданам в одной стойке мы избавляемся от третьей, остаются только две свободных оси: (вперед+наклон), (назад+наклон). Надо бы смоделировать, но я не силен в этом, к сожалению.
Ale писал(а):
Два кардана на одной стойке? Стойка будет падать на нижнем кардане неконтролируемо, так же как и на шаровой опоре. От вращения ты защитился, от падения (наклона) - нет.
Цель и была защититься от вращения. Наклоны в стороны==падения на совести двигателей.
Ale писал(а):
ЗЫ: Еще раз мое мнение: Пока центр масс выше опор в твоей конструкции, она будет заваливаться, если не предусмотреть ограничители.
ОК, это я смогу опровергнуть, повесив спичечный коробок на 4 нитки. Займусь вечером. Хотя, опять же, это не важно. Важно, получается ли 2dof: достаточно ли двух двигателей.
Ale
SimAl писал(а):
ОК, это я смогу опровергнуть, повесив спичечный коробок на 4 нитки. Займусь вечером. Хотя, опять же, это не важно. Важно, получается ли 2dof: достаточно ли двух двигателей.
Вообще-то спичечный коробок на нитках - это не совсем та конструкция, которую ты приводишь... Если он просто висит на нитках - то его центр масс ниже опор, и он естественно никуда не денется. А вот ты присобач к нему "ножки" и расположи как на твоем втором рисунке...
электрик
Хотите отнесите это как спам, хотите как манифест Симостроителя. Мы все здесь с разными образованиями, финансовыми возможностями, инструментальной базой, опытом но у всех есть амбиции - Я могу лучше. Все симы которые представлены здесь и на иноземных сайтах используют одни и те же принципы ни чего нового пока ни кто из нас и дружественных ресурсах в одиночку не придумал. Мы изобретаем велосипед, без хорошей инженерной базы знаний ,станочного парка и денег ни чего из этого не получится. Те кто построил сим- simerы знают что для постройки даже 2dof frex (одна из самых простых конструкций) требуется не мало времени, знаний и денег,при этом конструкция не лишена слабых мест, люфтов, перекосов и т.д.............. Сейчас форум переживает не лучшие дни, мало дела много слов, можно много и долго обсуждать ту или иную конструкцию, тип обратной связи, видов крепежа, типы приводов, и что , гипотетически из этого получится, но на деле кроме слов ни чего нет. За редким исключением мало кто чего то показывает и тестирует. Кто сказал что датчик холла лучше резистора - где отчеты и тесты, логично купить 10 резисторов за 100 рублей и менять их раз в неделю чем один датчик холла за 1000 руб. и в итоге оторвать ему шток во время тестирования, кто сказал что мотор от газели слабый - мы просто не правильно его применяем примеры в faq. Многие кто сделали свой сим просто молчат или показывают фото дальнего плана, давайте выкладывать свои технические решения в чертежах и схемах, обсуждать их слабые и сильные стороны. Изначально так и было - на форуме 7 веток постройки с техническими решениями и схемами, сейчас пользователи пишут в отчетах "я сделал,вырезал,прикрутил ......"- как, из чего, чем
Fox-48
электрик писал(а):
...давайте выкладывать свои технические решения в чертежах и схемах, обсуждать их слабые и сильные стороны
Логично. Лично я, как будет что-то вырисовываться материальное и обещающее, то обязательно постараюсь сделать отчет. Кстати, много материала перелопатил, но нигде не встретил (может не там смотрел) как сделать шлицы на кривошипе. Берем "железку" подходящую по толшине, длине и материалу, сверлим отверстия и... Ну не молотком же забивать её на вал редуктора. Подходящего способа что-то не придумаю. Делитесь пожалуйста, уважаемые форумчане.
Алексей1224
Нет не молотком. Есть простой способ. Греешь железку до красна при этом размеры железки увеличатся. Одеваешь ее на вал, ждешь пока остынет и вуалья она намертво сидит на валу. Размеры вала равны размеру прорези в железке.
электрик
С конусом это не прокатит. Я делал так сверлил шорошкой отпускал заготовку резаком и затягивал, там на конкурсе остались зазубрины шлицов потом закаливал в масле. Получилось но шлиц очень маленький. Затянул, нагрузил вроде не проворачивает пока, время покажет. А так на заводе холодным штампом делают, но пресс нужен.
Fox-48
электрик писал(а):
С конусом это не прокатит. Я делал так сверлил шорошкой отпускал заготовку резаком и затягивал, там на конкурсе остались зазубрины шлицов потом закаливал в масле. Получилось но шлиц очень маленький. Затянул, нагрузил вроде не проворачивает пока, время покажет. А так на заводе холодным штампом делают, но пресс нужен.
Ну в общем прикол в том, что бы сделать металл мягким, насадить на шлицы и полученную деталь закалить? Метод понятен. Если какая другая идея на этот счет посетит - отпишусь, а пока, спасибо за совет, скорее всего, это самый разумный способ.
Слушай, может набросаешь схемку? По видео не очень понятно что куда. Полумосты пришли, а подключать че-то очкую
CraCk
Fox-48 писал(а):
Слушай, может набросаешь схемку? По видео не очень понятно что куда. Полумосты пришли, а подключать че-то очкую
Привет. Честно я в этом не очень силен. И видео не мое, случайно нашел. Думаю что прошивка на видео используется стандартная, так как исходники есть только у Ale. Несколько недель назад на заграничном форуме набрел на использование IBT-2 с Ардуино. Но там используют другую прошивку и специальные настройки в прошивке для IBT-2. http://www.xsimulator.net/community/thr ... ties.4957/ Еще одни пользователь xsimulator рекомендовал не соединять землю мостов IBT-2 с землей Ардуино. Почему то вытворяет контролер Ардуино. http://www.xsimulator.net/community/thr ... 380/page-2 P.S. В твоем случае нужно рекомендации опытных пользователей. Если они не появляться, тогда будем шаманить
электрик
В этом топике от 6 декабря 2014 года
На видео работает моя (prilad - это мой ник на буржуйком форуме) прошивка для ардуины. Разработана и протестирована на форуме
и дальше пару постов Але объясняет как подключить.
Fox-48
Да-да! Спасибо, уже разобрался. Работает. Только не реагирует на sim-tools. Настройки порта правильные, запускаю тест, двигаю ползунки - rx моргает, но реакции нет. Скажите, должны быть подключены оба двигателя или одного для теста достаточно? Что я не так делаю? Sim-tools настроил по мануалу.
Ale
Fox-48 писал(а):
Да-да! Спасибо, уже разобрался. Работает. Только не реагирует на sim-tools. Настройки порта правильные, запускаю тест, двигаю ползунки - rx моргает, но реакции нет. Скажите, должны быть подключены оба двигателя или одного для теста достаточно? Что я не так делаю? Sim-tools настроил по мануалу.
Двигатель можно вообще пока не подключать. Если на мостах есть светодиоды (часто ставят для индикации выходного напряжения), то они должны светиться пропорционально напряжению на выходе моста. Если светодиодов нет - можешь отключить мост и прямо к выходам ШИМ Ардуины подключить светодиод+резистор 300 Ом (последовательно). Тогда ты увидишь ШИМ прямо на выходе ардуины.
Ну а про прошивку - точно скажи, какую ты используешь. И какие настройки SimTools (лучше скриншот сделай)
Fox-48
Ale писал(а):
Двигатель можно вообще пока не подключать...
Ну я подключил пока что маленький движочек, просто для наглядности. Без потенциометра крутится все время соответственно только в одну сторону. С потенциометром, смотря в какую сторону крутанул, в ту и двигатель.
Ale писал(а):
Ну а про прошивку - точно скажи, какую ты используешь. И какие настройки SimTools (лучше скриншот сделай)
Прошивку использую из faq, разные версии для разной скорости порта. А на счет скринов, завтра теперь уже только смогу (на работе).
Fox-48
Ale писал(а):
Ну а про прошивку - точно скажи, какую ты используешь. И какие настройки SimTools (лучше скриншот сделай)
Я поправил ФАК. Залил туда прошивку (v3), в которой устранен один неприятный баг, возникавший при работе с SimTools. Рекомендую использовать ее (пока пишется и тестируется новая). Хотя, насколько я помню, автор SimTools тоже свою прогу поправил, и с текущей версией моя старая прошивка тоже работает при правильной настройке.
Ну и там же разместил окно с настройками порта под эту прошивку. Твои настройки совсем не подходят. Посылку для управления нужно формировать из 5 байт (спасибо Таносу, это он такой формат придумал ). 0x41, 0x42, 0xFF, 0x.., 0x... Первые три байта - фактически заголовок 'AB'<255>. За ними следуют два байта управления.
Строки Startup и Shutdown лучше оставить пустыми. Хотя если ты хочешь выводить в среднее положение движки, тогда запиши туда типа AB<255><127><127>
Priliad Simtools Interface Settings.jpg
Fox-48
Ale писал(а):
Я поправил ФАК. Залил туда прошивку (v3), в которой устранен один неприятный баг, возникавший при работе с SimTools. Рекомендую использовать ее (пока пишется и тестируется новая). Хотя, насколько я помню, автор SimTools тоже свою прогу поправил, и с текущей версией моя старая прошивка тоже работает при правильной настройке.
Ну и там же разместил окно с настройками порта под эту прошивку. Твои настройки совсем не подходят. Посылку для управления нужно формировать из 5 байт (спасибо Таносу, это он такой формат придумал ). 0x41, 0x42, 0xFF, 0x.., 0x... Первые три байта - фактически заголовок 'AB'<255>. За ними следуют два байта управления.
Строки Startup и Shutdown лучше оставить пустыми. Хотя если ты хочешь выводить в среднее положение движки, тогда запиши туда типа AB<255><127><127>
Спасибо, Ale! С этой прошивкой и настройками все заработало. Я подозревал, что дело в управляющей посылке, но в мануале была указана именно та, что у меня на скрине. Кстати, твой перевод Хочу поделиться видео, где я использую датчик Холла. Но не перемещая его от полюса к полюсу, а вращая его относительно оси полюсов. Такого подхода я нигде не заметил, может кому пригодится. Рабочая амплитуда вращения вала, при таком подходе, получается примерно 160 градусов, для сима вполне хватит. Расстояние от датчика до магнита подбирается экспериментально, само собой зависит от силы магнита. Собрал на коленке, просто оценить что да как. Кстати, заметил, что БП при простое греется. Может БП такой (пока использую от зарядки 5В, 250мА). Скрытый текст
А что на счет плагинов? На буржуйском все за бабки или очки зарабатывать. Неужели и у нас так будет? Кстати в твоем посте, где список плагинов, есть для DCS, а на буржуйском его вообще нет.
P.S. Есть опасения, что при поломке обратной связи может произойти проворачивание вала или заклинивание конструкции по разным причинам. Например ребенок залез между платформами (ну мало ли!). Я к чему. Может в целях безопасности добавить условие, что если в течение такого-то времени обратная связь не сообщила о достижении валом нужного положения, то выключить все движения до перезапуска. Аварийная кнопка это конечно хорошо, но можно и не успеть.
Ale
Fox-48 писал(а):
Спасибо, Ale! С этой прошивкой и настройками все заработало. Я подозревал, что дело в управляющей посылке, но в мануале была указана именно та, что у меня на скрине. Кстати, твой перевод
В каком мануале? И с какой прошивкой? Если с моей - то кинь ссылку, надо исправить. Дело в том, что управляющая посылка зависит от прошивки, а не от программы SimTools. В программе ты как раз должен настроить формат вывода под тот, который понимает прошивка. В описаниях моей прошивки я вроде всегда указывал именно этот формат...
Fox-48 писал(а):
А что на счет плагинов? На буржуйском все за бабки или очки зарабатывать. Неужели и у нас так будет? Кстати в твоем посте, где список плагинов, есть для DCS, а на буржуйском его вообще нет.
Есть опасения, что при поломке обратной связи может произойти проворачивание вала или заклинивание конструкции по разным причинам. Например ребенок залез между платформами (ну мало ли!). Я к чему. Может в целях безопасности добавить условие, что если в течение такого-то времени обратная связь не сообщила о достижении валом нужного положения, то выключить все движения до перезапуска. Аварийная кнопка это конечно хорошо, но можно и не успеть.
Да, хорошая идея. Уже предлагалось, и работа ведется в этом направлении...
электрик
Fox-48 касательно датчиков холла, ты наверное не внимательно читал форум, большую работу по ним провел Null,в разных комбинациях установки магнитов, почитай
Такого подхода я нигде не заметил, может кому пригодится. Рабочая амплитуда вращения вала, при таком подходе, получается примерно 160 градусов, для сима вполне хватит. Расстояние от датчика до магнита подбирается экспериментально, само собой зависит от силы магнита.
Диапазон ты выбираешь - это гуд, но есть еще одна проблема - нелинейность. Проверь это.
Ale
Вот несколько видео с опытами Таноса на тему датчиков Холла
В каком мануале? И с какой прошивкой? Если с моей - то кинь ссылку, надо исправить.
Сори. Там не твой перевод. Под постом с переводом мануала сим тулс был твой пост, и вот почему-то отложилось, что и перевод твой
Ale писал(а):
У нас - это где? Мы свой софт не развиваем, смысла нет особого. Буржуйский софт для участников их форума - бесплатный. Что касается монеток на буржуйском сайте - сообщи свой ник там и будут у тебя монетки. Без вопросов.
У нас - это на постсоветском пространстве, в русском мире, так сказать А что значит сообщить свой ник там?
Ale писал(а):
И вот плагин, который ты не нашел
Там у них запутаешься, буржуи одним словом Спасибо за ссылку! Вот на втором видео, которое ты приводишь как раз что-то похожее на датчик Mars, о котором я тут уже говорил, но меня обвинили в нарушении канонов
Null, по поводу нелинейности... Я вот у себя нелинейности совсем не заметил. На видео, в предыдущем моем посте, все четко отрабатывает. До этого мониторил ком порт, тоже всё четко. Тут критично положение датчика отностительно центра между полюсами. Чем длиннее магнит, тем точнее показания. С магнитом от HDD отлично всё получается.
Ale
Fox-48 писал(а):
А что на счет плагинов? На буржуйском все за бабки или очки зарабатывать. Неужели и у нас так будет?
Fox-48 писал(а):
У нас - это на постсоветском пространстве, в русском мире, так сказать
Ты знаешь у нас софт, к которому можно писать плагины? Я все еще не могу понять твой вопрос. На всякий случай отвечу - у нас плагинов нет и пока не предвидится. Потому что не пишется собственный софт.
Fox-48 писал(а):
А что значит сообщить свой ник там?
Ну там, где нужно платить монетки за плагины. На сайте xsimulator.net. Я могу тебе перевести часть моих монеток (coins), что бы ты мог загрузить себе нужные плагины.
Fox-48
Ale писал(а):
Ты знаешь у нас софт, к которому можно писать плагины? Я все еще не могу понять твой вопрос. На всякий случай отвечу - у нас плагинов нет и пока не предвидится. Потому что не пишется собственный софт.
Понимаю. Этика и все такое, но разве нельзя запостить эти плагины на этом форуме? Или это нарушит какие-то договоренности? Я, конечно, только за, что бы человек или коллектив, который делает что-то, что бы помочь людям, получил вознаграждение за труд, но не в принудительном порядке. Иначе это уже бизнес, а не сообщество симостроителей. Да и 29 евро за плагины... У меня весь сим будет стоить от силы 20
Ale писал(а):
Ну там, где нужно платить монетки за плагины. На сайте xsimulator.net. Я могу тебе перевести часть моих монеток (coins), что бы ты мог загрузить себе нужные плагины.
Блин, спасибо конечно... Но мне как-то неудобно. Мне и надо-то RBR да DCS. Ну может еще GTR Evolution, тоже неплохие гонки Не хочется хорошего человека напрягать. В любом случае спасибо!
Ale
Fox-48 писал(а):
Понимаю. Этика и все такое, но разве нельзя запостить эти плагины на этом форуме? Или это нарушит какие-то договоренности? Я, конечно, только за, что бы человек или коллектив, который делает что-то, что бы помочь людям, получил вознаграждение за труд, но не в принудительном порядке. Иначе это уже бизнес, а не сообщество симостроителей. Да и 29 евро за плагины... У меня весь сим будет стоить от силы 20
Именно - этика. Это раз.
Второе - ты можешь не платить деньги за плагины. Достаточно проявить активность либо у них на форуме (за каждый пост, и даже просто за просмотр, тебе капают coins), либо на нашем. Я по любому помогу получить нужные плагины. Не вопрос.
Ну, если такое предложение тебе не понраву, можно еще самому написать нужный плагин. Совершенно бесплатно. Вся информация и примеры плагинов лежат в открытом доступе. Софт для написания тоже бесплатный...
Ну а про "неудобно" - не беспокойся. Я довольно активен на том форуме, так что коинов у меня немерянно. Коплю как раз для коллег на нашем форуме
Ну и про "бизнес" и все такое. Ребята (буржуи) проделали большую работу. Написали и развивают софт, поддерживают и оплачивают форум. И как раз предлагают стать активным членом сообщества прежде, чем получить плагины. А вот случайный казачок должен заплатить, и получить все сразу и быстро. Нормальная политика.
ЗЫ: Ну и еще - есть плагины, написанные членами нашего форума. Как раз RBR, IL-2 и WRC-4, Burnout Paradise и еще некоторые. Их можно получить, постучавшись ко мне в личку.
Fox-48
Ale писал(а):
Ну, если такое предложение тебе не понраву, можно еще самому написать нужный плагин. Совершенно бесплатно. Вся информация и примеры плагинов лежат в открытом доступе. Софт для написания тоже бесплатный...
Ну, если смогу, то почему бы и не сделать доброе дело. Просто для меня это совсем в новинку.
Ale писал(а):
Ну и про "бизнес" и все такое. Ребята (буржуи) проделали большую работу. Написали и развивают софт, поддерживают и оплачивают форум. И как раз предлагают стать активным членом сообщества прежде, чем получить плагины. А вот случайный казачок должен заплатить, и получить все сразу и быстро. Нормальная политика.
Первое: буржуями я их называю шуткой. У нас в стране сейчас почти все буржуями стали, капитализм Второе: я не против такой политики. Тем более меня никто и не спрашивает ребята (буржуи) действительно проделали большую работу и низкий им поклон за это. Про Таноса вообще молчу! Я правильно понимаю, ведь это с него началось "домашнее симостроение"? Так что как бы то ни было, это их дело как распоряжаться результатом, согласен. И третье: неужели бывают такие казачки, которые по форумам не лазили, не читали, не спрашивали, а сами, раз и построили? Так у таких поучиться надо, а не деньги просить Хотя всяко бывает, не спорю.
Ale писал(а):
Ну а про "неудобно" - не беспокойся. Я довольно активен на том форуме, так что коинов у меня немерянно. Коплю как раз для коллег на нашем форуме
Ну раз так, то спасибо! Ник у меня там такой же, как и здесь. Вообще надо будет полистать их форум, много идей, хоть и на буржуйском, на русском-то не всегда понятно. Еще раз спасибо!
Fox-48
У меня созрел еще один вопрос участникам сообщества. Получится у меня в сим тулс настроить платформу так, что бы она реагировала не на ускорения (боковые, продольные и вертикальные), а именно на передвижение самой машины. Ну то есть, что бы вела себя как на стенде и отрабатывала только неровности дороги, ну и спуски/подъемы и наклоны самой машины? Очень уж мне не нравятся наклоны вправо, когда машина поворачивает влево и наоборот - лично меня сбивает с толку.
Ale
Fox-48 писал(а):
У меня созрел еще один вопрос участникам сообщества. Получится у меня в сим тулс настроить платформу так, что бы она реагировала не на ускорения (боковые, продольные и вертикальные), а именно на передвижение самой машины. Ну то есть, что бы вела себя как на стенде и отрабатывала только неровности дороги, ну и спуски/подъемы и наклоны самой машины? Очень уж мне не нравятся наклоны вправо, когда машина поворачивает влево и наоборот - лично меня сбивает с толку.
Без проблем. Ты сам выбираешь, какие данные из плагина подавать на свой контроллер. Я, пожалуй, напишу руководство по настройке... И добавлю его к переведенной документации по SimTools...
null
Fox-48 писал(а):
Null, по поводу нелинейности... Я вот у себя нелинейности совсем не заметил.
Проверить на глаз может и сложно, но есть xSimCTRL от Ale с прекрасными графиками. Можно подать питание напрямую на мотор и посмотреть как ведет себя датчик. Кроме того, если ты получил "чистые" 160 градусов - это все же может оказаться маловато, по той причине, что во избежание прокрутов мотора, перемещение придется сократить как минимум еще на 5 градусов с каждой стороны программно. Т.е. получится в лучшем случае 150 градусов перемещения. В зависимости от кинематики сима, потеря 30 градусов может оказаться довольно критична. Не знаю, видел ли ты этот пост http://mal4x.ru/x-simulator-simtools/2dof-frex-like-russian-simulator-t216-45.html#p6949, но после кучи потраченного на различные опыты времени я остановился именно на этом варианте.
В любом случае, если ты сделал это в домашних условиях и тебя оно полностью устроило - от души поздравляю и с нетерпением жду конечного варианта исполнения.
Fox-48 писал(а):
Про Таноса вообще молчу! Я правильно понимаю, ведь это с него началось "домашнее симостроение"?
Не хотелось бы приуменьшать его заслуг, но это не так. Он как мог реализовал электронику и написал к этому мануал. А это в свою очередь послужило толчком к развитию симуляторостроения. А глючность его изобретения и закрытость исходного кода прошивки, дала хороший пинок для поиска альтернативных решений. К примеру "Вселенский Разум" послал нам Ale, одним из важнейших вкладов которого является написание прошивки совместимой с платой Arduino. Если бы не это, мы бы до сих пор пытались разъяснить новичкам почему ЖК экран подключенный к плате Таноса ничего не показывает, вместо того, чтобы идти дальше. А вот "домашнее симостроение" насколько понимаю это я, активно началось всё же с написания программы x-simulator.
Fox-48
null писал(а):
Проверить на глаз может и сложно, но есть xSimCTRL от Ale с прекрасными графиками. Можно подать питание напрямую на мотор и посмотреть как ведет себя датчик. Кроме того, если ты получил "чистые" 160 градусов - это все же может оказаться маловато, по той причине, что во избежание прокрутов мотора, перемещение придется сократить как минимум еще на 5 градусов с каждой стороны программно. Т.е. получится в лучшем случае 150 градусов перемещения. В зависимости от кинематики сима, потеря 30 градусов может оказаться довольно критична. Не знаю, видел ли ты этот пост http://mal4x.ru/x-simulator-simtools/2dof-frex-like-russian-simulator-t216-45.html#p6949, но после кучи потраченного на различные опыты времени я остановился именно на этом варианте.
В любом случае, если ты сделал это в домашних условиях и тебя оно полностью устроило - от души поздравляю и с нетерпением жду конечного варианта исполнения.
Конечно по графикам не смотрел, но подключал мотор на ШИМ отдельно от ардуины, а на ардуину датчик Холла. Плавно крутил мотор и смотрел на циферки на ком порту от ардуины. Очень даже все хорошо получалось. С учетом запаса на исключение проворачивания вала, получил примерно 160 градусов. Но, я думаю, что даже будь там 90 градусов, этого вполне достаточно, потому что кривошип имеет максимальную вертикальную скорость как раз в этих пределах. Ну и вертикальное перемещение соостветственно тоже. То есть в таком случае потери от 180 градусов в чистой длине хода платформы по вертикали составят где-то 10%, что вполне приемлемо. Но окончательное слово, конечно, скажет практика Твой вариант видел, понравился. Даже думал соорудить такой же. Но после тестов передумал. Как начну собирать уже, возможно вернусь к твоему варианту. Посмотрим. Сейчас с механикой затишье, нет места где бы сварить конструкцию. Вот пока решил разобраться с электроникой и софтом. Хочу попробовать еще как в видео, которое Ale выложил, с двумя магнитами, только покрупнее и подальше друг от друга распооложенными. По результатам отпишусь.
null
Fox-48 писал(а):
Но окончательное слово, конечно, скажет практика
Ага)
Fox-48
Как обещал, провел несколько опытов и решил отписаться. Ну, во-первых, два круглых магнита, расположенных на противоположных концах перпендикулярно оси вала - это зло. Здесь действительно нужна космическая точность. Малейшый сдвиг датчика и вал вращается. Как только не пробовал: и ближе, и дальше - не надежно и стабильный угол максимум 90 градусов. При том что очень чувствительна конструкция к положению датчика. Вывод: неприемлемо. Вернулся к старому способу: магнит от ХДД. Здесь все нормуль. Если в сим тулс выставить значение 100%, то угол получаю 160 смело. С гарантией от проворота. Пропатчил LFS, запустил, посмотрел как моторчик отрабатывает. Мне понравилось. Хотел видео записать, но дома такая суета началась, что плюнул. Остается собрать платформу и я один из вас Чувствую возникнут сложности с профилями для игр. Где бы прочитать описание за что именно и как отвечают настройки крена, тангажа и так далее. Хотя метод проб и ошибок еще никто не отменял. Собираюсь делать с расположением двигателей под ногами, то есть спереди. Вот и думаю, с настройками профилей придется повозиться. Зато в итоге настрою так, как надо именно мне, что само по себе чертовски приятно
Fox-48
Парни, кто прикидывал, какой крутящий момент будет приемлемым? Применительно к моторам от дворников.
P - мощность двигателя (kW - киловатт) M - крутящий момент (N*m - Ньютон*метр) n - скорость вращения вала (rpm - оборот/мин )
Сейчас доделываю платформу на 24в моторах от камаз. На мой взгляд самое приемлемое из стеклоочистителе. Два мотора с рычагом 5см. поднимают вес 70 кг от просаженных аккумуляторов. ЗЫ
А так вопрос очень обширный и единого мнения так до сих пор и нет, но многие форумчане используют моторы газель, многие ушли на моторы из китая. ЗЫЗЫ Да и многое зависит от конструкции сима и типа сима (2dof,3dof,2dof frex) и т.д.
P - мощность двигателя (kW - киловатт) M - крутящий момент (N*m - Ньютон*метр) n - скорость вращения вала (rpm - оборот/мин )
Сейчас доделываю платформу на 24в моторах от камаз. На мой взгляд самое приемлемое из стеклоочистителе. Два мотора с рычагом 5см. поднимают вес 70 кг от просаженных аккумуляторов. ЗЫ
А так вопрос очень обширный и единого мнения так до сих пор и нет, но многие форумчане используют моторы газель, многие ушли на моторы из китая. ЗЫЗЫ Да и многое зависит от конструкции сима и типа сима (2dof,3dof,2dof frex) и т.д.
Спасибо за ответ. На форуме да, много чего. Сколько людей, столько и мнений. Просто в этой теме активны как раз практики, поэтому и решил задать вопрос тут. У меня моторы от "десятки". Вроде должны потянуть. Короче будем посмотреть.
электрик
На мой взгляд если отойти от устоявшихся принципов и сделать плечо рычага не 30-40 см а 60-80 то и слабенькие мотор редукторы будут бойко отрабатывать, но снизится амплитуда(угол наклона) сима и габариты увеличатся.
Fox-48
электрик писал(а):
На мой взгляд если отойти от устоявшихся принципов и сделать плечо рычага не 30-40 см а 60-80 то и слабенькие мотор редукторы будут бойко отрабатывать, но снизится амплитуда(угол наклона) сима и габариты увеличатся.
Да, вот именно так я и собираюсь поступить. После долгих размышлений пришел к выводу, что большая амплитуда дла 2 DOF - это скорее зло, чем благо. Хорошо конечно ощущать подъемы и падения, но это уже не 2 DOF, что сильно усложнит конструкцию и увеличит ее габариты, не говоря про стоимость. А вот большие наклоны будут больше отвлекать, чем помогать и доставлять удовольствие, во всем нужна мера. Лично для меня важны как раз незначительные колебания, которые дают возможность почувствовать "работу подвестки" и "дорогу" без риска поколоть зубы при вылете с трассы Поэтому решил расположить двигатели впереди, почти под педалями. В любом случае возможность для переделки под более сильные моторы и большую амплитуду сохраняется простым перемещением оных ближе к опорной точке. Думаю, скоро начну варить конструкцию, постараюсь пофоткать процесс: кому-нибудь да пригодиться. Кстати, искал из чего же лучше сделать приводы и нашел способ - вообще халява. Подойдет тем, у кого есть знакомы в автосервисе. Не помню как точно называется деталь, но в простонародье зовут косточки. Тяги разрезали, нарезали резьбу, взяли трубку, к торцам приварили гайки и вкрутили шатуны в эти гайки, получилось вот это. Длина соответсвенно регулируется.
Fox-48
Не прошло и года, как я продолжил делать свой сим Снег растаял, появилось время, "железо", так что буду продолжать. Кресло от ауди... крепить очень неудобно да и то, только после "обработки напильником". Важно было, что бы кресло было съемным и что бы можно было регулировать под седока меньшего размера (сын тоже гонки любит, 5 лет), поэтому пришлось повыдумывать, но результатом доволен. Пока вот:
IMG_20150428_181117[1].jpg
Fox-48
Хоть активности на форуме никакой в последнее время, но у меня вопрос к сообществу: Что если не мудрить со шлицами на кривошипе, а приварить кривошип к валу? Может есть какие-то подводные камни, но мне кажется такое решение удачным. Единственная помеха, которую я вижу, это риск расплавить шестерни редуктора. Но на крайняк вал можно вынуть. Речь идет о моторах для дворников, разумеется. Просто есть проблема с созданием шлицов - негде разогреть кривошип, что бы "запресовать" его молотком пока горячий.
электрик
Привари гайку к кривошипу,затяни на валу и подконтри второй гайкой.
Единственная помеха, которую я вижу, это риск расплавить шестерни редуктора
- ооооочень мало вероятно, если только большим током и не в одну проходку.
Но на крайняк вал можно вынуть
а вот это вряд ли
Fox-48
электрик писал(а):
Привари гайку к кривошипу,затяни на валу и подконтри второй гайкой.
Мысль хорошая, но вряд ли так получится. Резьба слишком короткая, что бы закрутить две полноценные гайки. Попробовать конечно можно, но веоятнее всего потом придется эту самую гайку приварить к валу. В конце концов, если вал неизвлекаем, то что я теряю.
электрик
Мысль хорошая, но вряд ли так получится.
- поверь, это проверенный вариант. Делал Null и по его следам я то же делал на первом симе.
Fox-48
электрик писал(а):
- поверь, это проверенный вариант. Делал Null и по его следам я то же делал на первом симе.
Добро. Попробую пойти таким путем, правда на моих движках резьба позволит закрутить вторую гайку всего на одну нитку. Способ с привариванием кривошипа к валу оставлю как последний вариант.
P.S. Если конечно зашлицевать не получится.
Fox-48
Получилось у меня зашлицевать. Поступил вот как: просверлил отверстие 8 мм, шарошкой с подходящим конусом "раскатал" до 9,5 мм, затем надел кривошип на вал и с силой притянул гайкой. Шлицы получились неглубокие, но выдержать должны. Тут главное не переборщить шарошкой, иначе шлицы получатся совсем уж неглубокие или короткие. Фоток пока нет, попозже постараюсь выложить отчет пополнее, в том числе по конструкции.
Немного видео. Плохо видно, но почему-то на моем железе совсем нет тряски. Большие движения отрабатываются, а более мелкие игнорируются. В чем может быть гвоздь? По моему скромному мнению, вариантов два: 1. Медленные мосты, а посему не успевают отрабатывать быстрые изменения ШИМ. 2. Что-то с настройками. Пробовал ставить меньшее значение в интервале отправки посылки на контроллер, результат не меняется. Причем в тесте виртуальных осей ползунки дрожат, как телеметрии, так и самих осей. Уважаемые участники сообщества, какие мысли?
А что в настройках стоит? По моим наблюдениям за тряску отвечает Heave, этот параметр используется?
Fox-48
Spirit писал(а):
А что в настройках стоит? По моим наблюдениям за тряску отвечает Heave, этот параметр используется?
На сколько я понял, параметр Heave отвечает за подъем и опускание платформы, то есть за перемещения по высоте. Но я попробовал по-всякому, результат такой же: тряски нет. Если я не ошибаюсь за тряску отвечает параметр Boundry. Его настройки появляются, если нажать на звездочку в настройках оси. Но и он не помог. Ощущение такое, что вообще ничего не меняется, хотя я пробовал по-разному, в том числе перезапускал сим тулс после настроек, они сохранялись. Виртуальные ползунки дрожат, а моторы нет. Может быть дело в LFS, я пробовал только в этой игре.
CraCk
Fox-48 писал(а):
Большие движения отрабатываются, а более мелкие игнорируются.
Какой МК используется? Возможно проблема с настройками ПИД на МК.
Fox-48
CraCk писал(а):
Какой МК используется? Возможно проблема с настройками ПИД на МК.
Возможно не так понял,все время были проблемы с аббревиатурами, но если МК - это микроконтроллер, а ПИД - Пропорционально-интегро-дифференцирующий регулятор, то у меня Ардуино уно, а обратная связь два варианта: 1. На датчиках Холла и магнитах от HDD 2. На обычных потенциометрах на 100 кОм Использовал поочередно оба варианта, с потенциометром выходит точнее и стабильнее. А вот тряски как не было, так и нет. Есть небольшое жужание моторов, не более. А, если все же не так понял, то какие настройки и где?
Fox-48
Уважаемые форумчане! Объясните мне пожалуйста почему у меня на А0 должен стоять потенциометр на 10 кОм, а на А1 на 100? Пробую ставить 100 кОм на А0 - срабатывает именно в районе 10 кОм. Причем мотор рывками пытается найти "середину" и все время проскакивает, из-за этого все время совершает рыки то в одну сторону, то в другую. Там что, где-то указывается какое сопротивление должно быть? Я что-то не пойму. В аналоговом вводе на ардуине измеряется напряжение, так? Так почему у меня на А0 работает на 10-ти кОм, а на А1 обязательно на 100?
Ale
Fox-48 писал(а):
Уважаемые форумчане! Объясните мне пожалуйста почему у меня на А0 должен стоять потенциометр на 10 кОм, а на А1 на 100? Пробую ставить 100 кОм на А0 - срабатывает именно в районе 10 кОм. Причем мотор рывками пытается найти "середину" и все время проскакивает, из-за этого все время совершает рыки то в одну сторону, то в другую. Там что, где-то указывается какое сопротивление должно быть? Я что-то не пойму. В аналоговом вводе на ардуине измеряется напряжение, так? Так почему у меня на А0 работает на 10-ти кОм, а на А1 обязательно на 100?
Давай схему подключения и прошивку... Вообще должно быть пофиг схеме, какой потенциометр ты ставишь (из диапазона 1К - 100К) Допускаю, что где-то у тебя кз поселилась между потенциометрами...
Fox-48
Ale писал(а):
Давай схему подключения и прошивку... Вообще должно быть пофиг схеме, какой потенциометр ты ставишь (из диапазона 1К - 100К) Допускаю, что где-то у тебя кз поселилась между потенциометрами...
Привет, ну прошивка твоя v.3 из FAQ, а схема... Боюсь, что рисунок от факта может отличаться)) Ну вобщем крайние провода на потенциометре идут на 5 вольт и на массу на ардуине, а средний в аналоговй вход А0 или А1. Причем пробовал с одним и тем же потенциометром на 100К с двумя моторами и мостами. То есть второй просто отключал вместе с мостом. Значит если и кз, то не между потенциометрами. Значит без разницы какое сопротивление? Хм... Пойду переподключу все заново, может где сам об... обманулся)
Ale
Fox-48 писал(а):
Ale писал(а):
Давай схему подключения и прошивку... Вообще должно быть пофиг схеме, какой потенциометр ты ставишь (из диапазона 1К - 100К) Допускаю, что где-то у тебя кз поселилась между потенциометрами...
Привет, ну прошивка твоя v.3 из FAQ, а схема... Боюсь, что рисунок от факта может отличаться)) Ну вобщем крайние провода на потенциометре идут на 5 вольт и на массу на ардуине, а средний в аналоговй вход А0 или А1. Причем пробовал с одним и тем же потенциометром на 100К с двумя моторами и мостами. То есть второй просто отключал вместе с мостом. Значит если и кз, то не между потенциометрами. Значит без разницы какое сопротивление? Хм... Пойду переподключу все заново, может где сам об... обманулся)
По прошивке - убедись, что ОДИНАКОВО настроены ПИД и ОГРАНИЧЕНИЯ для обоих каналов - коэффициенты должны быть одинаковыми.
По потенциометрам - они в данном случае выступают как ДЕЛИТЕЛИ напряжения. И важно не абсолютное значение сопротивления, а только отношение сопротивлений с разной стороны от центрального (подвижного) контакта. Поэтому от номинала потенциометра может зависеть только уровень помех (чем больше номинал потенциометра, тем чувствительнее к наводкам становится этот узел схемы) и потребляемый схемой ток (протекающий через потенциометр).
Fox-48
Ale писал(а):
По прошивке - убедись, что ОДИНАКОВО настроены ПИД и ОГРАНИЧЕНИЯ для обоих каналов - коэффициенты должны быть одинаковыми.
Вот опять... Можно поподробнее с этого места?) не совсем понимаю о чем речь.
Ale писал(а):
По потенциометрам - они в данном случае выступают как ДЕЛИТЕЛИ напряжения. И важно не абсолютное значение сопротивления, а только отношение сопротивлений с разной стороны от центрального (подвижного) контакта. Поэтому от номинала потенциометра может зависеть только уровень помех (чем больше номинал потенциометра, тем чувствительнее к наводкам становится этот узел схемы) и потребляемый схемой ток (протекающий через потенциометр).
Так, давай еще раз. Потенциометры должны быть одинакового номинала? По логике - да, иначе отношение сопротивлений будет ошибочным, потому что параллельное подключение сопротивлений дает сопротивление в два раза меньше их суммы. Так?
Ale
Fox-48 писал(а):
Вот опять... Можно поподробнее с этого места?) не совсем понимаю о чем речь.
Пожалуйста, напиши - чем конкретно ты пользуешься? Я сам в своих прошивках уже путаюсь. Ссылку дай на версию прошивки, которую ты используешь. Насколько я помню к каждой прошивке моей шла специальная программа для ее настройки - xSimCtrl.exe. С ее помощью можно настраивать параметры регулирования для каждого канала.
Fox-48 писал(а):
Так, давай еще раз. Потенциометры должны быть одинакового номинала? По логике - да, иначе отношение сопротивлений будет ошибочным, потому что параллельное подключение сопротивлений дает сопротивление в два раза меньше их суммы. Так?
О каком ПАРАЛЛЕЛЬНОМ включении потенциометров ты говоришь? Если у тебя два мотора и два потенциометра, то оба они подключаются к источнику +5 одним концом и к "земле" другим. Но это НИКАК не параллельное включение (к питанию все подключается "параллельно").
Задача потенциометра - выдать на средней ножке (ползунке) напряжение, пропорциональное углу поворота движка. И в данном включении совершенно не важно, какой номинал потенциометра. Если потенциометр запитан от +5В и если его ползунок стоит строго в центральном положении, то на нем будет 2.5 вольта не зависимо от номинала.
Fox-48
Ale писал(а):
Пожалуйста, напиши - чем конкретно ты пользуешься? Я сам в своих прошивках уже путаюсь. Ссылку дай на версию прошивки, которую ты используешь. Насколько я помню к каждой прошивке моей шла специальная программа для ее настройки - xSimCtrl.exe. С ее помощью можно настраивать параметры регулирования для каждого канала.
download/file.php?id=842 Воот... Оказывается еще и программа идет к прошивке)) Впервые слышу... А где её взять? По этой ссылке архив только с набором прошивок для разной скорости порта и все.
Ale писал(а):
О каком ПАРАЛЛЕЛЬНОМ включении потенциометров ты говоришь? Если у тебя два мотора и два потенциометра, то оба они подключаются к источнику +5 одним концом и к "земле" другим. Но это НИКАК не параллельное включение (к питанию все подключается "параллельно").
Задача потенциометра - выдать на средней ножке (ползунке) напряжение, пропорциональное углу поворота движка. И в данном включении совершенно не важно, какой номинал потенциометра. Если потенциометр запитан от +5В и если его ползунок стоит строго в центральном положении, то на нем будет 2.5 вольта не зависимо от номинала.
Так, теперь путаницы стало значительно меньше, спасибо. В моем случае диод на ардуине (L9), показывающий центральное положение, включается когда на ноге А0 4 вольта. Куда смотреть?
Fox-48
Все. Разобрался. Порт А0 на ардуине глючит... То ли я его чем-то испортил, то ли брак был изначально. Так что порт А0 у меня теперь не работает. Можно было бы передалать прошивку на А2, было бы хорошо, а нет - придется новую покупать...
Ale
Fox-48 писал(а):
Все. Разобрался. Порт А0 на ардуине глючит... То ли я его чем-то испортил, то ли брак был изначально. Так что порт А0 у меня теперь не работает. Можно было бы передалать прошивку на А2, было бы хорошо, а нет - придется новую покупать...
Как разобрался? Если не секрет?
Fox-48
Ale писал(а):
Как разобрался? Если не секрет?
Да какой же тут секрет! Залил прошивку для мониторинга аналогового входа и увидел, что значения при прокручивании потенциометра СОВСЕМ не линейные. Очень долго идут значения от 0 до примерно 20, а потом резко до 1000. Так что на данном порту проблемы с измерением. А на А2 переделать сам не смогу.
Ale
В разделе FAQ - Всё необходимое для контроллера на базе Ардуино я залил архив с прогой xSimCtrl и кратеньким описанием ее. Ну а про ногу - бывают еще НЕЛИНЕЙНЫЕ потенциометры. Так что перепроверь с другим...
Fox-48
Ale писал(а):
В разделе FAQ - Всё необходимое для контроллера на базе Ардуино я залил архив с прогой xSimCtrl и кратеньким описанием ее. Ну а про ногу - бывают еще НЕЛИНЕЙНЫЕ потенциометры. Так что перепроверь с другим...
Да, спасибо большое! А на счет потенциометра - пробовал с разными и на ноге А0 все ведут себя одинаково плохо. На остальных ногах все хорошо. Так что дело в ноге. Если не сильно трудно, то мог бы ты переделать в прошивке опрос ноги с А0 на А2? Просто, если ты не поможешь, то у меня один вариант: заказывать новую плату, придет она недели через три, а я очень хотел закончить сим за отпуск, а он кончается...
Ale
Fox-48 писал(а):
Если не сильно трудно, то мог бы ты переделать в прошивке опрос ноги с А0 на А2?
Найти исходники надо Тебя какая скорость передачи интересует?
Fox-48
Ale писал(а):
Тебя какая скорость передачи интересует?
57600 Представляешь, нашел чудом контроллер от ардуины (я так понял в нем беда), а с ним вообще не включается. Картина такая, будто вообще без микросхемы плата. Может её каким-то программатором сначала нужно "подготовить"? Не везет мне с симом...
Ale
Fox-48 писал(а):
Ale писал(а):
Тебя какая скорость передачи интересует?
57600 Представляешь, нашел чудом контроллер от ардуины (я так понял в нем беда), а с ним вообще не включается. Картина такая, будто вообще без микросхемы плата. Может её каким-то программатором сначала нужно "подготовить"? Не везет мне с симом...
Везение тут ни при чем )) В контроллер сначала надо загрузить бутлоадер. В меню IDE Arduino "Сервис" есть пункт - "Записать Загрузчик". Я ниразу этим не пользовался, но по логике - сначала в чистый контроллер надо записать загрузчик, а потом он будет определяться как нормальный Ардуино
Fox-48
Ale писал(а):
В контроллер сначала надо загрузить бутлоадер. В меню IDE Arduino "Сервис" есть пункт - "Записать Загрузчик". Я ниразу этим не пользовался, но по логике - сначала в чистый контроллер надо записать загрузчик, а потом он будет определяться как нормальный Ардуино
Никаким местом не получается. Скорее всего мне опять-таки повезло и я купил бракованную микруху... Завтра попробую обменять. Ты скажи, поможешь мне в моем горе? Есть еще конечно вариант попробовать буржуйскую прошивку 4DOF, но там, видимо с описанием что-то напутано, потому что ввод не соответствует выводу. Да и вообще, странно она как-то работает. Посылку и оси вроде прописал верно, а мотор на тест симтулс не реагирует. Короче горе мне...
Ale
Да поправлю я прошивку
Fox-48
Ale писал(а):
Да поправлю я прошивку
Золотой ты человек!
Ale
Ale писал(а):
Да поправлю я прошивку
Вот попробуй, должен работать от A1 и A2...
x-sim_arduino3_a1_a2_57600.rar
Fox-48
Ale писал(а):
Ale писал(а):
Да поправлю я прошивку
Вот попробуй, должен работать от A1 и A2...
x-sim_arduino3_a1_a2_57600.rar
Большое человеческое спасибо Пойду попробую.
Fox-48
Ale писал(а):
Вот попробуй, должен работать от A1 и А2
Не. Чет не то... Сейчас попробую объяснить. Сначала подключил как положено, оба движка ведут себя непредсказуемо. Состояние покоя можно найти, но стоит покрутить пот. А1, как начинают крутиться оба движка, один быстро, второй медленно. Подключил один мост и пот. А2 - работает нормально. Подключаю пот. А1 - движок перестает реагировать на пот А2 и реагирует только на пот. А1. Оба потенциометра 10К. Заливал программу мониторинга порта и крутил оба потенциометра - показания корректные на обеих ногах. Засада...
Fox-48
Ну в общем ...один мост вышел из строя. Довеселился я. Так что, Ale, спасибо за помощь, но не заморачивайся. Я заказал новую ардуину и буду заказывать новый мост. Пока не придут, заниматься электроникой смысла нет. В общем доведу до ума пока само кресло и пусть стоит. Шевелиться пока не будет, но поиграть на нем и так будет интересно.
Ale
Fox-48 писал(а):
Ну в общем ...один мост вышел из строя. Довеселился я. Так что, Ale, спасибо за помощь, но не заморачивайся. Я заказал новую ардуину и буду заказывать новый мост. Пока не придут, заниматься электроникой смысла нет. В общем доведу до ума пока само кресло и пусть стоит. Шевелиться пока не будет, но поиграть на нем и так будет интересно.
Жаль мост. Но я бы посоветовал тебе все таки (без мостов) подключиться и провериться на программе xSimCtrl Там ты на графиках увидишь и отклик от потенциометров, и управляющие сигналы для ШИМ
Fox-48
Ale писал(а):
Жаль мост. Но я бы посоветовал тебе все таки (без мостов) подключиться и провериться на программе xSimCtrl Там ты на графиках увидишь и отклик от потенциометров, и управляющие сигналы для ШИМ
Попробовать конечно можно, но как говориться, настроения вся уже понизилась... На досуге попробую.
Ale
Fox-48 писал(а):
Ale писал(а):
Жаль мост. Но я бы посоветовал тебе все таки (без мостов) подключиться и провериться на программе xSimCtrl Там ты на графиках увидишь и отклик от потенциометров, и управляющие сигналы для ШИМ
Попробовать конечно можно, но как говориться, настроения вся уже понизилась... На досуге попробую.
Ну... Никто не обещал, что будет легко "Орешек знаний тверд, но мы не привыкли отступать..." (с) Просто сначала надо убедиться - что контроллер с прошивкой работают правильно, а уж потом давать мощу...
Fox-48
Ale писал(а):
Ну... Никто не обещал, что будет легко "Орешек знаний тверд, но мы не привыкли отступать..." (с) Просто сначала надо убедиться - что контроллер с прошивкой работают правильно, а уж потом давать мощу...
Да у меня и мост как-то странно выгорел. На ноге, куда правый ШИМ подается получается почти кз, даже диод на ардуине тускнеет. В итоге с этим мостом можно движок теперь крутить только в одну сторону. Так что моща тут как бы и ни при чем.
электрик
Fox-48 Очень интересно по поводу моста. Чтоб не ковыряться в форуме выложи фото моста и как подключал. Да еще, ты землю ардуины и моста обьединял?
Fox-48
электрик писал(а):
Fox-48 Очень интересно по поводу моста. Чтоб не ковыряться в форуме выложи фото моста и как подключал. Да еще, ты землю ардуины и моста обьединял?
Подключал так: ШИМ подавал сразу на две ноги моста L_EN и R_EN, а сигналы направления отдельно на каждый вход ШИМ моста. То есть использовал по три выхода с ардуины на каждый мост. Землю и питание 5 вольт на этот мост можно не подавать, работает и так. Хотя может именно поэтому он и выгорел. Но до этого я их гонял с пол часа - все было нормально. Второй мост исправен. Вот сам мост: http://pages.ebay.com/link/?nav=item.vi ... 1597016178
электрик
Fox-48
Землю и питание 5 вольт на этот мост можно не подавать, работает и так
. Схему этого моста я не нашел но по логике вещей vcc и gnd это +5в для работы 74hc244 и земля общая для всей схемы. Без обьединения земли ардуины и земли моста у тебя, возможно, после подачи питания на мост, мотор начинает крутиться сразу и полностью остановить ты его не можешь, направление меняется через раз и рывками? Почитай тут http://www.hessmer.org/blog/2013/12/28/ibt-2-h-bridge-with-arduino/comment-page-1/ там есть тестовая схема в картинках для проверки ардуины и моста.
Fox-48
электрик писал(а):
Схему этого моста я не нашел но по логике вещей vcc и gnd это +5в для работы 74hc244 и земля общая для всей схемы. Без обьединения земли ардуины и земли моста у тебя, возможно, после подачи питания на мост, мотор начинает крутиться сразу и полностью остановить ты его не можешь, направление меняется через раз и рывками? Почитай тут http://www.hessmer.org/blog/2013/12/28/ibt-2-h-bridge-with-arduino/comment-page-1/ там есть тестовая схема в картинках для проверки ардуины и моста.
Да нет, безо всякого объединяния все прекрасно работает (работало) и останавливается и "середина" там, где ей положено быть. А уж объединять землю ардуины, которая питается от USB, с землей силовой цепи я ни за что не буду, даже если это есть на картинке. Ведь это не совсем земля, а минус от разных источников питания. А чип, как мы знаем из описания, имеет изоляцию от силовой цепи. Думаю еще попробовать подать на мост 5 вольт с блока питания, с которого силовая цепь запитывается. Я использую компьютерный БП на 350 Вт, точнее их два запараллеленых, плюс туда еще тоже в параллель подключил акум от ИБП, как буфер. Что думаешь?
электрик
Для ЛЯГУ_ЛИС48 Я не настаиваю, грабли у всех свои, но 1. Все измеряемые и "выдаваемые" сигналы идут относительно "земли" -"нуля". 2.
А чип, как мы знаем из описания, имеет изоляцию от силовой цепи
- чем это он изолирован от силовой цепи. 3.
Я использую компьютерный БП на 350 Вт, точнее их два запараллеленых,
на сколько я знаю обьединять импульсные блоки питания, а тем более от ПК не тривиальная задача.
плюс туда еще тоже в параллель подключил акум от ИБП
бедный акб ты его в место конденсатора воткнул, долго он там не проживет, режим перезарядки постоянно, он кипеть будет. ps Я бы подключил как на рисунке из ссылки выше, на мой взгляд вся силовая часть там по уму сделана. А по хорошему взять любой проверенный, стабилизированный, маломощный блок питания 12 вольт, моторчик на 12 вольт то же маломощный и поиграться. PSPS не зря раньше минус называли общим. Так что раз у нас цельное устройство то и общая точка должна быть, относительно которой можно посмотреть все напряжения схемы. как начал так и закончу - грабли у всех свои.
Ale
электрик писал(а):
Я не настаиваю, грабли у всех свои
Согласен с электриком. Я так пока и не понял, как силовая цепь изолирована в этом мосте, но сигнальная земля должна в том или ином виде подходить на мост.
Я согласен и с Фоксом в его нежелании объединять силовую и сигнальную земли. Лично я буду делать гальваническую развязку либо между компом и контроллером (изолированный USB), либо между контроллером и мостом.
Fox-48
1. Все измеряемые и "выдаваемые" сигналы идут относительно "земли" -"нуля".
Все измеряемые сигналы находятся на ардуине, зачем их объединять с силовой землей. Хотя подать питание на мост все же нужно наверное, иначе на сигнальные цепи, как я предполагаю, возможна чрезмерная нагрузка
- чем это он изолирован от силовой цепи.
Specification: *Double BTS7960 large current (43 A) H bridge driver; *5V isolate with MCU, and effectively protect MCU; *5V power indicator on board; *Voltage indication of motor driver output end; *Can solder heat sink; *Just need four lines from MCU to driver module (GND. 5V. PWM1. PWM2); *Isolation chip 5 V power supply (can share with MCU 5 V); *Able to reverse the motor forward, two PWM input frequency up to 25kHZ; *Two heat flow passing through an error signal output; *Isolated chip 5V power supply (can be shared with the MCU 5V), can also use the on-board 5V supply; *The supply voltage: 5.5V to 27V
на сколько я знаю обьединять импульсные блоки питания, а тем более от ПК не тривиальная задача.
да нормально, главное корпусы не соприкасать))
бедный акб ты его в место конденсатора воткнул, долго он там не проживет, режим перезарядки постоянно, он кипеть будет.
Акум совсем не бедный, а скорее бесплатный)) Потому что полудохлый б/у. Ну и то, что акум закипит от стабильных 12 вольт, тоже сомнительно, так как ток зарядки на него выше 12, получается, что он все время будет недозаряжен. Воткнул вместо конденсатора, но на мой взгляд акум будет получше кондера, да и дешевле существенно.
Я бы подключил как на рисунке из ссылки выше, на мой взгляд вся силовая часть там по уму сделана. А по хорошему взять любой проверенный, стабилизированный, маломощный блок питания 12 вольт, моторчик на 12 вольт то же маломощный и поиграться. PSPS не зря раньше минус называли общим. Так что раз у нас цельное устройство то и общая точка должна быть, относительно которой можно посмотреть все напряжения схемы. как начал так и закончу - грабли у всех свои.
Если честно, то я уже наигрался)) Все работало, пока я где-то, видимо, не коротнул. Игрался с датчиками Холла и провода не везде были с изоляцией, так что вполне допускаю. Сейчас буду делать на потенциометрах 12 руб./шт.
электрик
Я не настаиваю а предпологаю почему горят мосты. Fox ты пишешь что 5в контроллера эфективньо изолированы вопро ЧЕМ? Ale в мосте от bred стоят оптоизоляторы они изолируют сигнальную линию. Немного лирики. У меня стуканул двигатель на моей машине и пока жду новый мотор и штатов купил себе ваз2109. Естественно работа печки меня не устраивает вот и решил себе собрать шим контроллер управленя мотора печки и электропривода заслонок. А ТЕПЕРЬ ПО ТЕМЕ пока я не обьединил землю драйвера и землю контроллера мотор вел себя не предсказуемо, хотя по осцилографу идет красивый шим.
PS
Ну и то, что акум закипит от стабильных 12 вольт
акб заряжается не напряжением а током
Fox-48
электрик писал(а):
Я не настаиваю а предпологаю почему горят мосты. Fox ты пишешь что 5в контроллера эфективньо изолированы вопро ЧЕМ? Ale в мосте от bred стоят оптоизоляторы они изолируют сигнальную линию. Немного лирики. У меня стуканул двигатель на моей машине и пока жду новый мотор и штатов купил себе ваз2109. Естественно работа печки меня не устраивает вот и решил себе собрать шим контроллер управленя мотора печки и электропривода заслонок. А ТЕПЕРЬ ПО ТЕМЕ пока я не обьединил землю драйвера и землю контроллера мотор вел себя не предсказуемо, хотя по осцилографу идет красивый шим.
PS
Ну и то, что акум закипит от стабильных 12 вольт
акб заряжается не напряжением а током
Спасибо, возьму на заметку. И тем не менее, акум не будет заряжаться, если зарядное напряжение меньше напряжения, которое уже присутствует на акуме. Заряжает ток, а "давит" этот ток именно напряжение. Другими словами аккумулятор 12 вольт никогда не зарядить от зарядки 6 вольт, пускай она выдает хоть 1000 ампер.
электрик
Ушли в лирику у нас источник напряжения 12 вольт с макс током ~29А. Поставил АКБ ок. Не работают мосты с этим надо разбираться а не с режимами работы АКБ. Я же предложил взять заведомо рабочий, стабилизированный источник питания и с ним попробовать на малой нагрузке. Если все работает как надо то тогда переходить на альтернативные виды питания и большие нагрузки. Это чтобы исключить косяки с питанием. А так я тебя не пойму то ты подаешь 5в на мост то нет, пишешь что даже не подавая 5 вольт все работает, для меня это загадка как логика 74 серии может работать без питания и земли. Если ты не подаешь 5в на мост то мотор у тебя может крутится как то но ардуина в этом участвовать не будет, сигналы через 74 логику не проходят.
Fox-48
электрик писал(а):
А так я тебя не пойму то ты подаешь 5в на мост то нет, пишешь что даже не подавая 5 вольт все работает, для меня это загадка как логика 74 серии может работать без питания и земли. Если ты не подаешь 5в на мост то мотор у тебя может крутится как то но ардуина в этом участвовать не будет, сигналы через 74 логику не проходят.
Ты знаешь, для меня самого это загадка. Узнал я о такой возможности, как всегда, случайно. Хотел отключить мост, что бы двигатель не крутился, отключил VCC и GRND на мосту, оставив лишь сигнальные. Включил GameEngine, двигаю ползунки - мотор крутит. Причем крутит так, как должен. В общем получается, что для этого моста достаточно, что бы был подключен L_EN или R_EN и PWM. То есть только управляющие каналы. Независимо от того, какой силовой ток подключен. Вот такие дела... Пробовал такой фокус на обоих мостах - результат одинаковый. Скорее всего данный способ подключения не правильный, но факт остается фактом.
PS а на счет стабилизированного источника питания, компьютерный БП, 12 вольт ровно. Куда уж стабилизированнее? Крутит он и без акума, просто иногда из-за проседания линии в +12 вольт уходит в защиту и отключается. Поэтому, когда буду уже использовать "в бою" , буду подключать акум.
электрик
Тут все большие мальчики и многие в чудеса не верят. Но если пихать сигналы на вход в мертвый кусок кремня то на выходе ничего не будет за исключением того случая если ты на vcc не воткнул 24в. и по чудесному стечению обстоятельств этот кусочек не выгорел а коротнул на что то. На этом я думаю дальнейший разбор бессмысленный, если ты конечно не готов предоставить схему подключения.
Fox-48
электрик писал(а):
если ты конечно не готов предоставить схему подключения.
Я могу и видео снять Но только уже завтра. Правда мост будет рабочий только один и на ардуине А0 не работает, но что-нибудь покажу все равно. Ну и схемку набрсаю. Подключу один мост и потенциометр к А1 и покручу его, покажу левый ход, правый и середину.
электрик
Ок. но лучше схему хоть на салфетке.
Fox-48
электрик писал(а):
Ок. но лучше схему хоть на салфетке.
Ну если на салфетке...
электрик
Я думаю как то так и надо подключать поный мост но питание 5 вольт и земля с ардуины обязательны. Странно что мосты не работают, видел на буржуйском форуме их использовали с прошивкой Але и все работало. А что xSimCtrl показывает.
Fox-48
электрик писал(а):
Я думаю как то так и надо подключать поный мост но питание 5 вольт и земля с ардуины обязательны. Странно что мосты не работают, видел на буржуйском форуме их использовали с прошивкой Але и все работало. А что xSimCtrl показывает.
Да нет,мосты как раз работают. Точнее работали. А еще точнее один работает полностью, а второй (неисправный) крутит теперь только в одну сторону. Беда в том, что на моей ардуине перестал правильно работать А0, а на одном мосту, при подключении провода от "направления" ардуины к R_PWM происходит почти что кз, даже диод LED9 тускнеет. К L_PWM - работает. Так что дождусь новую ардуину и мост - и должно все работать. Но подключать теперь буду только вместе с VCC и GND (мало ли).
Ale
Fox, ты подключал ардуину с xSimCtrl? Видел, что прошито в настройках параметров? От них СИЛЬНО зависит поведение ШИМ. Кроме того - хорошо бы посмотреть в цифрах входные сигналы...
Нет, я не настаиваю, конечно...
электрик
Fox-48 ты заинтриговал. Покурил интернет и чудес все таки нет. Из тебя клещами надо все тянуть. Ты когда игрался с подключением, чего вешал на vcc моста? Землю подключал от ардуины к мосту?
А теперь то что я нарыл на просторах.. По входу управляющих сигналов моста стоит буферная микросхема с разрешением 74hc244 она отвечает за пропуск сигналов к BTS7960(это полноценный полумост) 74hc244 в ibt2 вроде развязки микроконтроллера от силовой части моста. То есть она пускает сигнал к мосту а обратно ни чего не пропускает. Так вот если не подать на нее напряжение питания и землю (не более 6в) она ни один сигнал не пустит к мосту. И у этой микросхемы есть Z состояние если не подать один из сигналов или не подать напряжение питания, как реагирует BTS7960 на это я не знаю.
при подключении провода от "направления" ардуины к R_PWM происходит почти что кз, даже диод LED9 тускнеет
ты умудрился как то спалить один из 4 буферов микросхемы 74hc244 это можно сделать если подать на питание или на один из входов напряжение больше 6 вольт.
Теперь что касается земли на мост.
ты подаешь сигнал "направление" это 5 вольт. будем считать что мост это лампочка - ну подал ты на один контакт 5в и лампочка что сделает. То же и с мостом ну пхнул ты 5 вольт с ардуины земли то нет и относительно чего будут эти 5вольт на мосте? С шимом та же ситуация.
Fox-48
Блин, всё Завтра точно сделаю видео с ардуино, мостом, мотором, потенциометром и xSimCtrl. Вот тогда вы увидите, что я не вру
электрик
Если честно то есть желание разобраться в пригодности этих мостов, а верить или не верит.... Ты уж извини если тебе кажется что тебя обьвиняю во лжи. На самом деле после долгих эксперементов с китайским мостом на ir2104 и повторении конструкции Спиди на ir2110 все больше подхожу к мысли купить готовый мост типа монст шилд или сабертул шилд. Но если ibt2 будет нормально работать то остановлюсь на нем. Он самый простой в ремонте и доступный по запчастям. ПС Я не писал на форуме но ir2110 ведет себя так же как и ir2104 то есть на 12 вольт шатко валко работает, крутит моторы но греется как паровоз при резкой смене направления, это та же беда с драйверами верхнего плеча. Думаю как альтернатива мосту тоноса пойдет но хочется 24 вольта и хорошей стабильности. ПСПС Еще проводил эксперемент ставил драйверы ir2104 на печку ВАЗ это 15А irf3205 без радиатора работаю и держат 100% шим. Естественно реверс там не используется.
Fox-48
Электрик, я что-то в толк не возьму, от меня что требуется? Ты скажи - я сделаю. По поводу тепловыделения могу сказать, что гонял мосты, пока кресло не быо готово, так вот они были чуть теплые без обдува, в то время как моторы были даже слегка горячие. Так что по поводу того, что они не греются - поддтверждаю.
электрик
Электрик, я что-то в толк не возьму, от меня что требуется?
Да ничего не требуется, я просто пытался сказать что задолбался я с самодельными мостами и ищу для себя вариант купить готовый. IBT2 то бишь твой легко доступный и относительно бюджетный, но по проведенным тобой опытам задумался покупать или нет. Если мост ты спалил по собственной невнимательности или не верном подключении то мне он подходит 30А 27В. А если он горит по другим причинам то и брать его смысла нет.
в толк не возьму, от меня что требуется?
разобраться с мостом и запустить сим. А на первых порах, для общественности, подключить обратную связь хотя бы к к одному мотору , погонять в xSimCTRL и отснять видео. Я конечно "не настаиваю"
Fox-48
электрик писал(а):
разобраться с мостом и запустить сим. А на первых порах, для общественности, подключить обратную связь хотя бы к к одному мотору , погонять в xSimCTRL и отснять видео. Я конечно "не настаиваю"
Хорошо сегодня-завтра сниму видео. Правда домашние дела как-то резко навалилсь, так что не обессуть, если сегодня не получится. А на счет самодельного моста, чисто мое мнение, он актуален только если хочется посидеть с паяльником и получить удовольствие от процесса. А так, лучше купить у китайцев, цены вполне демократичные, да и качество на уровне. Если покупать по запчастям здесь, то выйдет гораздо дороже. Кстати, если бюджет позволяет, то вот неплохой вариант мне кажется: http://pages.ebay.com/link/?nav=item.vi ... 1674930252
электрик
Изначально я и планировал хорошо повторяемую конструкцию на общедоступных и не дорогих деталях. Но уперся в мост. А так действительно сим делается из спортивного интереса.
Fox-48
Ale писал(а):
Fox, ты подключал ардуину с xSimCtrl? ...
Подключал, но испорченная ардуина и мост сделали свое черное дело и я уже, честно говоря, и не помню что там было. Завтра постараюсь все сделать и показать.
Fox-48
Как и обещал, выкладываю видео. Правда не снял один момент, я там с циферками поигрался, конечные цифры видны. Может что не правильно конечно, тут я только начал разбираться, потому как не знал, что в прошивке еще что-то настраивать нужно, думал: залил и все. Подключил сейчас как раз без питания с ардуины. Собственно вот:
Почему-то не могу отправить сообщение с компа. Только с планшета. С компа пишет страница недоступна и все.
Ale
Привет, Фокс. Спасибо за видео. Вопрос с питанием конечно интересный... Надо разбираться.
Что касается "перепутанных" KpLO и KpHI - ты не совсем прав. Хочу объяснить, что означают эти величины и почему я ввел разделение на два разных коэффициента.
По сути при использовании П-регулятора получается следующая вещь - при большом KP - хорошо отрабатываются мелкие сигналы, но при резких и больших движениях как правило получается "перелет" с возвратом. При малых KP ровно наоборот - точная реакция (без перелета) на большие и резкие отклонения, и вялая реакция на небольшие (отсутствие тряски на поребрике из этой серии)
Поэтому я в своей прошивке попытался сделать "адаптивный" алгоритм, при котором прошивка сама определяет, с каким коэффициентом ей работать. KpLO - это как раз коэффициент для МАЛЫХ отклонений. И он как раз и должен быть больше, что бы улучшить реакцию на малые сигналы. Соответственно KpHI - это коэффициент для БОЛЬШИХ отклонений. И он должен быть меньше, что бы исключить перелеты.
Граница переключения с KpLo на KpHI и обратно задается параметром KpTh. Параметр MinD задает мертвую зону для предотвращения "дрожания" мотора при отсутствии изменения управляющего сигнала. Параметр MinPWM - это минимальный ШИМ с которого начинается работа. Если его увеличить - увеличится приемистость мотора, так как даже при малом отклонении сразу пойдет приличный уровень на мотор.
Так что поиграй настройками пока ждешь новые детали.
Удачи.
Fox-48
О, спасибо! Теперь мозаика почти сложилась. Так и сделаю - поиграюсь, посмотрю.
электрик
качество схемы низкое но для ознакомления достаточно. Честно говоря ни чего не понимаю,Но судя по схеме при таком включении как у тебя ни чего работать не должно. Буфер 74hc244 просто не пустит сигнал к bts.
Ale
электрик писал(а):
качество схемы низкое но для ознакомления достаточно. Честно говоря ни чего не понимаю,Но судя по схеме при таком включении как у тебя ни чего работать не должно. Буфер 74hc244 просто не пустит сигнал к bts.
Вообще фантастика, конечно. Думаю, что микросхема фактически "запитывается" от входных линий. Там ведь внутри резисторы, диоды да транзисторы. Вполне допускаю что при высоком уровне на ногах входных микросхема "включается" в работу.
электрик
74hc244 специально и сделана для возможности развязки на ней предусмотрено разрешение каналов по gnd 1-и 19 пин. Тоесть пока земли на ногах 1 и 19 нет буфер закрыт.
Fox-48
электрик писал(а):
Честно говоря ни чего не понимаю
А у меня всё не как у людей Но все-таки мне кажется, что земля "берется общая" от одной розетки. Оба БП (силовой и тот, что в компе) имеют один ноль, ну а через диодные мосты имеют и один минус. Чисто предположение. Был бы конечно жив Никола Тэсла, можно было у него спросить Или еще один вариант. Сигнальный провод имеет два режима работы: 0 и 1. Не становится ли он в режиме 0 минусом? Можно попробовать вариант с подключением к мосту только АКБ, без БП.
электрик
Блин задал ты задачку. Короче что происходит с твоим мостом. В этой дурацкой реализации разрешение включение канала подтянута к земле - то есть всегда разрешено. Так как при проектировании внесли защиту пинов на каждом канале стоит защитный диод, когда напряжение на пине выше VCC (а ты не подключал 5в) и канал разрешения подтянут к земле микросхема начинает работать. С VCC понятно теперь о земле так как ты подаешь ШИМ и dir то в какой то момент у тебя появляется земля на плате и схема работает. Так как все эти процессы происходят от случая к случаю у тебя и бывает что мост то работает то нет, вполне вероятно что горит он из за того же.
Fox-48
электрик писал(а):
Так как все эти процессы происходят от случая к случаю у тебя и бывает что мост то работает то нет, вполне вероятно что горит он из за того же.
На самом деле мосты работают всегда. Не правильно они работали именно из-за обратной связи. Точнее из-за вышедшего из строя А0. Ну а один мост теперь совсем всегда работает только в одну сторону А вообще спасибо большое за разъяснение. Буду теперь подключать только с VCC и GND, что ж я враг себе)) кстати ардуина отказала как раз когда игрался с датчиками Холла. Может быть и мост тогда же, просто заметил не сразу. Ждем железяки...
Ale
Fox-48 писал(а):
электрик писал(а):
Ок. но лучше схему хоть на салфетке.
Ну если на салфетке...
ммм... Посмотрел я внимательно даташит на BTS 7960. Так вот на входы моста R_EN и L_EN подавать ШИМ вроде как нельзя.
Согласно даташиту эти низкое напряжение на этих входах переводят драйвер в режим "сна" (Sleep), что означает ВЫКЛЮЧЕНИЕ обоих ключей (нижнего и верхнего) микросхемы.
3 - INH - I - Inhibit - When set to low device goes in sleep mode
the INH pin can still be used to switch both MOSFETs off.
электрик
Это выдержка из инструкции к мосту.
Fox-48
Ale писал(а):
Так вот на входы моста R_EN и L_EN подавать ШИМ вроде как нельзя
Дык я жеж вроде как по инструкции, которую как раз Электрик привел.
Ale
Fox-48 писал(а):
Ale писал(а):
Так вот на входы моста R_EN и L_EN подавать ШИМ вроде как нельзя
Дык я жеж вроде как по инструкции, которую как раз Электрик привел.
Да я понимаю. И сам довольно часто подобное включение встречаю. НО - в даташите на мост черным по белому написано, что ноль на этом входе приводит к ВЫКЛЮЧЕНИЮ обоих плеч полумоста. Где-то противоречие.
Хотя стоп!!! В принципе - мост будет работать даже если выключаются полумосты. Фактически пока на канале ШИМ держится единица - к движку приложено напряжение. В момент, когда на ШИМ ноль - напряжение с движка снимается. и движок продолжает крутиться по инерции. Так что я, скорее всего, был не прав в предыдущем посту.
Надо будет этот вопрос проверить - мне на днях такой же мост приедет.
электрик
Fox-48 Мне кажется я понял почему ты спалил A0 .На видео у тебя резистор обратной связи к мотору прикручен как? Металлически шток резистора не касается шпильки на валу мотора?
Fox-48
электрик писал(а):
Металлически шток резистора не касается шпильки на валу мотора?
Нет. Он соединен термоусадкой и сверху обмотан изолентой. Но сгорел он когда я игрался датчиками Холла, так что вполне мог и задеть, черт его знает. Когда спагетти из проводов + азарт, иногда такое случается.
электрик
не я к тому что у стеклоочистителей корпус мотора это земля(-) а при реверсе на корпусе +. Через шток резистора можно убить порт ардуины.
Fox-48
электрик писал(а):
не я к тому что у стеклоочистителей корпус мотора это земля(-) а при реверсе на корпусе +. Через шток резистора можно убить порт ардуины.
Не, я понял, возможно так оно и было. Возможно нога датчика Холла таки задела корпус мотора. Впредь буду внимательней, электричество - это вам не там, что бы здесь. Fox-48 писал(а):
Ale писал(а):
Надо будет этот вопрос проверить - мне на днях такой же мост приедет.
Надеюсь поделишься результатами и твой опыт общения с этим мостом будет удачливей моего
Fox-48
Ребята... До меня только что дошло как я спалил мост и аруину... Я же совсем забыл, что корпуса движков не должны касаться. А у меня они "на стенде" как раз крепились струбциной и лежали один на другом. В общем мне очень стыдно, но почему-то я забыл, что железное крепление для мотора - тоже проводник Так что мосты тут не при чем, всему виной невнимательность. Это как раз тот случай, когда невнимательность можно измерить цифрами: ардуино - 400, мост - 500, итого: 900 рублей невнимательности.
Fox-48
Фух, наконец-то я сегодня первый раз прокатился на своем симе. Вот видео:
Одна загвоздка: правая сторона поднимается быстрее левой. Точнее поднимается сначала правая, а потом уже, после того как правая уже поднялась, начинает подниматься левая. То ли мощности не хватает, то ли я не знаю. Через xsimctrl обе стороны настроены одинаково. Левый моторчик конечно крутится резвее в сторону опускания, чем подъема, но все равно… может кто что посоветует?
Ale
Fox-48 писал(а):
Одна загвоздка: правая сторона поднимается быстрее левой. Точнее поднимается сначала правая, а потом уже, после того как правая уже поднялась, начинает подниматься левая. То ли мощности не хватает, то ли я не знаю. Через xsimctrl обе стороны настроены одинаково. Левый моторчик конечно крутится резвее в сторону опускания, чем подъема, но все равно… может кто что посоветует?
Вообще странное поведение СИМа, когда одна сторона отрабатывает перемещения - и только затем включается вторая сторона. То есть второй мотор ПРОСТО СТОИТ, пока первый не отработает до конца? Это никак не может быть связано с моторами, тут что-то с управлением. К сожалению из твоего видео не понятно - из какой программы ты управляешь симом. Если у тебя работает связка с xSimCtrl - попробуй из нее от генератора дать перемещения на двигатели (синхронное - там снизу справа в окне программы есть возможность синхронизировать управляющие воздействия для двух осей). Только частоту генератора в программе задай поменьше... И хорошо бы увидеть экран программы с графиками...
Fox-48
Ale писал(а):
Вообще странное поведение СИМа, когда одна сторона отрабатывает перемещения - и только затем включается вторая сторона. То есть второй мотор ПРОСТО СТОИТ, пока первый не отработает до конца? Это никак не может быть связано с моторами, тут что-то с управлением.
Да нет, тут видимо в нехватке мощности дело. Я конечно проверю еще, просто движки местами поменяю, но ощущение такое, что левый мотор пытается подняться, но не может, пока правый не завершит маневр и не освободит для него недостающий электрический ток. Да и поднимается он очень уж лениво. Вероятнее всего левый моторчик "более убитый", вот и не вытягивает с правым наравне. Хотя в xsimctrl на маленькой амплитуде и высокой частоте левая сторона дрожит нормально, как и правая.
Ale писал(а):
К сожалению из твоего видео не понятно - из какой программы ты управляешь симом. Если у тебя работает связка с xSimCtrl - попробуй из нее от генератора дать перемещения на двигатели (синхронное - там снизу справа в окне программы есть возможность синхронизировать управляющие воздействия для двух осей). Только частоту генератора в программе задай поменьше... И хорошо бы увидеть экран программы с графиками...
Да, дабы исключить ошибки, доберусь до сима - сделаю. Спасибо.
Fox-48
И хорошо бы увидеть экран программы с графиками...
Вот скрины xSimCTRL.
Когда правый опускает кресло, а левый поднимает - все нормально. Когда пытаются поднять оба - левый либо запаздывает, либо вообще "ждет" пока правый не поднимется.
Ale
Fox-48 писал(а):
Когда правый опускает кресло, а левый поднимает - все нормально. Когда пытаются поднять оба - левый либо запаздывает, либо вообще "ждет" пока правый не поднимется.
Ну тогда действительно - смотри питание. Хотя у меня пока не укладывается - странное поведение.
Fox-48
Ale писал(а):
Ну тогда действительно - смотри питание. Хотя у меня пока не укладывается - странное поведение.
В общем разобрался я с опаздыванием левого мотора... На самом деле ответ был на поверхности. Моторы же имеют корпус как один из контактов ("+" или "-", что подать). Так вот они же замыкали через конструкцию самого кресла, поэтому такое поведение. Необходимо было просто добавить в конструкцию изолятор, что я и сделал. Теперь все работает как надо. Между прочим непонятно, почему такой проблемы ни у кого не наблюдалось? Ведь у многих схема такая, что корпус обоих двигателей замкнут друг на друга через крепление и конструкцию... Кстати по мостам: мосты звери. У меня при таком вот замыкании ни один не сгорел. Нагрелась тяга (резьбовая шпилька диаметром 6 мм!) так, что обжег руку, когда взялся, а мостам хоть бы что.
null
Fox-48 писал(а):
Между прочим непонятно, почему такой проблемы ни у кого не наблюдалось?
Не наблюдалось потому, что все этой ситуации избегали заранее На форуме обсуждалось. Поздравляю с победой!
Fox-48
null писал(а):
Не наблюдалось потому, что все этой ситуации избегали заранее
- это другой тип электродвигателей, там контакты ни как не связанные с корпусом ! - завтра могу сфотографировать вам оба типа электродвигателей, в первом случае требуется модификация контактов идущих на корпус, во втором случае нет (движки вроде BOSH).
mds3d
Fox-48 писал(а):
Если только в этих моторах корпус не связан с электрической цепью.
Это то о чем я вам вчера говорил, в первом случае мотор не понятно какой модели и качество на вид сразу видно, пришлось болгаркой вырезать окошечко и отдельно подпаивать провод к коллектору.... - а во втором случае электродвигатели BOSCH там провода изолированны от корпуса.....
Fox-48
mds3d писал(а):
- это другой тип электродвигателей, там контакты ни как не связанные с корпусом !
Понял. Спасибо!
Жэка
всем привет! собрал наконец вторую версию кресла каталки
- я приглядел вот такие гоночные кресла, обратите внимание на ремни, уже вмонтированы в кресла, опционально в креслах есть надувные камеры и мини компрессор на 12В, принцип работы таков; - садишься в кресло, пристегиваешь ремни, включаешь компрессор, камеры надуваются и обхватывают тело по бокам, обхват реальный - хрен вывалишься
Spirit
Ну на фото обычные ковши... имеют разные размеры и подбираются под комплекцию пилота, а вот "нано камеры" никогда в этих креслах не видел Кстати ремни тоже отдельная радость и крепится к каркасу а не креслу.
mds3d
Spirit писал(а):
Ну на фото обычные ковши... имеют разные размеры и подбираются под комплекцию пилота, а вот "нано камеры" никогда в этих креслах не видел Кстати ремни тоже отдельная радость и крепится к каркасу а не креслу.
- смысл мне врать-то ? мне за это бабки ни кто не платит !!! - можно сказать я расширил ваш кругозор что и такие кресла бывают, а вы уличить меня пытаетесь в чем то )))
mds3d писал(а):
Fox-48 писал(а):
Если только в этих моторах корпус не связан с электрической цепью.
- во втором случае электродвигатели BOSCH там провода изолированны от корпуса.....
- эл.двигатель который на первой фотографии все таки имеет связь с корпусом, и имеет три скорости, случайно замкнул питание на корпус, оказалось что; - зеленый провод относительно корпуса этот первая скорость, красный относительно корпуса это вторая скорость, а два провода на питание это третья скорость (самая быстрая). - завтра придется разбирать двигатель чтобы отключить корпус....
Spirit
mds3d писал(а):
Spirit писал(а): Ну на фото обычные ковши... имеют разные размеры и подбираются под комплекцию пилота, а вот "нано камеры" никогда в этих креслах не видел Кстати ремни тоже отдельная радость и крепится к каркасу а не креслу. - смысл мне врать-то ? мне за это бабки ни кто не платит !!! - можно сказать я расширил ваш кругозор что и такие кресла бывают, а вы уличить меня пытаетесь в чем то )))
И в мыслях не было Это я удивился очень - куда "технологии" дошли. У меня в шлеме подобная фиксация реализована. Кресла не видел, но если есть - для наших целей очень удобно, можно взять безразмерное кресло. Но вот в спорте врядли такое кресло пройдет омолагацию.
Sanek-11
Уважаемые, подскажите пожалуйста хороший китайский мотор по цене в приделах 5 т.р. Те что у Ale стоят 89 $ за штуку, но пугает доставка 208 $.
Жэка
Nur писал(а):
кресло от ко кого авто?
от люксовой оки, все расцветки есть.
Nur
Жэка писал(а):
Nur писал(а): кресло от ко кого авто?
от люксовой оки, все расцветки есть.
Сколько по цене будет?
moscowsity2009
Добрый день! Подскажите данный движек можно использовать для сима? ТУТ Он как раз на 220 и не дорого и БП не нужен ему! Почитал форум, впечатлен, молодцы! А собранные части можно приобрести? Столько спецов, ни ужели нет работ под заказ?
lm890405
moscowsity2009 писал(а):
Добрый день!
для управления движков нужны специальные мосты, самый простой вариант это китайские мосты, но они на на 12В. поэтому большинство выбирают моторы 12в
moscowsity2009
lm890405 Спасибо за ответ! Хочу заняться постройкой платформы из металлпрофиля, сидуху от нисан микра присмотрел, висеть будет на новом шрузе (чтоб не приводить его в порядок) Есть вопрос касательно мозгов, мостов и двигателей. Может кто подскажет, какая конфигурация самая цена-качество?
SimAl
В данном случае убитый ШРУС от нового ничем отличаться не будет, поскольку при такой (осевой) нагрузке люфт сам выберется. Контроллер arduino uno, мосты ibt-2 (bts7960). Но такие мосты не для двигателя выше, только до 27В.
Добрый вечер всем. Побывал на морях наших и пойгрался в тамошнюю X-DOF ( http://xdof.ru/ ). Конечно масса эмоций, Начал смотреть что и сколько стоит. После просмотров понял что не потяну. Ну и постепенно нашел и германский сайт и Данный. Понял что для дома (для Начала) Хватит и DIY, Тем более что можно сделать…
Кто участвовал в обсуждении?
В архиве сохранилось 290 сообщений (с 3 сентября 2014 по 4 декабря 2017). Больше всего писали: Fox-48, Ale, электрик. Тема закрыта, новые ответы не принимаются.
Что такое X-Sim и SimTools?
Программы, которые берут телеметрию из игры (ускорения, крен, тангаж, рысканье) и превращают её в команды для приводов платформы движения. X-Sim — более старый и гибкий конструктор, SimTools проще в настройке и поддерживает много игр через плагины.
Сколько степеней свободы нужно для домашнего симулятора?
Для авто- и авиасимов чаще всего хватает 2DOF (крен и тангаж): это два мотора и простая механика. 3DOF добавляет рысканье или вертикаль, 6DOF (платформа Стюарта) даёт полную свободу, но требует шести приводов, жёсткой рамы и точной настройки.