FAQ для симеров, разработчиков симуляторов и симрейсеров
Тема из архива сообщества MAL4X: 1 сообщение, 2013. Обсуждение закрыто, ссылки и цены в сообщениях могли устареть.
Death_Morozz
DIY overload simulator Последняя редакция: 07.08.2016 В разработке. Завершился сезон 2015! Продуктивно продолжается очередной 2016 сезон. Читаем ветки, будем обобщать и складывать сюда!
Сверхзадача проекта - заставить симера поверить, что он пилот болида F1 или пилот (же) штурмовика Ил-2. Задача проекта: Реализация реалистичного симулятора перегрузок. ---
Симуляторы разные, например (кратко про количество осей, ведущее к):
2-DOF 3-DOF Multi-DOF Актуаторные
Что нужно для того, чтобы сделать свой симулятор? (How I make It): 1 - Компьютер с ИГРОЙ - симулятором; 2 - Программа, извлекающая данные из игры и посылающая команды контроллеру (см. ПО.); 3 - Контроллер, управляющий моторами симулятора (см. Контроллер); 4 - "Силовой" преобразователь сигналов с контроллера (H-bridge) в напряжение на моторах (см. Полумост) 5 - Силовой блок питания 6 - Моторы (см. Моторы); 7 - Кресло пилота (автомобильное в самый раз, от реальной спортивной машины выйдет дешевле, чем геймстул);
Программное обеспечение ПО (Software): Пока разрабатывается ПО RU-SIMULATOR, симеры используют ПО X-SIMULATOR (версия 2). Почему не X-SIMULATOR 3 - потому что он бесплатный только в случае постоянного подключения к Инету. "Автономная" версия X-SIMULATOR 3 платная.
ВНИМАНИЕ! В данный момент разрабатывается и тестируется ПО - Sim Tools - лишенное этих недостатков. Мы поддерживаем разработчика этого ПО - Dustin Arrell ( aka yobuddy) и его представителя на нашем форуме - value1 Существует специальная тема для обсуждения на русском у нас на форуме, остальное в оригинальной теме http://www.x-simulator.de/forum/viewtopic.php?f=1&t=4493&p=43387&hilit=#43387 Новости Перевод документации ПО Sim Tools обсуждается в этой теме.
---
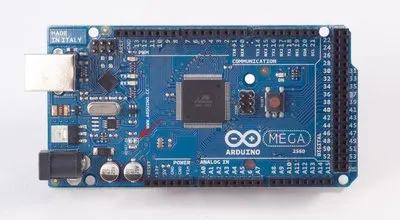
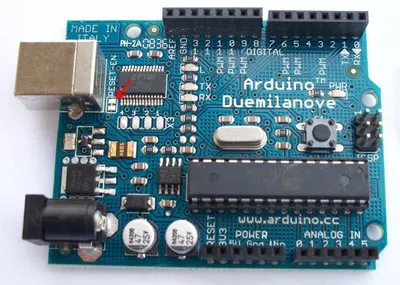
Контроллер (Controller): В настоящее время в работе два варианта контроллера - самопальный AMC 1.5 от Таноса и контроллер на базе платы Arduino UNO / Duemillanove. ВНИМАНИЕ!Сейчас развивается проект на базе Ардуино. Прошивка пишется на языке "C" (Arduino IDE не используется).
На самом лучшем симерском форуме была разработана уменьшеная плата этого контроллера, в которой было исправлено несколько багов, подробно можно ознакомиться в теме: Облегченная версия контроллера Для тех, кто хочет сделать сам контроллер AMC - рекомендуем печатную плату от null: RU-SIMULATOR REBUILD v1.1 А так же на всякий случай весь комплект документации и печатных плат изделий от Таноса: Документация
Всё необходимое для контроллера на базе Ардуино ТЕСТИРУЕТСЯ ПРОШИВКА ArduinoMega 6-dof прошивка. РАЗРАБАТЫВАЕТСЯ УНИВЕРСАЛЬНАЯ ПРОШИВКА совместимая со всеми симуляторами Тестировать на стендах тут
Скрытый текст
Схема подключения Arduino UNO/Duemillanove Программа для прошивки Arduino через USB. После запуска необходимо выбрать com порт, платформу, указать скорость 57600 и нажать upload.
... версия прошивки для Arduino, совместимая с SimTools... И сразу - настройка интерфейса SimTools для работы с прошивкой... ссылка на сообщение/тему почитать
... программа для настройки прошивок 2-dof от ALE (xSimCtrl) с кратким описанием.
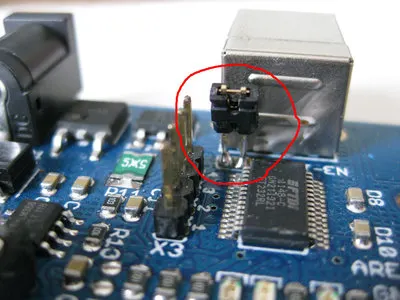
Важная доработка, исключающая ненужные "сбросы" arduino при открытии ее COM порта.
Arduiono Uno Arduino Duemilanove Джампер:
Исходники прошивок от ALE доступны для участников форума со статусом - SIMER
Что за настройки KpLo, KpHi, SensLo, SensHi, KpTh, MinD, MinPWM и как устроено управление контроллером? Скрытый текст
Если коротко, то принцип управления состоит в следующем - Программа посылает контроллеру "задания" в виде положения оси двигателя. Назовем задаваемую величину SET. - Контроллер периодически считывает показания датчика, закрепленного на этой оси ( как и утверждает Null в предыдущем посте . Назовем эту величину GET. - Контроллер сравнивает задаваемое положение оси и реальное, высчитывает ошибку позиционирования ERR = SET - GET - Контроллер вычисляет и подает на ШИМ управляющее воздействие по П-закону PWM = ERR * KP
Так что основной величиной для настройки управления является величина коэффициента Kp... В данной реализации существует два разных Kp - KpLO и KpHI. Контроллер использует один из них при расчете ШИМ. При чем если рассогласование ERR больше определенного порога KpTh, то при расчете ШИМ используется KpHI. В противном случае - KpLO. Лучше для начала поставь KpHI = KpLO = 3...
Параметры SensLO и SendHI - это программные ограничители для потенциометров, не дающие оси проворачиваться ниже SensLO и выше SendHI.
Параметр MinD - мертвая зона. Если абсолютная величина рассогласования ERR меньше MinD - моторы выключаются. Дабы мотор не "пел" от шума...
Параметр MinPWM - это минимальная величина управляющего сигнала, для увеличения резвости движка... Т.е. сигнал управления расчитывается по модифицированной формуле PWM = MinPWM + ERR * KP
Что касается связи контроллера с игрой - то тут xSimCtrl.exe - лишнее звено... Данные из игры должны быть направлены на "КОМ-порт", к которому подключена Ардуина...
Гальваническая развязка (Optical Isolation): Три причины для включения в конструкцию сима узла гальванической развязки: 1 - Для ноутбуков это не актуально, но у "больших" компьютеров (подключенных в розетку без заземления) на корпусе "сидит" потенциал порядка 110 Вольт. Это связано с конструкцией входного фильтра компьютерного блока питания. В случае стечения различных (неудачных) обстоятельств, отсутствие гальванической может привести к неприятным последствиям: от выхода из строя платы Arduino, USB порта, материнской платы и т.д., до поражения электрическим током. 2 - Преобразователь интерфейса USB -> UART очень чувствителен к помехам по цепям питания, которые неизбежно возникают в силовой части сима. Это приводит к нестабильной работе и частым зависаниям интерфейса. 3 - Неписанный закон радиоэлектроники - силовые цепи ДОЛЖНЫ быть гальванически отвязанными от цепей управления.
Развязка с использованием оптопары 6n137 Скрытый текст
Плата для гальванической развязки
---
Моторы (geared motor/wiper): Самый простой вариант - использование моторов постоянного тока(DC) с использованием червячного редуктора. Самым доступным вариантом здесь является автомобильный мотор стеклоочистителя (дворников) или вайпер (wiper). Использование червячной передачи решает проблему с удержанием платформы в заданном положении, т.е. мотор не затрачивает на это энергию. Вопреки советам на нашем форуме категорически не рекомендуется использование моторов от а/м Газель, как впрочем и от другой автомобильной техники отечественного производства по причине низкого качества упомянутых изделий. На "авторазборках" вполне можно найти доступный по цене и состоянию двигатель производства Bosch, широко применяемый в различных автомобилях иностранного производства.
МОТОРЫ СТЕКЛООЧИСТИТЕЛЕЙ ДОЛЖНЫ БЫТЬ ИЗОЛИРОВАННЫ ДРУГ ОТ ДРУГА! Скрытый текст
Если мотор-редуктор (вайпер) не держит платформу в состоянии покоя, то поможет винт регулировки, главное не усердствуйте: Скрытый текст
Кроме того существуют моторы с червячным редуктором применяемые и для других целей, но вполне подходящие для нашей. Как правило это гораздо менее бюджетный вариант, но он дает более широкие возможности при выборе. Например: Скрытый текст
Расчёт скорости мощности и момента мотора: Скрытый текст
Ну и вот простая формула, позволяющая ориентироваться во всем многообразии движков - связь скорости, мощности и момента. Формула подходит и для движков с редуктором (ее можно применять сразу к выходному валу редуктора с учетом КПД редуктора)
P = ( M * n ) / 9549
P - мощность двигателя (kW - киловатт) M - крутящий момент (N*m - Ньютон*метр) n - скорость вращения вала (rpm - оборот/мин )
Пример: Давай прикинем мощность для варианта 60 rpm / 10 H*m P = 10*60/9549 = 0.063 кВт = 63 Вт. С учетом типичного КПД червячных редукторов = 0.6 .. 0.8 получаем необходимую мощность 90 .. 100 Вт.
Обратная связь для платформы (потенциометры, датчики и т.п.) Обратная связь необходима контроллеру, для перемещения платформы в необходимое положение. Для этого в основном используются потенциометры (переменные резисторы), механически связанные с валом мотора или платформой. Как более износостойкий вариант, в роли потенциометра могут быть применены аналоговые датчики на основе эффекта Холла. Например абсолютный хит, датчик от Honeywell - SS495. Или существуют готовые варианты в корпусе и с магнитом: Скрытый текст
Также, для отслеживания положения, теоретически, могут использоваться энкодеры. Но, на данный момент они полноценно не поддерживаются ни одной из прошивок. Но, работы в этом направлении ведутся! Ура!
Кроме того есть идеи по использованию альтернативных вариантов, пока немного об этом упоминается здесь. ---
О чём тема «FAQ для симеров, разработчиков симуляторов и симрейсеров»?
DIY overload simulator Последняя редакция: 07.08.2016 В разработке. Завершился сезон 2015! Продуктивно продолжается очередной 2016 сезон. Читаем ветки, будем обобщать и складывать сюда! Краткая вводная часть, техническое задание (Intro): Сверхзадача проекта - заставить симера поверить, что он пилот болида F1 или…
Кто участвовал в обсуждении?
В архиве сохранилось 1 сообщение (13 февраля 2013). Больше всего писали: Death_Morozz. Тема закрыта, новые ответы не принимаются.
Что такое X-Sim и SimTools?
Программы, которые берут телеметрию из игры (ускорения, крен, тангаж, рысканье) и превращают её в команды для приводов платформы движения. X-Sim — более старый и гибкий конструктор, SimTools проще в настройке и поддерживает много игр через плагины.
Сколько степеней свободы нужно для домашнего симулятора?
Для авто- и авиасимов чаще всего хватает 2DOF (крен и тангаж): это два мотора и простая механика. 3DOF добавляет рысканье или вертикаль, 6DOF (платформа Стюарта) даёт полную свободу, но требует шести приводов, жёсткой рамы и точной настройки.