Адаптация коммерческого 6-dof TSUMO под SimTools и Arduino
Тема из архива сообщества MAL4X: 57 сообщений, 2016. Обсуждение закрыто, ссылки и цены в сообщениях могли устареть.
Sudya
Доброго времени суток уважаемые симостроители и те кто, как и я пока только вынашивает планы о постройке «сумасшедшей табуретки» для усиления погружения в симулятор. Я увлекаюсь авиасимуляторами и в какой-то момент понял, что «не верю» HOTASу на столе и изображению на мониторе. Поскольку для постройки аутентичной кабины самолета у меня нет ни сил, ни средств, ни способностей, я сделал выбор в пользу очков Oculus Rift. Конечно, прототип DK2 далек от совершенства, но направление в целом меня устроило, да и потребительская версия не за горами. Для усиления обмана мозга и снижения укачивания начал задумываться о реализации перемещения игрового кресла синхронно с моделью самолета. После недолгих поисков нашел mal4x.ru и понял, что этот мир больше не будет прежним. Я прочитал все темы в разделе «X-SIMULATOR и RU-SIMULATOR & SimTools» включая ссылки на сопутствующие проекты. К сожалению, для меня, «гуманитария», технический язык таких отцов сайта как Ale, Null и др. гуру примерно как язык дроидов типа R2. Тем не менее, движимый небом, честно пытался разбираться, хотя FAQ, честно говоря, слабоват, по крайней мере, для меня;). Долго думал над концепцией и реализацией симулятора, количеством осей и кинематикой механики. Трезво оценивая свои силы, ввиду того что «колхоза» не хочется, а хорошо можно строить годами, начал мониторить рынок на предмет готовых решений. Но такие продукты подразумевают коммерческую направленность и стоят как крыло от самолета. Почти отчаявшись, я наткнулся на Avito на Tsumo Dome. Собственно продавали саму платформу от аттракциона в сборе с движками и частотниками, без юнита с дисплеем и компьютером, по цене хорошего ноутбука. Платформа позиционировалась как новая, разукомплектованная еще в Штатах, о чем косвенно можно было судить по фотографиям и при личном визуальном осмотре в дальнейшем. Кинематика представляет собой 6-dof платформу Стюарта на асинхронниках расположенных вертикально на раме с хитрыми г-образными рычагами. На мой взгляд, решение спорное, т.к. конструкция сильно ограничивает максимальную амплитуду отклонений, но это позволило вписать раму с двигателями в окружность порядка 700мм, а саму платформу в сборе в корпус 1070*1650мм, что для home use конечно не плохо. В общем, купил я TSUMO, т.е. назад дороги нет, а впереди надеюсь, взлетная полоса и НЕБО;). Польстился на 6 осей и плавность работы при относительно скромных габаритах. Теперь очень хочу оживить сим с помощью корифеев темы, SimTools и Arduino. Увы, но на mal4x.ru практически нет теории по постройке 6-dof сима на асинхронных двигателях с частотными преобразователями. Понял только что управлять им можно посредством Arduino Mega с прошивкой от Ale. Сразу возникла куча вопросов: 1. Принципиальные ли отличия оригинальной Arduino Mega от клонов и копий, стоит ли она своих денег, проверенные ссылки для заказа? 2. Сможет ли прошивка от Ale управлять такой, нестандартной конструкцией платформы Стюарта? 3. Хотелось бы увидеть схему подключения Arduino Mega к частотникам (весьма смутно представляю себе управление асинхронными двигателями, если можно объясните доступно на пальцах,) 4. Нужно ли что то еще кроме Arduino Mega для работы моего сима? 5. Как выставляются потенциометры в стартовую позицию? Заранее благодарю за любые комментарии кроме "зачем ты это купил?";) Не знаю, поможет или нет, но на всяких случай приведу найденные мною ссылки, отражающие работу оригинального Tsumo Dome. Скрытый текст
Эта? Если так, то 30крублей за такую конструкцию это дешево. Откровенно говоря, без понимания электроники тебе сложно будет ее запустить. Из мана складывается впечатление, что платформа управляется аналоговым сигналом из спец карты компютера. Если так, то Ардуиной тут не отделаешься, по-моему там нет ЦАП. Ладно, можно ШИМ поюзать. Стоило бы начать с фото инвертора - устройство, к которому идет провод от двигателя (любого). 1. Принципиальных никаких. 2. Сходу однозначно нет, поскольку, как минимум, в ней выход не на инвертор. И вряд ли в прошивке 6 осей. 3. Зависит от частотников. Нужно фото. Вполне вероятно, что аналоговым сигналом. 4. Так непонятно, что внутри. Если повезет, то может хватить Ардуино (даже не мега), шесть конденсаторов и шесть резисторов. А если не повезет, то... 5. Зачем тебе стартовая позиция, если оно не работает? Будет зависеть от прошивки. Как выставлялось на оригинальном девайсе, есть в мане.
Ale
Sudya писал(а):
2. Сможет ли прошивка от Ale управлять такой, нестандартной конструкцией платформы Стюарта?
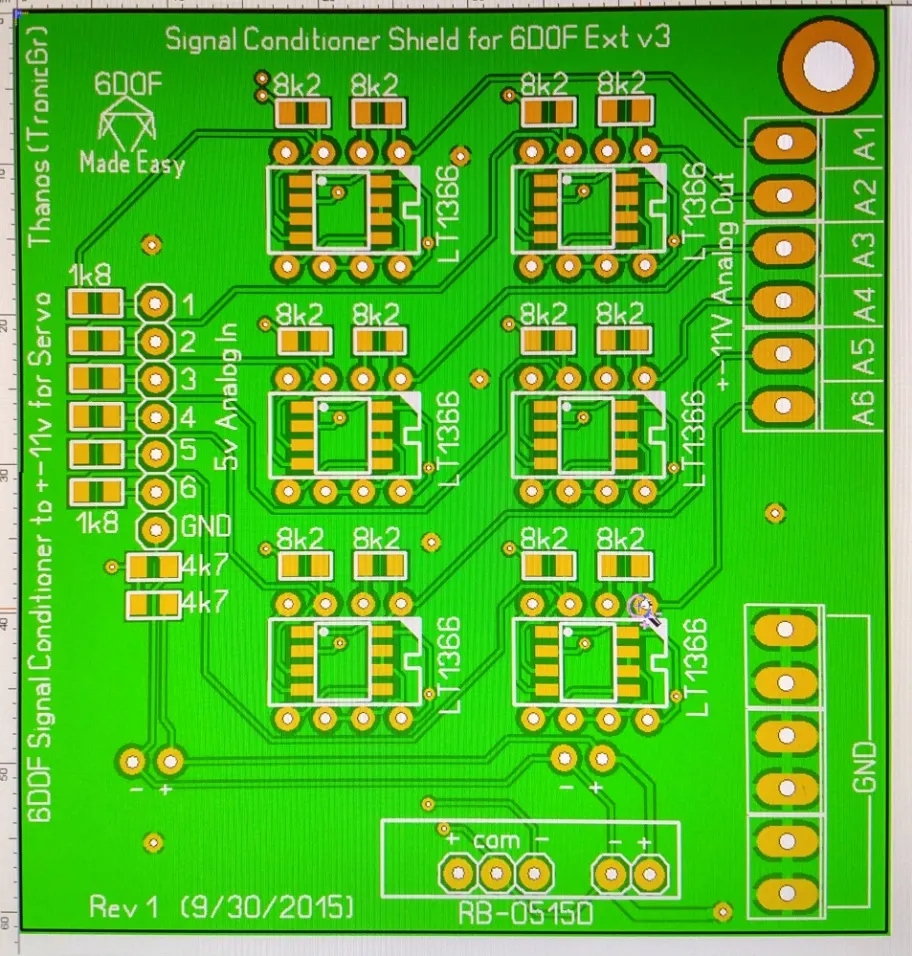
Конструкция интересная, но вполне стандартная (с точки зрения управления). Управляется, судя по описанию карты PCI-DAC6702, аналоговым сигналом в диапазоне + - 10 Вольт. Т.е. непосредственно с Ардуины управлять не получится. Нужно делать доп. преобразователь аналогового сигнала. Сам сигнал можно получить, фильтруя высокочастотный ШИМ (20 КГц) простой RC цепочкой. А дальше на операционнике переводить сигнал из диапазона 0..5В в диапазон -10В..+10В.
Где-то на форуме уже это обсуждалось. Если не найдем, схему нарисуем, вопроса нет.
Sudya
SimAl писал(а):
Эта? Если так, то 30крублей за такую конструкцию это дешево.
Она, только ценник в реале оказался несколько выше.
SimAl писал(а):
Стоило бы начать с фото инвертора - устройство, к которому идет провод от двигателя (любого)
Если повезет, то может хватить Ардуино (даже не мега),
Я вроде здесь читал , что для 6-dof UNO не хватит.
SimAl писал(а):
Зачем тебе стартовая позиция, если оно не работает? Будет зависеть от прошивки. Как выставлялось на оригинальном девайсе, есть в мане.
Мне для себя понять, выставляется какое-то конкретное значение сопротивления, или просто примерно среднее положение для обеспечения полного вращения в обе стороны? Еще интересно, на этом видео мужик демонстрирует работу моторов от TSUMO вращая потенциометры, почему моторы реагируют, несмотря на отсутствие сигнала от контроллера? Скрытый текст
Т.е. непосредственно с Ардуины управлять не получится. Нужно делать доп. преобразователь аналогового сигнала. Сам сигнал можно получить, фильтруя высокочастотный ШИМ (20 КГц) простой RC цепочкой. А дальше на операционнике переводить сигнал из диапазона 0..5В в диапазон -10В..+10В. Где-то на форуме уже это обсуждалось. Если не найдем, схему нарисуем, вопроса нет.
Буду рад любой подсказке, если есть готовое решение было бы еще лучше.
SimAl
Sudya писал(а):
На всякий случай разобрал и сфотографировал еще блок DDB - (Data Distribution Box), к нему подходят SCSI кабель от PCI-DAC6702, провода к манипуляторам и колонкам. Никакой электроники внутри я не увидел, SCSI кабель просто разведен на плате с разъемами соединяющими PCI-DAC6702 с MDB. https://yadi.sk/i/UV2kkNTkmiyn7
Вот это то, что нужно. Прозвони тестером что куда идет и зарисуй схему, сфотографируй плату с обратной стороны. В принципе достаточно прозвонить с одного разъема, идущего на инвертор, для верности лучше с двух. Выше ты, вроде, постил даташит на плату расширения - можно будет понять куда и какие сигналы идут. Почему СКАЗИ? Похоже на принтерный порт.
Sudya писал(а):
Я вроде здесь читал , что для 6-dof UNO не хватит.
Хватит, там 6 штук хардварных ШИМ, правда есть небольшая решаемая проблема (а может это и не проблема) с низкой частотой первого. Но можно также использовать софтовые.
Sudya писал(а):
Еще интересно, на этом видео мужик демонстрирует работу моторов от TSUMO вращая потенциометры, почему моторы реагируют, несмотря на отсутствие сигнала от контроллера? Скрытый текст
Должен быть какой-то контроллер, на плате ничего такого не видно, значит скорее всего на видео оно подключено к компьютеру.
Sudya
Снял и сфотографировал плату с двух сторон: https://yadi.sk/i/lRuPUycJmkZby https://yadi.sk/i/yrPsTpY6mkZss На плате обнаружил пару резисторов. На схеме ниже пронумеровал активные пины. 13, 15, 17, 19, 20 и 21 пины соединены, видимо земля. 1, 2, 12, 14, 16, 18 похоже сигнальные. 33 соединен с землей через сопротивление 9,8КОм, он также участвует в работе аварийной кнопки СТОП. https://yadi.sk/i/rRMieBGkmka2b
SimAl писал(а):
Почему СКАЗИ? Похоже на принтерный порт
Да, тут похоже загвоздка. В PCI-DAC6702 разъем SCSI 100pin, а к DDB подходят 37 pin DB. Шнура у меня нет, нагуглить схему разводки не смог, видимо очень редкий, куда дальше копать не знаю.
SimAl
Вот ссылка на плату на сайте компании. Я распиновку такого кабеля там не нашел. Но в даташите на плату есть распиновка разъема на самой плате, там всего четыре типа сигналов DIOx, AGND, AGNDx, VCHx. Можно попробовать угадать. Скорее всего так: черные стрелки - земля, синие - шесть аналоговых сигналов (плата выдает -+10,1В). Оставшиеся два контакта на разъеме - аварийное отключение. Попробуй обычную пальчиковую батарейку подключить через резистор около 1кОм на синюю (любую) и черную стрелки. Двигатель должен медленно вращаться. Естественно питание на инвертор должно быть подано. Что за трехконтактный разъем? Внешнее питание? Дошло, видимо как раз аварийный стоп. Куда резисторы обратной связи подключены?
Sudya
SimAl писал(а):
Скорее всего так: черные стрелки - земля, синие - шесть аналоговых сигналов (плата выдает -+10,1В). Оставшиеся два контакта на разъеме - аварийное отключение.
Да КЭП!
SimAl писал(а):
Попробуй обычную пальчиковую батарейку подключить через резистор около 1кОм на синюю (любую) и черную стрелки. Двигатель должен медленно вращаться. Естественно питание на инвертор должно быть подано.
Потенциометр естественно должен быть отсоединен от шкива редуктора, дабы не свернуть? Его вообще отсоединить от разъема или просто сбросить ремень не отключая? От величины подаваемого напряжения зависит скорость двигателя?
SimAl писал(а):
Куда резисторы обратной связи подключены?
Непосредственно к MDB: https://yadi.sk/i/2_kq7Ad4mivXq Что же может подаваться на 33 pin соединенный с землей через сопротивление 9,8КОм?
SimAl
Sudya писал(а):
Потенциометр естественно должен быть отсоединен от шкива редуктора, дабы не свернуть? Его вообще отсоединить от разъема или просто сбросить ремень не отключая? От величины подаваемого напряжения зависит скорость двигателя?
SimAl писал(а):
Куда резисторы обратной связи подключены?
Непосредственно к MDB: https://yadi.sk/i/2_kq7Ad4mivXq Что же может подаваться на 33 pin соединенный с землей через сопротивление 9,8КОм?
Таки в этой коробке есть контроллер mc705p6acdwe. И учитывая, что потенцометр подключается к ней же, похоже это не просто инвертор, а инвертор вместе с блоком управления следящим приводом. Значит он действительно должен работать как в видео выше, без подключения к компьютеру. Для этого можно сбросить ремень с потенциометра и покрутить его руками, как в видео. В таком случае напряжение с платы задаёт не скорость, а положение двигателей. Это несколько упрощает задачу, в ардуино не нужен будет регулятор. Потенциометр, вполне возможно не имеет ограничителя и может свободно вращаться.
Spirit
Еще может быть загвоздка с СимТулз, пока вроде нет плагина для 6DoF который бы рассчитывал правильное положение платформы. Посмотри на форуме xsimulator, кажется earoby двигался в этом направлении.
Sudya
SimAl писал(а):
Значит он действительно должен работать как в видео выше, без подключения к компьютеру. Для этого можно сбросить ремень с потенциометра и покрутить его руками, как в видео.
Механика платформы с двигателями пока в гараже, потестить пока не могу, но скорее всего так и будет.
SimAl писал(а):
В таком случае напряжение с платы задаёт не скорость, а положение двигателей.
Это значит скорость постоянна?
Spirit писал(а):
Еще может быть загвоздка с СимТулз, пока вроде нет плагина для 6DoF который бы рассчитывал правильное положение платформы. Посмотри на форуме xsimulator, кажется earoby двигался в этом направлении.
Пока программа минимум запустить железо, софт дело второе.
SimAl
Spirit писал(а):
Еще может быть загвоздка с СимТулз, пока вроде нет плагина для 6DoF который бы рассчитывал правильное положение платформы. Посмотри на форуме xsimulator, кажется earoby двигался в этом направлении.
На мой взгляд есть несколько реалистичных вариантов: 1. Использовать x-sim. Он гибче, там много чего можно нагородить, наверное возможно найти готовые настройки под 6dof. Хотя в этой платформе двигатели установлены довольно оригинальным способом и для правильной работы придется допиливать. 2. Отправить из simtools в Ардуино просто 6 осей без обработки и произвести необходимые расчеты на Ардуино. Должна потянуть, я думаю. 3. Отправить из simtools данные в UDP, написать свою утилиту, которая их подхватит, обработает и отправит на Ардуино в подходящем виде. Я бы попробовал какие-то готовые настройки из п.1, чтобы просто увидеть, что хоть как-то работает. А затем, при необходимости, реализовал п.3.
Sudya писал(а):
Это значит скорость постоянна?
Постоянной она быть не может. Так или иначе, двигатель сначала разгоняется, потом тормозит. Постоянным (но разнонаправленным) может быть ускорение. Характер движения зависит от того, что зашито в контроллер. Обычно чем сильнее отклонение пытаешься задать, тем до большей скорости разгонится двигатель.
Ale
Spirit писал(а):
Еще может быть загвоздка с СимТулз, пока вроде нет плагина для 6DoF который бы рассчитывал правильное положение платформы. Посмотри на форуме xsimulator, кажется earoby двигался в этом направлении.
Профиль под 6dof для платформы Стюарта (собственно тут речь идет именно о ней, несмотря на немного нестандартное крепление рычагов) в SimTools настраивается так же, как и профиль под 2 доф. Никаких проблем, на форуме есть примеры настройки. Совсем не обязательно инверсную кинематику просчитывать...
Еще может быть загвоздка с СимТулз, пока вроде нет плагина для 6DoF который бы рассчитывал правильное положение платформы. Посмотри на форуме xsimulator, кажется earoby двигался в этом направлении.
Профиль под 6dof для платформы Стюарта (собственно тут речь идет именно о ней, несмотря на немного нестандартное крепление рычагов) в SimTools настраивается так же, как и профиль под 2 доф. Никаких проблем, на форуме есть примеры настройки. Совсем не обязательно инверсную кинематику просчитывать...
Але, к сожалению такой вариант настройки будет очень трудозатратен и далек от совершенства... это мое мнение после подбора соотношений для 2DoF. Найти пропорцию для 6 осей - это будет нечто. А если представить, что такую процедуру надо будет проводить для каждой игры... бррр. Думаю инверсная кинематика должна рассчитывать базовые соотношения между осями, а профилями СимТулза мнадо добиваться только усиления или уменьшения силы воздействия... И еще... в СимТулзе есть очень неприятный глюк, когда на одну ось повешено сразу несколько степеней свободы, он спонтанно дергает эту ось между максимальным и минимальным значением.
Ale
Spirit писал(а):
Але, к сожалению такой вариант настройки будет очень трудозатратен и далек от совершенства... это мое мнение после подбора соотношений для 2DoF. Найти пропорцию для 6 осей - это будет нечто. А если представить, что такую процедуру надо будет проводить для каждой игры... бррр. Думаю инверсная кинематика должна рассчитывать базовые соотношения между осями, а профилями СимТулза мнадо добиваться только усиления или уменьшения силы воздействия... И еще... в СимТулзе есть очень неприятный глюк, когда на одну ось повешено сразу несколько степеней свободы, он спонтанно дергает эту ось между максимальным и минимальным значением.
Хм... Не совсем представляю, о чем речь... Надо, конечно, обсуждать и тестить.
Я думал (и надеялся), что профиль настраивается под платформу, а не под игру. А плагин со своими МИН-МАХ настройками уже должен выдавать из игры стандартные (нормированные) силы.
Собственно расчет инверкинематики так же подгоняется под конкретную платформу. Там облегчение настройки относительное, и связанное только с тем, что расчет ведется на основе ФИЗИЧЕСКИХ параметров, которые надо задавать. Длины рычагов и шатунов, расстояния между осями моторов и тд, и тп. То есть нужно довольно подробно описывать конструкцию платформы.
Впрочем, это всего лишь мое ИМХО как теоретика. Не хватает собственного железа... Блин...
Для Sudya могу предложить схему одного канала преобразователя сигналов PWM + DIR от контроллера типа Arduino в аналоговый сигнал из диапазона +- 10 вольт. Единственное, что все таки прошивку надо делать специальную для этого, поскольку логика работы сигнала DIR немного отличается от общепринятой. Переключение направления должно происходить переключением ножки DIR контроллера с выхода на вход и обратно.
И еще, я не совсем представляю, к чему подключены потенциометры обратной связи? Если система управлялась с компа через плату с ЦАПами, то и датчики должны возвращать сигнал обратной связи тоже на комп через многоканальный АЦП. Тогда комп сам исполняет функцию контроллера (исполнительного механизма).
Spirit
Ale писал(а):
Хм... Не совсем представляю, о чем речь... Надо, конечно, обсуждать и тестить.
Я думал (и надеялся), что профиль настраивается под платформу, а не под игру. А плагин со своими МИН-МАХ настройками уже должен выдавать из игры стандартные (нормированные) силы.
Ну я тоже не много успел натестить, но например профиль LFS и ASSETTO различаются очень существенно.
Ale писал(а):
Впрочем, это всего лишь мое ИМХО как теоретика. Не хватает собственного железа... Блин..
Ну чего скромничать ... благодаря твоему "ИМХО как теоретика" не один сим уже заработал у других. Давай уж заканчивай скорее.
По поводу профиля "без расчета кинематики" - мне кажется это возможно, но приведет к механическим повреждениям, в случае если соотношение между осями не будет согласовано. Тем паче во время глюка. На том-же форуме xsimulator есть примеры 6DoF в SimTools. Вопрос только в том, что движение этих платформ (на видео), в отличии от платформ работающих с плагином инверсной кинематики, не соответствует реальным перемещениям.
SimAl
Ale писал(а):
И еще, я не совсем представляю, к чему подключены потенциометры обратной связи? Если система управлялась с компа через плату с ЦАПами, то и датчики должны возвращать сигнал обратной связи тоже на комп через многоканальный АЦП. Тогда комп сам исполняет функцию контроллера (исполнительного механизма).
Пока складывается впечатление, что в инверторе есть контроллер, который рулит двигателем и обратная связи заводится на него. Соответственно в компьютер никаких аналоговых сигналов не идёт. Но при этом компьютер сам задаёт положение двигателя аналоговым сигналом. ХЗ почему карта за $800, а не цифра. А кинематика, если была, то крутилась на компьютере, тем более что там свои игры под платформу, могли внутри считать сразу и кинематику.
Sudya
Ale писал(а):
Для Sudya могу предложить схему одного канала преобразователя сигналов PWM + DIR от контроллера типа Arduino в аналоговый сигнал из диапазона +- 10 вольт. Единственное, что все таки прошивку надо делать специальную для этого, поскольку логика работы сигнала DIR немного отличается от общепринятой. Переключение направления должно происходить переключением ножки DIR контроллера с выхода на вход и обратно.
А такой вариант от таноса допилить под мой вариант можно?
SimAl
Sudya писал(а):
А такой вариант от таноса допилить под мой вариант можно?
Насколько я понимаю, это преобразователь аналогового сигнала из диапазона 0...5В в -11...+11В. А тебе нужно из цифры в аналог -11...+11В. В принципе на этой плате нужно после каждого входа конденсатор с резистором поставить, либо как-то по более умному запилить интегратор на ОУ, если там по два канала в микросхемах. Но я не особо рублю в аналоговой схемотехнике. Прошивка для Ардуино довольно простая будет. Строк 10. Получить данные (6 чисел) из последовательного порта и выплюнуть без обработки на ШИМ.
Sudya
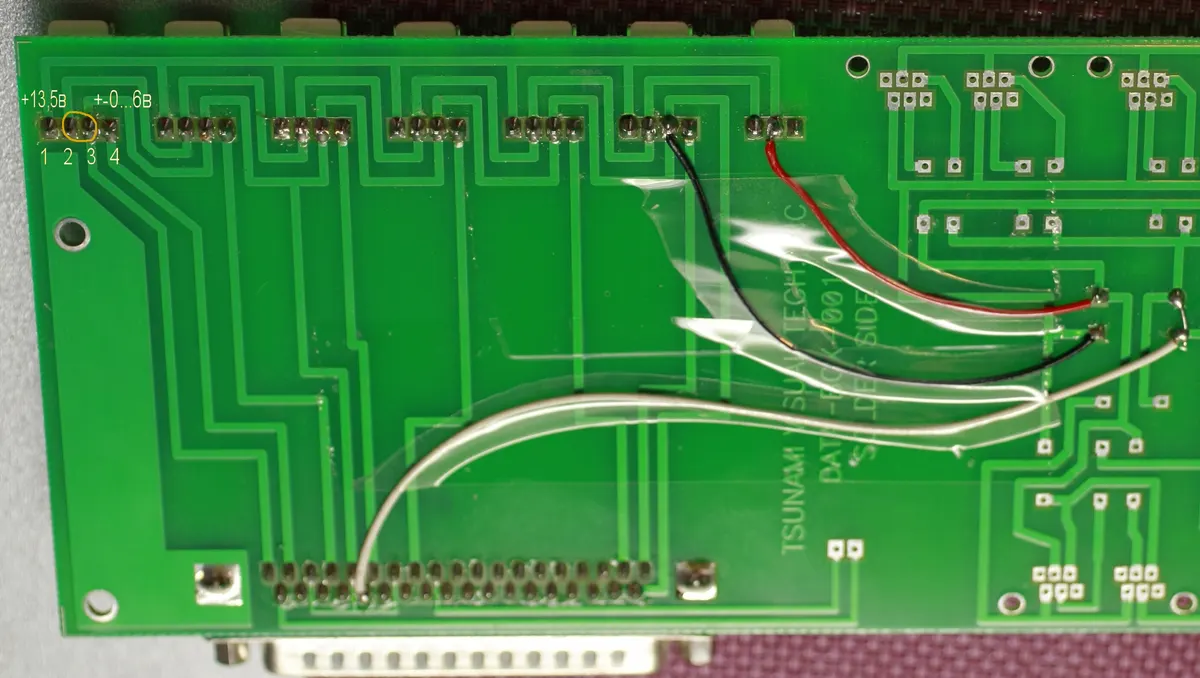
Подсоединил частотник с двигателем к плате, подключил частотник к сети, двигатель никак не отреагировал, в том числе на вращение потенциометра. Сделал замеры напряжения на разъеме платы. Распиновку привожу ниже. При подключении к плате разъема от частотника пины 2 и 3 начинают звониться вместе. На 1 пине +13,5в, на 4 пине +-0 ...6в весь диапазон проходит за 1 оборот потенциометра. На потенциометре ограничителя нет. Подача на 4 пин напряжения 1,5; 3;4,5; 6в, ни к чему не привели, больше подавать не стал. Замыкание 1 и 2 пина приводят к запуску двигателя, вращение потенциометра приводит к изменению скорости и направления вращения. Замыкание 3 и 4 пина ни к чему не привели. Подмена частотников показала 100% повторяемость указанных выше результатов. Странно еще то, что по идее замыкание 1 и 2 пина = нажатие аварийной кнопки.
SimAl
Sudya писал(а):
На 1 пине +13,5в, на 4 пине +-0 ...6в весь диапазон проходит за 1 оборот потенциометра.
Вот как туда попадает аналоговый сигал, я не понимаю.
Sudya писал(а):
Замыкание 1 и 2 пина приводят к запуску двигателя, вращение потенциометра приводит к изменению скорости и направления вращения.
Значит контроллер действительно на одной плате с инвертором.
Sudya писал(а):
На потенциометре ограничителя нет. Подача на 4 пин напряжения 1,5; 3;4,5; 6в, ни к чему не привели, больше подавать не стал.
Ты туда напряжение подавал, когда двигатель был в рабочем состоянии, т.е. не был заблокирован аварийной кнопкой и реагировал на потенциометр? Реакция должна быть следующей: добиться поворотом потенциометра остановки двигателя, подать напряжение, двигатель должен начать вращаться.
Sudya писал(а):
Странно еще то, что по идее замыкание 1 и 2 пина = нажатие аварийной кнопки.
Аварийные кнопки работают на разрыв. Для того, чтобы при случайной поломке кнопки или обрыве провода к ней, система просто остановилась. В противном случае пользователь просто не узнает о поломке экстренной остановки системы, пока не возникнет аварийная ситуация, но будет уже поздно.
Sudya
SimAl писал(а):
Ты туда напряжение подавал, когда двигатель был в рабочем состоянии, т.е. не был заблокирован аварийной кнопкой и реагировал на потенциометр? Реакция должна быть следующей: добиться поворотом потенциометра остановки двигателя, подать напряжение, двигатель должен начать вращаться.
Все именно так и есть, благодарю за подсказку! Поставил джампер на разъем аварийной кнопки, двигатель начал вращение, потенциометром добился его остановки (потом уже сообразил, что достаточно было перед запуском двигателя зубчатым ремнем соединить потенциометр и вал редуктора, привод сам остановится в нужном месте). Если в таком (ждущем) режиме подать на 4 пин напряжение +-0 ...10в привод начинает вращение. Если в этот момент двигатель соединить зубчатым ремнем с потенциометром вал повернется на некоторый угол и остановится, если убрать напряжение, вернется в стартовую позицию. Чем больше напряжение, тем больше угол поворота, в тут или иную сторону, в зависимости от полярности. Работа привода, получение стартовой позиции и подача в режиме ожидания +-4,5в представлено на видео ниже. Осталось из шим сделать аналог +-0...10в.
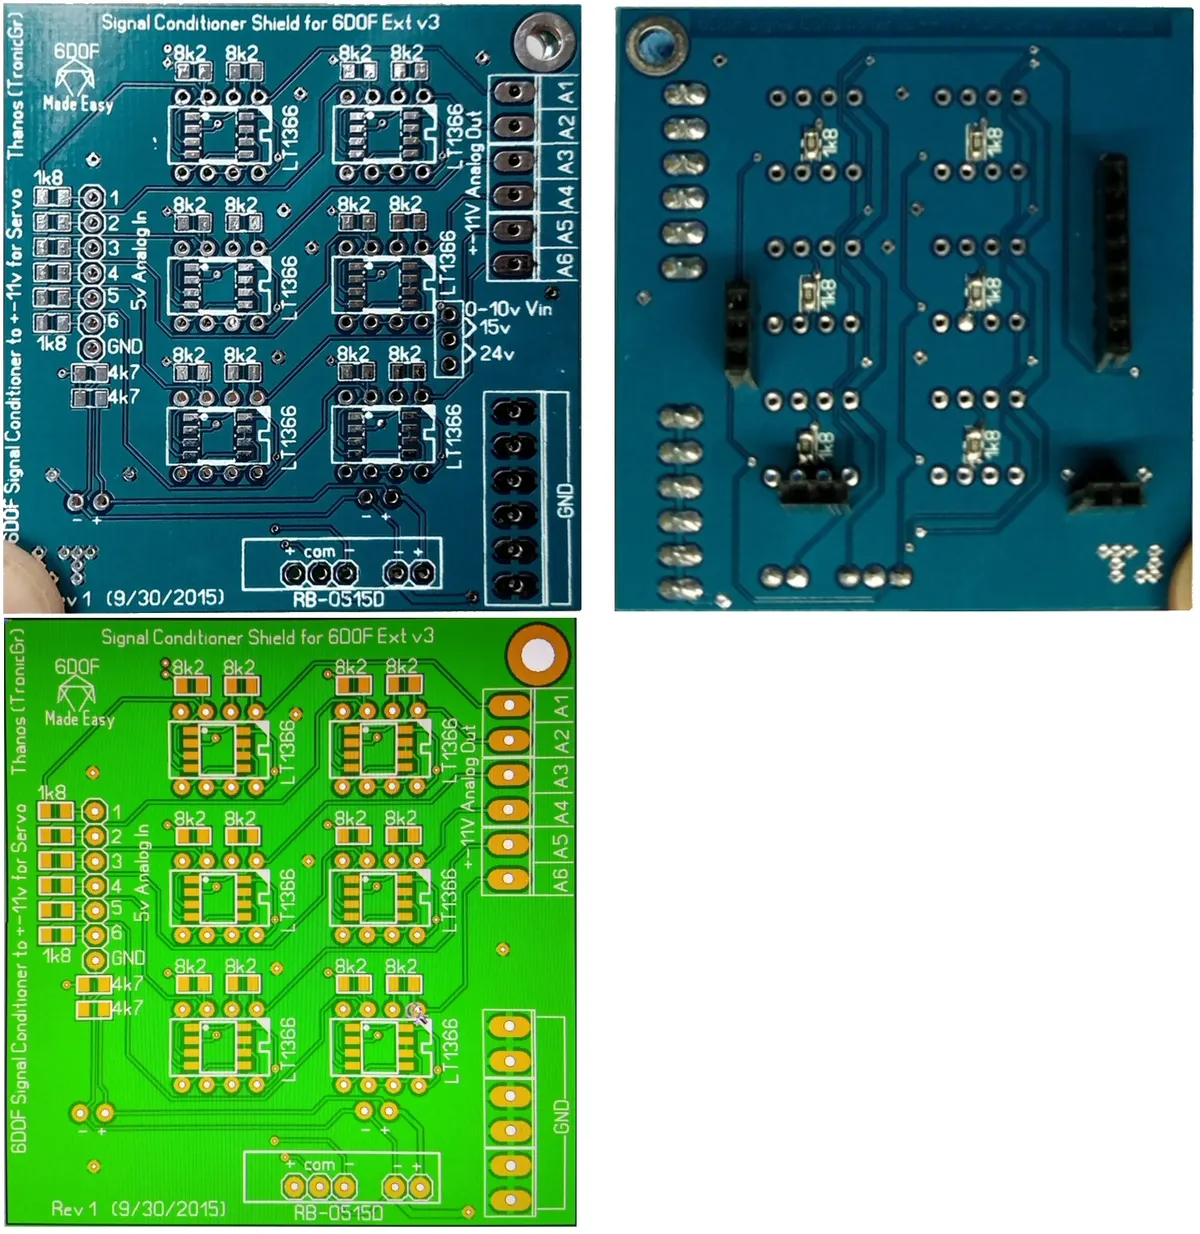
Хотел бы возвратиться к допиливанию платы от Таноса. Других готовых решений с минимальными переделками найти не смог. Фото платы с обеих сторон прилагаю. https://yadi.sk/i/RfFneOfbnJ8pn
SimAl писал(а):
В принципе на этой плате нужно после каждого входа конденсатор с резистором поставить
А можно использовать уже имеющиеся на входах резисторы 1к8, добавив в схему конденсаторы как показано на схеме ниже? https://yadi.sk/i/05KRx5jlnJ9ub Если да, то какая должна быть емкость конденсаторов? Как привести напряжение +-0...11в к +-0...10 в. В идеале хотелось бы добавить в схему возможность тонкой подстройки выходного напряжения всех каналов для юстировки платформы.
Ale
Sudya писал(а):
А можно использовать уже имеющиеся на входах резисторы 1к8, добавив в схему конденсаторы как показано на схеме ниже?
Да, можно. Второй конец емкости на землю, естественно.
Sudya писал(а):
то какая должна быть емкость конденсаторов?
При ШИМ порядка 20 КГц емкость нужна порядка 1 мкф. Сейчас такие чип-кондеры есть.
Sudya писал(а):
Как привести напряжение +-0...11в к +-0...10 в.
Надо вместо резисторов 8.2К поставить 6.8К. При этом диапазон сузится до +- 9.5В
Должен предупредить, что у подобного "стандартного" схематического решения есть один, но очень существенный недостаток - при отсутствии напряжения на входе (ШИМ еще не вырабатывается, а напряжение уже подано, например. Или какая нибудь ошибка или замыкание на входе) на выходе будет МАКСИМАЛЬНОЕ отрицательное напряжение. Может в данной конфигурации это и не страшно, платформа (при правильной коммутации) просто опустится в крайнюю нижнюю точку. Но имей это ввиду.
И прошивка контроллера должна на нулевой входной сигнал давать ПОЛОВИНУ ШИМ на выходе. То есть обычные прошивки, которыми симмеры пользуются, не подойдут.
Sudya
Ale писал(а):
При ШИМ порядка 20 КГц емкость нужна порядка 1 мкф. Сейчас такие чип-кондеры есть.
А по какой формуле рассчитывается? В примерах что я находил емкость десятки нанофарад.
Ale писал(а):
Должен предупредить, что у подобного "стандартного" схематического решения есть один, но очень существенный недостаток - при отсутствии напряжения на входе (ШИМ еще не вырабатывается, а напряжение уже подано, например. Или какая нибудь ошибка или замыкание на входе) на выходе будет МАКСИМАЛЬНОЕ отрицательное напряжение.
Как это побороть? Я так понимаю опорное на ОУ должно подаваться одновременно с ШИМ?
Ale писал(а):
платформа (при правильной коммутации) просто опустится в крайнюю нижнюю точку.
Это скорее будет поворот в крайнюю точку влево. Танос готовую плату "кондиционера" продать отказался, только в комплекте со своим чудо-контроллером AMC1280USB за >500$+доставка, что при текущем курсе не вариант. Так что придется осваивать ЛУТ метод. В этой связи хочется оставить на плате только самое необходимое, например для чего нужен конвертер RB-0515D? Фото платы с обеих сторон выкладывал выше. Помогите провести ревизию. Ссылки на даташиты микросхем: LT1366 - http://pdf.datasheetcatalog.com/datasheet/lineartechnology/1366fa.pdf RB-0515D - http://www.recom-power.com/pdf/Econoline/RB.pdf
Sudya
Привет всем! Пытаюсь разбираться с питанием платы.На макете платы питание только +5В. На фото рабочей версии платы дополнительно добавлены +10В,+15В, +24В, переключаемые джамперами. Объясните пожалуйста для чего это сделано. Ведь если я правильно понимаю конвертер RB-0515D преобразует +5В в +-15В и формирует опорное для ОУ. Если это так, можно ли опорное +5В тоже формировать из ШИМ? Решит ли это проблему?:
Ale писал(а):
у подобного "стандартного" схематического решения есть один, но очень существенный недостаток - при отсутствии напряжения на входе (ШИМ еще не вырабатывается, а напряжение уже подано, например. Или какая нибудь ошибка или замыкание на входе) на выходе будет МАКСИМАЛЬНОЕ отрицательное напряжение.
Если чего то не то говорю, поправьте пожалуйста .
romanofff
Всем привет! У таноса в основном используются асинхронники, сколько смотрел не смог понять каким образом управляются частотники, плату у таноса покупать дорого 425 просит, повторюсь, может кто подскажет как подключить частотник к ардуине, есть на выбор частотники с 232 485 и modbass, хочу собрать 3 осевой сим очень мало инфы. Движки 0.37 квт с редуктором 315 об мин
romanofff
romanofff писал(а):
Всем привет! У таноса в основном используются асинхронники, сколько смотрел не смог понять каким образом управляются частотники, плату у таноса покупать дорого 425 просит, повторюсь, может кто подскажет как подключить частотник к ардуине, есть на выбор частотники с 232 485 и modbass, хочу собрать 3 осевой сим очень мало инфы. Движки 0.37 квт с редуктором 315 об мин
Привет, кто нибудь читает эту ветку? Нужна помощь!
SimAl
Если цель подключить именно к ардуино, то я бы взял с rs485 ардуино мега какую-то, поскольку понадобится как минимум два uart. Затем преобразователь uart - 485 и можно цеплять сервы. С другой стороны, если есть цифровой интерфейс, то нет особой нужды в ардуино, можно прицепить через соответствующий преобразователь прямо к компьютеру. В таком случае можно взять 485 или 232. Какой там протокол ХЗ, даташит нужно читать под соответствующую серву. Но так или иначе, придется самому писать софт: в первом случае под ардуино, во втором под ПК.
SimAl
Перечитал еще раз твое сообщение. У тебя не готовые сервомоторы, а частотники с двигателями. В таком случае ардуино всё-таки понадобится, чтобы чем-то почитать аналоговый сигнал обратной связи.
romanofff
SimAl писал(а):
У тебя не готовые сервомоторы, а частотники с двигателями.
Да, асинхронники, достались нахаляву, серво мощные дорого стоят , также в наличии ардуинка. В моем случае нужна большая мощность. Есть на выбор частоники, с различными интерфейсами. Думаю что лучше взять энкодеры или потенциометры, думаю первое потому что будет неограниченное колво оборотов у сима, Наверняка есть готовое решение у кого нибудь, может кто поделится, наверняка кто то плату таноса копировал. Хочу в этом всем разобраться, опыт в электрике есть и электронике но с этим первый раз столкнулся....
SimAl
Что вообще делает плата Таноса, аналоговый сигнал выдает? Если так, то для цифрового управления, как у тебя, она вообще бесполезна.
romanofff
SimAl писал(а):
Что вообще делает плата Таноса, аналоговый сигнал выдает? Если так, то для цифрового управления, как у тебя, она вообще бесполезна.
У него на плате микроконтроллер и плата сопряжения контроллера с частотниками и всякими мостами, ограничители и на неё приходит сигнал с датчиков
SimAl
Нужно знать протокол частотника, без этого никак. Затем ардуино мега, или уно, но с программным уарт. И аппаратный конвертер в нужный интерфейс. Останется реализовать этот протокол в ардуинке.
Ale
SimAl писал(а):
Нужно знать протокол частотника, без этого никак. Затем ардуино мега, или уно, но с программным уарт. И аппаратный конвертер в нужный интерфейс. Останется реализовать этот протокол в ардуинке.
насколько я помню - есть частотники, которые кроме управления по протоколу имеют аналоговые входы управления. Как раз диапазон входного сигнала +/- 10 вольт. И именно этот вход используется для управления от ардуины (преобразуется ШИМ в аналоговый сигнал).
SimAl
Не могу похвастаться, что я знаком с частотниками, но если есть цифра и аналог, то я не вижу смысла связываться с аналогом. Тем более, что у ардуино нет подходящих выходов - придется самому изобретать схему, а преобразователи на rs485 есть готовые.
Ale
SimAl писал(а):
Не могу похвастаться, что я знаком с частотниками, но если есть цифра и аналог, то я не вижу смысла связываться с аналогом. Тем более, что у ардуино нет подходящих выходов - придется самому изобретать схему, а преобразователи на rs485 есть готовые.
На 4 оси надо 4 интерфейса? И все софтовые? В принципе, конечно, за 10 мс можно на макс скорости (115200) передать 100 байт... При этом еще принимать команды от компа, опрашивать датчики, проводить расчеты и проч. Не знаю, возможно. Кстати, частотники, как правило, имеют команды типа "задать скорость", при этом заранее задается скорость разгона и торможения...
romanofff
485 запараллелить на все частотники? Задать им адреса? Возможно уже есть готовый софт? Может танос не зря 400 берет за свое изобретение? Или все таки можно обойтись без его платы? Куда копать непонятно
CraCk
romanofff писал(а):
Да, асинхронники, достались нахаляву, серво мощные дорого стоят , также в наличии ардуинка. В моем случае нужна большая мощность. Есть на выбор частоники, с различными интерфейсами. Думаю что лучше взять энкодеры или потенциометры, думаю первое потому что будет неограниченное колво оборотов у сима, Наверняка есть готовое решение у кого нибудь, может кто поделится, наверняка кто то плату таноса копировал. Хочу в этом всем разобраться, опыт в электрике есть и электронике но с этим первый раз столкнулся....
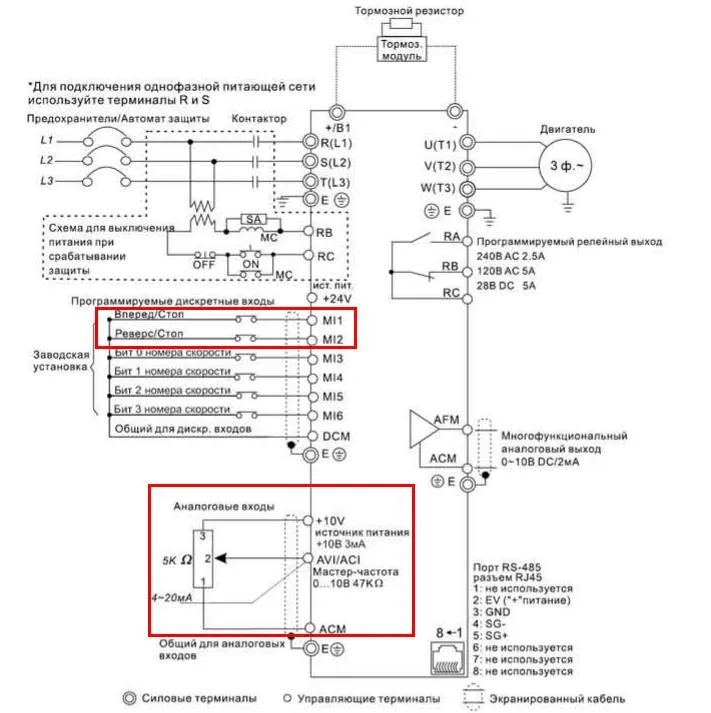
Все частотники даже самые дешевые имеют базовый набор для управления. Направление вращение мотором задается дискретными входами. Вперед или Реверс. Скорость вращение задается аналоговым входом 0-10В. Скорость при 0В-0%, 5В-50%, 10В-100%. Плата Таноса по такому принципу и работает. Потому она и считается универсальной для все преобразователей частоты. Обратная связь реализуется на потенциометрах или датчик Холла.Которые подключаются к МК в нашем случае Ардуино. Для энкодеров Ардуины не хватить нужен более мощный контроллер.
SimAl
Ale писал(а):
На 4 оси надо 4 интерфейса? И все софтовые? В принципе, конечно, за 10 мс можно на макс скорости (115200) передать 100 байт... При этом еще принимать команды от компа, опрашивать датчики, проводить расчеты и проч. Не знаю, возможно. Кстати, частотники, как правило, имеют команды типа "задать скорость", при этом заранее задается скорость разгона и торможения...
Насколько я знаю, на 115200 софтовые не взлетают, но rs485 устройствам можно раздать адреса и повесить на общую шину. ХЗ, конечно, можно ли так сделать в конкретных инверторах. В моем первом симе скорость обмена с компьютером была 9600, и все нормально работало. Даже на такой скорости это около 10байт/10мс, вряд ли там пакеты жирнее. Но лучше, конечно, взять Ардуино Мега, не такая она супердорогая, учитывая все остальное железо. Я бы так и поступил.
CraCk, что такое "AVI/ACI мастер частота"? Можно рулить не аналоговым, а частотным сигналом?
CraCk
SimAl писал(а):
что такое "AVI/ACI мастер частота"? Можно рулить не аналоговым, а частотным сигналом?
Ну вот, на 175-й странице сказано как назначить адрес. Т.е. можно все частотники повесить на одну шину.
romanofff
SimAl писал(а):
Т.е. можно все частотники повесить на одну шину.
Это хорошо! Меньше проводов! Но пока в целом картина не ясна...Датчик хола и энкодер это разве не одно и то же?
Death_Morozz
romanofff писал(а):
Датчик хола и энкодер это разве не одно и то же?
Абсолютный (классический) энкодер и энкодер на эффекте Холла, разные конструктивно вещи, но это - энкодеры в итоге, хотя есть магнитные инкрементные, которые не знают о направлении.
Что именно не ясно? На общие фразы трудно давать ответ...
romanofff писал(а):
Датчик хола и энкодер это разве не одно и то же?
В общем случае и то и другое - датчики положения/угла поворота вала двигателя/редуктора. Но простой оптический энкодер требует специального алгоритма обработки данных. А с выхода датчика хола можно сигнал оцифровать с помощью АЦП микроконтроллера.
В общем случае и то и другое - датчики положения/угла поворота вала двигателя/редуктора. Но простой оптический энкодер требует специального алгоритма обработки данных. А с выхода датчика хола можно сигнал оцифровать с помощью АЦП микроконтроллера.
- то есть, если я правильно понял датчик Холла это тот-же самый магниторезестивный энкодер ? - и второй вопрос, в том случае если кресло вращается в диапазоне 360* - градусов, что вы посоветуете использовать чтобы не "допиливать" прошивку....
Ale
mds3d писал(а):
- то есть, если я правильно понял датчик Холла это тот-же самый магниторезестивный энкодер ?
Не совсем так. Энкодер в принципе выдает цифровой код или последовательность импульсов для счета. А датчик хола в общем случае выдает аналоговый сигнал, пропорциональный углу наклона датчика относительно магнитного поля.
mds3d писал(а):
- и второй вопрос, в том случае если кресло вращается в диапазоне 360* градусов, что вы посоветуете использовать чтобы не "допиливать" прошивку....
Прошивка в текущей версии не поддерживает 360*... По любому ее надо допиливать. Может кто-то возьмется?
mds3d
Ale писал(а):
датчик хола в общем случае выдает аналоговый сигнал, пропорциональный углу наклона датчика относительно магнитного поля.
- тоесть датчик Холла выдает аналоговый сигнал учитывая разницу между двумя полюсами магнитного поля - верно ? - теоретически получается что 360* вращение можно отследить разбив плоскость на 4-части по 90* а для того чтобы знать где находится верх где низ, достаточно установить пару концевиков на ось вращения - верно ?
Vladimir
mds3d писал(а):
- теоретически получается что 360* вращение можно отследить разбив плоскость на 4-части по 90* а для того чтобы знать где находится верх где низ, достаточно установить пару концевиков на ось вращения - верно ?
- теоретически получается что 360* вращение можно отследить разбив плоскость на 4-части по 90* а для того чтобы знать где находится верх где низ, достаточно установить пару концевиков на ось вращения - верно ?
Согласен. У меня такие датчики, только на 180 градусов.
- так значит можно смело устанавливать этот датчик на 360*-кресло ? .... - и еще один вопрос непонятный, почему на практике ни кто не использует гироскопы ???
Ale
mds3d писал(а):
- так значит можно смело устанавливать этот датчик на 360*-кресло ?
Если прошивка не поддерживает 360*, толку от них все равно не будет. А если поддерживает - тогда да...
mds3d писал(а):
.... - и еще один вопрос непонятный, почему на практике ни кто не использует гироскопы ???
Потому что для обычного сима углы наклонов маловаты и точности гироскопов может не хватить. А а проектов 360* тут пока вроде не было.
SimAl
mds3d писал(а):
.... - и еще один вопрос непонятный, почему на практике ни кто не использует гироскопы ???
Если не в симуляторе, то я использовал здесь в качестве датчика положения качелей:
Можно было бы адаптировать и для симулятора. Основная проблема (для меня) в том, что не совпадают системы координат гироскопа и платформы - нужно по показаниям гироскопа рассчитать положение двигателей, т.е. это нужно думать. Кроме того, не будет повторяемости, под каждый сим свои расчеты, будут какие-то тригонометрические функции в прошивке, на чахлом контроллере. Напряг в общем, непонятно зачем нужный.
Ale писал(а):
Потому что для обычного сима углы наклонов маловаты и точности гироскопов может не хватить. А а проектов 360* тут пока вроде не было.
Точности хватает. Я использовал MPU6050, там 16 бит на ось. Плюс у него какой-то свой аппаратный фильтр. Можно настроить на "быстро и неточно" либо на "медленно, но как в аптеке". Если его положить на обычный стол из ДСП, то он чувствует, когда поставишь на этот стол ноут, поскольку стол на какой-то миллиметр прогибается. Но я считаю, что это избыточно, придется городить адов матан.
P.S. Ale, плагин для роллеркастера у тебя не появился?
mds3d
SimAl писал(а):
Если не в симуляторе, то я использовал здесь в качестве датчика положения качелей: Можно было бы адаптировать и для симулятора. Основная проблема (для меня) в том, что не совпадают системы координат гироскопа и платформы - нужно по показаниям гироскопа рассчитать положение двигателей, т.е. это нужно думать.
- я планирую использовать вместе со шлемом виртуальной реальности, в шлеме уже есть свой гироскоп, хотя одевая шлем ты теряешься в пространстве и гироскоп для кресла нужен лишь для того чтобы у игрока было чувство того в каком положении он находится (в вертикальном или горизонтальном либо вниз головой ))) тогда как вращение в горизонтальной плоскости для игрока не имеет никакого значения !
SimAl писал(а):
Можно настроить на "быстро и неточно" либо на "медленно, но как в аптеке"
а как быстро ? ну например 1-оборот за 2-3 секунды это быстро ?
SimAl
mds3d писал(а):
а как быстро ? ну например 1-оборот за 2-3 секунды это быстро ?
Я использовал 200Гц = период 5мс, по-моему. Быстрее мне точность не понравилась. Соответственно в твоем случае получится 400-600 значений за оборот. Как по мне, с кратным запасом. Вот для качелей отлично подошло, вряд-ли у тебя живого человека будет трясти быстрее качелей.
mds3d
SimAl писал(а):
Я использовал 200Гц = период 5мс, по-моему. Быстрее мне точность не понравилась. Соответственно в твоем случае получится 400-600 значений за оборот.
в ЛС написал...
CraCk писал(а):
romanofff писал(а):
Да, асинхронники, достались нахаляву, серво мощные дорого стоят , также в наличии ардуинка. В моем случае нужна большая мощность. Есть на выбор частоники, с различными интерфейсами. Наверняка есть готовое решение у кого нибудь, может кто поделится.
Все частотники даже самые дешевые имеют базовый набор для управления.
Направление вращение мотором задается дискретными входами. Вперед или Реверс. Скорость вращение задается аналоговым входом 0-10В. Скорость при 0В-0%, 5В-50%, 10В-100%.
- я сегодня тоже столкнулся с подобной проблемой, собрал механизм подключил все работает, решил встать на платформу мотор загудел и что-то хрустнуло ....разобрал оказалось что шестеренка из текстолита.... задался вопросом; - как у других два двигателя поднимают 70-100кг? ведь вращал-то я в горизонтальной плоскости....
- вообщем надо делать что-то надежное и мощное..., решение пришло как-то само собой, асинхроники по сравнению с серводвигателями стоят намного дешевле...., но зато частотники стоят намного дороже - это верно.....
- а что если пойти другим путем ? ну например взять обыкновенную дрель, в дрели уже есть и редуктор и готовая головка для крепления оси любого диаметра, и самое главное там стоит регулятор оборотов двигателя (!) кто знает из чего он состоит ? вероятно там стоит что-то типа симистора ?! что если с ардуино выдавать сигнал на управляющий электрод симистора ?! как вам идея ?
SimAl
mds3d писал(а):
- а что если пойти другим путем ? ну например взять обыкновенную дрель, в дрели уже есть и редуктор и готовая головка для крепления оси любого диаметра, и самое главное там стоит регулятор оборотов двигателя (!) кто знает из чего он состоит ? вероятно там стоит что-то типа симистора ?! что если с ардуино выдавать сигнал на управляющий электрод симистора ?! как вам идея ?
Хе-хе. Как это ни странно, я пробовал заюзать и дрель. Сначала болгарку, там лишнего механического барахла менше. Но редуктор в болгарке оказался несовместим с реверсом. Тогда я перешел на дрель. Схема регулировки оборотов для дрели можно найти в Интеренете, она простая - там симистор и еще пару деталей. Но проблема с реверсом - ротор включен последовательно со статором и, в моем понимании, нужно ставить еще 4 симистора для реверса (и еще непонятно, выключатся ли они вовремя, поскольку ток в них может поддерживать самоиндукция обмоток), либо одно реле. Кроме того, как минимум для одного симистора нужен датчик перехода через 0. Поэтому я пошел другим путем. В дрели универсальный двигатель, он может работать как на переменном, так и на постоянном токе. Я решил поставить на входе диодный мост и рулить как обычным двигателем постоянного тока, при помощи Н-моста, причем мост воткнуть вразрез между ротором и статором, иначе не получается реверс. Не помню до какой стадии реализации я дошел, но помню, что дрель проработала несколько секунд, и при первом же реверсе электроника сгорела. После такого фейла я забил.
О чём тема «Адаптация коммерческого 6-dof TSUMO под SimTools и Arduino»?
Доброго времени суток уважаемые симостроители и те кто, как и я пока только вынашивает планы о постройке «сумасшедшей табуретки» для усиления погружения в симулятор. Я увлекаюсь авиасимуляторами и в какой-то момент понял, что «не верю» HOTASу на столе и изображению на мониторе. Поскольку для постройки аутентичной…
Кто участвовал в обсуждении?
В архиве сохранилось 57 сообщений (с 6 января 2016 по 7 марта 2016). Больше всего писали: SimAl, Sudya, Ale. Тема закрыта, новые ответы не принимаются.
Что такое X-Sim и SimTools?
Программы, которые берут телеметрию из игры (ускорения, крен, тангаж, рысканье) и превращают её в команды для приводов платформы движения. X-Sim — более старый и гибкий конструктор, SimTools проще в настройке и поддерживает много игр через плагины.
Сколько степеней свободы нужно для домашнего симулятора?
Для авто- и авиасимов чаще всего хватает 2DOF (крен и тангаж): это два мотора и простая механика. 3DOF добавляет рысканье или вертикаль, 6DOF (платформа Стюарта) даёт полную свободу, но требует шести приводов, жёсткой рамы и точной настройки.